
Parâmetros do comando Syntec: o que cada Pr faz, em português
O manual de parâmetros do comando Syntec traduzido e organizado para consulta: digite o número do Pr que apareceu na tela ou o assunto (“folga”, “home”, “spindle”) e veja a faixa, o valor de fábrica, quando a mudança passa a valer e o que ela faz na máquina. Os parâmetros marcados “Fabricante” são de configuração da máquina: não mexa sem o técnico.
372 entradas cobrindo 5.634 parâmetros · 75 figuras · revisado em outubro de 2026
Como ler
Faixa é o que o comando aceita; padrão é o valor de fábrica; a etiqueta diz quando a mudança vale: na hora, ao apertar Reset ou só depois de reiniciar o comando. BLU é a unidade básica do comando, em geral 0,001 mm.
De onde vem o texto
Tradução feita pela Etools do “SYNTEC CNC Parameters” da Syntec Technology Co., Ltd. (versão de maio de 2023). Tabelas longas de modelos foram resumidas aos modelos de madeira; o nome original em inglês fica abaixo de cada parâmetro. Como operar o comando está no manual de operação.
Antes de mexer
Faça backup do sistema (F5 Maintain → Backup Sys.) e anote o valor antigo. Parâmetro de servo, de curso ou de home errado pode bater a máquina. Em dúvida, fale com o suporte antes.
Pr3830DescontinuadoFunção de calibração automática do gantry
Automatic Gantry Calibration Function · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Função de calibração automática do gantry
Automatic Gantry Calibration Function · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga a calibração automática do gantry (os dois eixos acoplados do pórtico): o comando alinha os dois lados assim que todos os eixos entram em servo-on. O manual marca este parâmetro como descontinuado.
- 0: desligado.
- 1: ligado.
Com a função de calibração automática do gantry ligada, o comando executa a calibração do gantry logo depois que todos os eixos do sistema CNC (menos os eixos em modo spindle ou em modo de monitoramento) entram em estado servo-on.
Atenção: Nota: a calibração automática do gantry só é habilitada se as condições da lista abaixo forem atendidas.
- Os eixos estão em estado de acoplamento.
- Componente eixo mestre/eixo escravo do acoplamento de eixos: tudo em 1.
- Tipo de acoplamento de eixos: acoplamento de sincronização ponto a ponto em 2.
- Depois que a calibração automática do gantry termina, os outros movimentos de eixo ficam liberados.
- Se a diferença entre as realimentações de coordenada de máquina dos dois eixos for maior que o erro de acoplamento permitido em Pr3828~, a calibração automática do gantry fica desabilitada.
S291~S294 é o sinal de calibração do gantry concluída de cada conjunto de gantry. Use S291~S294 para segurar a ação que precisa estar calibrada.
Pr1FabricanteEndereço base da placa de movimento
Motion board base address · Placas, I/O e hardware
- Faixa
- [512~65535]
- Padrão
- 800
- Passa a valer
- Reiniciar o comando
Endereço base da placa de movimento
Motion board base address · Placas, I/O e hardware
- Faixa
- [512~65535]
- Padrão
- 800
- Passa a valer
- Reiniciar o comando
Endereço de I/O onde o comando encontra a placa de eixos (Servo4, Servo6 ou embarcada). Com até 2 placas Servo4 fica 800; com mais de 2, 768. Errado, o comando não encontra a placa e os eixos não funcionam.
Placa Servo4: endereço base de I/O mapeado e regra dos jumpers:
| Nº da placa de eixos | 4 | 3 | 2 | 1 |
|---|---|---|---|---|
| Eixos mapeados | 13~16 | 9~12 | 5~8 | 1~4 |
| Acima de 8 eixos: endereço base de I/O | 0X280(640) | 0X340(832) | 0X320(800) | 0X300(768) |
| Até 8 eixos (inclusive): endereço base de I/O | — | — | 0X340(832) | 0X320(800) |
A posição dos jumpers JP13(1), JP14(2), JP15(3) e JP16(4) de cada caso está na figura do manual original.
Se o número de placas for ≤ 2, Pr1 = 800; se for > 2, Pr1 = 768.
Com várias placas de eixos, o jumper ISR fica fechado (short) na primeira placa e aberto nas demais.
Servo6: o endereço da primeira placa é 768 (só cabe uma Servo6 no comando, e ela não pode ser misturada com Servo4). Eixos mapeados 1~6, endereço base de I/O 0X300(768).
Comando embarcado (Embedded): o endereço da primeira placa é 512.
Com placas de eixos seriais, Pr1 indica o endereço base das placas de eixos.
Pr3FabricanteEndereço base da placa de I/O
I/O board base address · Placas, I/O e hardware
- Faixa
- [512~65535]
- Padrão
- 512
- Passa a valer
- Reiniciar o comando
Endereço base da placa de I/O
I/O board base address · Placas, I/O e hardware
- Faixa
- [512~65535]
- Padrão
- 512
- Passa a valer
- Reiniciar o comando
Endereço de I/O da placa de entradas e saídas. O manual fixa em 512.
O endereço base da placa de I/O é 512.
Pr5FabricanteTipo de I/O
I/O type · Placas, I/O e hardware
- Faixa
- [0~100]
- Padrão
- 7
- Passa a valer
- Reiniciar o comando
Tipo de I/O
I/O type · Placas, I/O e hardware
- Faixa
- [0~100]
- Padrão
- 7
- Passa a valer
- Reiniciar o comando
Diz ao comando qual placa ou módulo de I/O está instalado e como os pontos de I/O ficam numerados (I0~31, MPG, HK, RIO, RF-HHB). Cada modelo de comando tem o valor certo na tabela; errado, os pontos de I/O ficam fora do lugar e pode aparecer o alarme OP-005.
Consulte a Tabela 1 para comandos que não são SUPER/SUPER-X/SUPER-X5 e a Tabela 2 para os slots dos SUPER/SUPER-X/SUPER-X5.
Para usar uma tabela de I/O personalizada, ajuste 100 (veja o manual Customized I/O Chart). Versões válidas:
- IO, MPG, HK, RIO, M3-IO: a partir de 10.116.38F/10.116.54D/10.118.0B/10.118.2.
- SRI: a partir de 10.118.9.
- HK2: M3 (Pr9=105) a partir de 10.118.23T, 10.118.28H, 10.118.33; EtherCAT (Pr9=110) a partir de 10.118.40.
Atenção: Quando o comando de nova geração não estiver ligado ao módulo adaptador HK-IO, ajuste Pr5 = 100 e depois coloque o hardware RIO, HK e MPG em -1 (desabilitado) na tabela de mapeamento de I/O; senão aparece o alarme OP-005.
Para simulador ou necessidade especial de placa de eixos virtual, ajuste 9. (Nota: I/O virtual quer dizer que nenhum I/O, inclusive o I/O serial, tem efeito físico.)
Para a especificação de comunicação do M3-IO, veja Pr3261~Pr3263 (número da estação M3-IO).
A partir da versão 10.118.38, quando ocorre um alarme de I/O (lista abaixo), todos os pinos de I/O são desabilitados (param de atualizar) e os valores de I/O do sistema são desligados:
- OP-005: erro de transmissão de I/O.
- OP-051: erro de comunicação do M3-IO.
- OP-052: erro de estado do dispositivo M3-IO.
- OP-050: erro de estado do SRI (se o SRI estiver habilitado na tabela de mapeamento de I/O).
Tabela 1: ajuste para comandos não SUPER/SUPER-X. Tabela condensada: ficaram os modelos das séries 6, 10, 11, 21, 60, 200, 600 e 700; o manual original traz a tabela completa (inclui também 3A, HC-8S, 70SB, 81R/HC-7C e 72BA/720BA). Na coluna de suporte a M3-IO, O = suporta e X = não suporta.
| Modelo | Pr5 | Definição de I/O (função) | Suporte M3-IO |
|---|---|---|---|
| Qualquer modelo | 9 | N/A (nenhum I/O físico tem efeito) | X |
| Qualquer modelo | 100 | Personalizado | Só comandos com suporte a M3 |
| EZ/10A | 7 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK) | X |
| 10B/10F/11B/11R | 7 | I0~63; O0~63 (RIO1); I120~126 (MPG); I64~119; O64~119 (HK) | X |
| 10B/10F/11B/11R | 8 | I0~63; O0~63 (RIO1); I120~126 (MPG); I64~119; O64~119 (HK); I128~191; O128~191 (RIO2) | X |
| Série 11-X | Não se aplica | I0~63; O0~63 (RIO1); I120~126 (MPG); I64~119; O64~119 (HK) | X |
| Séries 20/21/30/200, HC-B, HC-E, 21R, 20A-R, 21-X/200-X/200-X5 | 7 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK); I128~191; O128~191 (RIO) | X |
| Séries 20/21/30/200, HC-B, HC-E, 21R, 20A-R, 21-X/200-X/200-X5 | 11 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK) | X |
| 60PB, séries 3B/11A/6, série HC-A | 11 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK) | X |
| Série 6A-E / 6MB-E / 6TD-E, série 6D-H | 11 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK) | O |
| 21-H, série 21A-E / 21TB-E | 7 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK); I128~191; O128~191 (RIO) | O |
| 21-H, série 21A-E / 21TB-E | 11 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK) | O |
| 70CB, 70CB-5, séries 210-H / 610-H, séries 210-E / 610-E, 60PE | 7 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK); I128~191; O128~191 (RIO); I192~I217; O192~O206, O211 (RF-HHB) | O |
| 70CB, 70CB-5, séries 210-H / 610-H, séries 210-E / 610-E, 60PE | 11 | I0~31; O0~31 (IO); I56~62 (MPG); I64~119; O64~119 (HK); I192~I217; O192~O206, O211 (RF-HHB) | O |
| FC-A, 60CA | 12 | I63 (HHB-EStop) | X |
| FC-B, FC-B-5, FC-C, 71SA, 710SA, 710CA, 60DB (modelo FC), 60WA (modelo FC), 60CB (modelo FC), 600WA, 60PA, 60WB | 13 | I56~62 (MPG); I63 (HHB-EStop); I192~I217; O192~O206, O211 (RF-HHB; nota: só para i.MX6) | O |
| HC-80GM, 80S, 60DB (modelo SCD), 60WA (modelo SCD), 70CA | 14 | I63 (HHB-EStop); I192~I217; O192~O206, O211 (RF-HHB) | O |
| Séries 22/220, série HC-C, 60PC, série 7A | 7 | I0~63; O0~63 (RIO ou placa de bornes iTB; com iTB, a numeração de I/O começa em 0 conforme a especificação do hardware, ex.: iTB-3232 tem 32 I/O, numerados 0~31); O120~124 (PANEL-EX); I120~126 (MPG); I64~119; O64~119 (HK); I128~191; O128~191 (HK2, só vale com Pr9=105 ou 110); I192~I217; O192~O206; O211 (RF-HHB) | O |
| Séries 22/220, série HC-C, 60PC, série 7A | 11 | I120~126 (MPG); O120~124 (PANEL-EX); I64~119; O64~119 (HK); I128~191; O128~191 (HK2, só vale com Pr9=105 ou 110); I192~I217; O192~O206, O211 (RF-HHB) | O |
Tabela 2: ajuste para SUPER/SUPER-X/SUPER-X5. Os comandos SUPER não são os usados em máquina de madeira; a tabela do manual está resumida abaixo por valor de Pr5, com as placas de I/O e as faixas de entrada (X) e saída (Y) de cada conector. O manual original traz a tabela completa.
- 0: EIO80_1 (X00~X39), EIO80_2 (X40~X79); PIO3_1: CN1 (fêmea) relé 1 X00~X07 / Y00~Y14, CN2 (macho) relé 1 X08~X15 / Y16~Y30; PIO3_2: CN1 (fêmea) relé 1 X80~X87 / Y80~Y94, CN2 (macho) hard key X40~X79 / Y40~Y79.
- 2: PIO3_1: CN1 (fêmea) relé 2 X00~X39 / Y00~Y11, CN2 (macho) hard key X40~X79 / Y40~Y79; PIO3_2: CN1 (fêmea) relé 1 X80~X87 / Y80~Y94, CN2 (macho) relé 1 X88~X95 / Y96~Y110.
- 3: PIO3_1: CN1 (fêmea) relé 2 X00~X39 / Y00~Y11, CN2 (macho) relé 1 X40~X47 / Y40~Y54; PIO3_2: CN1 (fêmea) relé 1 X80~X87 / Y80~Y94, CN2 (macho) relé 1 X88~X95 / Y96~Y110; PIO3_3: CN1 (fêmea) relé 2 X120~X159 / Y120~Y131, CN2 (macho) relé 1 X48~X55 / Y56~Y70.
- 4: PIO3_1: CN1 (fêmea) relé 2 X00~X39 / Y00~Y11, CN2 (macho) hard key 2 X40~X136 / Y40~Y76; PIO3_2: CN1 (fêmea) relé 1 X160~X167 / Y160~Y174, CN2 (macho) relé 1 X168~X175 / Y176~Y190.
- 5: PIO3_1: CN1 (fêmea) relé 2 X00~X39 / Y00~Y11, CN2 (macho) hard key X40~X79 / Y40~Y79; PIO4_1 X80~X111 / Y80~Y95; PIO4_2 X120~X151 / Y120~Y135; PIO4_3 X160~X191 / Y160~Y191; PIO4_4 X200~X231 / Y200~Y231.
- 6: PIO5_1: XI1 TB16IN X00~X15, XI2 TB16IN X16~X31, XI3 TB16IN X32~X47, XO1 TB16OUT Y00~Y15, XO2 TB16OUT Y16~Y31, XO3 TB16OUT Y32~Y47, XO7 saída P to P X48~X55 / Y48~Y62, XO8 porta MPG X56~X63.
- 7: PIO5_1: XI1 TB16IN X00~X15, XI2 TB16IN X16~X31, XI3 TB16IN X32~X47, XO1 TB16OUT Y00~Y15, XO2 TB16OUT Y16~Y31, XO3 TB16OUT Y32~Y47, XO7 hard key X64~X98, X100~X111 / Y64~Y103, XO8 porta MPG X56~X63.
- 8: PIO5_1 igual ao ajuste 7, mais PIO5_2: XI1 TB16IN X128~X143, XI2 TB16IN X144~X159, XI3 TB16IN X160~X175, XO1 TB16OUT Y128~Y143, XO2 TB16OUT Y144~Y159, XO3 TB16OUT Y160~Y175.
Atenção: Nota: com 2 placas PIO5, ajuste Pr5 = 8 na versão 9.242.13 e posteriores; antes da 9.242.13, ajuste Pr5 = 7.
Pr9FabricanteTipo da placa de servo
Servo board type · Placas, I/O e hardware
- Faixa
- [0~9]
- Padrão
- 3
- Passa a valer
- Reiniciar o comando
Tipo da placa de servo
Servo board type · Placas, I/O e hardware
- Faixa
- [0~9]
- Padrão
- 3
- Passa a valer
- Reiniciar o comando
Define o tipo da placa de servo e o protocolo de comunicação com os drives: pulso (Servo4/Servo6), serial M2 (102), M3 (103) ou EtherCAT (110). Tem que casar com o modelo do comando e com o drive; errado, o comando não conversa com nenhum drive.
Este parâmetro define o tipo da placa de servo; as instruções estão nas seções abaixo.
Valor do parâmetro por tipo de comunicação:
| Ajuste | Tipo de comunicação | Alarme da porta de servo a pulso | Nota |
|---|---|---|---|
| 0 | Pulso EMP2 (ERK6); Pulso Servo4 | Não verificado | |
| 2 | Pulso Servo4 | Normalmente aberto | |
| 3 | Pulso Servo4 | Normalmente fechado | |
| 5 | Pulso Servo6 | Definido por Pr10 | |
| 6 | Pulso (60A) | ||
| 7/11 | Pulso (comando ARM) | Definido por Pr10 | |
| 9 | Virtual | Placa de servo virtual; as comunicações SRI, M3, M2, ECAT e RTEX ficam desabilitadas. | |
| 102 | Serial M2 | Definido por Pr10 | |
| 103 | Serial M3 | Definido por Pr10 | |
| 104 | Serial M3 (só 71SA, 710SA) | ||
| 105 | Serial M3 (HK2 expandido, sem SRI) | HK2 é suportado a partir das versões 10.118.23T, 10.118.28H, 10.118.33 e acima. Obs.: com o hardware mais novo, a função SRI pode ser preservada. | |
| 110 | Serial EtherCAT | Definido por Pr10 | |
| 111 | Serial EtherCAT (só 71SA, 710SA, 720SA) | 720SA suportado a partir das versões 10.118.66M, 10.118.70G, 10.118.77 e acima. | |
| 120 | Serial RTEX | Definido por Pr10 | O suporte a RTEX foi encerrado a partir das versões 10.118.30E, 10.118.32E, 10.118.40I, 10.118.41I, 10.118.45 e acima. |
| 121 | Serial RTEX (só 71A, 710SA) |
Valor do parâmetro por modelo de comando. Tabela condensada: ficaram os comandos de torno e de fresadora das séries 6, 10, 11, 21 e 200 e todos os comandos de máquina de madeira. O manual original traz também os comandos 7A, 22/220 e SUPER/SUPER-X/SUPER-X5, equipamentos específicos (vidro, polimento), automação (FC, HC), robô (81R), laser (70/71/710/720), máquina de mola (SUPER-X5) e dobradeira (72A/720A). O asterisco em 120* é do manual original.
| Tipo de máquina | Modelo | Ajuste de Pr9 |
|---|---|---|
| Torno | 6A / 6B | 7 |
| Torno | 6A-E | 103, 110, 120* |
| Torno | 6D-E | 103, 110 |
| Torno | 6D-H | 102, 103, 110 |
| Torno | 11A | 7 |
| Torno | 11B | 11 |
| Torno | 21A / 21B | 102 |
| Torno | 21A-H / 21B-H / 210B-H / 210B-H5 | 102, 103, 110, 120* |
| Torno | 21A-E / 21B-E / 210B-E / 210B-E5 | 103, 110, 120* |
| Torno | 200A / 200B / 21A-X / 21B-X / 200A-X / 200B-X | 102 |
| Torno | Série 10 / série EZ / 11A-X / 11B-X | 1, 2, 3 |
| Fresadora | 6A / 6B | 7 |
| Fresadora | 6A-E / 6B-E | 103, 110, 120* |
| Fresadora | 6D | 102 |
| Fresadora | 6D-H | 102, 103, 110, 120* |
| Fresadora | 11A | 7 |
| Fresadora | 11B | 11 |
| Fresadora | 21A | 102 |
| Fresadora | 21A-H / 210A-H / 210A-H5 / 210B-H / 210B-H5 / 610A-H5 | 102, 103, 110, 120* |
| Fresadora | 21A-E / 210A-E / 210A-E5 / 210B-E / 210B-E5 / 610A-E5 | 103, 110, 120* |
| Fresadora | 200A / 200B / 21A-X / 200A-X / 200A-X5 / 200B-X / 200B-X5 | 102 |
| Fresadora | Série 10 / série EZ / 11A-X / 11B-X | 1, 2, 3 |
| Madeira: impressão (Print) | 60A | 103, 110, 120* |
| Madeira: impressão (Print) | 60B | 102 |
| Madeira: impressão (Print) | 60C | 103, 105, 110 |
| Madeira: impressão (Print) | 60E | 103, 110, 120* |
| Madeira (Wood) | 60A / 60B | 103, 110 |
| Madeira (Wood) | 600A | 103, 110 |
| Madeira (Wood) | 60-E | 103, 110, 120* |
| Madeira (Wood) | 610A-H / 610B-H | 102, 103, 110, 120* |
| Madeira: furação (Drill) | 60B | 103, 110 |
| Madeira: corte (Cutting) | 60A | 7 |
| Madeira: corte (Cutting) | 60B | 103, 110 |
Atenção: Obs.: quando o hardware do 60WA e do 60DB é SCD (comando com servo drive embarcado), M3 é o único protocolo suportado; Pr9 deve ficar em 103.
Pr10FabricanteTipo de contato do alarme do servo
Servo alarm contact type · Placas, I/O e hardware
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de contato do alarme do servo
Servo alarm contact type · Placas, I/O e hardware
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Diz se o sinal de alarme do drive é contato normalmente aberto ou normalmente fechado, ou desliga a verificação. Errado, o comando acusa alarme de servo com o drive bom, ou não acusa quando o drive falha.
Define o tipo do alarme de servo de todas as portas de servo dos comandos das séries Super (Servo6)/3/6/11 e da porta de spindle das séries 20/21.
- 0: alarme de servo normalmente aberto.
- 1: alarme de servo normalmente fechado.
- 2: desabilita a verificação do alarme de servo.
A função de desabilitar a verificação do alarme de servo existe nas versões:
- Super (Servo6)/série 20: 10.114.50P/10.114.56K/10.116.0H e posteriores.
- Série 3: após 3.4.11 e posteriores.
- Séries 6/11/21: 1.0.11 e posteriores.
Para spindle a pulso, se Pr1791~ (tipo de motor do spindle) for 0 (motor com inversor) ou 2 (motor com controle de velocidade V), a verificação do alarme de servo também fica desabilitada.
Pr11FabricanteFonte de clock da placa de servo
Servo board clock source · Placas, I/O e hardware
- Faixa
- [0~2]
- Padrão
- 2
- Passa a valer
- Reiniciar o comando
Fonte de clock da placa de servo
Servo board clock source · Placas, I/O e hardware
- Faixa
- [0~2]
- Padrão
- 2
- Passa a valer
- Reiniciar o comando
De onde a placa de servo tira o sinal de clock: da própria placa (comando embarcado), do barramento IPC (placa-mãe 486) ou do clock VIA da placa-mãe. Depende do hardware do comando.
Define a fonte de clock da placa de servo:
- 0: comando embarcado (Embedded): o clock vem da placa de servo.
- 1: placa-mãe 486: o clock vem do barramento IPC compartilhado.
- 2: comandos não embarcados: o clock vem do clock VIA da placa-mãe compartilhada.
Pr12FabricanteClock máximo da placa Servo6
Servo6 board highest clock · Placas, I/O e hardware
- Faixa
- [50~4000]
- Unidade
- Kpps
- Padrão
- 500
- Passa a valer
- Reiniciar o comando
Clock máximo da placa Servo6
Servo6 board highest clock · Placas, I/O e hardware
- Faixa
- [50~4000]
- Unidade
- Kpps
- Padrão
- 500
- Passa a valer
- Reiniciar o comando
Frequência máxima de pulsos que a placa Servo6 manda para o drive. Depende do formato de comando de pulso do drive: CW/CCW usa 500; fase A/B usa 2000.
Define o clock máximo da placa Servo6.
- Com formato de comando CW/CCW, ajuste Pr12 = 500.
- Com formato de comando fase A/B, ajuste Pr12 = 2000.
Pr13FabricanteQuantidade de placas de servo
Number of servo card · Placas, I/O e hardware
- Faixa
- [0~6]
- Passa a valer
- Reiniciar o comando
Quantidade de placas de servo
Number of servo card · Placas, I/O e hardware
- Faixa
- [0~6]
- Passa a valer
- Reiniciar o comando
Quantas placas de servo estão instaladas no comando.
Define o número de placas de servo no comando.
Pr14FabricanteTipo de encoder absoluto
Absolute encoder type · Placas, I/O e hardware
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de encoder absoluto
Absolute encoder type · Placas, I/O e hardware
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Marca do encoder absoluto: Mitsubishi ou SANYO. Só vale quando Pr201~Pr220 estão todos em 3 (encoder absoluto); o SANYO não é mais suportado.
Define o tipo de encoder absoluto:
- 0: Mitsubishi.
- 1: SANYO.
Atenção: Nota: este parâmetro só tem efeito quando Pr201~Pr220 estão todos em 3 (tipo encoder absoluto).
Com a descontinuação da placa adaptadora, o encoder absoluto SANYO não é mais suportado.
Pr15Método do filtro digital da placa de I/O
I/O board digital filter method · Placas, I/O e hardware
- Faixa
- [0~3]
- Padrão
- 3
- Passa a valer
- Apertar Reset
Método do filtro digital da placa de I/O
I/O board digital filter method · Placas, I/O e hardware
- Faixa
- [0~3]
- Padrão
- 3
- Passa a valer
- Apertar Reset
Quantas leituras seguidas o comando confere antes de aceitar que uma entrada mudou de estado. Valor maior filtra mais ruído, mas a entrada demora mais para responder; valor menor responde rápido e pode tomar ruído como sinal.
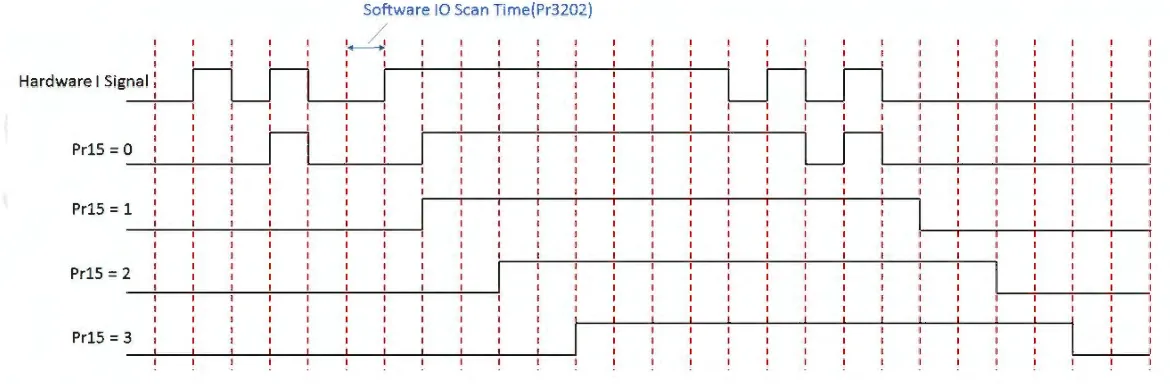
Tipo do filtro digital da placa de I/O. Valor maior filtra melhor o ruído, mas reduz a sensibilidade do sinal de I/O.
Pr15 = 0. Versões 10.118.22Z (4ª), 10.118.24E, 10.118.28R, 10.118.39 e posteriores: cancela o filtro; o dado do sinal de entrada é recebido direto.
Versões 10.118.22Z (3ª), 10.118.24D, 10.118.28Q, 10.118.38 e anteriores: com a entrada do sistema em ON, se chega um sinal OFF, o sistema confere os dois sinais anteriores; se qualquer um deles for OFF, a entrada muda para OFF. Com a entrada em OFF, se chega um sinal ON, o sistema confere os dois sinais anteriores; se qualquer um deles for ON, a entrada muda para ON.
Pr15 = 1. Versões 10.118.22Z (4ª), 10.118.24E, 10.118.28R, 10.118.39 e posteriores: com a entrada em ON, se chega um sinal OFF, o sistema confere os dois sinais anteriores; se qualquer um deles for OFF, a entrada muda para OFF. Com a entrada em OFF, se chega um sinal ON, o sistema confere os dois sinais anteriores; se qualquer um deles for ON, a entrada muda para ON.
Versões 10.118.22Z (3ª), 10.118.24D, 10.118.28Q, 10.118.38 e anteriores: com a entrada em ON, se chega um sinal OFF, o sistema confere o sinal anterior; se ele for OFF, a entrada muda para OFF. Com a entrada em OFF, se chega um sinal ON, o sistema confere o sinal anterior; se ele for ON, a entrada muda para ON.
Pr15 = 2. Com a entrada em ON, se chega um sinal OFF, o sistema confere os três sinais anteriores; se os três forem OFF, a entrada muda para OFF. Com a entrada em OFF, se chega um sinal ON, o sistema confere os três sinais anteriores; se os três forem ON, a entrada muda para ON.
Pr15 = 3. Com a entrada em ON, se chega um sinal OFF, o sistema confere os cinco sinais anteriores; se os cinco forem OFF, a entrada muda para OFF. Com a entrada em OFF, se chega um sinal ON, o sistema confere os cinco sinais anteriores; se os cinco forem ON, a entrada muda para ON.
O manual original traz um diagrama de tempo do filtro para cada valor de Pr15, em relação ao tempo de varredura de I/O do software (Pr3202), nas versões antes e depois de 10.118.22Z (4ª)/10.118.24E/10.118.28R/10.118.39.
Pr17FabricantePrecisão de controle
Control precision · Placas, I/O e hardware
- Faixa
- [1~3]
- Padrão
- 2
- Passa a valer
- Reiniciar o comando
Precisão de controle
Control precision · Placas, I/O e hardware
- Faixa
- [1~3]
- Padrão
- 2
- Passa a valer
- Reiniciar o comando
Define a unidade básica de comprimento (BLU) do comando: 2 = 0,001 mm (1 µm), 3 = 0,0001 mm. Todo parâmetro em BLU depende dele; se mudar, todos os parâmetros em BLU e LIU têm que ser reajustados.
Define a precisão de controle: a unidade básica de comprimento (BLU, basic length unit) e a unidade de tempo. Esta unidade não muda com o sistema métrico ou em polegadas:
| Unidade do dado | Valor do parâmetro | Unidade básica de comprimento |
|---|---|---|
| mm, graus, s | 1 | 0.01 |
| mm, graus, s | 2 | 0.001 |
| mm, graus, s | 3 | 0.0001 |
Este parâmetro também afeta a menor unidade de entrada (LIU, least input unit) dos programas NC:
| Unidade do dado | Valor do parâmetro | Menor unidade de entrada |
|---|---|---|
| mm, graus, s | 1 | 0.01 |
| mm, graus, s | 2 | 0.001 |
| mm, graus, s | 3 | 0.0001 |
| polegada | 1 | 0.001 |
| polegada | 2 | 0.0001 |
| polegada | 3 | 0.00001 |
Quando este parâmetro muda, os parâmetros abaixo, em unidade BLU ou LIU, precisam ser reajustados:
- Parâmetros comuns: PR18/PR161~/PR421~/PR481~/PR881~/PR1021~/PR1241~/PR1261~/PR1321~/PR1361~/PR1421~/PR1441~/PR2001/PR2401~/PR2441~/PR2501~/PR2801~/PR3245/R3807/PR3817/PR3841~/PR3952/PR3953/PR3954/PR7001~/PR7026~/PR8001~.
- Parâmetros de fresadora: PR4002/PR4004/PR4055/PR4056.
- Parâmetros de torno: PR4002/PR4005/PR4011/PR4012/PR4013/PR4015/PR4016/PR4041/PR4045/PR4046/PR4047/PR4051.
Quando este parâmetro muda, as unidades de exibição e de entrada das telas de offset de coordenada de peça e de compensação de ferramenta também mudam:
- Comandos EZ/SUPER/10s/20s/200s: F1 Machine Setting → F5 Set Workpiece Coordinate; F4 Perform machining → F5 Tool Setting.
- Comandos 3s/6s/11s/21s: F3 Offset/Setting → F2 Tool Set; F3 Offset/Setting → F5 Workpiece Shift; F4 Monitor → F5 Tool Wear Set.
Este parâmetro afeta a distância máxima de movimento linear de um bloco, independente de unidade métrica ou polegada:
| Valor do parâmetro | Distância máxima de movimento |
|---|---|
| 1 | 5000 (m) |
| 2 | 500 (m) |
| 3 | 50 (m) |
Um comando de movimento não pode passar desse valor. Exemplo: Pr17 = 2, unidade métrica, Pr3241 = 0: G00 X600000 dá erro de overflow.
Pr18Tolerância de erro de corda no HSHP
HSHP chord error tolerance · Avanço, aceleração e precisão
- Faixa
- [1~100]
- Unidade
- BLU
- Padrão
- 15
- Passa a valer
- Apertar Reset
Tolerância de erro de corda no HSHP
HSHP chord error tolerance · Avanço, aceleração e precisão
- Faixa
- [1~100]
- Unidade
- BLU
- Padrão
- 15
- Passa a valer
- Apertar Reset
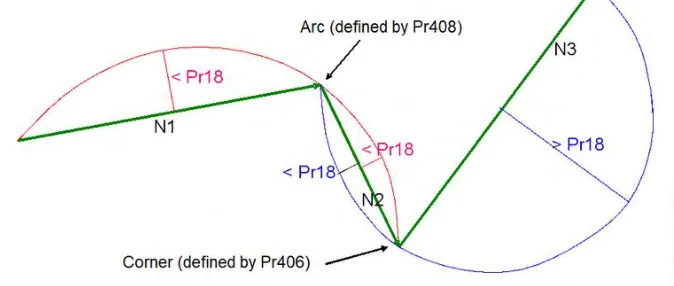
No modo de alta velocidade e alta precisão (HSHP), quanto o comando aceita de desvio ao trocar a junção entre blocos por um arco virtual. Maior, mais junções viram arco; menor, mais junções viram canto. Não existe mais a partir da versão 10.114.52.
Este parâmetro define a tolerância máxima permitida ao usar um arco virtual para aproximar o caminho dos blocos. Quanto maior o parâmetro, mais junções entre blocos são tratadas como arco; quanto menor, mais junções são tratadas como canto.
Para a aplicação relacionada, consulte o documento EMC2_C009_High Speed and High Precision Parameter Settings.
Este parâmetro não existe mais nas versões 10.114.52 e posteriores.
Pr21~Pr40FabricanteNúmero da porta da placa de eixos de cada eixo
Axis corresponding axis card port number · Configuração dos eixos
- Faixa
- [0~16010]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número da porta da placa de eixos de cada eixo
Axis corresponding axis card port number · Configuração dos eixos
- Faixa
- [0~16010]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Em qual porta da placa de eixos (ou em qual estação do barramento serial M2/M3/EtherCAT) está o drive de cada eixo. Com drive multieixo o valor é MMnnn: estação principal mais o eixo dentro do drive. Errado, o comando não encontra o drive daquele eixo.
Este parâmetro define a porta da placa de eixos (ou o número da estação de comunicação do barramento) de saída do comando e de entrada do sinal de encoder de cada eixo.
Só as portas 17 e 18 (eixos virtuais) podem ser repetidas. Em drives multieixo, porta 1 e 1000, ou 2 e 2000, são ajustes duplicados.
Para comandos seriais das séries 6D (inclusive -H), 20, 21 (inclusive -H) e 200: valor 19 é a porta de spindle (SPD); valor 20 é a porta do MPG (volante manual).
Comandos a pulso: o parâmetro é MM, o número da porta da placa de eixos correspondente ao eixo (MM = 0~20).
Comandos seriais: com drive de um eixo, o parâmetro é MM, o número da estação do drive correspondente (MM = 0~22). A correspondência é:
| Comunicação | 1~16 | 17~18 | 19 | 20 | 21~22 |
|---|---|---|---|---|---|
| M3 | Eixo servo | Eixo virtual | Spindle a pulso | MPG | Eixo servo |
| M2 | Eixo servo | Eixo virtual | Spindle a pulso | MPG | Não suportado |
| RTEX/ECAT | Eixo servo | Eixo virtual | Spindle a pulso | MPG | Não suportado |
Atenção: Atenção. Eixo servo: para o número real de eixos suportados, veja Pr3203 (intervalo de tempo de interpolação). Spindle a pulso: em RTEX/ECAT, pelo menos um eixo servo precisa estar conectado para habilitar o spindle a pulso. Eixo virtual: em RTEX/ECAT, pelo menos um eixo servo precisa estar conectado para habilitar o eixo virtual.
| Tipo de eixo | Aceita eixo virtual | Atenção |
|---|---|---|
| Eixo CNC | Sim | |
| Spindle | Sim | Ajustar Pr1791~ em 4 (spindle Syntec) gera o alarme SPD-022: Pr1791~ em 4 só suporta módulo inversor Syntec. |
| Eixo PLC serial | Não | |
| Eixo ATC | Não | |
| Eixo ROT | Não | |
| Eixo Setpoint | Não |
Com drive multieixo, o parâmetro é MMnnn, onde:
- MM: número da estação principal (1~16); veja o ajuste das chaves DIP do drive na seção Atenção.
- nnn: número da estação secundária (000~010).
Exemplo: com o drive Syntec M3 quatro em um, a função dos eixos definida na estação escrava é:
- 0: 1º eixo servo da estação principal.
- 1: 2º eixo servo da estação principal.
- 2: 3º eixo servo da estação principal.
- 3: 4º eixo servo da estação principal.
- 7: 1º eixo de monitoramento da estação principal (o 1º eixo servo da estação principal precisa estar habilitado); serve como segundo encoder de realimentação do 1º eixo servo.
- 8: 2º eixo de monitoramento da estação principal (o 2º eixo servo da estação principal precisa estar habilitado); serve como segundo encoder de realimentação do 2º eixo servo.
- 9: 3º eixo de monitoramento da estação principal (o 3º eixo servo da estação principal precisa estar habilitado); serve como segundo encoder de realimentação do 3º eixo servo.
- 10: 4º eixo de monitoramento da estação principal (o 4º eixo servo da estação principal precisa estar habilitado); serve como segundo encoder de realimentação do 4º eixo servo.
Se a chave DIP define a estação principal como 1, o parâmetro e a função de cada eixo ficam:
- 1º eixo servo: 1000
- 2º eixo servo: 1001
- 3º eixo servo: 1002
- 4º eixo servo: 1003
- 1º eixo de monitoramento: 1007
- 2º eixo de monitoramento: 1008
- 3º eixo de monitoramento: 1009
- 4º eixo de monitoramento: 1010
Atenção: Nota: com drive três em um, o 3º eixo tem dois tipos de ajuste. a) Drive mini três em um (mesma potência nos 3 eixos): número da estação do 3º eixo = x002 (x é a estação principal). b) Drive três em um grande (3º eixo com potência diferente dos outros): número da estação do 3º eixo = x003 (x é a estação principal).
O comando SUPER aceita até quatro placas de eixos Servo4 ao mesmo tempo. Cada placa controla 4 eixos, então dá para controlar até 16 eixos ao mesmo tempo. O número de porta de cada placa de eixos (valor de Pr21~40) é:
| Porta | 1ª placa de eixos | 2ª placa de eixos | 3ª placa de eixos | 4ª placa de eixos |
|---|---|---|---|---|
| P1 | 1 | 6 | 11 | 16 |
| P2 | 2 | 7 | 12 | 17 |
| P3 | 3 | 8 | 13 | 18 |
| P4 | 4 (ou 5 para MPG) | 9 (ou 10 para MPG) | 14 (ou 15 para MPG) | 19 (ou 20 para MPG) |
Atenção: Atenção: antes da versão 10.116.36P, por limitação do hardware, o número da estação secundária do drive multieixo tinha que começar em 0; senão o comando disparava o alarme OP-054 (falha na inicialização do dispositivo tudo em um). Exemplo: com só o 1º e o 2º eixos habilitados, Pr21 = 1001 e Pr22 = 1002 (estação secundária que não começa em 0) disparam o OP-054. Essa restrição foi resolvida depois dessa versão, e o número da estação secundária pode começar de 0.
Para usar a função de eixo de monitoramento corretamente, o comando Syntec e o servo drive precisam estar nas versões abaixo:
| Versão do comando | Versão do drive | Função | Descrição |
|---|---|---|---|
| 10.116.24V, 10.116.36B, 10.116.37, 10.117.37 | 2.0.22 | Monitoramento de eixo externo | O drive multieixo monitora o sinal de realimentação do eixo externo pelo ajuste do segundo encoder. |
Ajuste das chaves DIP do drive
Drive Yaskawa [M3]: com servo drives Yaskawa M3, a chave DIP tem dois botões giratórios, S1 e S2 (a figura está no manual original). Em geral S1 fica fixo em 2, e S2 tem sentido diferente no drive de um eixo e no drive dois em um.
- Yaskawa de um eixo: S2 é o número da porta do drive. Exemplo: S2 em 3, o Pr21~Pr40 do eixo correspondente fica em 3. (Para usar a porta 16, mude S1 para 3 e S2 para 0.)
- Yaskawa dois em um: S2 é o número da estação principal. Exemplo: S2 em 3, os Pr21~Pr40 dos dois eixos ficam em 3000 e 3001. (Para usar a estação principal 16, ajuste S1 em 3 e S2 em 0.)
Drive Yaskawa [M2]: com o drive Yaskawa M2, a chave DIP tem um botão giratório e uma chave de alavancas (a figura está no manual original).
Drive Yaskawa Sigma 5: S1 é o número da porta do drive. Exemplo: S1 em 3, o Pr21~Pr40 do eixo correspondente fica em 3. A chave de alavancas S2 segue a tabela:
| Alavanca 1 | Alavanca 2 | Alavanca 3 | Alavanca 4 | Nº da porta do drive |
|---|---|---|---|---|
| ON | ON | OFF | OFF | 1~15 |
| ON | ON | ON | OFF | 16 |
Drive Yaskawa Sigma 7: S2 é o número da porta do drive. Exemplo: S2 em 3, o Pr21~Pr40 do eixo correspondente fica em 3. A chave de alavancas S3 segue a tabela:
| Alavanca 1 | Alavanca 2 | Alavanca 3 | Alavanca 4 | Nº da porta do drive |
|---|---|---|---|---|
| ON | ON | OFF | OFF | 1~15 |
| ON | ON | ON | OFF | 16 |
Drive Syntec: com drives Syntec, a figura da chave DIP da versão com pré-amplificador está no manual original. A chave DIP tem 4 alavancas, cada uma em ON ou OFF; assim ela indica 16 estações principais diferentes. A estação principal de cada posição das alavancas:
| Alavanca 1 | Alavanca 2 | Alavanca 3 | Alavanca 4 | Estação principal |
|---|---|---|---|---|
| ON | ON | ON | ON | 1 |
| OFF | ON | ON | ON | 2 |
| ON | OFF | ON | ON | 3 |
| OFF | OFF | ON | ON | 4 |
| ON | ON | OFF | ON | 5 |
| OFF | ON | OFF | ON | 6 |
| ON | OFF | OFF | ON | 7 |
| OFF | OFF | OFF | ON | 8 |
| ON | ON | ON | OFF | 9 |
| OFF | ON | ON | OFF | 10 |
| ON | OFF | ON | OFF | 11 |
| OFF | OFF | ON | OFF | 12 |
| ON | ON | OFF | OFF | 13 |
| OFF | ON | OFF | OFF | 14 |
| ON | OFF | OFF | OFF | 15 |
| OFF | OFF | OFF | OFF | 16 |
Exemplo: se a estação principal for 1, os parâmetros do comando ficam:
| Parâmetro | Valor |
|---|---|
| Pr21 | 1000 |
| Pr22 | 1001 |
| Pr23 | 1002 |
| Pr24 | 1003 |
Se a estação principal for 2, os parâmetros mudam para Pr21 = 2000, Pr22 = 2001, Pr23 = 2002 e Pr24 = 2003. Siga a mesma regra para as outras estações principais ao ajustar Pr21~Pr40.
EtherCAT: com drive ECAT, o número da estação não pode ser escolhido livremente (as chaves DIP não valem): a estação é definida pela ordem de conexão, como no diagrama do manual original (comando → servo drive estação 1 → estação 2 → estação 3).
Pr41~Pr60Polaridade do motor de cada eixo
Axial motor polarity · Configuração dos eixos
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Polaridade do motor de cada eixo
Axial motor polarity · Configuração dos eixos
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Inverte o sentido de giro do motor de cada eixo. Se a mesa anda ao contrário do que foi comandado, troque este valor.
Este parâmetro define o sentido de movimento do motor de cada eixo:
- 0: não inverte.
- 1: inverte.
Se o sentido de movimento da mesa for contrário ao comando, mude este parâmetro para corrigir a polaridade do comando de avanço da placa de eixos; com isso o sentido de movimento da mesa muda.
Atenção: Se o eixo for o spindle e o tipo de spindle (Pr1791~Pr1800) for um dos ajustes abaixo, este parâmetro tem que ficar em 0: 2 (spindle com controle de velocidade V); 4 (spindle Syntec).
Pr61~Pr80Resolução do encoder de cada eixo
Axial encoder resolution · Configuração dos eixos
- Faixa
- [10~67,108,864]
- Padrão
- 1250
- Passa a valer
- Apertar Reset
Resolução do encoder de cada eixo
Axial encoder resolution · Configuração dos eixos
- Faixa
- [10~67,108,864]
- Padrão
- 1250
- Passa a valer
- Apertar Reset
Quantos pulsos por volta (encoder rotativo) ou por mm (régua óptica) o comando recebe de cada eixo, já dividido pelo fator de escala Pr81~. Errado, o eixo anda uma distância diferente da programada.
Resolução do encoder: quando o tipo de sensor (Pr20x) é encoder rotativo, a unidade é pulso/volta; quando o tipo de sensor é régua óptica, a unidade é pulso/mm (para régua óptica rotativa, este parâmetro fica em pulso/grau).
Atenção: o valor do parâmetro é a resolução do sinal de uma fase só (A ou B), antes do fator de escala.
- Régua óptica com resolução de 1 µm/pulso (1 mm/1000 pulsos) e fator de escala da realimentação em 4x (Pr8x = 4): ajuste este parâmetro em 1000/4 = 250.
- Régua óptica com resolução de 10 µm/pulso (1 mm/100 pulsos) e fator de escala da realimentação em 4x (Pr8x = 4): ajuste este parâmetro em 100/4 = 25.
Compatibilidade: a partir das versões 10.116.10M/10.116.16D, o limite superior subiu de 2,500,000 para 67,108,864.
Pr81~Pr100Fator de escala do encoder de cada eixo
Axial encoder scaling factor · Configuração dos eixos
- Faixa
- [1~4]
- Padrão
- 4
- Passa a valer
- Apertar Reset
Fator de escala do encoder de cada eixo
Axial encoder scaling factor · Configuração dos eixos
- Faixa
- [1~4]
- Padrão
- 4
- Passa a valer
- Apertar Reset
Multiplicador da leitura do encoder (1x, 2x ou 4x); junto com Pr61~ define quantos pulsos o comando conta por volta. Errado, a distância que o eixo anda não bate com a programada.
Fator de escala da realimentação do encoder; pode ser 1x, 2x ou 4x.
Pr101~Pr120Ganho do motor de cada eixo
Axial motor gain · Configuração dos eixos
- Faixa
- [1~8000]
- Unidade
- RPM/V
- Padrão
- 200
- Passa a valer
- Apertar Reset
Ganho do motor de cada eixo
Axial motor gain · Configuração dos eixos
- Faixa
- [1~8000]
- Unidade
- RPM/V
- Padrão
- 200
- Passa a valer
- Apertar Reset
Quantas RPM o motor muda para cada 1 V de variação no comando de velocidade. Só vale em modo de controle por tensão (analógico).
Ganho do comando do motor: a variação de RPM do motor para cada 1 volt de variação do comando de velocidade.
Atenção: Nota: válido no modo de controle por tensão.
Pr121~Pr160Número de dentes do lado do fuso / do lado do motor de cada eixo
Axial screw side gear number/motor side gear number · Configuração dos eixos
- Faixa
- [1~999999999]
- Passa a valer
- Apertar Reset
Número de dentes do lado do fuso / do lado do motor de cada eixo
Axial screw side gear number/motor side gear number · Configuração dos eixos
- Faixa
- [1~999999999]
- Passa a valer
- Apertar Reset
Relação de transmissão entre motor e fuso (polia ou engrenagem): número de dentes do lado do fuso e do lado do motor. Errado, o eixo anda uma distância diferente da programada.
Define a relação de engrenagens entre o lado do fuso e o lado do motor do mecanismo de transmissão, para o comando saber a relação de velocidade entre motor e fuso.
Número de dentes do lado do fuso : número de dentes do lado do motor = 2:1 → velocidade do motor : velocidade do fuso = 2:1.
Pr161~Pr180Passo do fuso de cada eixo (BLU)
Axial pitch amount (BLU) · Configuração dos eixos
- Faixa
- [1~1000000]
- Unidade
- BLU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Passo do fuso de cada eixo (BLU)
Axial pitch amount (BLU) · Configuração dos eixos
- Faixa
- [1~1000000]
- Unidade
- BLU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Quanto o eixo anda em uma volta do fuso, em BLU (com Pr17 = 2, 1 BLU = 0,001 mm, então 5000 = 5 mm). Em eixo rotativo, é o avanço angular de uma volta. Errado, o eixo anda uma distância diferente da programada.
Define o avanço linear de uma volta do fuso.
Se for eixo rotativo, este parâmetro é o avanço de rotação de uma volta.
Ao mudar a precisão de controle (Pr17), este valor também precisa ser corrigido.
O ajuste deste parâmetro afeta o ângulo de posicionamento do spindle (Pr1771~Pr1780, offset de referência de home do spindle).
Pr181~Pr200Ganho da malha de posição do servo de cada eixo
Axial servo position loop gain · Configuração dos eixos
- Faixa
- [1~1000000]
- Unidade
- 1/sec
- Padrão
- 30
- Passa a valer
- Apertar Reset
Ganho da malha de posição do servo de cada eixo
Axial servo position loop gain · Configuração dos eixos
- Faixa
- [1~1000000]
- Unidade
- 1/sec
- Padrão
- 30
- Passa a valer
- Apertar Reset
Ganho da malha de posição do servo de cada eixo; tem que ser igual ao ganho ajustado no drive. Com ele o comando calcula o erro de seguimento (following error) esperado: valor diferente do drive dispara alarme de erro de seguimento ou deixa a máquina vibrar.
Este parâmetro tem que ser igual ao valor do ganho da malha de posição ajustado no drive do eixo correspondente (recomendado para todos os eixos de avanço). Com ele o comando calcula um erro de seguimento (following error, a distância entre a posição comandada e a posição real do servo) razoável.
Quando o comando de saída é pulso (o drive está em controle de posição), este ajuste serve só para o comando monitorar se o movimento do motor está normal. Quando o comando de saída é tensão (o drive está em controle de velocidade), este valor é o próprio ganho da malha de posição do sistema servo.
Quando o parâmetro é maior que 1000, o comando divide o valor por 1000 antes de usar; abaixo de 1000, usa como está (ex.: 78500 vale 78.5). Veja System Data No. 352 a No. 367: são os ganhos reais da malha de posição em regime.
No modo de comando por pulso (Pr381~Pr400≠1), este parâmetro tem duas funções principais:
- Usar a equação da figura do manual (erro de seguimento = velocidade comandada ÷ ganho Pr181~) para calcular um erro de seguimento razoável (System Data No. 32 a No. 35) e comparar com o erro de seguimento real (System Data No. 8 a No. 11). Quando a diferença entre os dois é grande demais, dispara o alarme de erro de seguimento.
- Quando a compensação feed-forward e a função SPA estão ligadas, o comando usa este parâmetro para calcular a compensação correspondente, ajustar o seguimento e controlar melhor.
No modo de comando por tensão (Pr381~Pr400=1), se a rigidez mecânica for boa, dá para subir o parâmetro e ganhar precisão de usinagem. Mas, se ficar alto demais, a máquina pode vibrar.
Além disso, o ganho da malha de posição dos eixos de avanço costuma ser maior que o do spindle. Por isso, para ter mais precisão no rosqueamento sincronizado/rápido, o comando reduz automaticamente a resposta do servo dos eixos de avanço para casar com o ganho da malha de posição do spindle.
Pr201~Pr220Tipo de sensor de cada eixo
Axis sensor type · Configuração dos eixos
- Faixa
- [0~5]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de sensor de cada eixo
Axis sensor type · Configuração dos eixos
- Faixa
- [0~5]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Diz ao comando que tipo de realimentação de posição cada eixo tem: encoder comum, régua óptica, sem realimentação ou encoder absoluto. Errado, o eixo não fecha posição ou o comando recusa funções como realimentação dupla (dual feedback) e dispara alarme (MOT-072 no caso de encoder absoluto de trilha única).
O comando Syntec aceita estes tipos de realimentação de posição:
- 0: encoder comum.
- 1: régua óptica (escala linear).
- 2: sem realimentação.
- 3: encoder absoluto.
- 4: encoder absoluto de trilha única (single track).
- 5: régua óptica absoluta.
Para usar encoder absoluto: em comandos por pulso (série 10, série SUPER, fora a série 20) o drive tem que ser Mitsubishi J2S/J3S/J4 e o hardware do comando precisa ter porta RS422; em comandos seriais (20A/20B) o drive tem que ser Yaskawa SIGMA-V.
Quando este parâmetro é 4 (encoder absoluto de trilha única), o tipo do eixo (Pr221~) tem que ser 5 (eixo rotativo tipo E).
Atenção: Com encoder absoluto (Pr201~=3/4), a função de realimentação dupla (dual feedback, Pr241~≠0) não é suportada. Só encoder comum ou régua óptica (Pr201~=0/1) aceitam realimentação dupla.
Atenção: Com servo spindle: se o Pr201~Pr220 (tipo de sensor) do eixo correspondente estiver em “sem realimentação” e o Pr1711~Pr1720 (existe sensor no spindle) estiver em “sim”, então o Pr1811~Pr1820 (onde o encoder do spindle está montado) tem que ser “lado do motor”.
Atenção: Com encoder absoluto de trilha única, o primeiro limite de curso por software tem que estar ativo, e o valor desse primeiro limite tem que ser menor que a resolução do encoder (em BLU), conforme Pr61~, Pr121~ e Pr161~. Senão dispara o alarme MOT-072.
O encoder absoluto de trilha única é suportado nestes protocolos de comunicação: M2 (SYNTEC, Yaskawa), M3 (SYNTEC, Yaskawa), RTEX (Panasonic A6N) e EtherCAT.
Versão do comando: nas versões 10.116.15 a 10.116.16O, 10.116.24I e 10.116.29, o Pr201~220 aceitava “4: encoder Syntec (positivo)” e “5: encoder Syntec (reverso)”. Essa função é uma opção especial para o eixo de chopping (oscilação do eixo) de retificadora e só vale para máquinas específicas. Para evitar uso errado, a partir de 10.116.16P, 10.116.24J e 10.116.30 o parâmetro ficou limitado a [0-3]; só o pacote de software dedicado a retífica usa 4 e 5.
“4: encoder absoluto de trilha única” é suportado a partir de 10.118.28E e 10.118.32. “5: régua óptica absoluta” é suportado a partir de 10.118.42Q, 10.118.48B e 10.118.49.
Pr221~Pr240Tipo de cada eixo (linear ou rotativo)
Axial type · Configuração dos eixos
- Faixa
- [0~5]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tipo de cada eixo (linear ou rotativo)
Axial type · Configuração dos eixos
- Faixa
- [0~5]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Define se o eixo é linear (0) ou rotativo (1 a 5) e como a coordenada se comporta: se dá a volta em 360°, se escolhe o caminho mais curto, como G28/G30 voltam. Tipo errado em eixo rotativo faz o eixo dar voltas a mais ou girar para o lado errado.
0: eixo linear.
- A coordenada de máquina e a coordenada absoluta são do tipo linear.
- Aceita a conversão de coordenada métrica/polegada.
- Os comandos de retorno ao ponto de referência G28 e G30 voltam à origem da máquina definida na busca de home.
- Aceita compensação de folga (backlash), compensação de passo e verificação de grid na busca de home.
1: eixo rotativo tipo A.
- A coordenada de máquina e a coordenada absoluta são do tipo rotativo.
- O valor da coordenada fica sempre entre 0 e +passo (pitch).
- No comando de movimento absoluto (G90), o sinal +/- indica o sentido.
- A unidade é sempre “grau”, tanto no sistema métrico quanto em polegada.
- Os comandos G28 e G30 levam o eixo de volta ao zero da coordenada de máquina dentro de uma volta.
- Aceita compensação de folga (backlash), compensação de passo e verificação de grid na busca de home.
- O comando de movimento absoluto (G90) escolhe automaticamente o caminho mais curto.
2: eixo rotativo tipo B.
- A coordenada de máquina e a coordenada absoluta são do tipo rotativo.
- O valor da coordenada fica sempre entre 0 e +passo (pitch).
- No comando de movimento absoluto (G90), + é para frente (gira até o ângulo positivo) e - é para trás (gira até o ângulo equivalente ao ângulo negativo).
- No comando incremental (G91), + é rotação para frente e - é rotação para trás.
- A unidade é sempre “grau”, tanto no sistema métrico quanto em polegada.
- Os comandos G28 e G30 levam o eixo de volta ao zero da coordenada de máquina dentro de uma volta.
- Aceita compensação de folga (backlash), compensação de passo e verificação de grid na busca de home.
Exemplos do tipo B:
| Exemplo | Modo | Ângulo inicial | Comando de movimento | Resultado |
|---|---|---|---|---|
| 1 | G90 | X=30. | X-90. | X=270. (equivale a -90) |
| 1 | G91 | X=30. | X-90. | X=300. (equivale a -60) |
| 2 | G90 | X=30. | X90. | X=90. |
| 2 | G91 | X=30. | X90. | X=120 |
3: eixo rotativo tipo C.
- A coordenada de máquina e a coordenada absoluta são do tipo rotativo.
- O valor da coordenada fica sempre entre -passo e +passo.
- A unidade é sempre “grau”, tanto no sistema métrico quanto em polegada.
- Os comandos G28 e G30 levam o eixo de volta ao zero da coordenada de máquina dentro de uma volta.
- Aceita compensação de folga (backlash), compensação de passo e verificação de grid na busca de home.
- Encoder absoluto não suporta este tipo.
4: eixo rotativo tipo D.
- A coordenada de máquina é do tipo rotativo e a coordenada absoluta é do tipo linear.
- O valor da coordenada de máquina fica sempre entre 0 e +passo.
- A unidade é sempre “grau”, tanto no sistema métrico quanto em polegada.
- Os comandos G28 e G30 voltam à origem da máquina definida na busca de home.
- Aceita compensação de folga (backlash), compensação de passo e verificação de grid na busca de home.
5: eixo rotativo tipo E.
- A coordenada de máquina e a coordenada absoluta são do tipo linear.
- A unidade é sempre “grau”, tanto no sistema métrico quanto em polegada.
- Os comandos G28 e G30 voltam à origem da máquina definida na busca de home.
- Aceita compensação de folga (backlash), compensação de passo e verificação de grid na busca de home.
Atenção: Nota: passo (pitch) = Pr161~ / 1000 (ver Pr161~Pr180, passo de cada eixo em BLU). O denominador 1000 pode mudar conforme a relação entre BLU e IU (ver Pr17, precisão de controle).
O manual resume os tipos rotativos numa tabela cujas colunas são os valores do parâmetro 2, 4, 5 e 3 (nota 1). Na extração do PDF algumas células que abrangem mais de uma coluna perderam a marcação, por isso as linhas vêm abaixo com as células na ordem em que aparecem no manual:
- Coordenada absoluta: 0~+passo / 0~±passo × 1000 / 0~±passo / além de ±passo volta a 0°.
- Coordenada de máquina: 0~+passo / 0~±passo × 1000 / 0~±passo / além de ±passo volta a 0°.
- Comando absoluto: a menor distância (dentro de 1/2 volta) / usa o sinal (+) ou (-) do comando como sentido e vai até a posição de ângulo equivalente mais próxima (dentro de uma volta) / igual ao movimento de eixo linear, vai até a posição comandada (pode passar de 1 volta) / vai direto à posição comandada (dentro de 2 voltas).
- Comando incremental: usa o sinal (+) ou (-) do comando como sentido e faz o movimento incremental.
- Retorno ao ponto de referência: vai até o ponto intermediário por comando incremental ou absoluto e, do ponto intermediário, volta à origem como posicionamento em coordenada de máquina.
- Posicionamento em coordenada de máquina: a menor distância (dentro de 1/2 volta) / igual ao movimento de eixo linear, vai até a posição comandada (pode passar de 1 volta) / vai direto à posição comandada (dentro de 2 voltas).
Nota 1: o tipo C (valor 3) é para máquina de uso especial, não para CNC padrão.
Pr241~Pr260FabricantePorta da realimentação dupla de cada eixo
Axis dual feedback related to port no. · Configuração dos eixos
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Porta da realimentação dupla de cada eixo
Axis dual feedback related to port no. · Configuração dos eixos
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Em qual porta (ou canal de assinatura) entra o sinal da régua linear ou do segundo encoder usado na realimentação dupla (dual feedback) de cada eixo. Valor que o comando não aceita dispara o alarme OP-093.
Define o número da porta de eixo ou o canal de assinatura do sinal de entrada da régua linear ou do segundo encoder de cada eixo.
Limites de configuração:
- Sistema por pulso, em modo de controle por realimentação dupla (Pr681~ = 0): este parâmetro é o número da porta de cada eixo; veja a descrição de Pr21~Pr40.
- Sistema serial, em modo de detecção por realimentação dupla (Pr681~ = 1): este parâmetro é o número do canal de assinatura, no formato 100+nnn, onde nnn (001~004) escolhe o canal de assinatura desejado. Confirme que o dado assinado é informação de realimentação.
- O modo de controle por realimentação dupla só vale para porta de placa de pulso; para eixo serial, Pr681 tem que ser 1.
Se o comando não suportar o ajuste feito, dispara o alarme OP-093 (configuração incorreta de realimentação dupla).
Pr261~Pr280Resolução da realimentação dupla de cada eixo
Axial dual feedback resolution · Configuração dos eixos
- Faixa
- [10~2500000]
- Unidade
- pulse/mm ou pulse/rev
- Padrão
- 250
- Passa a valer
- Apertar Reset
Resolução da realimentação dupla de cada eixo
Axial dual feedback resolution · Configuração dos eixos
- Faixa
- [10~2500000]
- Unidade
- pulse/mm ou pulse/rev
- Padrão
- 250
- Passa a valer
- Apertar Reset
Quantos pulsos a régua óptica dá por mm (eixo linear) ou por volta (eixo rotativo), já dividido pelo fator de escala Pr301~. Errado, a posição lida pela régua não bate com a do encoder do motor.
Define a resolução da régua óptica de cada eixo servo na realimentação dupla (dual feedback). Atenção: o valor é a resolução do sinal de uma fase só (fase A ou fase B), antes do fator de escala.
Se o eixo é linear, a unidade é pulse/mm; se é rotativo, a unidade é pulse/rev.
Exemplos:
- Régua óptica de 1 um/pulso, ou seja, 1 mm/1000 pulsos, com fator de escala da realimentação em 4 vezes (Pr30x=4): ajuste Pr26x em 1000/4=250.
- Régua óptica de 10 um/pulso, ou seja, 1 mm/100 pulsos, com fator de escala em 4 vezes (Pr30x=4): ajuste Pr26x em 100/4=25.
- Régua óptica de 1 mdeg/pulso, ou seja, 1 volta/360000 pulsos, com fator de escala em 4 vezes (Pr30x=4): ajuste Pr26x em 360000/4=90000.
Pr281~Pr300Tipo de dimensão de cada eixo (raio ou diâmetro)
Axial dimension type · Configuração dos eixos
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tipo de dimensão de cada eixo (raio ou diâmetro)
Axial dimension type · Configuração dos eixos
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Marca o eixo como eixo de diâmetro (torno): a coordenada na tela mostra o dobro do deslocamento real. Em máquina de madeira fica 0; ligado por engano, o eixo anda metade do programado.
Serve para controlar um eixo específico do torno como posicionamento em diâmetro. Ex.: em geral o eixo X de um torno padrão é controlado como eixo de diâmetro.
Com o posicionamento em diâmetro ligado, a coordenada de máquina mostrada na tela principal é o dobro da distância real percorrida. Mas o System Data 72~ mostra a coordenada do movimento real. Ex.: se X é eixo de diâmetro e roda um G01 X20., o System Data 72 e o deslocamento real são 10, mas a coordenada de máquina mostra 20.
Atenção: Cuidado com a compensação de passo do torno em posicionamento por diâmetro. O valor correto de compensação tem que ser lançado pela “distância real percorrida”, não pelo valor da “coordenada de máquina”.
Pr301~Pr320Fator de escala da realimentação dupla de cada eixo
Axial dual feedback scaling factor · Configuração dos eixos
- Faixa
- [1~4]
- Padrão
- 4
- Passa a valer
- Apertar Reset
Fator de escala da realimentação dupla de cada eixo
Axial dual feedback scaling factor · Configuração dos eixos
- Faixa
- [1~4]
- Padrão
- 4
- Passa a valer
- Apertar Reset
Multiplicador (1, 2 ou 4) aplicado aos pulsos da régua óptica na realimentação dupla (dual feedback). Tem que casar com a resolução lançada em Pr261~; senão a posição lida fica errada por fator de 2 ou 4.
Define o fator de escala da realimentação da régua óptica de cada eixo servo. Aceita fator de um, dois ou quatro.
Pr321~Pr340Nome de cada eixo
Axis name · Configuração dos eixos
- Faixa
- [100~10999]
- Passa a valer
- Reiniciar o comando
Nome de cada eixo
Axis name · Configuração dos eixos
- Faixa
- [100~10999]
- Passa a valer
- Reiniciar o comando
Código numérico que dá a letra e o índice de cada eixo (100 = X, 406 = A6) e diz se a coordenada dele aparece na tela. Código errado, o programa não acha o eixo pela letra ou a coordenada some do display.
O nome do eixo é um código de cinco dígitos, cuja função é a seguinte (figura do manual):
- Dígito da frente: habilita ou desabilita a exibição da coordenada do eixo (no exemplo do manual: 0 desabilita a exibição da coordenada do eixo; 00 habilita).
- Dígito da letra do eixo: 1 = X, 2 = Y, 3 = Z, 4 = A, 5 = B, 6 = C, 7 = U, 8 = V, 9 = W.
- Dois dígitos do índice do eixo. Exemplos de código: 100 = X, 101 = X1, 406 = A6, 925 = W25.
Pr341~Pr380Multiplicador e divisor do comando de cada eixo
Axial command multiplier/divisor · Configuração dos eixos
- Faixa
- [1~ 999999999]
- Passa a valer
- Apertar Reset
Multiplicador e divisor do comando de cada eixo
Axial command multiplier/divisor · Configuração dos eixos
- Faixa
- [1~ 999999999]
- Passa a valer
- Apertar Reset
Relação entre pulsos de comando e pulsos de realimentação do encoder, para funções especiais. Em máquina comum os dois ficam em 1; qualquer outro valor faz o eixo andar diferente do programado.
| Pr | Nome | Faixa | Efetivo |
|---|---|---|---|
| 341~360 | Multiplicador do comando de cada eixo (Axial command multiplier) | [1~ 999999999] | Apertar Reset |
| 361~380 | Divisor do comando de cada eixo (Axial command divisor) | [1~ 999999999] | Apertar Reset |
Estes dois parâmetros são para funções especiais. O comando muda a relação de resolução entre o “comando de saída” e a “realimentação do encoder” conforme a razão entre eles.
Valores diferentes nos dois parâmetros fazem o número de pulsos de comando ficar diferente do número de pulsos de realimentação. Para máquina comum, sem uso especial, recomenda-se deixar os dois em 1.
Pr381~Pr400FabricanteModo do servo de posição de cada eixo
Axial position servo mode · Configuração dos eixos
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Modo do servo de posição de cada eixo
Axial position servo mode · Configuração dos eixos
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de sinal que o comando manda ao drive de cada eixo: pulso CW/CCW, tensão analógica, fase A/B ou sinal+pulso. Tem que casar com o drive; errado, o eixo não anda ou dispara para um lado só.
Define o modo de controle do servo de cada eixo:
- 0: controle de posição por pulso CW/CCW (séries 3 e 21 não suportam).
- 1: controle de posição por tensão.
- 2: controle de posição por fase A/B (a versão da placa de eixo tem que ser Servo4-O-2.2 ou superior).
- 3: sinal + pulso, lógica positiva (modelos suportados: eHMC/30GM).
- 4: sinal + pulso, lógica negativa (modelos suportados: eHMC/30GM).
Pr401Tempo de aceleração de corte
Cutting acceleration and deceleration time · Avanço, aceleração e precisão
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 300
- Passa a valer
- Apertar Reset
Tempo de aceleração de corte
Cutting acceleration and deceleration time · Avanço, aceleração e precisão
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 300
- Passa a valer
- Apertar Reset
Tempo que os eixos levam para chegar ao avanço máximo de corte Pr405 em G01/G02/G03/G31. Junto com Pr405 define a aceleração máxima combinada: curto demais a máquina trepida no corte, longo demais perde tempo em cada canto.
Define o tempo que cada eixo leva para acelerar até a velocidade máxima Pr405 em modo G01/G02/G03/G31. Em outras palavras, este parâmetro e o Pr405 definem a aceleração máxima combinada. A fórmula está na figura do manual: aceleração = (Pr405 ÷ 60) ÷ (Pr401 ÷ 1000), em mm/s².
Pr402Tempo para a aceleração chegar a 1G (jerk)
Time required for accelerate to increase to 1G · Avanço, aceleração e precisão
- Faixa
- [1~500]
- Unidade
- ms
- Padrão
- 150
- Passa a valer
- Apertar Reset
Tempo para a aceleração chegar a 1G (jerk)
Time required for accelerate to increase to 1G · Avanço, aceleração e precisão
- Faixa
- [1~500]
- Unidade
- ms
- Padrão
- 150
- Passa a valer
- Apertar Reset
Tempo que a aceleração leva para subir de zero até 1G no corte; define o jerk (variação da aceleração) máximo combinado. Valor pequeno faz a máquina dar tranco no início e no fim de cada movimento.
Define o tempo que a aceleração de cada eixo leva para subir até 1G em modo G01/G02/G03/G31. Em outras palavras, este parâmetro define o jerk máximo combinado. A fórmula está na figura do manual: jerk = 9.8 (m/s²) ÷ (Pr402 ÷ 1000), em m/s³.
Pr404Tempo de suavização em sino após a aceleração
Post acceleration bell-shaped time · Avanço, aceleração e precisão
- Faixa
- [0~100]
- Unidade
- ms
- Padrão
- 20
- Passa a valer
- Apertar Reset
Tempo de suavização em sino após a aceleração
Post acceleration bell-shaped time · Avanço, aceleração e precisão
- Faixa
- [0~100]
- Unidade
- ms
- Padrão
- 20
- Passa a valer
- Apertar Reset
Filtro que faz a média do comando de velocidade numa janela de tempo depois do perfil de aceleração, para tirar oscilação do comando e balanço da máquina. Zero desliga; recomendado 10 a 30 ms.
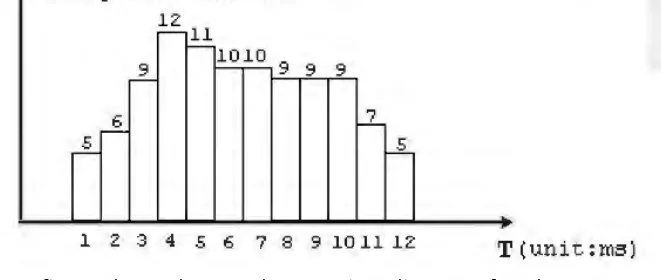
Este parâmetro suaviza o perfil do comando de velocidade a partir do ajuste atual de aceleração e desaceleração, para reduzir a oscilação do comando de velocidade e o balanço da máquina. O valor recomendado é 10 ms ~ 30 ms.
Exemplo: a figura do manual mostra a velocidade em função do tempo depois do perfil de aceleração do sistema. Com o tempo em zero, a função fica desligada. Com valor diferente de zero, o perfil do comando é suavizado pelo tempo indicado. Por exemplo, Pr404 = 5 ms: o comando é a média dos 5 ms antes e depois. Tempo de interpolação: 10 ms.
| Interpolação (ms) | Perfil de velocidade original (pulsos) | Perfil de velocidade após a suavização (pulsos) |
|---|---|---|
| 1 | 5 | (0+0+0+0+5)/5=1 |
| 2 | 6 | (0+0+0+5+6)/5=2.2 |
| 3 | 9 | (0+0+5+6+9)/5=4 |
| 4 | 12 | (0+5+6+9+12)/5=6.4 |
| 5 | 11 | (5+6+9+12+11)/5=8.6 |
| 6 | 10 | (6+9+12+11+10)/5=9.6 |
| 7 | 10 | (9+12+11+10+10)/5=10.4 |
| 8 | 9 | (12+11+10+10+9)/5=10.4 |
| 9 | 9 | (11+10+10+9+9)/5=9.8 |
| 10 | 9 | (10+10+9+9+9)/5=9.4 |
| 11 | 7 | (10+9+9+9+7)/5=8.8 |
| 12 | 5 | (9+9+9+7+5)/5=7.8 |
| 13 | 0 | (9+9+7+5+0)/5=6 |
| 14 | 0 | (9+7+5+0+0)/5=4.2 |
| 15 | 0 | (7+5+0+0+0)/5=2.4 |
| 16 | 0 | (5+0+0+0+0)/5=1 |
Pela tabela, a curva de velocidade ficou mais suave que o perfil original. Ou seja, o tempo pós-aceleração é um jeito linear de suavizar o comando de saída do motor e moderar a variação de velocidade.
Pr405Avanço máximo de corte
Maximum cutting feedrate · Avanço, aceleração e precisão
- Faixa
- [6~3600000]
- Unidade
- mm/min
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Avanço máximo de corte
Maximum cutting feedrate · Avanço, aceleração e precisão
- Faixa
- [6~3600000]
- Unidade
- mm/min
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Teto do avanço (feedrate) combinado de todos os eixos em corte. F maior que isso no programa é limitado a este valor; junto com Pr401 define a aceleração de corte.
Define o avanço máximo combinado de todos os eixos.
Pr406Avanço de referência máximo em canto
Maximum corner reference feedrate · Avanço, aceleração e precisão
- Faixa
- [6~ 3600000]
- Unidade
- mm/min
- Padrão
- 500
- Passa a valer
- Apertar Reset
Avanço de referência máximo em canto
Maximum corner reference feedrate · Avanço, aceleração e precisão
- Faixa
- [6~ 3600000]
- Unidade
- mm/min
- Padrão
- 500
- Passa a valer
- Apertar Reset
Velocidade de referência para o comando desacelerar antes de um canto. Valor alto termina o programa mais rápido, mas arredonda o canto; valor baixo faz canto mais preciso e mais lento.
Antes de virar de uma reta para um canto, o comando pode começar a desacelerar pela geometria do canto e baixar até a velocidade deste parâmetro.
- Antes da versão 10.112.X, esta velocidade de referência é a máxima permitida numa quina de 90 graus. O valor recomendado era 500 mm/min.
- A partir da versão 10.114.X, esta velocidade de referência é a máxima permitida numa quina de 120 graus. O valor recomendado é 200 mm/min.
- A partir da versão 10.118.26, zero neste parâmetro desliga o limite de velocidade em canto.
Quanto maior a velocidade, mais rápido o programa termina, mas pior fica a precisão do canto. Quanto menor o valor, mais devagar o canto e melhor a precisão.
Atenção: Atenção especial: se o programa usa verificação de posição atingida por G61 ou G09, o comando desliga sozinho a desaceleração em canto.
Atenção: Se não precisar da desaceleração em canto, use o valor máximo em Pr406 e Pr408 para a máquina virar mais rápido. Mas aí precisa subir o Pr404 (tempo pós-aceleração): por exemplo, para Pr406=3000, suba Pr404 para 50 ms, para não jogar aceleração e jerk em excesso na máquina.
Atenção: Se um bloco do programa tem eixo auxiliar ou eixo rotativo, ajuste bem o Pr601~620 para a máquina não balançar por excesso de aceleração. Sugestão: 500 ms.
Atenção: Pr406 = 0 desliga o limite de velocidade “combinado” em canto; aí também é preciso ajustar bem o Pr601~620 para a máquina não balançar por excesso de aceleração. Sugestão: 500 ms.
Pr407Tolerância de suavização HPCC
HPCC smoothing tolerance · Avanço, aceleração e precisão
- Faixa
- [2~20]
- Unidade
- um
- Padrão
- 3
- Passa a valer
- Apertar Reset
Tolerância de suavização HPCC
HPCC smoothing tolerance · Avanço, aceleração e precisão
- Faixa
- [2~20]
- Unidade
- um
- Padrão
- 3
- Passa a valer
- Apertar Reset
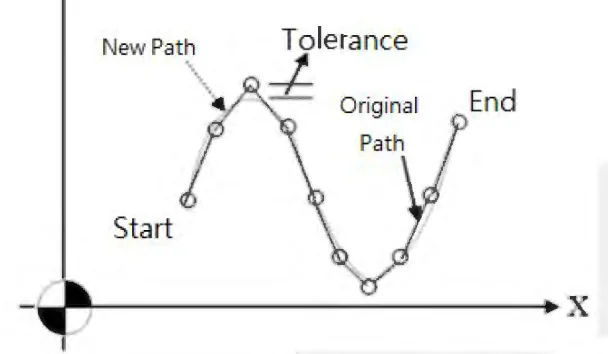
Quanto o caminho suavizado pelo HPCC (ajuste por curva NURBS) pode se afastar do caminho original do programa. Só vale em G05, G06.2 e RTCP suave, com a opção 11 habilitada.
Este parâmetro só vale para G05, G06.2 e Smooth RTCP.
O usuário precisa habilitar a opção 11. O parâmetro define a tolerância máxima entre o caminho novo e o caminho original depois do ajuste por NURBS.
Pr408Velocidade de referência de corte em arco de raio 5 mm
Arc cutting reference speed of radius 5mm · Avanço, aceleração e precisão
- Faixa
- [0~3600000]
- Unidade
- mm/min
- Padrão
- 500
- Passa a valer
- Apertar Reset
Velocidade de referência de corte em arco de raio 5 mm
Arc cutting reference speed of radius 5mm · Avanço, aceleração e precisão
- Faixa
- [0~3600000]
- Unidade
- mm/min
- Padrão
- 500
- Passa a valer
- Apertar Reset
Avanço de referência para um arco de 5 mm de raio; o comando escala a velocidade dos outros arcos pela raiz do raio para limitar o encolhimento do raio causado pelo atraso do servo. Alto demais, o arco sai menor e a superfície ondulada.
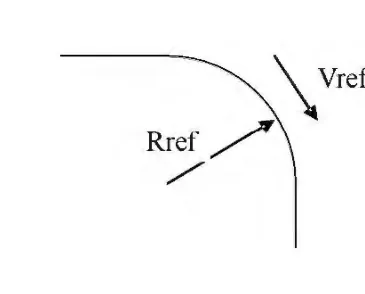
No corte em arco, o atraso do servo faz o raio encolher. O quanto encolhe está na fórmula da figura do manual (T é a constante de tempo do sistema servo; V é a velocidade tangencial; R é o raio).
Com essa relação, para um encolhimento fixo e a característica do servo, dá para achar o avanço de qualquer raio. A relação está na figura do manual: a velocidade no arco é proporcional à raiz quadrada do raio do arco.
O raio do círculo de referência do comando é Rref = 5 mm, e o avanço em arco Vref (Pr408) é ajustado para Rref. Para máquina-ferramenta em geral, o valor recomendado é Vref = 1500~2500 mm/min.
Atenção: Em trecho de curvatura grande, o atraso do servo diminui por causa da desaceleração; o erro de trajetória cai e a precisão sobe. Para mais precisão, considere usar SPA ou HPCC para reduzir mais o erro, ou ajustar a trajetória.
Atenção: Com SPA (Pr3808), o comando de saída já inclui a compensação do atraso do servo, então a máquina acelera mais. Recomenda-se aumentar o tempo de aceleração/desaceleração (Pr401).
Atenção: No arco, a força centrífuga em excesso por velocidade alta costuma torcer a estrutura e deixar textura ondulada. Verifique a rigidez da estrutura antes de ajustar Pr408, para não perder qualidade de superfície.
Pr409Tempo de aceleração até 1 m/min no corte de rosca
Thread cutting acceleration time of 1m/min · Avanço, aceleração e precisão
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 10
- Passa a valer
- Apertar Reset
Tempo de aceleração até 1 m/min no corte de rosca
Thread cutting acceleration time of 1m/min · Avanço, aceleração e precisão
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 10
- Passa a valer
- Apertar Reset
Tempo para acelerar até 1 m/min durante o corte de rosca (G33); vale no lugar de Pr401 e Pr541~. Tempo longo demais estraga o começo do filete.
Define quanto tempo leva para acelerar até a velocidade de 1 m/min no corte de rosca.
A aceleração no corte de rosca (comando G33) vem deste parâmetro, não de Pr401 nem de Pr541~.
Pr410Tempo de aceleração do MPG
MPG acceleration time · Volante manual (MPG)
- Faixa
- [10~60000]
- Unidade
- ms
- Padrão
- 200
- Passa a valer
- Apertar Reset
Tempo de aceleração do MPG
MPG acceleration time · Volante manual (MPG)
- Faixa
- [10~60000]
- Unidade
- ms
- Padrão
- 200
- Passa a valer
- Apertar Reset
Tempo de aceleração dos eixos quando movidos pelo MPG (volante manual). Curto demais, o eixo dá tranco a cada giro do volante; longo demais, o eixo responde atrasado.
O manual traz só a tabela deste parâmetro, sem texto de descrição.
Pr411Tipo de deslocamento rápido (G00)
Rapid travel G00 type · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tipo de deslocamento rápido (G00)
Rapid travel G00 type · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Como os eixos se movem em G00: todos juntos em linha reta (0) ou cada um na sua velocidade máxima, chegando em tempos diferentes (1). Em 1 a trajetória do rápido não é reta.
Define o modo de movimento G00 de cada eixo:
- 0: movimento linear sincronizado de todos os eixos.
- 1: cada eixo se move de forma independente na sua velocidade máxima.
Pr412Modo de restauração da compensação de comprimento da ferramenta
Tool length compensation restoration mode (0: not restore; 1: restore) · Usinagem e programa
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de restauração da compensação de comprimento da ferramenta
Tool length compensation restoration mode (0: not restore; 1: restore) · Usinagem e programa
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Depois de um G28 ou G53 (que cancelam a compensação de comprimento da ferramenta), diz se o bloco seguinte volta a compensar (1) ou fica sem compensação (0). Errado, a ferramenta desce com o comprimento errado depois do retorno.
Quando roda G28 ou G53, o comando posiciona em coordenada de máquina (cancela a compensação de comprimento da ferramenta). Com Pr412 em 0, o bloco seguinte cancela a compensação de comprimento; com Pr412 em 1, o bloco seguinte restaura a compensação de comprimento.
Pr413Modo de persistência da coordenada G92
G92 coordinate persist mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de persistência da coordenada G92
G92 coordinate persist mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Se o deslocamento de coordenada definido por G92 (G92.1) sobrevive ao Reset e ao desligar. Em 0 some no Reset; em 2 fica até ser trocado.
Define o modo de persistência da coordenada G92 (G92.1):
- 0: apertar Reset não preserva o deslocamento de coordenada de trabalho definido por G92 (G92.1).
- 1: apertar Reset preserva o deslocamento definido por G92 (G92.1), mas ele zera ao reiniciar (desligar).
- 2: nem Reset nem desligar zeram a coordenada de trabalho definida por G92 (G92.1).
Pr414Modo de persistência do sistema de coordenadas da peça
Workpiece coordinate persist mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de persistência do sistema de coordenadas da peça
Workpiece coordinate persist mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Se o sistema de coordenadas da peça ativo (G54 a G59) se mantém depois do Reset e do desligar ou volta para G54. Em 0, todo Reset volta para G54.
Define o modo de persistência do sistema de coordenadas da peça:
- 0: apertar Reset troca para o sistema de coordenadas da peça padrão (G54).
- 1: apertar Reset preserva o sistema de coordenadas da peça atual, mas ele volta para G54 ao reiniciar (desligar).
- 2: Reset e desligar preservam o sistema de coordenadas da peça atual.
Pr415FabricanteManutenção do comprimento da ferramenta atual após Reset
Reserve current tool length after reset · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Manutenção do comprimento da ferramenta atual após Reset
Reserve current tool length after reset · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Se o dado de comprimento da ferramenta atual sobrevive ao Reset e ao desligar (1) ou zera (0). Em 0, depois de um Reset o programa precisa chamar o G43 de novo antes de descer.
Define o modo de persistência do dado de comprimento da ferramenta atual:
- 0: apertar Reset ou desligar zera o dado de comprimento da ferramenta atual.
- 1: o dado de comprimento da ferramenta atual é preservado depois de Reset ou de desligar.
Pr416Tempo de acoplamento do rosqueamento rígido
Rigid tapping coupling time · Spindle
- Faixa
- [0~6000]
- Unidade
- 0.001rev
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Tempo de acoplamento do rosqueamento rígido
Rigid tapping coupling time · Spindle
- Faixa
- [0~6000]
- Unidade
- 0.001rev
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Quantas voltas do spindle o eixo de avanço leva para emparelhar com a rotação no rosqueamento rígido (rigid tapping) com inversor (Pr1791=0). Pequeno demais, a máquina balança; grande demais, perde sincronismo na entrada da rosca.
Só vale para rosqueamento com inversor (Pr1791=0). Define o número de voltas do spindle que o eixo de avanço precisa para alcançar a velocidade do spindle durante o rosqueamento. Quanto menor o valor, maior a aceleração do eixo de avanço e mais a máquina pode balançar. Por outro lado, valor grande reduz a precisão do movimento sincronizado na entrada da rosca.
Pr417Ganho de velocidade do rosqueamento rígido
Rigid tapping velocity gain · Spindle
- Faixa
- [0~200]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ganho de velocidade do rosqueamento rígido
Rigid tapping velocity gain · Spindle
- Faixa
- [0~200]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Força com que o eixo de avanço segue o spindle (ganho da malha de velocidade) no rosqueamento por seguimento (Pr1791<3) com o spindle em rotação constante. Baixo, o eixo fica atrás do spindle; alto, acompanha ou até passa à frente.
Para rosqueamento por seguimento (following tapping, Pr1791<3): ajusta a força de seguimento do eixo de avanço (ganho da malha de velocidade) quando o spindle está em velocidade constante. Quanto menor o valor, mais o eixo de avanço fica atrás do spindle; quanto maior, menos ele fica atrás, podendo até passar à frente do spindle.
Pr418Ganho de aceleração/desaceleração do rosqueamento rígido
Rigid tapping acceleration loop gain · Spindle
- Faixa
- [0~200]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ganho de aceleração/desaceleração do rosqueamento rígido
Rigid tapping acceleration loop gain · Spindle
- Faixa
- [0~200]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Força com que o eixo de avanço segue o spindle enquanto ele acelera ou desacelera, no rosqueamento por seguimento (Pr1791<3) em versões anteriores à 9.x. Baixo, o eixo fica atrás do spindle nas transições.
Para rosqueamento por seguimento (following tapping, Pr1791<3) antes da versão 9.x: ajusta a força de seguimento do eixo de avanço (ganho da malha de aceleração) quando o spindle acelera ou desacelera. Quanto menor o valor, mais o eixo de avanço fica atrás do spindle; quanto maior, menos ele fica atrás, podendo até passar à frente do spindle.
Pr419Tempo de desaceleração do spindle no rosqueamento rígido
Rigid tapping spindle deceleration time · Spindle
- Faixa
- [0~6000]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tempo de desaceleração do spindle no rosqueamento rígido
Rigid tapping spindle deceleration time · Spindle
- Faixa
- [0~6000]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ajusta a profundidade final do furo no rosqueamento com inversor (Pr1791=0): valor maior deixa a rosca mais rasa; menor, o macho passa da profundidade programada.
Para rosqueamento com inversor (Pr1791=0): ajusta a profundidade do eixo de avanço no rosqueamento. Quanto maior o valor, mais rasa a profundidade; senão, pode passar da profundidade (overcut).
Na versão 10.111.3 e anteriores, este parâmetro vale para rosqueamento sem inversor (Pr1791≠0). Ele entra no cálculo do perfil de aceleração constante limite (Amax) no rosqueamento. A definição está na figura do manual: Amax = avanço de rosqueamento ÷ (Pr419 ÷ 1000).
Pr421~Pr440Janela de posição atingida no corte, de cada eixo
Axial cutting in-position window · Avanço, aceleração e precisão
- Faixa
- [0~300000]
- Unidade
- BLU
- Padrão
- 30
- Passa a valer
- Apertar Reset
Janela de posição atingida no corte, de cada eixo
Axial cutting in-position window · Avanço, aceleração e precisão
- Faixa
- [0~300000]
- Unidade
- BLU
- Padrão
- 30
- Passa a valer
- Apertar Reset
Faixa em que o comando considera o eixo “na posição” ao fim de um bloco com G09 ou G61 (janela de posição atingida, in-position window). Janela muito apertada e o eixo não entra nela em 2 segundos: alarme COR-75.
Define a faixa de detecção de posição de corte dos blocos com G09 ou G61 durante a usinagem. Por até 2 segundos depois de o comando parar de enviar o comando de movimento do bloco, ele fica verificando se a posição lida pelo encoder está dentro da faixa. Se estiver, manda na hora o comando de movimento do bloco seguinte; se depois de 2 segundos ainda estiver fora, dispara o alarme COR-75 (tempo esgotado esperando parada exata).
Pr441~Pr460Tempo de aceleração do deslocamento rápido (G00) de cada eixo
Axial rapid travel (G00) acceleration time · Avanço, aceleração e precisão
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 200
- Passa a valer
- Apertar Reset
Tempo de aceleração do deslocamento rápido (G00) de cada eixo
Axial rapid travel (G00) acceleration time · Avanço, aceleração e precisão
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 200
- Passa a valer
- Apertar Reset
Tempo que cada eixo leva para chegar à velocidade máxima de G00 (Pr461~); vale também em JOG, JOG incremental e busca de home. Curto demais, o eixo dá tranco no rápido; longo demais, cada posicionamento demora.
Define o tempo que cada eixo leva para acelerar até a sua velocidade máxima Pr461~ em modo G00. Ou seja, este parâmetro e o Pr461~ definem a aceleração máxima de cada eixo no G00. A fórmula está na figura do manual: aceleração = (Pr461~ ÷ 60) ÷ (Pr441~ ÷ 1000), em mm/s².
O tempo de desaceleração em G00 (tempo para ir da velocidade máxima Pr461~ até zero) vem do Pr1521~; de fábrica, o tempo de desaceleração é igual ao de aceleração.
Este parâmetro também define o tempo para cada eixo acelerar até Pr461~ em JOG, JOG incremental e busca de home. A aceleração máxima é igual à do G00. Nota: aceleração e desaceleração compartilham a mesma aceleração máxima.
O componente de controle de eixo do PLC também usa este parâmetro para calcular a aceleração e a desaceleração do componente Move, mas não considera o Pr461~. Nota: aceleração e desaceleração compartilham a mesma aceleração máxima.
Pr461~Pr480Velocidade máxima de deslocamento rápido (G00) de cada eixo
Axial maximum rapid travel feedrate · Avanço, aceleração e precisão
- Faixa
- [6~360000]
- Unidade
- mm/min
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Velocidade máxima de deslocamento rápido (G00) de cada eixo
Axial maximum rapid travel feedrate · Avanço, aceleração e precisão
- Faixa
- [6~360000]
- Unidade
- mm/min
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Velocidade máxima de cada eixo em G00 com o override de rápido em qualquer posição que não seja F0. Alto demais para o motor ou a mecânica, o eixo perde passo ou dá alarme de erro de seguimento.
Define a velocidade máxima de movimento com override de G00, no modo G00 fora de F0. Para eixo rotativo, a unidade é deg/min.
Pr481~Pr500Janela de posição atingida no deslocamento rápido, de cada eixo
Axial rapid travel in-position window · Avanço, aceleração e precisão
- Faixa
- [0~300000]
- Unidade
- BLU
- Padrão
- 30
- Passa a valer
- Apertar Reset
Janela de posição atingida no deslocamento rápido, de cada eixo
Axial rapid travel in-position window · Avanço, aceleração e precisão
- Faixa
- [0~300000]
- Unidade
- BLU
- Padrão
- 30
- Passa a valer
- Apertar Reset
Faixa em que o comando considera o eixo “na posição” ao fim de um bloco com G09 ou G61 (janela de posição atingida, in-position window). Fora da faixa por mais de 2 segundos: alarme COR-75.
Define a faixa de detecção de posição de corte dos blocos com G09 ou G61 durante a usinagem. Por até 2 segundos depois de o comando parar de enviar o comando de movimento do bloco, ele fica verificando se a posição lida pelo encoder está dentro da faixa. Se estiver, manda na hora o comando de movimento do bloco seguinte; se depois de 2 segundos ainda estiver fora, dispara o alarme COR-75 (tempo esgotado esperando parada exata).
Pr501~Pr520Velocidade F0 do deslocamento rápido (G00) de cada eixo
Axis rapid travel (G00) F0 speed · Avanço, aceleração e precisão
- Faixa
- [0~15000]
- Unidade
- mm/min
- Padrão
- 0
- Passa a valer
- Apertar Reset
Velocidade F0 do deslocamento rápido (G00) de cada eixo
Axis rapid travel (G00) F0 speed · Avanço, aceleração e precisão
- Faixa
- [0~15000]
- Unidade
- mm/min
- Padrão
- 0
- Passa a valer
- Apertar Reset
Velocidade de cada eixo em G00 quando o override de rápido está em F0 (a posição mais lenta do seletor). O comando nunca passa de 5 vezes o Pr461~ aqui, seja qual for o valor.
Define a velocidade máxima de movimento de cada eixo em modo G00 com o override de G00 em F0.
Para proteger a máquina, a velocidade do eixo não passa de 5 vezes a velocidade máxima de rápido Pr461~Pr480, seja qual for o valor de Pr501~. Para eixo rotativo, a unidade é deg/min.
Pr521~Pr540Velocidade de JOG de cada eixo
Axial JOG speed · Avanço, aceleração e precisão
- Faixa
- [6~360000]
- Unidade
- mm/min
- Padrão
- 6000
- Passa a valer
- Apertar Reset
Velocidade de JOG de cada eixo
Axial JOG speed · Avanço, aceleração e precisão
- Faixa
- [6~360000]
- Unidade
- mm/min
- Padrão
- 6000
- Passa a valer
- Apertar Reset
Velocidade máxima de cada eixo em JOG (movimento manual pelo painel). Também limita o MPG (volante) quando Pr661~680 está em 0.
Define a velocidade máxima de deslocamento de cada eixo em modo JOG.
Em modo MPG (volante manual), com Pr661~680 em 0, o movimento do MPG também fica limitado por esta velocidade. Para eixo rotativo, a unidade é deg/min.
Pr541~Pr560Tempo de aceleração de corte de cada eixo
Axial cutting acceleration time · Avanço, aceleração e precisão
- Faixa
- [0~5000]
- Unidade
- ms
- Padrão
- 50
- Passa a valer
- Apertar Reset
Tempo de aceleração de corte de cada eixo
Axial cutting acceleration time · Avanço, aceleração e precisão
- Faixa
- [0~5000]
- Unidade
- ms
- Padrão
- 50
- Passa a valer
- Apertar Reset
Tempo que cada eixo leva para chegar à sua velocidade máxima de corte Pr621~ em G01/G31; junto com Pr621~ define a aceleração máxima de cada eixo no corte, por eixo, diferente do Pr401 que é combinado.
Define o tempo que cada eixo leva para acelerar até a sua velocidade máxima Pr621~ em modo G01/G31. Ou seja, este parâmetro e o Pr621~ definem a aceleração máxima de cada eixo (fórmula na figura do manual).
Pr561~Pr580Janela de verificação de pulso perdido de cada eixo
Axial loss pulse check window · Avanço, aceleração e precisão
- Faixa
- [1~300000]
- Unidade
- BLU
- Padrão
- 100
- Passa a valer
- Apertar Reset
Janela de verificação de pulso perdido de cada eixo
Axial loss pulse check window · Avanço, aceleração e precisão
- Faixa
- [1~300000]
- Unidade
- BLU
- Padrão
- 100
- Passa a valer
- Apertar Reset
Quanto a posição lida pode diferir da comandada depois que o eixo para. Passou disso: alarme MOT-008 (pulso perdido) em drive por pulso ou MOT-087 (posição de parada imprecisa) em drive serial. Janela apertada demais dá alarme falso; larga demais esconde eixo travado.
Depois que o comando para de mandar comandos de movimento, ele verifica se o erro entre a posição lida pela realimentação e o comando passa da faixa deste parâmetro.
- Se o erro passar da faixa em drive por pulso, dispara o alarme MOT-008 (pulso perdido).
- Se o erro passar da faixa em drive serial, dispara o alarme MOT-087 (posição de parada imprecisa; verifique se algum mecanismo está travado).
Pr581~Pr600Percentual de feed-forward de velocidade de cada eixo
Axial velocity feed forward percentage · Avanço, aceleração e precisão
- Faixa
- [0-100]
- Unidade
- %
- Padrão
- 0
- Passa a valer
- Apertar Reset
Percentual de feed-forward de velocidade de cada eixo
Axial velocity feed forward percentage · Avanço, aceleração e precisão
- Faixa
- [0-100]
- Unidade
- %
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto do comando de velocidade o comando antecipa (feed-forward) para o motor seguir melhor e reduzir o erro do servo. Mais alto, menos erro; alto demais, a máquina entra em ressonância.
O comando usa este valor para ajustar o comando de velocidade e melhorar o seguimento do motor, reduzindo o erro do servo. Quanto maior o valor, menor o erro; mas pode fazer a máquina ressoar.
Compatibilidade: a partir de 10.118.60L, 10.118.66F e 10.118.70, este parâmetro só é suportado em produtos de varredura a laser (Laser Scanning).
Pr601~Pr620Avanço de referência máximo de canto de cada eixo
Axial maximum corner reference feedrate · Avanço, aceleração e precisão
- Faixa
- [6~3600000]
- Unidade
- mm/min
- Padrão
- 360000
- Passa a valer
- Apertar Reset
Avanço de referência máximo de canto de cada eixo
Axial maximum corner reference feedrate · Avanço, aceleração e precisão
- Faixa
- [6~3600000]
- Unidade
- mm/min
- Padrão
- 360000
- Passa a valer
- Apertar Reset
Velocidade de referência com que o eixo faz a curva num canto do programa (canto de 120 graus a partir da versão 10.114.X). Alto demais, o canto perde precisão e a máquina treme; baixo demais, o programa demora mais para terminar.
Antes de entrar num canto vindo de um movimento reto, o comando pode desacelerar conforme a geometria do canto e fazer a curva na velocidade ajustada neste parâmetro.
Antes da versão 10.112.X, esta velocidade de referência era a velocidade máxima de curva permitida num canto de 90 graus. O valor recomendado era 500 mm/min.
A partir da versão 10.114.X, esta velocidade de referência é a velocidade máxima de curva permitida num canto de 120 graus. O valor recomendado é 500 mm/min.
Quanto maior a velocidade, mais rápido o programa de usinagem termina, mas a precisão dos cantos piora. Quanto menor o valor, mais lenta a velocidade no canto, mas melhor a precisão do canto.
Se for eixo rotativo, a unidade é deg/min.
Atenção: Atenção especial: se G61 ou G09 (verificação de posição atingida, in-position check) for executado, o comando desliga automaticamente o mecanismo de desaceleração em canto.
Se a função de desaceleração em canto não for necessária, use o valor máximo em Pr406 e Pr408 para a máquina fazer a curva em velocidade mais alta. Mas o tempo de pós-aceleração Pr404 precisa ser aumentado (por exemplo, para Pr406=3000, aumente Pr404 para 50 ms) para evitar aceleração e jerk (variação da aceleração) em excesso na máquina.
Se um bloco do programa inclui eixo auxiliar ou eixo rotativo, o usuário precisa ajustar Pr601~620 adequadamente para evitar que a máquina trepide por excesso de aceleração. Ajuste sugerido: 500 ms.
Pr406=0 desliga a função de limite de velocidade de canto "combinado"; o usuário também precisa ajustar Pr601~620 adequadamente para evitar que a máquina trepide por excesso de aceleração. Ajuste sugerido: 500 ms.
Pr621~Pr640Avanço máximo de corte de cada eixo
Axial maximum cutting feedrate · Avanço, aceleração e precisão
- Faixa
- [6~3600000]
- Unidade
- mm/min
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Avanço máximo de corte de cada eixo
Axial maximum cutting feedrate · Avanço, aceleração e precisão
- Faixa
- [6~3600000]
- Unidade
- mm/min
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Teto de velocidade de cada eixo em corte (G01/G31). Baixo demais, o eixo não chega ao avanço que o programa pede.
Define o avanço máximo de corte (feedrate) de cada eixo em modo G01/G31.
Para eixo rotativo, a unidade é deg/min.
Pr641~Pr660Tempo para a aceleração de cada eixo chegar a 1G (jerk)
Axial acceleration accelerated to 1G time (Jerk) · Avanço, aceleração e precisão
- Faixa
- [1~500]
- Unidade
- ms
- Padrão
- 10
- Passa a valer
- Apertar Reset
Tempo para a aceleração de cada eixo chegar a 1G (jerk)
Axial acceleration accelerated to 1G time (Jerk) · Avanço, aceleração e precisão
- Faixa
- [1~500]
- Unidade
- ms
- Padrão
- 10
- Passa a valer
- Apertar Reset
Tempo que a aceleração do eixo leva para subir até 1G em corte; é o que define o jerk máximo (variação da aceleração) de um eixo sozinho. Menor, o eixo responde mais rápido mas a máquina treme mais; maior, o movimento fica mais suave.
Define o tempo necessário para a aceleração de cada eixo subir até 1G nos modos G01/G02/G03/G31. Em outras palavras, este parâmetro determina o jerk máximo (variação da aceleração) de um eixo sozinho como:
A fórmula está numa figura do manual. O que dá para ler nela: J = 9.8 (m/sec²) / (Pr641 / 1000).
Pr661~Pr680Velocidade de cada eixo no MPG
Axial MPG speed · Volante manual (MPG)
- Faixa
- [0~3600000]
- Unidade
- mm/min
- Padrão
- 6000
- Passa a valer
- Apertar Reset
Velocidade de cada eixo no MPG
Axial MPG speed · Volante manual (MPG)
- Faixa
- [0~3600000]
- Unidade
- mm/min
- Padrão
- 6000
- Passa a valer
- Apertar Reset
Velocidade máxima do eixo quando movido pelo MPG (volante manual). Em 0, vale a velocidade de JOG de cada eixo (Pr521~540).
Ao mover com o MPG (volante manual), este parâmetro define a velocidade máxima do movimento do eixo. Quando o parâmetro é 0, a velocidade máxima passa a ser definida por Pr521~540 (velocidade de JOG de cada eixo).
Para eixo rotativo, a unidade é deg/min.
Pr681~Pr700FabricanteModo de realimentação dupla (dual feedback) de cada eixo
Axis Dual Feedback Mode · Configuração dos eixos
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Modo de realimentação dupla (dual feedback) de cada eixo
Axis Dual Feedback Mode · Configuração dos eixos
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
O que o comando faz com a realimentação secundária do eixo (um segundo encoder, se houver): entra com ela na malha de controle (controle) ou só a observa (detecção). No modo errado, a segunda realimentação não corrige a posição ou entra na malha sem dever.
Este parâmetro determina como a realimentação secundária (se houver) é tratada:
- 0: CONTROLE. O comando traz a realimentação secundária para dentro da malha de controle, e o eixo passa a ficar sob controle de realimentação dupla (dual feedback).
- 1: DETECÇÃO. O comando usa a realimentação secundária só como informação adicional (por exemplo, para detecção) e NÃO a usa na malha de controle.
Pr701~Pr720FabricanteGrupos de eixos a que cada eixo pertence
Axial associate axis groups · Grupos de eixos e canais
- Faixa
- [1~15]
- Passa a valer
- Reiniciar o comando
Grupos de eixos a que cada eixo pertence
Axial associate axis groups · Grupos de eixos e canais
- Faixa
- [1~15]
- Passa a valer
- Reiniciar o comando
Em qual grupo de eixos (path, canal de programa) cada eixo está, em binário: bit 0 é o 1º grupo, bit 1 o 2º, e assim por diante. Errado, o eixo não responde ao programa do grupo certo, ou dois grupos mandam no mesmo eixo ao mesmo tempo.
Define o grupo de eixos (path) a que cada eixo pertence; cada grupo de eixos é representado em binário:
- Bit 0 é o 1º grupo de eixos
- Bit 1 é o 2º grupo de eixos
- Bit 2 é o 3º grupo de eixos
- Bit 3 é o 4º grupo de eixos
Por exemplo, Pr701=1 significa que o eixo X é controlado só pelo 1º grupo de eixos; Pr701=3 significa que o eixo X é controlado pelo 1º e pelo 2º grupo de eixos.
Atenção: Notas: quando um eixo pertence a vários grupos de eixos, evite que vários grupos controlem o mesmo eixo ao mesmo tempo com todos os grupos em estado de execução (Running). O caso preferido é deixar só um grupo de eixos em execução por vez. Por exemplo: o eixo X é controlado pelo 1º e pelo 2º grupo; primeiro faça R21=1 e rode só o 1º grupo até terminar; depois faça R21=2 e rode o 2º grupo.
Atenção: Se Pr742 for 0 e a função de grupos de eixos independentes estiver ligada (isto é, Pr732 *Regras de canal MST de múltiplos programas em 2), o sistema não deixa um eixo pertencer a vários grupos de eixos; caso contrário dispara o alarme OP-099 Ajuste ilegal para grupos de eixos independentes (Pr732=2).
Pr721~Pr730FabricanteNúmero do canal MST de cada grupo de eixos
Axis group MST channel No. · Grupos de eixos e canais
- Faixa
- [1~4]
- Passa a valer
- Reiniciar o comando
Número do canal MST de cada grupo de eixos
Axis group MST channel No. · Grupos de eixos e canais
- Faixa
- [1~4]
- Passa a valer
- Reiniciar o comando
Qual canal MST (códigos M, S e T) cada grupo de eixos usa. Só vale com Pr732 em zero; com Pr732 diferente de zero, o N-ésimo grupo fica fixo no N-ésimo canal.
Define o canal MST correspondente a cada grupo de eixos:
- 1: 1º canal MST
- 2: 2º canal MST
- 3: 3º canal MST
- 4: 4º canal MST
Atenção: Nota: este parâmetro só vale quando Pr732 *Regras de canal MST de múltiplos programas está em zero. Se Pr732 não for zero, o N-ésimo grupo de eixos fica fixo no N-ésimo canal MST.
Pr731FabricanteQuantidade de grupos de eixos no CNC
The number of axis group in CNC · Grupos de eixos e canais
- Faixa
- [1~4]
- Padrão
- 2
- Passa a valer
- Reiniciar o comando
Quantidade de grupos de eixos no CNC
The number of axis group in CNC · Grupos de eixos e canais
- Faixa
- [1~4]
- Padrão
- 2
- Passa a valer
- Reiniciar o comando
Quantos grupos de eixos (paths) o sistema principal do CNC controla; os outros grupos só o PLC aciona. Com 2, o programa NC precisa separar os trechos de cada grupo com $1 e $2.
Define o número de grupos de eixos (paths) controlados pelo sistema principal do CNC. Os outros grupos de eixos, controlados fora do sistema principal, só podem ser acionados pelo PLC.
Por exemplo: Pr731=2 significa que o sistema principal do CNC controla o 1º e o 2º grupo de eixos, e o usuário deve seguir estas regras ao programar:
- No programa NC, $1 e $2 são obrigatórios para separar os trechos de cada grupo de eixos.
- Para sincronizar dois grupos de eixos, o comando é G04.1.
Pr732FabricanteRegras de canal MST para múltiplos programas
MST channel rules of multi-programs · Grupos de eixos e canais
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Regras de canal MST para múltiplos programas
MST channel rules of multi-programs · Grupos de eixos e canais
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Como os canais MST (códigos M, S e T) se distribuem entre os grupos de eixos quando rodam vários programas: 0 segue Pr721~Pr730 e só o 1º canal aceita M00/M01/M02/M30; 1 dá um canal próprio a cada grupo; 2 deixa cada grupo totalmente independente (modo, estado, override, contagem de peças e alarmes próprios).
Define as regras dos canais MST de múltiplos programas.
Parâmetro em 0: os canais MST dos grupos de eixos seguem "Pr721~Pr730 *Canal MST correspondente ao grupo de eixos". Detalhes:
- Só o 1º canal MST aceita M00/M01/M02/M30.
- Quando o 1º canal MST executa M00/M01 e entra em parada de bloco (Block Stop), o estado vale para todos os grupos de eixos do sistema principal.
- Quando o 1º canal MST executa M02/M30 e Reset, o estado vale para todos os grupos de eixos.
- Quando o programa principal executa M99, ele volta ao início do programa; mas os vários grupos de eixos do sistema principal voltam separadamente. Para voltarem juntos, use G04.1 para sincronizar.
Parâmetro em 1: cada grupo de eixos tem canal MST independente: 1º canal MST para o 1º grupo de eixos, 2º canal MST para o 2º grupo, e assim por diante. Detalhes:
- Todos os canais MST aceitam M00/M01/M02/M30.
- Quando o 1º canal MST executa M00/M01 e entra em parada de bloco, só o grupo de eixos do 1º canal MST é afetado. O mesmo vale para os outros canais.
- O M01 de cada canal usa o mesmo sinal C44.
- Quando o 1º canal MST executa M02/M30 e Reset, só o grupo de eixos do 1º canal MST é afetado. O mesmo vale para os outros canais.
- O 2º ao 4º canal MST têm flags de leitura de M00/M01/M02/M30:
- Flag de leitura de M00 do 2º ao 4º canal MST: R615.12/R619.12/R623.12.
- Flag de leitura de M01 do 2º ao 4º canal MST: R615.13/R619.13/R623.13.
- Flag de leitura de M02 do 2º ao 4º canal MST: R615.14/R619.14/R623.14.
- Flag de leitura de M30 do 2º ao 4º canal MST: R615.15/R619.15/R623.15.
- Descrição do M30: quando C15 está ON, o M30 do programa principal passa a ter a função de voltar ao início e continuar.
Atenção: Aviso: vários grupos de eixos do sistema principal podem usar códigos M de fim de programa diferentes (por exemplo, $1 usa M30 e $2 usa M99), mas não é recomendado programar assim. Em casos mais complexos, cada grupo de eixos pode ter ações inesperadas.
[Exemplo] Há dois grupos de eixos no sistema principal: o 1º grupo termina com M30 e o 2º termina com M99; o número do código M de contagem de peças em Pr3804 é 30, e C039 está ligado para entrar em parada de bloco com o código M de contagem de peças.
- Caso 1: com C15 OFF, o M30 executa "Reset" e "C039 entrar em parada de bloco com o código M de contagem de peças" fica desativado. Quando o 1º grupo de eixos executa M30 e reseta o 1º grupo, o 2º grupo do sistema principal continua rodando o programa.
- Caso 2: com C15 ON, o M30 executa "voltar ao início do programa"; use G04.1 para os grupos de eixos esperarem um pelo outro antes do código M de fim. Quando o 1º grupo do sistema principal executa M30 e entra em parada de bloco com o código M de contagem de peças, a posição de parada de bloco do 2º grupo pode não ser a esperada.
Não é suportado quando a função de retorno ao ponto de parada está ligada (Pr3852=1), isto é, o código M na macro de retorno ao ponto de pausa (O888801) não vale.
Parâmetro em 2: seja grupo de eixos do sistema principal ou fora dele, cada grupo de eixos opera de forma totalmente independente. Descrição detalhada:
- O 1º grupo de eixos usa o 1º canal MST; o 2º grupo usa o 2º canal MST, e assim por diante.
- Todos os canais MST aceitam M00/M01/M02/M30.
- Quando o N-ésimo canal MST executa M00/M01 e entra em parada de bloco único, só o grupo de eixos do N-ésimo canal MST é afetado.
- Cada canal tem seu próprio controle de interface de parada opcional M01 (do 1º ao 4º grupo de eixos: C44, R530.8, R540.8, R550.8, nesta ordem).
- Quando o N-ésimo canal MST executa M02/M30 e Reset, só o grupo de eixos do N-ésimo canal MST é afetado.
- O 2º ao 4º canal MST têm flags de leitura de M00/M01/M02/M30:
- Flag de leitura de M00 do 2º ao 4º canal MST: R615.12/R619.12/R623.12.
- Flag de leitura de M01 do 2º ao 4º canal MST: R615.13/R619.13/R623.13.
- Flag de leitura de M02 do 2º ao 4º canal MST: R615.14/R619.14/R623.14.
- Flag de leitura de M30 do 2º ao 4º canal MST: R615.15/R619.15/R623.15.
- O modo de cada grupo de eixos é independente (do 1º ao 4º grupo, R13, R537, R547 e R557 trocam o modo, respectivamente).
- O estado de cada grupo de eixos é independente:
- Usinando/pausa/parada de bloco único do 1º grupo de eixos: S0, S1, S2.
- Usinando/pausa/parada de bloco único do 2º grupo de eixos: R531.0, R531.1, R531.3.
- Usinando/pausa/parada de bloco único do 3º grupo de eixos: R541.0, R541.1, R541.3.
- Usinando/pausa/parada de bloco único do 4º grupo de eixos: R551.0, R551.1, R551.3.
- O override (porcentagem de avanço) em modo automático de cada grupo é independente (do 1º ao 4º grupo, R16, R533, R543 e R553 controlam o override de G01/G02/G03; R18, R534, R544 e R554 controlam o override de G00).
- A contagem de peças de cada grupo de eixos é independente.
- Os alarmes de cada grupo de eixos são independentes: um alarme no grupo A afeta só o grupo A (entra em Feedhold ou fica not ready), e os outros grupos continuam operando.
- Com a função de grupos independentes ligada, o comando mostra as informações de usinagem de um grupo de eixos só, sem a tela dividida de múltiplos grupos. O usuário precisa trocar a exibição por R781.
Atenção: Precauções: com este parâmetro em 2, o sistema ignora o ajuste de Pr741 *Regra do grupo de eixos não principal. Isto é, o grupo de eixos do sistema principal e o grupo fora do sistema principal operam de forma independente.
Atenção: Se Pr742 for 0, um eixo não pode pertencer a vários grupos de eixos; caso contrário dispara o alarme OP-099 Erro de verificação de grupo de eixos independente.
Atenção: Não é permitido usar troca de eixo (axis exchange) e acoplamento de eixos entre grupos de eixos diferentes; caso contrário dispara o alarme OP-099 Erro de verificação de grupo de eixos independente.
Versões suportadas: 10.118.41M, 10.118.47 e posteriores. Se você usar a versão 10.118.41M ou 10.118.47, ajustar o parâmetro em 2 e depois voltar a uma versão antiga, não haverá função de grupos de eixos independentes, e Pr732 volta ao valor padrão 0.
Modelos suportados:
- Torno (8 modelos): 21TA-E, 21TB-E, 210TB-E, 210TB-E5, 22TA, 22TB, 220TB, 220TB-5.
- Fresadora (11 modelos): 21MA-E, 210MA-E, 210MA-E5, 210MB-E, 210MB-E5, 610MA-E5, 22MA, 220MA, 220MA-5, 220MB, 220MB-5.
- HC e FC (11 modelos): HC-8A, HC-10A, HC-8C, HC-10C, HC-15C, HC-8E, HC-10E, HC-15E, FC-A, FC-B, FC-C.
- Robô (1 modelo): 81RG.
- Madeira (5 modelos): 60W-E, 600WA, 60WA, 610WA-H, 610WB-H.
- Retífica de vidro (2 modelos): 21GA-E, 22GA.
Pr733~Pr734FabricanteGrupo de eixos do loader
Loader axis group · Grupos de eixos e canais
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Grupo de eixos do loader
Loader axis group · Grupos de eixos e canais
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual grupo de eixos vira grupo do loader (carregador automático de peças). Em 0, a função fica desligada. Precisa da Option-20, e o grupo só aceita um conjunto limitado de códigos G.
Este parâmetro atribui grupos de eixos aos grupos de eixos do loader (carregador). Em 0, a função de grupo de eixos do loader fica desligada.
Exemplo: com Pr733 ou Pr734 em 2, o 2º grupo de eixos é atribuído como grupo de eixos do loader.
Antes de usar o grupo de eixos do loader, a Option-20 precisa estar ativada para liberar os cinco eixos adicionais na tela de parâmetros. Mas o número máximo de eixos do comando continua sendo 18.
Exemplo: o comando já tem 14 eixos. Depois de ativar a Option-20, aparecem só 18 eixos nos parâmetros, não 19.
O grupo de eixos do loader pode ser grupo do sistema principal ou fora do sistema principal, e o ajuste é o mesmo dos múltiplos grupos de eixos principais.
Se o grupo de eixos do loader não for do sistema principal, use o PLC para disparar sua ação.
Se um eixo do grupo do loader for compartilhado com o grupo de eixos geral do sistema, e o número de eixos passar do limite do modelo, dispara o alarme "OP-029 Eixos do CNC acima do suportado pelo sistema".
Exemplo: o 21TA suporta quatro eixos no grupo de eixos principal, e o 2º grupo é atribuído como grupo do loader. Com quatro eixos no sistema principal (Pr701~704=1), se qualquer eixo do grupo do loader for compartilhado pelo 1º e pelo 2º grupo (Pr705=3), dispara o alarme OP-029.
O grupo de eixos do loader tem estes limites:
- Só são suportados G00, G01, G02, G03, G04, G04.1, G09, G10, G17/18/19, G22/23, G31, G52, G52.1, G52.2, G53, G54.x/55/56/57/58/59/59.x, G90/91, G92.
- O padrão é o modo G94 (avanço por minuto).
- Não suporta as funções de alta velocidade e alta precisão.
- Não suporta a função MACRO por código G.
Se este parâmetro não aparece na tela de parâmetros, o modelo não suporta a função de loader.
Os seguintes modelos suportam esta função:
- Fresadora: 6A-E, 6B-E, 6D, 6D-H, 7A, 21A, 21A-H, 21A-E, 21A-X, 22A, 200A-X, 200A-X5, 200B-X, 200B-X5, 210A-E, 210A-H, 210A-E5, 210A-H5, 210B-E, 210B-H, 210B-E5, 210B-H5, 220A, 220A-5, 220B, 220B-5, 610A-E5, 610A-H5, série x86.
- Torno: 6A-E, 7A, 21A, 21A-H, 21A-E, 21A-X, 21B, 21B-H, 21B-E, 21B-X, 22A, 22B, 200A-X, 200B-X, 210B-E, 210B-H, 210B-E5, 210B-H5, 220B, 220B-5, série x86.
- Madeira: 60A, 60B, 600A, 610A-H, 610B-H.
- Furadeira (Drill): 60B.
- Retífica de vidro (GlassGrind): 6A-E, 21A-E.
- Corte (Cutting): todas as séries.
- Impressão (Print): todas as séries.
- Scanner (Scanning): todas as séries.
- FC: todas as séries.
- eHMC: todas as séries.
- Dobra (Bending): todas as séries.
Pr737FabricanteGrupo de eixos da etiquetadora para madeira
Woodworking labeling axis group · Grupos de eixos e canais
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Grupo de eixos da etiquetadora para madeira
Woodworking labeling axis group · Grupos de eixos e canais
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual grupo de eixos faz a etiquetagem automática de peças de madeira (Option-37). Em 0, a função fica desligada. O grupo só aceita um conjunto limitado de códigos G e não tem macro por código G.
Este parâmetro determina qual grupo de eixos é o grupo de eixos da etiquetadora para madeira. Em 0, a função de grupo de eixos da etiquetadora fica desligada.
Exemplo: com Pr737 em 2, o 2º grupo de eixos é designado como grupo de eixos da etiquetadora para madeira.
O grupo de eixos da etiquetadora pode ser usado com a Option-37 "Função de etiquetagem automática para madeira" para liberar dois eixos adicionais, mas atenção: o número máximo de eixos do comando continua sendo 18.
Exemplo: o comando foi expandido para 18 eixos. Depois de ativar a Option-37, continuam 18 eixos usáveis, não 20.
O grupo de eixos da etiquetadora pode ser grupo do sistema principal ou fora do sistema principal, e o ajuste é o mesmo dos múltiplos grupos de eixos.
Se o grupo de eixos da etiquetadora for ajustado fora do sistema principal, use o PLC para disparar a ação correspondente.
Se um eixo do grupo da etiquetadora for compartilhado com outro grupo de eixos geral do sistema (Pr701~Pr720 Grupos de eixos a que cada eixo pertence), e o número de eixos passar do máximo permitido pelo modelo, dispara o alarme "OP-029 O número de eixos do CNC passa da especificação do sistema".
Exemplo: o 21TA suporta quatro eixos gerais, e o 2º grupo de eixos é designado como grupo da etiquetadora. Ajuste os eixos 1~4 como grupo do sistema principal (Pr701~704=1) e depois ajuste qualquer eixo do grupo da etiquetadora (digamos o eixo 5) como compartilhado pelo 1º e pelo 2º grupo (Pr705=3): dispara o alarme OP-029.
O grupo de eixos da etiquetadora para madeira tem estes limites:
- Só são fornecidos G00, G01, G02, G03, G04, G04.1, G09, G10, G17/18/19, G22/23, G31, G52, G52.1, G52.2, G53, G54.x/55/56/57/58/59/59.x, G90/91, G92.
- O padrão é o modo G94 (avanço por minuto).
- Não suporta as funções de alta velocidade e alta precisão.
- A função MACRO por código G de fresadora não é fornecida.
Se Pr737 não aparece na página de parâmetros, o modelo não suporta esta função.
Os seguintes modelos de comando suportam a função de grupo de eixos da etiquetadora para madeira:
- Madeira: 60A, 610A-H, 610B-H.
- Corte (Cutting): 60B.
Pr741FabricanteRegra do grupo de eixos não principal
The rule of non-primary axis group · Grupos de eixos e canais
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Regra do grupo de eixos não principal
The rule of non-primary axis group · Grupos de eixos e canais
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Como o grupo de eixos fora do sistema principal reage a alarme: em 0, alarme de eixo para o movimento de todos os grupos; em 1, o grupo do loader (etiquetadora) roda independente, e um alarme nele para só ele.
Define a regra de operação do grupo de eixos não principal.
- 0: padrão. Mantém a regra original. Quando o sistema tem alarme de eixo comum (incluindo alarme do tipo servo driver), ele para o movimento de todos os grupos de eixos. Além disso, se o sistema tem alarme crítico, o estado do sistema fica not ready.
- 1: grupo de eixos do loader (etiquetadora para madeira) independente. Este valor deixa o grupo de eixos do loader (etiquetadora) não principal operar de forma independente; os outros continuam seguindo a regra original.
| Principal | Não principal | |
|---|---|---|
| Grupo de eixos comum | Regra original | Regra original |
| Grupo de eixos do loader (etiquetadora para madeira) | Regra original | Operação independente |
Quando o "grupo de eixos do loader (etiquetadora) não principal" tem alarme de eixo comum (incluindo tipo servo driver), ele para só o movimento do próprio grupo. Além disso, se o grupo independente tem alarme crítico, só o estado dele fica not ready. O grupo independente não afeta o estado dos outros grupos, e os outros grupos também não afetam o estado dele.
Atenção: Nota de atenção: o grupo de eixos em operação independente não pode usar "um eixo em vários grupos de eixos", "troca de eixo", "acoplamento de eixos" nem "sincronização de spindle", e também não pode usar eixo de setpoint. Caso contrário, o sistema dispara o alarme [OP-097 Erro de verificação de grupo de eixos independente].
- O grupo de eixos em operação independente não usa R791~ para escolher o spindle de usinagem do grupo. Em outras palavras, o ajuste de R791~ não tem efeito.
- O comando e o estado do grupo de eixos em operação independente ficam em "R520~ Registrador de comando" e "R521~ Registrador de estado".
- Os estados ready, not ready, busy etc. que o sistema mostra representam só o estado atual do grupo de eixos principal, sem o grupo em operação independente. O usuário precisa escrever o ladder do PLC para o grupo independente e usar os Rbits descritos acima para decidir e agir.
- Quando o grupo de eixos em operação independente tem alarme, só aparece a caixa de mensagem de alarme. A luz de alarme no canto inferior direito da página principal do sistema representa só se "grupo principal + grupo comum não principal" está em alarme ou aviso, sem o grupo independente.
- Ex.: com Pr741 em 1, pode aparecer caixa de mensagem de alarme do grupo em operação independente, mas as coordenadas do grupo principal continuam atualizando e o estado continua busy.
Pr742FabricanteRegra do eixo compartilhado entre grupos de eixos
The rules of the axis group shared axis · Grupos de eixos e canais
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Regra do eixo compartilhado entre grupos de eixos
The rules of the axis group shared axis · Grupos de eixos e canais
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
O que vale para um eixo que está em mais de um grupo de eixos: em 0, qualquer grupo dono comanda direto (dois grupos podem mandar no eixo ao mesmo tempo); em 1, o eixo é roaming (itinerante) e o grupo precisa emprestá-lo (G52.1/G52.2) antes de mover. O manual recomenda 1.
Este parâmetro determina as regras do eixo que pertence a vários grupos de eixos:
- 0: o eixo é tratado como eixo comum, e o grupo de eixos dono dele pode comandá-lo diretamente. Use os bits de Pr701~Pr720 *Grupos de eixos a que cada eixo pertence para definir quais grupos são donos do eixo.
- 1: o eixo é tratado como eixo roaming (itinerante), e o grupo de eixos precisa emprestar o eixo com sucesso antes de comandá-lo. O eixo roaming só pode ser emprestado a um grupo de eixos por vez. Use os bits de Pr701~Pr720 *Grupos de eixos a que cada eixo pertence para definir quais grupos podem emprestar este eixo.
Atenção: Precauções: este parâmetro só afeta o ajuste de eixos que pertencem a vários grupos de eixos. Eixo que pertence a um grupo só é tratado como eixo comum e não é afetado por este parâmetro.
Sobre o eixo roaming:
- Se o grupo de eixos ou o componente de subprograma Rn do PLC não conseguiu emprestar o eixo roaming e manda um comando de movimento para ele, dispara o alarme COR-365 Comando de movimento para eixo roaming não emprestado.
- Para o método de emprestar e devolver, e para as ações de resposta do grupo de eixos ao emprestar e esperar, veja o manual de programação de G52.1/G52.2.
- Se o componente MoveAx do PLC é disparado enquanto o eixo está emprestado a outro grupo de eixos ou a outro componente de subprograma Rn do PLC, dispara o alarme MOT-085 Componente MoveAx do PLC disparado para eixo roaming emprestado.
- Depois de Reset ou reinício do CNC, o grupo de eixos libera todos os eixos roaming.
- M30 no arquivo de programa dispara Reset do CNC, então também libera todos os eixos roaming.
- Os seguintes offsets são emprestados a cada grupo de eixos junto com o eixo roaming: offset de coordenada externa; offset do volante (handwheel); comprimento da ferramenta, comprimento de compensação de raio da ferramenta e desgaste.
- O offset de origem do sistema de coordenadas de peça do eixo roaming em cada grupo de eixos segue o sistema de coordenadas de peça (G54, G55, ...) ativo no grupo; o offset de origem do eixo roaming em cada sistema de coordenadas de peça não muda com o grupo a que ele pertence.
- Por exemplo: o offset de origem do eixo X no sistema de coordenadas G54 é 10.0; não importa qual grupo de eixos empresta o eixo X e ativa o G54, o offset de origem do eixo X é 10.0.
Se Pr742 for 0 e o eixo for ajustado para pertencer a vários grupos de eixos, pode haver movimento inesperado porque grupos diferentes mandam comandos ao mesmo eixo ao mesmo tempo. Recomenda-se ajustar Pr742 em 1 e usar o eixo roaming.
Se a função de grupos de eixos independentes estiver ligada (isto é, Pr732 *Regras de canal MST de múltiplos programas em 2), o eixo só pode ser usado por um grupo de eixos por vez.
- Quando há eixos em dois ou mais grupos de eixos ao mesmo tempo e Pr732=2, Pr742 precisa ser 1; caso contrário dispara o alarme OP-099 Ajuste ilegal para grupos de eixos independentes (Pr732=2).
- Versões suportadas: 10.118.42R, 10.118.48C, 10.118.52I, 10.118.56C, 10.118.58 e posteriores.
As especificações dos comandos de movimento mandados por fontes diferentes para eixo comum ou eixo roaming são as seguintes (o manual traz uma tabela; aqui vai fonte por fonte):
- Grupo de eixos do CNC; grupo de eixos do loader ou da etiquetadora para madeira; componente de subprograma Rn do PLC. Eixo comum: o eixo é tratado como comum quando qualquer destas condições vale: Pr742 em 0; ou Pr742 em 1 e o ajuste de Pr701~ diz que o eixo pertence a um grupo só. Não precisa emprestar o eixo antes de mandar o comando de movimento. Eixo roaming: Pr742 em 1 e o ajuste de Pr701~ diz que o eixo pertence a vários grupos, então o eixo é tratado como roaming. Antes de mandar um comando de movimento, o eixo precisa ser emprestado com sucesso; ao mesmo tempo, só uma fonte pode mandar comando de movimento para o eixo.
- Componente MoveAx do PLC. Eixo roaming: Pr742 em 1 e o ajuste de Pr701~ diz que o eixo pertence a vários grupos, então o eixo é tratado como roaming. O componente MoveAx do PLC precisa seguir a regra de que só uma fonte pode mandar comando de movimento para o eixo ao mesmo tempo.
- Retorno ao ponto de parada: o eixo é tratado como eixo comum e não tem suporte como eixo roaming. Não precisa emprestar o eixo antes de mandar o comando de movimento.
- Simulação gráfica: o eixo é tratado como eixo comum e não tem suporte como eixo roaming. (Os comandos G52.1 e G52.2 são ignorados diretamente, sem processamento e sem alarme.)
- Componente de execução em segundo plano (Background Running): não suporta mandar comando de movimento para o eixo. (Não suporta executar código G além de G04, G10 L1000, G10 L1801 e G11.99, então executar G52.1 ou G52.2 dispara BGND-502 [Comando de programa inválido].)
Pr801FabricanteAjuste manual da janela de verificação de velocidade zero
Manually set zero speed check window · Busca de home
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Ajuste manual da janela de verificação de velocidade zero
Manually set zero speed check window · Busca de home
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Em 0, o comando calcula sozinho a janela de verificação de velocidade zero (zero speed check) pela resolução efetiva e ignora Pr901~Pr920; em 1, ele passa a usar Pr901~Pr920.
Explicação do parâmetro: por padrão, o comando calcula automaticamente o valor da janela de verificação de velocidade zero (zero speed check) com base na resolução efetiva, em vez de usar Pr901~Pr920.
Com Pr801 em "1", o comando volta a adotar Pr901~Pr920.
Explicação dos valores:
- 0: ajuste automático. O comando calcula o valor automaticamente. Neste caso, o ajuste de Pr901~Pr920 não tem efeito.
- 1: ajuste manual. O comando adota Pr901~Pr920.
Informação de versão: Pr801 é suportado em 10.118.44A, 10.118.46A, 10.118.48F, 10.118.52 e posteriores.
Atenção: Nota 1: no ajuste automático, o valor da janela de verificação de velocidade zero é ajustado em 389 segundos de arco para eixo e 950 segundos de arco para spindle, adaptado à resolução efetiva.
Nota 2: a resolução efetiva é a seguinte:
| Objeto | Resolução efetiva |
|---|---|
| Eixo | Pr61~Pr80 Resolução do encoder de cada eixo × Pr81~Pr100 Fator de escala do encoder de cada eixo |
| Spindle | Pr1651~Pr1660 Resolução do encoder do spindle × Pr1661~Pr1670 Fator de escala do encoder do spindle |
Pr803FabricanteSinal do dog de home
Home Dog signal · Busca de home
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Sinal do dog de home
Home Dog signal · Busca de home
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
De onde o comando lê o sinal do dog (sensor ou came de home): da placa de I/O ou da placa de eixos. Errado, o comando não enxerga o sensor na busca de home (referência da máquina).
- 0: placa de I/O (I/O Card).
- 1: placa de eixos (Axis Card).
Pr821~Pr840Avanço de busca de home de cada eixo
Axial homing feedrate · Busca de home
- Faixa
- [0~240000]
- Unidade
- mm/min
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Avanço de busca de home de cada eixo
Axial homing feedrate · Busca de home
- Faixa
- [0~240000]
- Unidade
- mm/min
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Velocidade máxima com que o eixo anda em direção ao dog (home switch, o sensor de home) na busca de home (referência da máquina).
Este parâmetro determina a velocidade máxima de movimento da busca de home (homing) na direção do Home Switch (dog).
Se for eixo rotativo, a unidade é deg/min.
Pr841~Pr860Avanço do segundo percurso da busca de home de cada eixo
Axial second travel homing feedrate · Busca de home
- Faixa
- [0~240000]
- Unidade
- mm/min
- Padrão
- 2000
- Passa a valer
- Apertar Reset
Avanço do segundo percurso da busca de home de cada eixo
Axial second travel homing feedrate · Busca de home
- Faixa
- [0~240000]
- Unidade
- mm/min
- Padrão
- 2000
- Passa a valer
- Apertar Reset
Velocidade máxima de todos os movimentos depois que o eixo sai do dog (home switch) durante a busca de home (referência da máquina).
Este parâmetro determina a velocidade máxima de todos os movimentos depois de sair do Home Switch (dog) durante a busca de home (homing).
Se for eixo rotativo, a unidade é deg/min.
Pr861~Pr880Sentido da busca de home de cada eixo
Axial homing direction · Busca de home
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Sentido da busca de home de cada eixo
Axial homing direction · Busca de home
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Para que lado o eixo anda para procurar o dog (home switch) na busca de home (referência da máquina): 0 positivo, 1 negativo. Errado, o eixo parte para o lado contrário ao sensor.
Durante a busca de home (homing), este parâmetro determina a direção do Home Switch (dog).
- 0: positivo.
- 1: negativo.
Pr881~Pr900Offset de home de cada eixo
Axial home offset · Busca de home
- Faixa
- [-99999999~99999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset de home de cada eixo
Axial home offset · Busca de home
- Faixa
- [-99999999~99999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto o eixo anda depois de achar o sinal de index do encoder (ou de sair do dog, conforme o método em Pr961~Pr980) antes de zerar a coordenada de máquina. Em BLU (unidade básica do comando, normalmente 0,001 mm). Depois de mudar, o eixo precisa refazer a busca de home.
Este parâmetro precisa ser usado junto com Pr961~Pr980 Método de busca de home de cada eixo.
- Pr961~Pr980 em 0, 1 ou 5: quando o eixo acha o sinal de index do encoder, o sistema move o eixo até a posição dada pelo offset de home e então zera a coordenada de máquina nessa posição.
- Pr961~Pr980 em 2: quando o eixo acha o sinal de index do encoder, o sistema move o eixo até a posição do sinal de index e então ajusta a coordenada de máquina conforme o offset.
- Pr961~Pr980 em 3: quando o eixo sai do Home Switch (dog), o sistema move o eixo até a posição dada pelo offset de home e então zera a coordenada de máquina nessa posição.
- Pr961~Pr980 em 4: o offset de home não tem efeito.
O manual mostra aqui o diagrama de ação da função de offset de home.
Atenção: Em drivers seriais, o offset de home do spindle e do eixo C (Pr1771~ e Pr881~) precisa ser o mesmo. Por exemplo, quando o eixo 6 é usado como 1º spindle, o valor de Pr886 precisa ser igual ao de Pr1771. Caso contrário, a posição da parada orientada do spindle (C61) e a da busca de home do eixo serão diferentes.
Em encoder absoluto, se Pr961~Pr980 for 4, esta função não vale; se Pr961~Pr980 for 5, o eixo correspondente precisa refazer a busca de home depois de alterar este parâmetro.
Em encoder incremental, o eixo correspondente precisa refazer a busca de home depois de alterar este parâmetro (nas versões 116.26D, 116.36O e posteriores, os S16~ e S140~ correspondentes são zerados).
Pr901~Pr920Janela de verificação de velocidade zero de cada eixo
Axis zero speed check window (count) · Busca de home
- Faixa
- [3~10000]
- Unidade
- Pulse
- Padrão
- 3
- Passa a valer
- Apertar Reset
Janela de verificação de velocidade zero de cada eixo
Axis zero speed check window (count) · Busca de home
- Faixa
- [3~10000]
- Unidade
- Pulse
- Padrão
- 3
- Passa a valer
- Apertar Reset
Quantos pulsos do encoder o eixo pode se mexer depois de terminar o comando de posição e ainda ser considerado parado. Com valor pequeno demais para a resolução do encoder, o comando dá alarme e trava a ação seguinte sem motivo.
O comando verifica se o motor está em velocidade zero depois que todos os comandos de posição terminaram, e o critério é a faixa definida neste parâmetro. Se a realimentação do encoder fica dentro dessa faixa, o motor é considerado parado; se passa dela, o sistema dispara um alarme e para a ação seguinte.
A resolução do encoder de pulsos e a do encoder serial são diferentes, e a unidade deste parâmetro é pulso. Por isso o valor do parâmetro tem que acompanhar a resolução de cada encoder, e a fórmula de conversão é:
- (Spindle) Pr901 serial = Pr901 de pulsos * resolução do encoder serial / 4096
- (Eixo) Pr901 serial = Pr901 de pulsos * resolução do encoder serial / 10000
Atenção: Nota: a resolução do encoder é fixa. Os parâmetros costumam ser definidos como: resolução do encoder do eixo (Pr61~) * fator de escala da realimentação do eixo (Pr81~), ou seja, a resolução depois do fator de escala.
A tabela abaixo é a conversão geral de pulsos para serial (tabela de conversão serial-pulso):
| Comunicação | Spindle: resolução do encoder (pulse/rev, ppr) | Spindle: Pr901~920 (pulse) | Eixo: resolução do encoder (pulse/rev, ppr) | Eixo: Pr901~920 (pulse) |
|---|---|---|---|---|
| Pulso | 4096 | 3 (valor inicial) | 10000 | 3 (valor inicial) |
| Serial | 16384 | 12 | 16384 | 4 |
| Serial | 65536 | 48 | 65536 | 19 |
| Serial | 262144 | 192 | 262144 | 78 |
| Serial | 335872 | 246 | 335872 | 100 |
| Serial | 417792 | 306 | 417792 | 125 |
| Serial | 507904 | 372 | 507904 | 152 |
| Serial | 663552 | 486 | 663552 | 199 |
| Serial | 991232 | 726 | 991232 | 297 |
| Serial | 1048576 | 768 | 1048576 | 314 |
| Serial | 4194304 | 3072 | 4194304 | 1258 |
| Serial | 16777216 | 10000 | 16777216 | 5033 |
Exemplo: o valor inicial de Pr901 com realimentação por pulsos é 3. Como definir o Pr901 correspondente ao trocar para encoder serial?
- Se o drive é um Yaskawa M2 Sigma 5 como eixo comum, a resolução do encoder é 1048576. O Pr901 correspondente é 314 (= 3 * 1048576 / 10000), conforme a tabela acima.
- Se o drive é um Syntec M2 como spindle, com encoder de anel magnético de 124 polos, a resolução é 507904. O Pr901 correspondente é 372 (= 3 * 507904 / 4096), conforme a tabela acima.
Informação de versão: nas versões 10.118.44A, 10.118.46A, 10.118.48F, 10.118.52 e seguintes, o comando calcula sozinho a janela de verificação de velocidade zero, e Pr901~Pr920 deixam de ser usados. Se precisar personalizar a janela de velocidade zero, ajuste Pr801 (definir manualmente a janela de verificação de velocidade zero) para voltar a usar Pr901~Pr920.
Pr921~Pr940Polaridade do dog de home de cada eixo
Home dog polarity (0: positive; 1: negative) · Busca de home
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Polaridade do dog de home de cada eixo
Home dog polarity (0: positive; 1: negative) · Busca de home
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Diz ao comando se o sensor de home (dog) é normalmente fechado ou normalmente aberto. Invertido, o eixo acha que já está em cima do dog ou nunca o encontra na busca de home.
Define a polaridade do HOME DOG (o sensor ou came de home). Chaves mecânicas comuns normalmente são NORMALMENTE FECHADAS (NORMAL CLOSE); sensores de proximidade são NORMALMENTE ABERTOS (NORMAL OPEN).
- 0: positiva.
- 1: negativa.
Pr941~Pr960Habilitação da função de grid de home de cada eixo
Enable axis home grid function · Busca de home
- Faixa
- [0-1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Habilitação da função de grid de home de cada eixo
Enable axis home grid function · Busca de home
- Faixa
- [0-1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga a verificação do grid de home: se o sinal de index do encoder aparece cedo demais depois de sair do dog (menos de meia volta de motor), o comando pula para o próximo index. Evita que o home caia num ponto diferente a cada busca quando o index fica em cima da borda do dog.
Habilita a função de grid de home do eixo:
- 0: desabilitada.
- 1: habilitada.
Com a função de grid de home habilitada, se o valor do grid for menor que 50% (meia volta do motor), o comando ignora esse sinal de index e procura o próximo index como posição de home do eixo.
Definição de grid de home: é o número de voltas que o motor dá desde que sai do dog de home até alcançar o primeiro index. Aparece em System Data 56~59, em %. Ou seja, 25 é 1/4 de volta e 50 é 1/2 volta.
Quando o método de busca de home (Pr961~) é 3, esta função fica desabilitada.
Pr961~Pr980Método de busca de home de cada eixo
Axial home search method · Busca de home
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Método de busca de home de cada eixo
Axial home search method · Busca de home
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Escolhe como cada eixo faz a busca de home (referência da máquina): com dog e index, só com index, só com dog, ou com encoder absoluto. Método errado para a mecânica do eixo faz o home cair em lugar diferente a cada busca ou nunca terminar.
Este parâmetro decide o método de busca de home (homing) de cada eixo:
- 0: com chave de dog de home. Serve para eixo linear ou eixo rotativo com relação de engrenagem inteira. Depois de achar o sinal de index, o eixo se move até a posição definida pelo offset de home e então a coordenada de máquina é zerada.
- 1: com sinal de index. Serve para eixo linear com relação de engrenagem 1, ou eixo rotativo em que a relação mesa-motor é um inteiro ≥1. Depois de achar o sinal de index, o eixo se move até a posição definida pelo offset de home e, ao chegar, a coordenada de máquina é zerada.
- 2: com chave de dog de home. Serve para eixo linear ou eixo rotativo com relação de engrenagem inteira. Depois de achar o sinal de index, o eixo fica parado na posição do index e a coordenada de máquina recebe o valor do offset de home.
- 3: com chave de dog de home, mas sem sinal de index. Serve para eixo rotativo com relação de engrenagem ≠ 1. Depois de alcançar a chave de dog, o eixo se move até a posição definida pelo offset de home e então a coordenada de máquina é zerada.
- 4: index do encoder absoluto. O usuário precisa levar o eixo até a posição marcada previamente antes de disparar a busca de home. Depois de achar o sinal de index, o eixo para no index e a coordenada de máquina é zerada. Atenção: o offset de home é INVÁLIDO.
- 5: encoder absoluto com chave de dog de home. Depois de achar o sinal de index, o eixo se move até a posição definida pelo offset de home e, ao chegar na posição do offset, a coordenada de máquina é zerada.
- 6: index do encoder absoluto com suporte a offset. O usuário precisa levar o eixo até a posição marcada previamente antes de disparar a busca de home. Depois de achar o sinal de index, o eixo continua andando a distância do offset de home e então a coordenada de máquina é zerada.
Nas versões 116.10K, 116.16B e posteriores, se o tipo de encoder for absoluto (Pr201~=3), a ação de busca de home do eixo descrita acima NÃO é executada.
A busca de home com encoder absoluto é suportada nas versões abaixo. Nesses casos, Pr201~ TEM que ser 3 e a busca de home SÓ pode ser disparada pela tecla F1-Search/Set Machine Zero na página "Absolute Home Setup". Para mais informação, veja "1. Serial Parameter Screen (10.116.54L~)":
- Caso 4 (Pr961~ = 4): suportado em 116.54L, 118.0G, 118.7 e posteriores.
- Caso 5 (Pr961~ = 5): suportado em 116.54S, 118.12 e posteriores.
- Caso 6 (Pr961~ = 6): suportado em 118.28A e posteriores.
Pr981~Pr1000Voltas de proteção da segunda etapa da busca de home (tipo encoder)
Axis homing 2nd protect revolution (encoder type) · Busca de home
- Faixa
- [1~999999]
- Unidade
- Rev
- Padrão
- 5
- Passa a valer
- Apertar Reset
Voltas de proteção da segunda etapa da busca de home (tipo encoder)
Axis homing 2nd protect revolution (encoder type) · Busca de home
- Faixa
- [1~999999]
- Unidade
- Rev
- Padrão
- 5
- Passa a valer
- Apertar Reset
Quantas voltas de motor o eixo pode dar na segunda etapa da busca de home sem sair do dog. Se passar disso, o comando dá o alarme MOT-036 "Can't leave home dog". Baixo demais para um dog longo, o home nunca completa.
Este parâmetro define o número de voltas de proteção da segunda etapa da busca de home do eixo. Se o eixo não saiu da chave de dog de home depois desse número de voltas na segunda etapa, o comando dispara o alarme MOT-036 "Can't leave home dog".
Este parâmetro só vale com as seguintes combinações de parâmetros:
- Pr201~Pr220 (tipo de sensor do eixo) é 0 (encoder) e o método de busca de home Pr961~Pr980 é 0, 2 ou 3 (com chave de DOG).
- Pr201~Pr220 (tipo de sensor do eixo) é 3 (encoder absoluto) e o método de busca de home Pr961~Pr980 é 5 (chave de DOG com encoder absoluto).
A partir da versão 10.114, as voltas de proteção da segunda etapa deixam de ser verificadas quando Pr201~ (tipo de sensor do eixo) é 1 (régua óptica).
Pr1001~Pr1020Retorno rápido ao home de cada eixo
Axial fast return home (0: OFF; 1: ON) · Busca de home
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Retorno rápido ao home de cada eixo
Axial fast return home (0: OFF; 1: ON) · Busca de home
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Com 1, depois do primeiro home do dia o eixo não repete a busca com dog e index: vai direto ao zero máquina em G00. Com 0, cada pedido de home refaz a busca inteira.
Este parâmetro define se a função de retorno rápido ao home fica habilitada para cada eixo. O padrão é OFF, para manter a compatibilidade da busca de home. Com a função habilitada (Pr100x=1), a ação é a seguinte:
- Antes de a máquina ter feito o primeiro home, ou seja, com o zero máquina ainda não estabelecido (S16~S19/S140~S151 desligados): se a busca de home é disparada (modo Home, R13=7, e aperta JOG), o comando faz a busca conforme o método de busca de home (Pr961~) e as velocidades da primeira e da segunda etapa (Pr821~ e Pr841~, respectivamente).
- Depois de a máquina ter feito o primeiro home, ou seja, com o zero máquina estabelecido (S16~S19/S140~S151 ligados): se a busca de home é disparada (modo Home, R13=7, e aperta JOG), a máquina não repete a busca de home para voltar ao zero máquina; ela volta direto ao zero máquina na velocidade de deslocamento rápido G00 (Pr461~), e essa velocidade sofre o override de G0.
Pr1021~Pr1040Janela de verificação de deslocamento de posição com a máquina desligada
Position offset check window during power off (BLU) · Busca de home
- Faixa
- [0~99999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Janela de verificação de deslocamento de posição com a máquina desligada
Position offset check window during power off (BLU) · Busca de home
- Faixa
- [0~99999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Em máquina com encoder absoluto, quanto o eixo pode ter se mexido enquanto o comando estava desligado. Se ao ligar o deslocamento passar desse valor, o bit do eixo em R940 liga para o PLC avisar que a posição precisa ser conferida. Com 0, não verifica.
Este parâmetro só vale depois que o zero absoluto foi definido. Com valor 0, não há verificação.
Se o movimento do eixo CNC durante o desligamento passar da faixa definida neste parâmetro, o bit correspondente de R940 liga quando o comando inicializa, e esse bit só é liberado disparando C84.
A unidade do parâmetro é BLU (unidade básica do comando, definida por Pr17). Mudar Pr17 ou trocar entre métrico e polegada também muda a faixa real de proteção.
Válido a partir da versão 10.116.36I.
Exemplo de uso:
- Confirme que o zero absoluto foi definido e funciona normalmente.
- Defina Pr1021~Pr1040 de cada eixo conforme a condição da máquina. A função passa a valer automaticamente depois de definir o parâmetro, e o deslocamento de posição é verificado conforme o ajuste na próxima inicialização.
- Monitore o valor de R940 pelo PLC. Se ele não for zero na inicialização, o eixo se moveu além do permitido com a máquina desligada. Para o detalhe dos valores de R940, veja a Interface do PLC.
- Confirme de novo a posição zero e verifique se ela está normal. Dispare C84 para limpar o valor de R940.
Referência de ajuste (escolha uma das opções abaixo):
| Opção | Ajuste | Condição adequada | Cálculo |
|---|---|---|---|
| 1 | Igual ao passo do fuso do eixo | Máquinas que sempre fazem Servo-Off e param por completo antes de desligar. | Pr1021~ = Pr161~ |
| 2 | Igual à distância de desaceleração de G00 | Máquinas que podem ser desligadas durante a usinagem. | Use a equação de aceleração constante para estimar a distância de desaceleração até zero. Exemplo, eixo linear métrico: Pr1021~ = fator de precisão (Nota) * 0.5 * Pr441~ * Pr461~ / 60 |
| 3 | Faixa personalizada | Máquina que pode ser movida por força externa depois de desligada. | Pr1021~: defina conforme a distância que o eixo pode se mover depois de desligado. |
Como a posição de realimentação do encoder é guardada numa variável de 32 bits (ULONG), o valor deste ajuste não pode passar de metade de 32 bits; senão a proteção não funciona. O cálculo é: 0.5 * ULONGMAX * (passo / resolução) * relação de engrenagem; ou seja, 0.5 * 4294967296 * (Pr161 / (Pr61 * Pr81)) * (Pr141 / Pr121).
Exemplo com passo de fuso 15mm/rev, encoder de 22 bits e relação de engrenagem 1:30: faixa máxima de proteção = 0.5 * 4294967296 * (15000 / 4194304) * (1/30) = 256000 (BLU) = 256 (mm).
(Nota): o fator de precisão é definido por Pr17 (precisão de controle). O manual original traz a tabela Pr17 × fator de precisão (valores que aparecem nela: 0.1, 2, 3 e 10).
Pr1041~Pr1060FabricanteDistância de retração automática da ferramenta ao desligar, eixo com drive Syntec M3
Syntec M3 axial power-off Tool auto retract distance (BLU) · Busca de home
- Faixa
- [-1000~1000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Distância de retração automática da ferramenta ao desligar, eixo com drive Syntec M3
Syntec M3 axial power-off Tool auto retract distance (BLU) · Busca de home
- Faixa
- [-1000~1000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quanto o eixo recua, e para que lado (sinal), quando o drive Syntec M3 perde a alimentação de forma anormal, para tirar a ferramenta da peça. Só funciona em drive M3 com firmware compatível; em outro drive dá alarme MOT-65.
Se o parâmetro não for 0, quando o drive perde a alimentação de forma anormal (não no estado "Not Rdy"), o eixo faz a retração, e o sinal +/- indica o sentido do recuo.
Se a alimentação é desligada no estado "Not Rdy", a retração não acontece.
O eixo é parado antes de fazer a retração.
Só os drives Syntec M3 suportam esta função, e a versão de firmware tem que ser 2.10.1, 2.11.0 ou superior. Se a função for habilitada num drive sem suporte, o alarme MOT-65 é disparado, mas o comando não entra no estado "Not Rdy".
O perfil de velocidade da retração ao desligar é definido por 0.1 vez os parâmetros do drive M3 Pn-306 (aceleração máxima) e Pn-307 (jerk máximo).
Pr1221~Pr1240Habilitação da compensação de folga (backlash) de cada eixo
Enable axial backlash compensation · Folga, passo e compensações
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Habilitação da compensação de folga (backlash) de cada eixo
Enable axial backlash compensation · Folga, passo e compensações
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga a compensação de folga (backlash) do eixo e escolhe o mecanismo: guia linear (compensa só na inversão) ou guia de caixa (também corrige a sobrepassagem por inércia em G00). Desligado, cada inversão de sentido deixa degrau na peça; com mecanismo errado, a compensação sobra ou falta.
Este parâmetro define se a função de compensação de folga (backlash) fica habilitada.
- 0: desabilitada.
- 1: habilita a compensação de guia linear (Linear Way). Só compensa o valor adicional de Pr1241~ no momento da inversão de sentido, seja em deslocamento rápido, corte ou JOG.
- 2: habilita a compensação de guia de caixa (Box Way). Em deslocamento rápido (G00), o valor da compensação é calculado a partir de Pr1241~, Pr1261~ e do sentido atual do movimento; em corte (G01/G02/G03) ou movimento JOG, compensa no momento da inversão de sentido com o valor adicional de Pr1261~.
Descrição do mecanismo de compensação de guia de caixa (Box Way):
Pode acontecer um deslocamento relativo quando a máquina desacelera e para. Quando um eixo desacelera e para em modo de corte (G01), quase não há deslocamento relativo entre fuso e mesa, por causa da inércia menor. Quando um eixo desacelera e para em deslocamento rápido (G00), a mesa anda uma distância extra depois de o motor parar, por causa da inércia maior.
Um deslocamento relativo grande demais é tratado como folga no mesmo sentido, e esse caso pode ser corrigido com a compensação de guia de caixa.
O valor da compensação de folga em cada sentido, nos modos "deslocamento rápido" e "corte", está na tabela abaixo. Considere Pr1241 = B e Pr1261 = A:
| Modo | Mesmo sentido do home | Sentido oposto ao do home |
|---|---|---|
| Deslocamento rápido (G00) | 0.5*(A-B) | 0.5*(A+B) |
| Corte (G01) | 0 | A |
Conforme a figura do manual, suponha que a máquina terminou a busca de home e começa a se mover ou usinar:
- G01, movendo no mesmo sentido do home: não precisa de compensação, pela velocidade e inércia de parada menores.
- G01, movendo no sentido oposto ao do home: precisa compensar o valor A para vencer a folga.
- G00, movendo no mesmo sentido do home: o comando de posição tem que subtrair 0.5*(A-B) para evitar o movimento extra causado pela velocidade e pela inércia de parada maiores.
- G00, movendo no sentido oposto ao do home: aplica-se a compensação A-0.5*(A-B) = 0.5*(A+B) para vencer a folga e a inércia.
Atenção: Obs.: Pr1241~ não é o valor da compensação; ele é calculado a partir de Pr1261 e do movimento extra causado pela inércia. Exemplo: Pr1261=10, movimento extra = 2, então Pr1241 = 6.
Compatibilidade: da versão 10.112.0 até a 10.116.23, a relação entre compensação de folga e velocidade é exponencial. A folga em alta velocidade (G00) é Pr1241~, a folga em baixa velocidade (F10) é Pr1261~, e a constante da conversão exponencial é Pr1281~.
Na versão 10.112.45 e anteriores, Pr1261~ e Pr1281~ têm que ser 0 no mecanismo de guia linear, para que o comando use só Pr1241~ na compensação.
Pr1241~Pr1260Folga (backlash) de cada eixo em G00
Axial G00 backlash · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Folga (backlash) de cada eixo em G00
Axial G00 backlash · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Valor de folga (backlash) usado na inversão de sentido: no mecanismo de guia linear, é a compensação em qualquer movimento; no de guia de caixa, entra no cálculo junto com Pr1261~. Errado, o eixo sobra ou falta ao inverter.
Com o mecanismo de compensação de guia linear (Linear Way) habilitado, Pr1241~ compensa a folga (backlash) nos movimentos de deslocamento rápido, corte ou JOG.
Com o mecanismo de compensação de guia de caixa (Box Way) habilitado, a compensação de folga é calculada a partir de Pr1241~, Pr1261~ e do sentido do movimento. Veja o detalhe em Pr1221~.
Compatibilidade: da versão 10.112.0 até a 10.116.23, este parâmetro é o valor da compensação de folga quando o eixo inverte o movimento em alta velocidade (G00).
Pr1261~Pr1280Folga (backlash) de cada eixo em G01
Axial G01 backlash · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Folga (backlash) de cada eixo em G01
Axial G01 backlash · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto o eixo anda a mais ao inverter o sentido durante o corte (G01, G02, G03) no mecanismo de guia de caixa, para cobrir a folga (backlash) entre fuso e porca. Errado para mais ou para menos, a peça sai com degrau na inversão.
Com o mecanismo de compensação de guia de caixa (Box Way) habilitado, este parâmetro é o quanto o comando compensa de folga (backlash) quando o movimento do eixo inverte em modo de corte (G01/G02/G03).
Compatibilidade: da versão 10.112.0 até a 10.116.23, este parâmetro é o valor da compensação de folga quando o eixo inverte o movimento em baixa velocidade (F10).
Pr1281~Pr1300Velocidade crítica da folga (backlash)
Backlash critical speed · Folga, passo e compensações
- Faixa
- [0~3000]
- Unidade
- mm/min
- Padrão
- 0
- Passa a valer
- Apertar Reset
Velocidade crítica da folga (backlash)
Backlash critical speed · Folga, passo e compensações
- Faixa
- [0~3000]
- Unidade
- mm/min
- Padrão
- 0
- Passa a valer
- Apertar Reset
Nas versões antigas (10.112.0 a 10.116.23), define quão rápido a compensação de folga (backlash) converge com a velocidade na curva exponencial. A partir da 10.116.24 não tem mais efeito.
A folga (backlash) e a velocidade têm relação exponencial; este parâmetro decide a velocidade de convergência da folga. Quanto maior o valor, mais rápida a convergência.
Quando Pr1281~ é zero, o comando ainda usa o valor padrão 800 para estimar o valor da compensação. Outros valores não.
Compatibilidade: válido a partir da versão 10.112.0. Na versão 10.116.24 e posteriores, este parâmetro não afeta mais a compensação de folga.
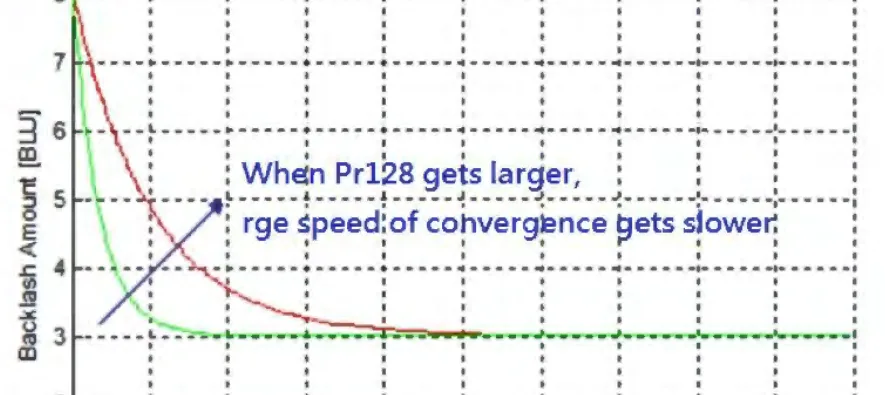
Pr1301~Pr1320Tipo de compensação de erro de passo de cada eixo
Pitch error compensation type · Folga, passo e compensações
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tipo de compensação de erro de passo de cada eixo
Pitch error compensation type · Folga, passo e compensações
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga a compensação de erro de passo do fuso (tabela de pontos medidos com laser ou régua) e escolhe se é num sentido só ou nos dois. Desligada, a tabela Pr7001+ não faz nada e o eixo mantém o erro de posicionamento do fuso.
Define se a compensação de erro de passo começa ou não:
- 0: sem compensação.
- 1: unidirecional.
- 2: bidirecional.
Na versão 10.114.15 e anteriores, só 6 eixos são suportados; a partir da 10.114.16, o número passou para 10 eixos. Nas versões 10.118.52G, 10.118.56A, 10.118.56 ou superiores, o número passou para 18 eixos no modo de erro de passo de alta precisão.
Pr1321~Pr1340Intervalo da compensação de erro de passo de cada eixo
Pitch error compensation interval · Folga, passo e compensações
- Faixa
- [1000~99999999]
- Unidade
- BLU
- Padrão
- 25000
- Passa a valer
- Apertar Reset
Intervalo da compensação de erro de passo de cada eixo
Pitch error compensation interval · Folga, passo e compensações
- Faixa
- [1000~99999999]
- Unidade
- BLU
- Padrão
- 25000
- Passa a valer
- Apertar Reset
Distância entre dois pontos da tabela de erro de passo. Como cada eixo tem 100 pontos, esse valor vezes 100 é o comprimento máximo de fuso que a compensação cobre. Pequeno demais, a tabela não alcança o fim do curso.
Este parâmetro define o comprimento unitário da compensação de passo e também o comprimento máximo de compensação do eixo, porque cada eixo pode ter até 100 intervalos de compensação de passo.
Exemplo: com Pr1321=20000 e Pr17=2, o intervalo entre cada compensação é 20mm. Assim, a compensação de passo do primeiro eixo cobre um fuso de 20000um*100 pontos = 2m.
Na versão 10.114.15 e anteriores, só 6 eixos são suportados; na versão 114.16 e posteriores, passou para 10 eixos.
Pr1341~Pr1360Índice da tabela de erro de passo no ponto de referência (home)
Table index for reference (home) · Folga, passo e compensações
- Faixa
- [1~100]
- Padrão
- 50
- Passa a valer
- Apertar Reset
Índice da tabela de erro de passo no ponto de referência (home)
Table index for reference (home) · Folga, passo e compensações
- Faixa
- [1~100]
- Padrão
- 50
- Passa a valer
- Apertar Reset
Qual célula da tabela de erro de passo corresponde ao zero do eixo. Com 50, as células 50~100 cobrem o lado positivo e 1~49 o negativo; em eixo que só anda para um lado, mude para aproveitar as 100 células.
Este parâmetro define o número da célula correspondente ao zero do eixo na tabela de compensação de passo. O padrão é 50: as células 50~100 são positivas e 1~49 são negativas.
O comando Syntec oferece 100 pontos (células) de compensação por eixo; ajuste o índice da tabela quando as células não forem suficientes.
Exemplo: se Pr1341=1, as células 2~100 são positivas. Assim, 99 células podem ser usadas na compensação.
Na versão 10.114.15 e anteriores, só 6 eixos são suportados; a partir da 10.114.16, passou para 10 eixos.
Pr1361~Pr1380Compensação de pico de quadrante de cada eixo, de negativo para positivo
Axis quad-peak error compensation from negative to positive direction · Folga, passo e compensações
- Faixa
- [0~9999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Compensação de pico de quadrante de cada eixo, de negativo para positivo
Axis quad-peak error compensation from negative to positive direction · Folga, passo e compensações
- Faixa
- [0~9999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Pulso de compensação que o comando manda no instante em que o eixo inverte de negativo para positivo, para apagar a marca de quadrante na interpolação circular. Pouco, a marca fica; demais, vira uma cova.
Este parâmetro define o valor da compensação que o comando envia no momento em que o eixo passa do sentido negativo para o positivo. Quanto maior o valor, mais o pico de quadrante (quad-peak) é suprimido; mas valor em excesso causa uma concavidade.
Pr1381~Pr1400Segundo tempo de retenção da compensação de pico de quadrante
Axis quad-peak error second hold time · Folga, passo e compensações
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 100
- Passa a valer
- Apertar Reset
Segundo tempo de retenção da compensação de pico de quadrante
Axis quad-peak error second hold time · Folga, passo e compensações
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 100
- Passa a valer
- Apertar Reset
Tempo que segura o eixo depois que o comando de compensação de quadrante termina, para ele não parar uma segunda vez. Valor alto demais causa cova na peça; o manual sugere 10ms.
O segundo tempo de retenção do erro de pico de quadrante evita a segunda parada no momento em que o comando de compensação de quadrante (quad-peak) termina. Atenção: valor em excesso causa uma concavidade; o valor sugerido é 10ms.
Pr1401~Pr1420Constante de tempo da compensação mecânica de cada eixo
Axis mechanical compensation time constant · Folga, passo e compensações
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 10
- Passa a valer
- Apertar Reset
Constante de tempo da compensação mecânica de cada eixo
Axis mechanical compensation time constant · Folga, passo e compensações
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 10
- Passa a valer
- Apertar Reset
Suaviza a aplicação das compensações mecânicas (backlash, passo, temperatura) com uma curva exponencial. Menor, compensa mais rápido mas a máquina pode trepidar; 0 aplica de uma vez. O manual sugere 10ms.
Os comandos de compensação mecânica (folga/backlash, passo, temperatura) são aplicados com perfil de curva exponencial, e este parâmetro define a constante de tempo (ms) dessa curva.
Quanto menor o valor, menos tempo leva para completar a compensação, mas a máquina tem mais chance de trepidar. O valor sugerido é 10ms.
Com 0, a compensação é completada imediatamente, sem o perfil de curva exponencial.
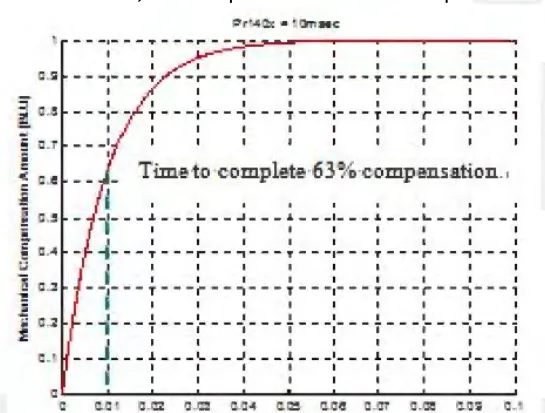
Pr1421~Pr1440Erro estático máximo entre as duas realimentações de cada eixo
Max. static dual error · Configuração dos eixos
- Faixa
- [100~100000]
- Unidade
- BLU
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Erro estático máximo entre as duas realimentações de cada eixo
Max. static dual error · Configuração dos eixos
- Faixa
- [100~100000]
- Unidade
- BLU
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Em eixo com realimentação dupla (dual feedback: encoder do motor mais régua), é a diferença máxima aceita entre as duas leituras com o eixo parado. Baixo demais para a mecânica, o comando acusa erro com o eixo parado.
Este parâmetro define o erro máximo permitido entre a primeira e a segunda realimentação de um eixo em estado estático (parado).
Pr1441~Pr1460Compensação de pico de quadrante de cada eixo, de positivo para negativo
Axis quad-peak error compensation from positive to negative direction · Folga, passo e compensações
- Faixa
- [0~9999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Compensação de pico de quadrante de cada eixo, de positivo para negativo
Axis quad-peak error compensation from positive to negative direction · Folga, passo e compensações
- Faixa
- [0~9999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Pulso de compensação que o comando manda no instante em que o eixo inverte de positivo para negativo, para apagar a marca de quadrante na interpolação circular. Pouco, a marca fica; demais, vira uma cova.
Este parâmetro define o valor da compensação que o comando envia no momento em que o eixo passa do sentido positivo para o negativo. Quanto maior o valor, mais o pico de quadrante (quad-peak) é suprimido; mas valor em excesso causa uma concavidade.
Pr1461~Pr1480Tempo de retenção da compensação de pico de quadrante de cada eixo
Axis quad-peak error hold time · Folga, passo e compensações
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tempo de retenção da compensação de pico de quadrante de cada eixo
Axis quad-peak error hold time · Folga, passo e compensações
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Primeiro tempo de retenção da compensação de quadrante: quanto mais longo, mais o pico é suprimido, mas em excesso causa cova. O manual sugere 1000 dividido por Pr18~ (ganho do laço do servo do eixo).
O tempo de retenção do erro de pico de quadrante define o primeiro tempo de retenção da compensação de quadrante (quad-peak). Quanto maior o valor, mais o erro de pico de quadrante é suprimido. Atenção: valor em excesso causa uma concavidade; o valor sugerido é 1000/Pr18~ (ganho do laço do servo do eixo).
Pr1481~Pr1490Número do eixo que se move e do eixo que compensa na compensação de retilineidade
Straightness offset moving axis number and compensating axis number · Folga, passo e compensações
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do eixo que se move e do eixo que compensa na compensação de retilineidade
Straightness offset moving axis number and compensating axis number · Folga, passo e compensações
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Monta os pares da compensação de retilineidade: um eixo que se move e outro que corrige o desvio dele. São até 5 pares. Um eixo que se move não pode ser o que compensa, e cada eixo compensador atende um único eixo em movimento.
Um conjunto de compensação de retilineidade é formado por um eixo que se move e um eixo que compensa. Há 5 conjuntos de compensação de retilineidade disponíveis.
Atenção: Nota: um eixo que se move não pode ser eixo compensador. Um eixo compensador pode corresponder a um único eixo que se move.
Pr1521~Pr1540Proporção do tempo de desaceleração em deslocamento rápido (G00) de cada eixo
Axial rapid traverse deceleration time ratio · Avanço, aceleração e precisão
- Faixa
- [50~500]
- Unidade
- %
- Padrão
- 100
- Passa a valer
- Apertar Reset
Proporção do tempo de desaceleração em deslocamento rápido (G00) de cada eixo
Axial rapid traverse deceleration time ratio · Avanço, aceleração e precisão
- Faixa
- [50~500]
- Unidade
- %
- Padrão
- 100
- Passa a valer
- Apertar Reset
Quanto tempo o eixo leva para frear de Pr461~ até zero em G00, em porcentagem do tempo de aceleração Pr441~. Abaixo de 100% freia mais rápido do que acelera; acima, freia mais devagar.
O tempo que cada eixo leva para desacelerar da velocidade máxima Pr461~ até zero em modo G00 é chamado de tempo de desaceleração, e este parâmetro define a proporção dele em relação ao tempo de aceleração Pr441~.
Exemplo, com a aceleração e desaceleração do primeiro eixo:
- Se Pr441 = 100 (ms) e Pr1521 = 50 (%): tempo de desaceleração = 100 (ms) * 50 (%) = 50 (ms); a desaceleração é duas vezes mais rápida que a aceleração.
- Se Pr441 = 100 (ms) e Pr1521 = 300 (%): tempo de desaceleração = 100 (ms) * 300 (%) = 300 (ms); a desaceleração é três vezes mais lenta que a aceleração.
Pr1621~Pr1630FabricanteID de eixo ou número da porta do spindle
Axis ID or Port Number for Spindle · Spindle
- Faixa
- [0~1601002]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
ID de eixo ou número da porta do spindle
Axis ID or Port Number for Spindle · Spindle
- Faixa
- [0~1601002]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Onde o comando manda o sinal do spindle: porta DA da placa de eixos para inversor, número do eixo para spindle servo, estação M3-IO e porta DA para inversor via M3, ou registrador do módulo FC-PWR-2DA para SRI. Errado, o spindle não gira ou gira na saída errada.
Quando o tipo de motor do spindle é inversor (Pr1791~ = 0), defina aqui o número da porta correspondente na placa de eixos. Em comandos seriais, os valores aceitos são 17~20; NÃO é permitido usar 1~16. Para mais informação sobre o ajuste das portas DA, veja o documento "2DA双电压主轴" (spindle 2DA de dupla tensão).
Quando o tipo de motor do spindle é não-inversor (Pr1791~ = 1~4), defina aqui o número do eixo correspondente ao spindle. Com Pr1791~=2, também é permitido usar porta DA para enviar o comando; veja "2DA双电压主轴".
Quando o tipo de motor do spindle é inversor via M3 (Pr1791~=5), defina aqui a combinação do número da estação da placa de expansão M3-IO com o número da porta DA (versões de comando suportadas: 10.116.54H, 10.118.0E, 10.118.5 e posteriores; drive multieixo Syntec versão 2.7.0 e posterior).
Usando um drive multieixo Syntec (SCD) e enviando o comando do spindle pela porta DA da placa de expansão M3-IO, o parâmetro é definido como MMnnnOO:
- MM: número da estação primária (1~16); o ajuste segue Pr21~Pr40 (número da porta da placa de eixos de cada eixo).
- nnn: número secundário (000~010); o ajuste depende da especificação de estação secundária do drive.
- OO: número da porta DA (01~02), conforme a figura do manual: 1 para DA1 e 2 para DA2.
Exemplo: ajuste do parâmetro 16 010 02 = estação primária do drive (1~16) + estação secundária do drive (5~6) + número da porta DA (1~2).
- Os 5 primeiros dígitos representam o número da estação do drive. Só existem n005 e n006: a 1ª placa de IO de expansão fica na estação primária n e secundária 5; a 2ª placa de IO de expansão fica na estação primária n e secundária 6.
- Os 2 últimos dígitos representam o número da porta DA na placa de IO de expansão. Uma placa de IO tem só 2 DAs, então só 01 e 02 podem ser usados.
Quando o tipo de motor do spindle é spindle rotativo serial M3 (Pr1791~=6), defina aqui o número da porta correspondente na placa de eixos (versão de comando suportada: 10.118.8 e posteriores). Exemplo de faixa do parâmetro: 0~16 003 = estação primária do drive (1~16) + estação secundária do drive (0~3); os 5 dígitos representam o número da estação do drive.
Quando o tipo de motor do spindle é spindle SRI DA (Pr1791~=7), defina aqui o número do registrador do módulo FC-PWR-2DA:
- Esse registrador não pode ser escrito pelo PLC; senão a velocidade do spindle fica anormal.
- A posição do registrador tem que ser igual ao número do registrador do módulo FC-PWR-2DA; configure o parâmetro do módulo na tabela de I/O personalizada ou no parâmetro SRI. Para configurar a tabela de I/O personalizada ou o parâmetro SRI, veja o manual Customized I/O Chart e SRI Parameter Setting.
- A posição do registrador tem que ficar na região definida pelo usuário. Se passar dela, ocorre o alarme OP-018 (erro de configuração de porta).
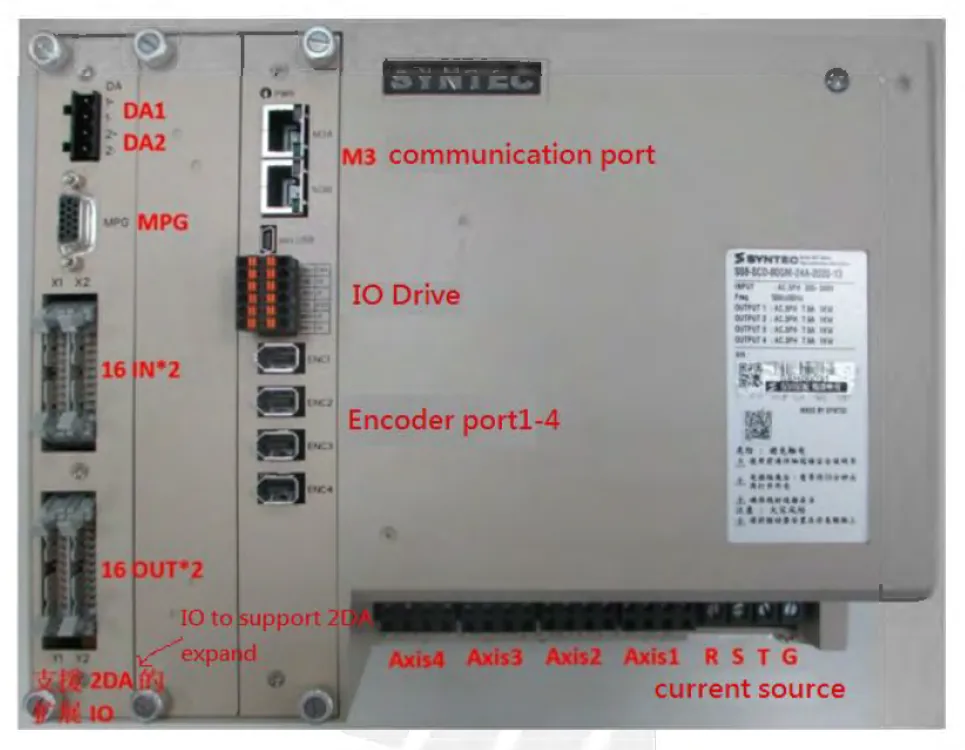
Pr1631~Pr1640Compensação (bias) do spindle para velocidade zero
Spindle bias for zero speed · Spindle
- Faixa
- [-100000~100000]
- Unidade
- 0.001 RPM
- Padrão
- 0
- Passa a valer
- Apertar Reset
Compensação (bias) do spindle para velocidade zero
Spindle bias for zero speed · Spindle
- Faixa
- [-100000~100000]
- Unidade
- 0.001 RPM
- Padrão
- 0
- Passa a valer
- Apertar Reset
Corrige o sinal analógico do spindle quando, com S0, o spindle continua girando devagar em vez de parar. Vale para spindle de inversor ou tipo V.
Para spindle de inversor ou spindle tipo V: se a velocidade do spindle não é zero quando o comando S0 é executado, use este parâmetro para ajustar.
Pr1641~Pr1650Polaridade do encoder do spindle
Spindle encoder polarity (0:Pos;1:Neg) · Spindle
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Polaridade do encoder do spindle
Spindle encoder polarity (0:Pos;1:Neg) · Spindle
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Inverte o sentido de contagem do encoder do spindle em spindle de inversor. Invertida, a rotação lida aparece negativa e funções como rosqueamento rígido e parada orientada não fecham.
Quando o tipo de motor do spindle é inversor (Pr1791=0), este parâmetro troca a polaridade do encoder do spindle. Os outros tipos de motor de spindle não são afetados.
- 0: positiva.
- 1: negativa.
Pr1651~Pr1660Resolução do encoder do spindle
Spindle encoder resolution(pulse/rev) · Spindle
- Faixa
- [100~250000]
- Unidade
- Pulse/Rev
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Resolução do encoder do spindle
Spindle encoder resolution(pulse/rev) · Spindle
- Faixa
- [100~250000]
- Unidade
- Pulse/Rev
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Quantos pulsos o encoder do spindle dá por volta, antes do fator de escala (só o canal A ou B). Errado, a rotação mostrada na tela não bate com a real e o rosqueamento rígido sai com passo errado.
Define a resolução do encoder do spindle, ou seja, o total de pulsos de uma volta. Atenção: o valor é a resolução antes do fator de escala (só pulso A ou só pulso B).
Pr1661~Pr1670Fator de escala do encoder do spindle
Spindle encoder scaling factor · Spindle
- Faixa
- [1~4]
- Padrão
- 4
- Passa a valer
- Apertar Reset
Fator de escala do encoder do spindle
Spindle encoder scaling factor · Spindle
- Faixa
- [1~4]
- Padrão
- 4
- Passa a valer
- Apertar Reset
Multiplicador aplicado aos pulsos do encoder do spindle (1, 2 ou 4, conforme as bordas dos canais A e B que o comando conta). Diferente do que a placa faz, a rotação lida fica 2 ou 4 vezes errada.
O fator de escala do encoder do spindle pode ser 1, 2 ou 4.
Pr1671~Pr1680Ganho do spindle
Spindle gain · Spindle
- Faixa
- [1~20000]
- Unidade
- RPM/V
- Padrão
- 200
- Passa a valer
- Apertar Reset
Ganho do spindle
Spindle gain · Spindle
- Faixa
- [1~20000]
- Unidade
- RPM/V
- Padrão
- 200
- Passa a valer
- Apertar Reset
Quantas RPM o spindle ganha por volt do sinal analógico que o comando manda ao inversor. Com 10 V de saída, o máximo é 10 vezes este valor; se não bate com a rotação máxima do inversor, o S programado sai diferente da rotação real.
Quando o tipo de motor do spindle é inversor (Pr1791=0), este parâmetro define quantas RPM o spindle aumenta por 1 volt. A relação está na figura do manual (tensão × RPM do spindle, com Pr167x no ponto de 10 V).
Exemplo: Pr1671 = 600. Quando um comando de 600RPM é executado, o comando envia 1.00 V; quando o comando é 1200RPM, envia 2.00 V.
Quando o tipo de motor do spindle NÃO é inversor (Pr1791≠0), o parâmetro continua definindo a variação de RPM por 1 volt, mas a RPM máxima do spindle fica limitada a 10*Pr1671~ RPM.
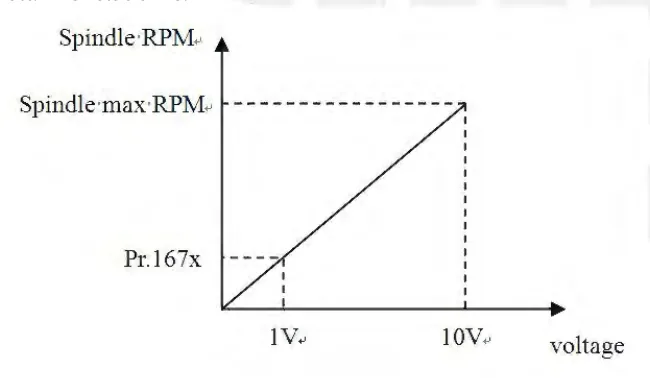
Pr1681~Pr1700Número de dentes da 1ª marcha do spindle, lado do fuso e lado do motor
Spindle 1st gear number at screw side and motor side · Spindle
- Faixa
- [1~999999999]
- Passa a valer
- Apertar Reset
Número de dentes da 1ª marcha do spindle, lado do fuso e lado do motor
Spindle 1st gear number at screw side and motor side · Spindle
- Faixa
- [1~999999999]
- Passa a valer
- Apertar Reset
Relação de engrenagem (número de dentes) entre o eixo do spindle e o motor na primeira marcha. O comando aceita 4 marchas por spindle, escolhidas por registrador do PLC. Errada, a rotação comandada não é a que chega na ferramenta.
Define a relação de engrenagem entre o fuso (lado do spindle) e o motor. O comando suporta 4 relações de engrenagem por spindle, e registradores do PLC escolhem a marcha.
Valor de seleção de marcha do spindle em cada registrador:
- 1: 1ª marcha.
- 2: 2ª marcha.
- 3: 3ª marcha.
- 4: 4ª marcha.
- 9: nenhuma marcha selecionada.
R024 seleciona a marcha do primeiro spindle; R782~R790 selecionam a marcha do segundo ao décimo spindle.
Pr1711~Pr1720FabricanteExistência de sensor de posição no spindle
Spindle pos. sensor exist or not · Spindle
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Existência de sensor de posição no spindle
Spindle pos. sensor exist or not · Spindle
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Diz ao comando se há encoder no lado do spindle. Sem ele declarado, funções que dependem da posição do spindle (parada orientada, rosqueamento rígido, rotação na tela) não funcionam.
Este parâmetro define se existe encoder no lado do spindle:
- 0: não.
- 1: sim.
Pr1721~Pr1730Velocidade de flutuação zero do spindle
Spindle zero floating speed(RPM) · Spindle
- Faixa
- [0~1000]
- Unidade
- RPM
- Padrão
- 10
- Passa a valer
- Apertar Reset
Velocidade de flutuação zero do spindle
Spindle zero floating speed(RPM) · Spindle
- Faixa
- [0~1000]
- Unidade
- RPM
- Padrão
- 10
- Passa a valer
- Apertar Reset
Rotação baixa fixa que o spindle assume quando o PLC liga o flag de flutuação zero (C60 no 1º spindle), ignorando o override e a rotação mínima. Usada para girar o spindle devagar em troca de ferramenta ou ajuste.
Quando o flag C60 do PLC está ligado, a RPM do spindle muda para o valor deste parâmetro. Nesse momento, o override do spindle R15 e a velocidade mínima do spindle Pr173x~ são ignorados.
- Flag de flutuação zero do 1º spindle: C60.
- Flag de flutuação zero do 2º spindle: R585.2.
- Flag de flutuação zero do 3º spindle: R585.3.
- Flag de flutuação zero do 4º spindle: R585.4.
- Flag de flutuação zero do 5º spindle: R585.5.
- Flag de flutuação zero do 6º spindle: R585.6.
Pr1731~Pr1740Velocidade mínima do spindle
Spindle minimum speed · Spindle
- Faixa
- [0~80000]
- Unidade
- RPM
- Padrão
- 100
- Passa a valer
- Apertar Reset
Velocidade mínima do spindle
Spindle minimum speed · Spindle
- Faixa
- [0~80000]
- Unidade
- RPM
- Padrão
- 100
- Passa a valer
- Apertar Reset
Rotação mais baixa que o comando aceita para o spindle; um S menor que isso sobe para este valor. Alta demais, não dá para rodar devagar em furação ou teste.
Define a velocidade mínima do spindle.
Pr1741~Pr1750Velocidade do spindle na parada orientada
Spindle speed for orientation stop · Spindle
- Faixa
- [1~3000]
- Unidade
- RPM
- Padrão
- 50
- Passa a valer
- Apertar Reset
Velocidade do spindle na parada orientada
Spindle speed for orientation stop · Spindle
- Faixa
- [1~3000]
- Unidade
- RPM
- Padrão
- 50
- Passa a valer
- Apertar Reset
Rotação em que o spindle gira enquanto procura o index para a parada orientada (orientation stop, usada na troca de ferramenta). Alta demais, ele passa do ponto; baixa demais, demora para posicionar.
Este parâmetro trabalha junto com o flag do PLC: quando o flag correspondente está ligado, a função de posicionamento do spindle (parada orientada) é executada. Flag do 1º spindle: C61; flags do 2º ao 10º spindle: R586.2~R586.10.
Com o flag ligado, o posicionamento é feito na velocidade definida neste parâmetro, e a detecção do sinal de index começa depois que a velocidade de posicionamento é atingida.
Atenção: Esta velocidade ignora o override do spindle R15 e a velocidade mínima do spindle Pr173x~.
Pr1751~Pr1760Offset de referência da parada orientada (S.O.S.) do spindle
Spindle S.O.S. reference offset · Spindle
- Faixa
- [-360000~360000]
- Unidade
- 0.001 deg
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset de referência da parada orientada (S.O.S.) do spindle
Spindle S.O.S. reference offset · Spindle
- Faixa
- [-360000~360000]
- Unidade
- 0.001 deg
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ângulo, a partir do index, em que o spindle para na parada orientada (S.O.S.). Em drive serial Syntec não vale: tem que ficar em 0, senão dá alarme SPD-26, e o offset vai em Pr177x.
Este parâmetro não vale para drive serial Syntec; nesse caso o offset de posicionamento do spindle é definido por Pr177x. Deixe Pr175x em 0, senão o alarme SPD-26 é disparado.
O spindle é posicionado no ângulo do "offset de referência S.O.S. do spindle (Pr175x)" depois que o ângulo do index é encontrado.
O offset de posicionamento do spindle é afetado por Pr17 (precisão de controle) e por Pr161~Pr180 (passo de cada eixo, em BLU), do mesmo jeito que o valor de Pr1771~Pr1780 (offset de referência de home do spindle).
Para uma explicação mais detalhada e as diferenças entre versões de software, veja a introdução de "Spindle Orientation (C61)".
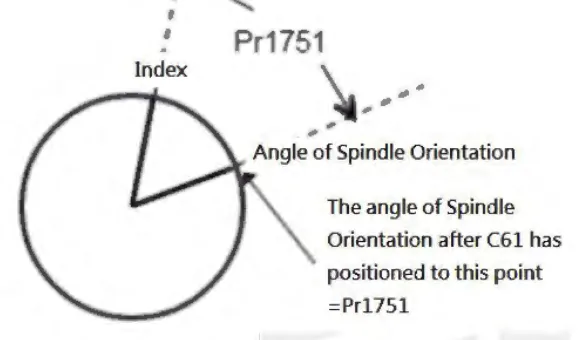
Pr1761~Pr1770Tempo de desaceleração da parada orientada do spindle
Spindle orientation stop deceleration time · Spindle
- Faixa
- [1~60000]
- Unidade
- ms
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Tempo de desaceleração da parada orientada do spindle
Spindle orientation stop deceleration time · Spindle
- Faixa
- [1~60000]
- Unidade
- ms
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Quanto tempo o spindle leva para desacelerar quando o PLC manda a parada orientada (orientation stop, o spindle para numa posição angular fixa, usado na troca de ferramenta). Curto demais, o spindle passa do ponto ou trava; longo demais, a troca de ferramenta fica lenta.
Este parâmetro trabalha junto com o flag do PLC. Quando o flag correspondente está ligado, o comando executa a parada orientada do spindle.
Flag do 1º spindle: C61. Flags do 2º ao 10º spindle: R586.2~R586.10.
Com o flag ligado e o spindle orientando, o perfil de aceleração/desaceleração segue este parâmetro.
Pr1771~Pr1780Offset do ponto de referência (home) do spindle
Spindle home reference offset · Spindle
- Faixa
- [-360000~360000]
- Unidade
- 0.001 deg
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset do ponto de referência (home) do spindle
Spindle home reference offset · Spindle
- Faixa
- [-360000~360000]
- Unidade
- 0.001 deg
- Padrão
- 0
- Passa a valer
- Apertar Reset
Deslocamento angular que o spindle serial Syntec aplica depois de passar pelo Index do encoder, para definir onde fica a posição orientada. Errado, a parada orientada (C61) para no ângulo errado e a troca de ferramenta desalinha.
Este parâmetro só vale para spindles seriais Syntec e é sincronizado automaticamente com o P6-20 do drive Syntec M2. As regras são:
- Ao ligar o comando, o valor de Pr177x é sincronizado com P6-20.
- Quando Pr177x ou P6-20 é alterado no comando, o outro é sincronizado.
- Os drives Syntec M3 não têm o parâmetro P6-20: o offset de posicionamento do spindle é definido só por Pr177x~.
Se o drive não for um drive de spindle serial Syntec, o ajuste de Pr177x~ não tem efeito.
O spindle é posicionado no 'offset do ponto de referência do spindle (Pr177x~)' depois de passar pelo Index (pulso de referência do encoder). Figura do manual (posicionamento em ponto único): o ângulo da parada orientada é definido por Pr1751; depois que o C61 posiciona neste ponto, o ângulo da parada orientada = Pr1751.
Para explicação mais detalhada e diferenças entre versões de software, consulte a introdução de 'Spindle Orientation (C61)'.
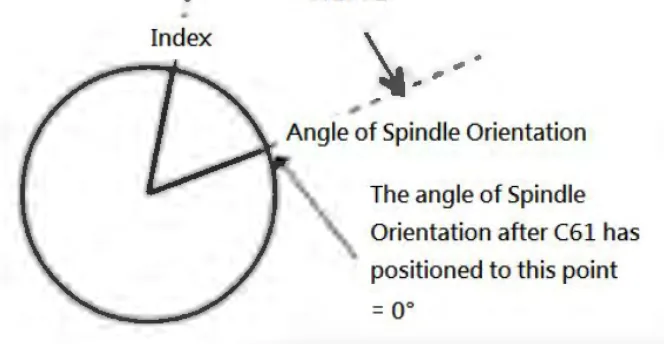
Pr1781~Pr1790Velocidade mínima para parada orientada
Min. speed for orientation stop · Spindle
- Faixa
- [0~500]
- Unidade
- RPM
- Padrão
- 0
- Passa a valer
- Apertar Reset
Velocidade mínima para parada orientada
Min. speed for orientation stop · Spindle
- Faixa
- [0~500]
- Unidade
- RPM
- Padrão
- 0
- Passa a valer
- Apertar Reset
Rotação mínima que o spindle por inversor mantém enquanto procura a posição orientada, para não ficar sem torque em rotação baixa. Se o inversor não é vetorial e esse valor fica em 0, o spindle pode não conseguir chegar na posição.
O parâmetro vale quando Pr1791~1800 está no modo de spindle por inversor.
Ele limita a velocidade mínima durante a parada orientada do spindle, para evitar que um inversor de spindle sem controle vetorial falhe no posicionamento por falta de torque em rotação baixa.
Figura do manual (posicionamento em ponto único): o ângulo da parada orientada é definido por Pr1771; depois que o C61 posiciona neste ponto, o ângulo da parada orientada = 0,001 × Pr1771 (unidade: 0,001 deg).
Pr1791~Pr1800FabricanteTipo do motor do spindle
Spindle motor type · Spindle
- Faixa
- [0~7]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo do motor do spindle
Spindle motor type · Spindle
- Faixa
- [0~7]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Diz ao comando que tipo de acionamento gira o spindle: inversor por tensão analógica, servo por pulso, servo serial Syntec, etc. Cada tipo libera funções diferentes (parada orientada, rosqueamento rígido, eixo C). Errado, o spindle não gira, gira sem controle de velocidade ou dá alarme ao rosquear.
Funções do spindle por tipo
| Pr1791 | Tipo de spindle | Rotação | Parada orientada | Modo eixo C | Rosqueamento (tapping) | Rosca (threading) | Sincronização | Superposição | Corte poligonal |
|---|---|---|---|---|---|---|---|---|---|
| 0 | Motor por inversor | O | O | X | O | O | X | X | X |
| 1 | Servomotor com controle de posição (P) | O | O | O | O | O | X | O | X |
| 2 | Servomotor com controle de velocidade (V) | O | O | O | O | O | O | X | O |
| 3 | Servomotor com controle de posição (P) | O | O | O | O | O | O | O | O |
| 4 | Spindle Syntec | O | O | O | O | O | O | X | O |
| 5 | Motor por inversor M3 | O | O | X | X | X | X | X | X |
| 6 | Motor rotativo serial | O | X | X | X | O | X | X | X |
| 7 | Spindle SRI DA / spindle EtherCAT DA | O | O | X | X | X | X | X | X |
Configurações comuns
O manual traz uma figura com as montagens típicas em torno do comando (AM335x). Os rótulos da figura ligam cada montagem ao valor de Pr1791:
- Drive Syntec M3 + motor Syntec: Pr1791 = 4 ou 6.
- Drive Yaskawa M3 + motor Yaskawa: Pr1791 = 3.
- Drive Syntec + módulo de I/O Syntec (M3), com inversor por comando analógico: Pr1791 = 5.
- SRI com inversor por comando analógico: Pr1791 = 7.
- Drive Syntec M2 + motor Syntec: Pr1791 = 4.
- Drive Yaskawa M2 + motor Yaskawa: Pr1791 = 3.
- Inversor por comando analógico, com encoder e realimentação por pulso: Pr1791 = 0.
- Drive por comando de pulso: Pr1791 = 1 ou 2.
Observações
Para servo spindle acionado por pulso (Pr1791~ = 1 ~ 3): o monitoramento do erro de seguimento (following error) fica suspenso a partir das versões 10.116.10V, 10.116.16M, 10.116.24G, 10.116.29.
Para spindle Syntec (Pr1791~ = 4): versões com suporte: 10.116.14B, 10.116.15, 10.116.16 e posteriores. Recomenda-se ajustar Pr1791~ em 4 para diferenciar do servo spindle por pulso, mesmo que o desempenho seja igual ao de Pr1791~ = 2. A 'função de troca de parâmetros de controle do spindle' só vale com drive Syntec M3 e spindle serial a partir de 10.118.28O, 10.118.38.
Para spindle por inversor M3 (Pr1791~ = 5): versões com suporte: 10.116.54H, 10.118.0E, 10.118.5 e posteriores. Exige a saída DA da placa de expansão Syntec M3-IO. Exige drive multieixo Syntec com versão 2.7.0 ou posterior.
Para motor rotativo serial (Pr1791~ = 6): versões com suporte: 10.118.8 e posteriores. Só suporta comunicação serial M3.
Para spindle SRI DA (Pr1791~ = 7): versões com suporte: 10.118.22M, 10.118.28A, 10.118.29 e posteriores. O número do registrador (ajustado em Pr1621~) não pode conflitar com um já usado no ladder do PLC; se conflitar, a velocidade do spindle fica anormal. O spindle SRI DA precisa do módulo FC-PW-2DA. Para detalhes de uso, consulte o manual de aplicação do módulo FC-PWR-2DA.
Para spindle EtherCAT DA (Pr1791~ = 7): versões com suporte: 10.118.48G, 10.118.52A, 10.118.53 e posteriores. O número do registrador (ajustado em Pr1621~) não pode conflitar com um já usado no ladder do PLC; se conflitar, a velocidade do spindle fica anormal. O spindle EtherCAT DA precisa do módulo eTB3232.
Perguntas e respostas
P1: Qual a diferença entre Pr1791 = 2 e Pr1791 = 4?
- Com Pr1791~ = 2, Pr381~ vale (não vale com Pr1791~ = 4).
- Com Pr1791~ = 2 e spindle não serial, Pr1881~ vale (não vale com Pr1791~ = 4).
- Com Pr1791~ = 2 e spindle não serial, a velocidade máxima do spindle é o menor valor entre Pr101~ (ou Pr1671~) e Pr1801~; com Pr1791~ = 4, é definida diretamente por Pr1801~.
Especificação avançada
| Item | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
|---|---|---|---|---|---|---|---|---|
| Comunicação (Pr9) | Pulso/tensão | Pulso/tensão; Syntec M2; Syntec M3; Yaskawa M2/M3; EtherCAT | Pulso/tensão; Syntec M2; Syntec M3 | Pulso/tensão; Syntec M2; Syntec M3; Yaskawa M2/M3; EtherCAT | Syntec M2; Syntec M3 | Syntec M3 | Syntec M3; Yaskawa M3 | SRI; EtherCAT |
| Ocupa eixo | X | O | O | O | O | X | X | X |
| Comando (Pr381) | Tensão (0V~10V) | Tensão (±10V); pulso; pacote serial | Tensão (±10V); pacote serial | Pulso; pacote serial | Pacote serial | Tensão (0V~10V) | Pacote serial | Tensão (0V~10V) |
| Rotação (C64) | X | O | O | O | O | X | O | X |
| Rotação (I/O) | O | X | X | X | X | O | X | O |
| Parada orientada (C61) | X | O | O | O | O | X | X | X |
| Parada orientada (I/O) | O | X | X | X | X | O | X | O |
| Modo eixo C (C63) | X | O | O | O | O | X | X | X |
| Rosca (threading) | O | O | O | O | O | X | O | X |
| Rosqueamento (tapping) | Inversor | Síncrono (serial); rápido (serial/opcional); seguidor (não serial) | Síncrono (serial); rápido (serial/opcional); seguidor (não serial) | Síncrono; rápido (opcional) | Síncrono; rápido (opcional) | X | X | X |
| Sincronização (G114.1) | X | X | O | O | O | X | X | X |
| Corte poligonal (G51.2) | X | X | O | O | O | X | X | X |
| Superposição (G114.3) *para spindle síncrono | X | O | X | O | X | X | X | X |
| Taxa de carga (R5141) | X | O (serial); X (não serial) | O (serial); X (não serial) | O (serial); X (não serial) | O | X | O | X |
| Limite de torque (R5171) | X | O (serial); X (não serial) | O (serial); X (não serial) | O (serial); X (não serial) | O | X | X | X |
Notas da tabela (a extração do PDF não preservou em qual coluna cada nota estava): 'Movimento planejado pelo inversor' (tipo 0); 'Controle de velocidade em malha fechada quando o comando é por tensão'; 'Pr41~ do eixo correspondente tem que ser 0'; 'Igual a Pr1791~ = 2' (tipo 4).
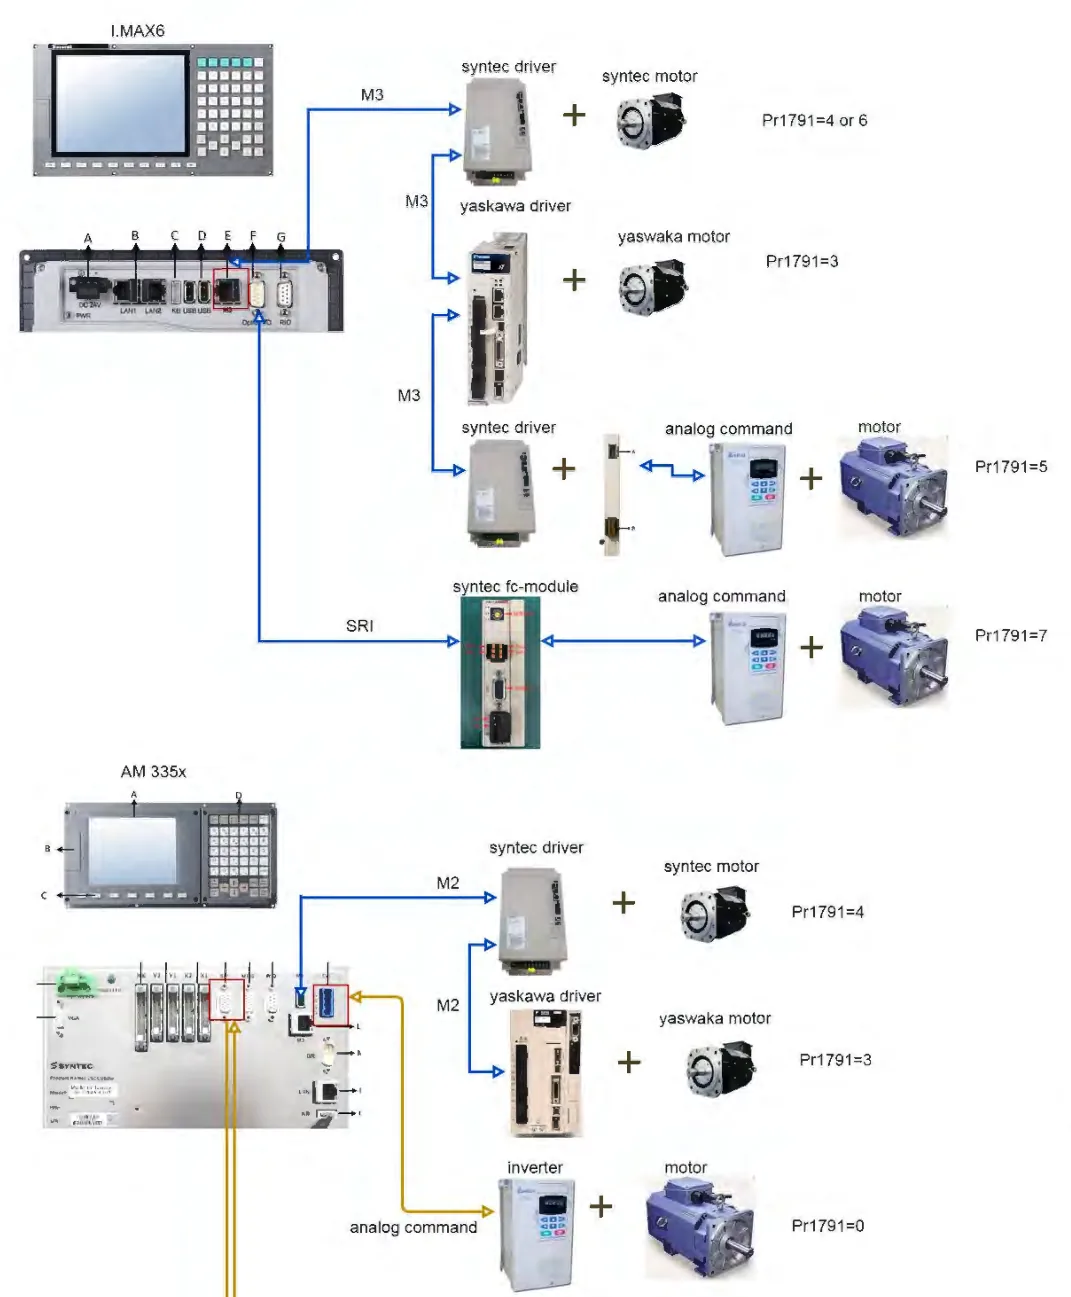
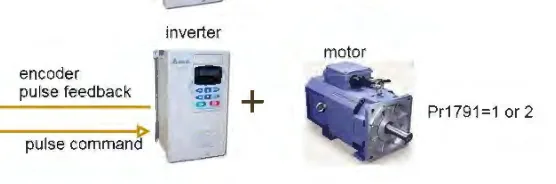
Pr1801~Pr1810Velocidade máxima do spindle
Spindle maximum speed · Spindle
- Faixa
- [1~200000]
- Unidade
- RPM
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Velocidade máxima do spindle
Spindle maximum speed · Spindle
- Faixa
- [1~200000]
- Unidade
- RPM
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Rotação máxima do spindle. O comando limita o S do programa a este valor e usa ele para calcular a aceleração (Pr1831~). Abaixo da rotação real do motor, a máquina nunca chega na velocidade de catálogo; acima, o inversor recebe comando além do que o motor aguenta.
Define a velocidade máxima do spindle.
Pr1811~Pr1820Posição de montagem do encoder do spindle
Spindle encoder mount location · Spindle
- Faixa
- [0~1]
- Passa a valer
- Apertar Reset
Posição de montagem do encoder do spindle
Spindle encoder mount location · Spindle
- Faixa
- [0~1]
- Passa a valer
- Apertar Reset
Diz se o encoder está no eixo do spindle ou no motor, para o comando calcular a rotação real levando em conta a relação de engrenagem ou polia. Errado, a rotação mostrada na tela e o rosqueamento rígido saem fora de proporção.
Este parâmetro define a posição de instalação do encoder, para o comando calcular a velocidade real do spindle.
- 0: lado do spindle.
- 1: lado do motor.
Atenção: Quando o tipo do motor do spindle não é inversor (Pr179x ≠ 0) e o encoder está montado no lado do spindle, a rotação mostrada na tela principal é a realimentação real do encoder, sem influência da relação de engrenagem.
Com servo spindle, se o tipo de sensor do eixo correspondente (Pr201~Pr220) está em 'sem realimentação' e Pr1711~Pr1720 está em 'spindle tem encoder', Pr1811~Pr1820 só aceita o ajuste 'lado do motor'.
Pr1821~Pr1830Ganho diferencial do servo do spindle
Spindle servo differential gain · Spindle
- Faixa
- [0~10000]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ganho diferencial do servo do spindle
Spindle servo differential gain · Spindle
- Faixa
- [0~10000]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ganho derivativo da malha de posição do servo spindle em modo P (controle de posição). Só tem efeito com Pr1791~ = 1. Alto demais, o spindle vibra ao posicionar.
Define o ganho diferencial de posição do servo do spindle. Só tem uso em servo spindle de modo P (Pr1791~ = 1).
Pr1831~Pr1840Tempo de aceleração do motor do spindle
Spindle motor acceleration time · Spindle
- Faixa
- [1~60000]
- Unidade
- ms
- Padrão
- 2000
- Passa a valer
- Apertar Reset
Tempo de aceleração do motor do spindle
Spindle motor acceleration time · Spindle
- Faixa
- [1~60000]
- Unidade
- ms
- Padrão
- 2000
- Passa a valer
- Apertar Reset
Tempo que o spindle leva para ir de zero até a velocidade máxima (Pr1801~) ou, conforme Pr1995, até 1000 RPM. Define a aceleração máxima do spindle. Curto demais, o motor fraco ou com carga pesada vibra (chatter) ou o inversor dá falha de sobrecorrente.
Este parâmetro limita a aceleração máxima do spindle em rotação. A definição é a seguinte:
Versão 10.118.40A/10.118.41 e posteriores: com Pr1995 = 0, o spindle acelera até a velocidade máxima (Pr1801~) dentro do tempo de aceleração. A aceleração máxima depende da rotação nominal (Pr1841~) e do jerk (Pr1851~). Fórmula da figura: Amax = Pr1801~ / (Pr1831~/1000).
Atenção: Com Pr1791 = 1 ou 3, o spindle entra fácil em vibração (chatter) por carga pesada ou motor de pouca potência.
Com Pr1995 = 1, a aceleração máxima é igual a (fórmula da figura) Amax = 1000 RPM / (Pr1831~/1000).
Versão 9.241.4 e anteriores, e versões entre 9.241.22/10.104.31/10.111.35 e 10.118.40: o spindle acelera até a velocidade máxima (Pr1801~) dentro do tempo de aceleração. A aceleração máxima depende da rotação nominal (Pr1841~) e do jerk (Pr1851~).
Atenção: Com Pr1791 = 1 ou 3, o spindle entra fácil em vibração (chatter) por carga pesada ou motor de pouca potência.
Versões entre 9.241.5~9.241.21 e versões anteriores a 10.104.30/10.111.34: na versão 10.111.28 e anteriores, este parâmetro aceita -1, o que significa que a aceleração do spindle é decidida pela velocidade G00 e pelo tempo de aceleração do eixo correspondente.
Pr1841~Pr1850Rotação de frequência fundamental do motor do spindle
Spindle motor fundamental frequency speed · Spindle
- Faixa
- [0~18000]
- Unidade
- RPM
- Padrão
- 0
- Passa a valer
- Apertar Reset
Rotação de frequência fundamental do motor do spindle
Spindle motor fundamental frequency speed · Spindle
- Faixa
- [0~18000]
- Unidade
- RPM
- Padrão
- 0
- Passa a valer
- Apertar Reset
Rotação nominal do motor: acima dela o motor sai de torque constante e entra em potência constante, e o comando reduz a aceleração. Nas versões antigas era a rotação de troca estrela-triângulo (Y-Delta). Errado, o spindle acelera forte demais em rotação alta ou a troca Y-Delta do PLC acontece na hora errada.
Versão 10.81 e posteriores: quando a rotação do motor chega na rotação nominal, o motor passa de torque constante para potência constante. Se o comando de velocidade passa da rotação nominal definida aqui, o comando segue a função (figura do manual) para reduzir a aceleração. A antiga rotação de troca Y-Delta passa a ser três vezes a rotação nominal.
Antes de 10.81: o parâmetro define a rotação de troca Y-Delta do spindle. Se a rotação passa do valor do parâmetro, o registrador correspondente R602.x liga. Esses bits podem ser usados no PLC para a troca Y-Delta.
- Bit 0: reservado.
- Bit 1: estado Y-Delta do 1º spindle. 0: Y; 1: Delta.
- Bit 2: estado Y-Delta do 2º spindle. 0: Y; 1: Delta.
- Bit 3: estado Y-Delta do 3º spindle. 0: Y; 1: Delta.
- Bit 4: estado Y-Delta do 4º spindle. 0: Y; 1: Delta.
Pr1851~Pr1860Tempo para a aceleração do spindle chegar a 1000 RPM/s
Spindle acceleration accelerated to 1000 RPM/s time · Spindle
- Faixa
- [1~60000]
- Unidade
- ms
- Padrão
- 100
- Passa a valer
- Apertar Reset
Tempo para a aceleração do spindle chegar a 1000 RPM/s
Spindle acceleration accelerated to 1000 RPM/s time · Spindle
- Faixa
- [1~60000]
- Unidade
- ms
- Padrão
- 100
- Passa a valer
- Apertar Reset
Jerk (taxa de variação da aceleração) do spindle: tempo para a aceleração subir de 0 até 1000 RPM/s. Curto demais, o spindle dá tranco ao arrancar e parar; longo demais, demora para chegar na rotação.
Vale a partir da versão 9.241.5/10.68.
Este parâmetro define o jerk máximo do spindle em rotação (a fórmula está numa figura do manual).
Pr1861~Pr1870Sentido de sincronização do spindle
Spindle synchronize direction · Spindle
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Sentido de sincronização do spindle
Spindle synchronize direction · Spindle
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Qual sentido de giro conta como positivo quando dois spindles trabalham sincronizados. Errado, o spindle escravo gira ao contrário do mestre.
Sentido de rotação do spindle quando a sincronização de spindle está ligada. O padrão é 0.
- 0: CW (horário) positivo, CCW (anti-horário) negativo.
- 1: CCW (anti-horário) negativo, CW (horário) positivo.
Pr1871~Pr1880FabricanteVelocidade inicial do spindle
Spindle initial speed · Spindle
- Faixa
- [1~200000]
- Unidade
- RPM
- Padrão
- 1000
- Passa a valer
- Reiniciar o comando
Velocidade inicial do spindle
Spindle initial speed · Spindle
- Faixa
- [1~200000]
- Unidade
- RPM
- Padrão
- 1000
- Passa a valer
- Reiniciar o comando
Rotação que o spindle assume ao ligar o comando, antes de o programa mandar um S. Se o operador liga o spindle pelo painel sem ter rodado S, é esta rotação que ele usa.
Este parâmetro define a rotação inicial do spindle depois que o sistema liga e antes de o código S definir a RPM.
Pr1881~Pr1890Tempo integral do controle de velocidade do spindle (spindle tipo V)
Spindle speed control integral time (V type spindle) · Spindle
- Faixa
- [0~3000]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tempo integral do controle de velocidade do spindle (spindle tipo V)
Spindle speed control integral time (V type spindle) · Spindle
- Faixa
- [0~3000]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga a malha fechada de velocidade para spindle tipo V (controle de velocidade por tensão) e define o tempo de correção. Em 0 o comando não corrige o erro de velocidade; perto de 1 o comando corrige rápido demais e o motor pode oscilar.
O parâmetro decide se o controle de velocidade em malha fechada fica ligado no spindle tipo V.
- 0: desligado. O comando não corrige quando aparece erro de seguimento.
- 1~3000: liga o controle de velocidade em malha fechada.
Se o parâmetro está perto de 1, o comando leva menos tempo para mandar o comando de correção do erro, mas o motor pode oscilar.
Com drive de spindle serial, o comando não controla a velocidade do spindle em malha fechada (Pr188~ sem efeito). Vale a partir de 10.116.16E.
Pr1891~Pr1900Rotação de início do segundo enfraquecimento de campo
Second Weak Flux Start Speed · Spindle
- Faixa
- [0~18000]
- Unidade
- RPM
- Padrão
- 0
- Passa a valer
- Apertar Reset
Rotação de início do segundo enfraquecimento de campo
Second Weak Flux Start Speed · Spindle
- Faixa
- [0~18000]
- Unidade
- RPM
- Padrão
- 0
- Passa a valer
- Apertar Reset
Rotação a partir da qual o motor sai de potência constante e entra na região de potência decrescente (breakdown), onde o comando reduz ainda mais a aceleração. Em 0, abaixo de Pr1841~ ou acima de Pr1801~, essa redução fica desligada.
Quando a rotação do motor chega na rotação de início do segundo enfraquecimento de campo, o motor passa de potência constante para potência de ruptura (breakdown).
Se o comando de velocidade passa da rotação definida neste parâmetro, o comando segue a função (figura do manual) para reduzir a aceleração.
Se o valor deste parâmetro for menor que o de Pr1841~Pr1850, maior que o de Pr1801~Pr1810 ou igual a 0, o comando desliga o efeito de redução da aceleração.
Pr1901~Pr1960Número de dentes da 2ª a 4ª marcha do spindle, lado do fuso e lado do motor
Spindle 2nd~4th gear number at screw side and motor side · Spindle
- Faixa
- [1~999999999]
- Passa a valer
- Apertar Reset
Número de dentes da 2ª a 4ª marcha do spindle, lado do fuso e lado do motor
Spindle 2nd~4th gear number at screw side and motor side · Spindle
- Faixa
- [1~999999999]
- Passa a valer
- Apertar Reset
Relação de engrenagem (ou polia) entre motor e spindle para a 2ª, 3ª e 4ª marcha; a 1ª marcha fica em outro parâmetro. O PLC escolhe a marcha pelo registrador. Errado, a rotação real sai diferente do S programado quando aquela marcha está engatada.
| Nº | Descrição | Faixa | Efetivo |
|---|---|---|---|
| 1901~1920 | Número de dentes da 2ª marcha do spindle, lado do fuso / lado do motor | [1~999999999] | Apertar Reset |
| 1921~1940 | Número de dentes da 3ª marcha do spindle, lado do fuso / lado do motor | [1~999999999] | Apertar Reset |
| 1941~1960 | Número de dentes da 4ª marcha do spindle, lado do fuso / lado do motor | [1~999999999] | Apertar Reset |
Define a relação de engrenagem entre fuso e motor de cada spindle. O comando aceita 4 conjuntos de relação, e a escolha da relação é feita por registradores do PLC.
Valor do registrador de seleção de marcha do spindle:
- 1: 1ª marcha.
- 2: 2ª marcha.
- 3: 3ª marcha.
- 4: 4ª marcha.
- 9: neutro.
R024 seleciona a marcha do 1º spindle; R782, do 2º spindle; R783, do 3º spindle; R784, do 4º spindle; R785, do 5º spindle; R786, do 6º spindle; R787, do 7º spindle; R788, do 8º spindle.
Pr1961~Pr1965Eixo acoplado a cada spindle para rosqueamento
The axis couple with spindle for tapping · Spindle
- Faixa
- [0~16]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Eixo acoplado a cada spindle para rosqueamento
The axis couple with spindle for tapping · Spindle
- Faixa
- [0~16]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Em máquina com vários spindles rosqueando ao mesmo tempo, diz qual eixo Z acompanha o 2º ao 6º spindle, para o comando mostrar o erro de sincronismo de cada um nos dados do sistema 368~373. Sem isso, o erro de rosqueamento de cada spindle não aparece.
| Nº | Descrição | Faixa | Padrão | Efetivo |
|---|---|---|---|---|
| 1961 | Eixo acoplado ao 2º spindle para rosqueamento | [0~16] | 0 | Apertar Reset |
| 1962 | Eixo acoplado ao 3º spindle para rosqueamento | [0~16] | 0 | Apertar Reset |
| 1963 | Eixo acoplado ao 4º spindle para rosqueamento | [0~16] | 0 | Apertar Reset |
| 1964 | Eixo acoplado ao 5º spindle para rosqueamento | [0~16] | 0 | Apertar Reset |
| 1965 | Eixo acoplado ao 6º spindle para rosqueamento | [0~16] | 0 | Apertar Reset |
Ao usar vários spindles para rosqueamento (tapping), se estes parâmetros estão corretos, o usuário consegue ver o erro de rosqueamento síncrono de cada spindle nos dados do sistema 368~373.
Exemplo: usando o 1º e o 2º spindle para rosquear, com o eixo Z correspondente sendo o 3º e o 8º eixo, então Pr1961 = 3 e Pr1962 = 8.
Versão disponível: 10.114.16~10.116.5.
Pr1971~Pr1980Tempo de aceleração do spindle no rosqueamento
Spindle acceleration time when tapping · Spindle
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 200
- Passa a valer
- Apertar Reset
Tempo de aceleração do spindle no rosqueamento
Spindle acceleration time when tapping · Spindle
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 200
- Passa a valer
- Apertar Reset
Aceleração máxima do spindle só durante o rosqueamento (tapping), dada como tempo para chegar a 1000 RPM. Em 0, o comando usa a aceleração G01 do eixo ligado ao spindle. Curto demais, o macho quebra ou o sincronismo spindle/Z perde.
Este parâmetro limita a aceleração máxima do spindle. Se o parâmetro é 0, o comando usa a aceleração G01 do eixo correspondente ao spindle como aceleração máxima do spindle no rosqueamento.
A aceleração máxima do spindle é definida como o tempo que o spindle leva para chegar a 1000 RPM (fórmula da figura): Amax = 1000 RPM / (Pr197x/1000 s).
Este parâmetro é só para rosqueamento.
Versão em que vale: 10.114.22 e posteriores.
Pr1981~Pr1990Tempo para a aceleração do spindle chegar a 1000 RPM/s no rosqueamento
Spindle Acceleration Accelerated to 1000 RPM/sec time when tapping · Spindle
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 100
- Passa a valer
- Apertar Reset
Tempo para a aceleração do spindle chegar a 1000 RPM/s no rosqueamento
Spindle Acceleration Accelerated to 1000 RPM/sec time when tapping · Spindle
- Faixa
- [0~60000]
- Unidade
- ms
- Padrão
- 100
- Passa a valer
- Apertar Reset
Jerk máximo do spindle só durante o rosqueamento: tempo para a aceleração subir até 1000 RPM/s. Em 0, o comando usa o jerk G01 do eixo ligado ao spindle. Curto demais dá tranco na inversão do macho.
Este parâmetro define o jerk máximo do spindle. Se o parâmetro é 0, o comando usa o jerk G01 do eixo correspondente ao spindle como jerk máximo no rosqueamento.
A definição do jerk máximo do spindle é o tempo que a aceleração do spindle leva para subir até 1000 RPM/s (fórmula da figura): Jmax = 1000 RPM/s / (Pr198x/1000 s).
Este parâmetro é só para rosqueamento.
Versão em que vale: 10.114.22 e posteriores.
Pr1991Verificação de chegada da velocidade do spindle
Check spindle speed arrival (0: Disable; 1: Cutting; 2: Threading; 3: Cutting & Threading) · Spindle
- Faixa
- [0~3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Verificação de chegada da velocidade do spindle
Check spindle speed arrival (0: Disable; 1: Cutting; 2: Threading; 3: Cutting & Threading) · Spindle
- Faixa
- [0~3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Faz o comando segurar o avanço de corte até o spindle chegar na rotação programada. Ligado, a máquina fica em 'Running' mas não avança enquanto a rotação não entra na faixa de Pr1992/Pr1993; se nunca chega, dá o alarme SPD-23. Desligado, a ferramenta pode entrar na madeira com o spindle ainda acelerando.
Este parâmetro liga a verificação de chegada da velocidade do spindle no corte. Se o spindle ativo não chega na velocidade alvo, o sistema continua no estado 'Running' mas pausa o avanço de usinagem (o eixo ainda pode se mover um pouco), e a usinagem só continua depois que a verificação de velocidade do spindle passa.
- 0: desliga a verificação de chegada da velocidade do spindle para todo comando de corte.
- 1: liga a verificação para comandos de corte (G01/G02/G03).
- 2: liga a verificação para comandos de rosca (threading).
- 3: liga a verificação para comandos de corte e de rosca.
Compatibilidade de versão 10.114.56A: a função de verificação de chegada da velocidade do spindle existe a partir de 10.114.56A.
Compatibilidade de versão 10.116.16U, 10.116.24O, 10.116.33, 10.117.33: para usar a verificação de chegada da velocidade do spindle de Pr1991 (inclusive spindle por inversor), os flags CW/CCW do spindle (C64/C65, R583.x/R584.x) precisam ser acionados para avisar o sistema que o spindle entrou em rotação. A verificação do spindle por inversor é igual à do servo spindle. Com Pr1991 ≠ 0, as condições de chegada da velocidade são:
| Flags CW/CCW do spindle (C64/C65, R583.x/R584.x) | Condição de chegada da velocidade do spindle |
|---|---|
| Ligados | A diferença entre realimentação (Fbk) e comando (Cmd) é menor que o comando de velocidade Cmd multiplicado pela faixa de verificação (Pr1992 ou Pr1993), ou seja: | Fbk - Cmd | < Cmd × (Pr1992 ou Pr1993) × 0,01. |
| Desligados | A realimentação do spindle Fbk é menor que 50 RPM, ou seja: Fbk < 50 (RPM). |
Atenção: O estado 'desligado' dos flags CW/CCW também é verificado, para garantir que a rotação do spindle está baixa o suficiente quando os flags CW/CCW passam de ligado para desligado.
Foi adicionado o alarme SPD-23 (velocidade do spindle não chegou). Com a função ligada, o sistema verifica a velocidade do spindle continuamente durante um certo tempo (o maior valor entre 30 s e 3 vezes o tempo de aceleração do spindle). Se a rotação não chega, o alarme dispara para orientar o usuário a resolver o problema.
Compatibilidade de versão 10.116.16V, 10.116.24P, 10.116.34, 10.117.34: quando o spindle não tem encoder (Pr1711~ em 0), as condições de chegada da velocidade são:
| Tipo de spindle | Condição de chegada da velocidade do spindle |
|---|---|
| Servo spindle serial | Usa diretamente a informação de chegada da velocidade vinda do servo drive. (Em drives seriais, o bit V_CMP do pacote serial traz essa informação, e S59/S64 ficam sincronizados com esse bit.) |
| Spindle por comando de pulso; spindle por comando de tensão | O comando considera a velocidade como atingida, então S59/S64 ficam ligados. Para verificar a chegada da velocidade, pode-se usar no PLC um sinal DO do drive ligado na TB-16IN. |
Compatibilidade de versão 10.116.26B, 10.116.36L, 10.116.43, 10.117.43: quando o spindle por pulso não tem encoder instalado (Pr1711~ em 0), a especificação da verificação é a mesma da versão anterior. Quando o spindle serial não tem encoder instalado (Pr1711~ em 0), as condições de chegada da velocidade são:
| Tipo de spindle serial | Estado do servo | Condição de chegada da velocidade do spindle |
|---|---|---|
| Controle de posição P (Pr1791~ em 1 ou 3) | Servo ligado | A diferença entre a velocidade do código S e o comando de velocidade (Cmd) é menor que a velocidade do código S multiplicada pela faixa de verificação (Pr1992 ou Pr1993), ou seja: | Cmd - S | < S × (Pr1992 ou Pr1993) × 0,01. |
| Controle de velocidade V (Pr1791~ em 2) | Servo ligado | Usa diretamente a informação de chegada da velocidade vinda do servo drive. |
| Qualquer tipo de spindle (Pr1791~ ≠ 0, 5 ou 6) | Servo desligado | O comando considera a velocidade como atingida, então S59/S64 ficam ligados. |
Pr1992Faixa de chegada da velocidade do spindle no corte
Spindle cutting speed arrival range · Spindle
- Faixa
- [1~100]
- Unidade
- %
- Padrão
- 15
- Passa a valer
- Apertar Reset
Faixa de chegada da velocidade do spindle no corte
Spindle cutting speed arrival range · Spindle
- Faixa
- [1~100]
- Unidade
- %
- Padrão
- 15
- Passa a valer
- Apertar Reset
Tolerância, em % do S programado, dentro da qual o comando considera que o spindle chegou na rotação para comandos de corte (G01/G02/G03). Apertada demais com inversor que oscila, o avanço fica travado esperando o spindle.
Este parâmetro define a faixa de verificação da chegada da velocidade do spindle ativo nos comandos de corte comuns (G01/G02/G03).
Exemplo: com Pr1992 = 15 (%) e comando de velocidade do spindle de 2000 RPM, quando a velocidade real fica entre 1700 e 2300 RPM, a velocidade do spindle é considerada atingida.
Os flags de chegada da velocidade do spindle são:
- S64 ligado: 1º spindle chegou na velocidade.
- R607.2 ligado: 2º spindle chegou na velocidade.
- R607.3 ligado: 3º spindle chegou na velocidade.
- ...e assim por diante.
- R607.10 ligado: 10º spindle chegou na velocidade.
Versão em que vale: 10.114.39.
Pr1993Faixa de chegada da velocidade do spindle na rosca
Spindle threading speed arrival range · Spindle
- Faixa
- [1~100]
- Unidade
- %
- Padrão
- 15
- Passa a valer
- Apertar Reset
Faixa de chegada da velocidade do spindle na rosca
Spindle threading speed arrival range · Spindle
- Faixa
- [1~100]
- Unidade
- %
- Padrão
- 15
- Passa a valer
- Apertar Reset
Tolerância, em % do S programado, dentro da qual o comando considera que o spindle chegou na rotação para comandos de rosca (threading). Mesma lógica de Pr1992, com flags próprios (S59, R607.12~R607.20).
Este parâmetro define a faixa de chegada da velocidade do spindle ativo nos comandos de rosca (threading).
Exemplo: com Pr1993 = 15 (%) e comando de velocidade do spindle de 2000 RPM, quando a velocidade real fica entre 1700 e 2300 RPM, a velocidade do spindle é considerada atingida.
Os flags de chegada da velocidade do spindle são:
- S59 ligado: 1º spindle chegou na velocidade.
- R607.12 ligado: 2º spindle chegou na velocidade.
- R607.13 ligado: 3º spindle chegou na velocidade.
- ...e assim por diante.
- R607.20 ligado: 10º spindle chegou na velocidade.
Versão em que vale: 10.114.56A.
Pr1994FabricanteTroca de conjunto de parâmetros de controle do spindle
Spindle enable control parameters switch (0:Disable;1:Enable) · Spindle
- Faixa
- [0-1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Troca de conjunto de parâmetros de controle do spindle
Spindle enable control parameters switch (0:Disable;1:Enable) · Spindle
- Faixa
- [0-1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Deixa o comando trocar o conjunto de ganhos (Kp, Kv, Ti) do drive do spindle conforme a aplicação: um grupo para posicionamento e rosqueamento, outro para corte, outro para sincronização. Só com drive Syntec em M3; ligado com drive sem suporte, dá alarme SPD-042.
Este parâmetro liga a troca do conjunto de parâmetros de controle do drive.
- 0: desligado.
- 1: ligado.
Com a função ligada, o número dos parâmetros de controle do drive de cada conjunto está na tabela abaixo. O modo padrão do sistema é o modo de corte: quando as outras aplicações do spindle terminam, o comando volta ao modo de corte e usa o segundo conjunto de parâmetros de controle.
Com a função desligada, o conjunto de parâmetros de controle é o primeiro grupo.
O drive é considerado compatível se for um drive Syntec usando comunicação M3. A troca de parâmetros de controle só funciona se o comando e o drive têm suporte. Ajustar Pr1994 em 1 com um drive sem suporte dispara o alarme SPD-042.
O spindle básico e o spindle síncrono passam os dois para o terceiro conjunto de parâmetros de controle quando dois spindles estão sincronizando.
Vale para as versões 10.118.28T, 10.118.40 ou posteriores.
| Item | Aplicação do spindle | Conjunto de parâmetros | Kp | Kv | Ti |
|---|---|---|---|---|---|
| 1 | Modo de controle de posição (C63); parada orientada do spindle (C61); modo de rosqueamento (G63) | Primeiro grupo | Pn-102 | Pn-100 | Pn-101 |
| 2 | Modo de corte (C64) | Segundo grupo | Pn-106 | Pn-104 | Pn-105 |
| 3 | Modo poligonal (G51.2); sincronização de spindle (G114.1) | Terceiro grupo | Pn-12D | Pn-12B | Pn-12C |
Pr1995Modo de cálculo da aceleração do spindle
Spindle mode of acceleration calculation (0:Acceleration time fixed;1:Max. acceleration fixed) · Spindle
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de cálculo da aceleração do spindle
Spindle mode of acceleration calculation (0:Acceleration time fixed;1:Max. acceleration fixed) · Spindle
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Define como o comando interpreta Pr1831~: em 0, é o tempo para chegar na velocidade máxima (Pr1801~), então a aceleração muda se você muda Pr1801~; em 1, Pr1831~ fixa a aceleração máxima diretamente (tempo para 1000 RPM).
Decide o método de cálculo da aceleração máxima.
- 0: o sistema ajusta a aceleração máxima para o spindle acelerar até a velocidade máxima (Pr1801~) dentro do tempo de aceleração.
- 1: a aceleração máxima do spindle fica limitada pelo valor de (fórmula da figura) 1000 RPM / (Pr1831~/1000).
Pr2001Fator de escala da 4ª posição do MPG
MPG 4th scaling factor · Volante manual (MPG)
- Faixa
- [10~1000]
- Unidade
- LIU
- Padrão
- 100
- Passa a valer
- Apertar Reset
Fator de escala da 4ª posição do MPG
MPG 4th scaling factor · Volante manual (MPG)
- Faixa
- [10~1000]
- Unidade
- LIU
- Padrão
- 100
- Passa a valer
- Apertar Reset
Quanto o eixo anda por pulso do MPG (volante manual) quando a chave de escala está na 4ª posição. As três primeiras posições são fixas (x1, x10, x100); esta você define. Alto demais, um giro do volante leva o eixo longe e pode bater.
Define a unidade do MPG (volante manual), em LIU por pulso, quando a chave seletora de escala do MPG está na 4ª posição.
A unidade mínima de entrada é LIU (least input unit), que muda conforme o sistema está em métrico ou polegada.
Pr2002Tempo de suavização da simulação de programa pelo MPG
MPG program simulation smoothing time · Volante manual (MPG)
- Faixa
- [50~400]
- Unidade
- ms
- Padrão
- 50
- Passa a valer
- Apertar Reset
Tempo de suavização da simulação de programa pelo MPG
MPG program simulation smoothing time · Volante manual (MPG)
- Faixa
- [50~400]
- Unidade
- ms
- Padrão
- 50
- Passa a valer
- Apertar Reset
Na simulação de programa pelo MPG (o volante avança o programa), filtra as variações de giro do volante para a máquina não trepidar. Maior, mais suave e mais atrasado em relação à mão do operador.
Quando o giro do MPG (volante manual) é irregular, este parâmetro suaviza a velocidade de usinagem e reduz a vibração da máquina durante a simulação de programa pelo MPG.
Modelos com suporte:
| Modelos | Versões | Observação |
|---|---|---|
| SCARA, DELTA, ARTIC, GANTRY | A partir de 10.118.28Y, 10.118.29Y, 10.118.40E, 10.118.43 e posteriores | Faixa do parâmetro [50~400] |
| GlassGrind, Lathe, MILL, WOOD, Cutting, Print | A partir de 10.118.60O, 10.118.66I, 10.118.70C, 10.118.73 e posteriores | Faixa do parâmetro mudou para [50~1000] |
Pr2003Número do volante na simulação de programa pelo MPG
MPG program simulation handwheel No. · Volante manual (MPG)
- Faixa
- [1~3]
- Passa a valer
- Apertar Reset
Número do volante na simulação de programa pelo MPG
MPG program simulation handwheel No. · Volante manual (MPG)
- Faixa
- [1~3]
- Passa a valer
- Apertar Reset
Qual dos volantes (MPG 1, 2 ou 3) controla o avanço do programa na simulação pelo MPG. Apontando para um volante que não existe, girar o volante não faz o programa andar.
Escolhe o número do volante (MPG) que controla o andamento da simulação de programa pelo MPG.
Pr2021~Pr2030FabricanteNúmero da porta ou do registrador do MPG
Port number or register number for MPG · Volante manual (MPG)
- Faixa
- [0~65535]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número da porta ou do registrador do MPG
Port number or register number for MPG · Volante manual (MPG)
- Faixa
- [0~65535]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Onde o comando lê cada volante (MPG): a porta física do hardware (5, 9 ou 20 conforme o modelo do comando), 5031~ para volante na placa de I/O M3, ou um registrador R (valor acima de 20) para volante simulado pelo PLC. Em 0 o volante fica desligado; na porta errada o volante não responde.
Em 0, o MPG (volante manual) fica desligado.
Com MPG físico, o número da porta da interface de MPG no hardware do comando está na tabela do fim desta entrada. O número de porta da tabela é a porta de MPG do hardware; para saber se essa porta pode ser usada, consulte Pr9 (tipo da placa de servo) e Pr13 (quantidade de placas de servo).
Com MPG físico na placa de I/O de expansão M3: se ela é a 1ª estação de I/O (Pr3261), ajuste 5031; se é a 2ª estação (Pr3262), ajuste 5032; e assim por diante.
Exemplo: com Pr2021 = 5031 e Pr3261 = 1006, a placa de I/O com número de estação 1006 é a 1ª estação de I/O, e o MPG dela é o 1º MPG.
Conforme a interface do PLC, o MPG físico na placa de I/O de expansão M3 ocupa R5031~R5033. Nas versões a partir de 10.118.13, para liberar R5031~R5033, pode-se usar a tabela de correspondência de I/O personalizada (Pr5, tipo de I/O = 100) e mudar o registrador inicial na tela de correspondência de I/O.
Para simular o sinal do MPG por um bit R, em vez de um volante físico, ajuste um valor acima de 20 para indicar o registrador correspondente.
Exemplo: com Pr2021 = 300, o comando usa o valor de R300 como fonte de sinal do 1º MPG.
Ao simular o sinal do volante pelo valor de R, a variação não pode passar de 32767 por vez (por varredura do PLC).
O manual traz a tabela completa de porta de MPG por modelo de comando (produtos CNC, produtos de automação e produtos novos). Abaixo ficam os modelos que interessam para máquina de madeira; os demais (EZ3/EZ4, séries 3, 20, 22, 30, 7A, SUPER, linha de automação 8/10/12/15/80MI/7C, robôs 11R/21R/81R e FC-A/B/C) estão no manual original.
| Modelos | Porta do MPG | Observação |
|---|---|---|
| 6A, 6B, 10A, 10C, 11A, 11A-X | 5 | |
| 10B, 10D, 10F, 11B, 11B-X | 9 | |
| 6A-E, 6B-E, 6D, 6D-E, 6D-H, 21A, 21A-E, 21A-H, 21A-X, 21B, 21B-E, 21B-H, 21B-X | 20 | |
| 200A, 200A-5, 200A-X, 200A-X5, 200B, 200B-5, 200B-X, 200B-X5, 210A-E, 210A-E5, 210A-H, 210A-H5, 210B-E, 210B-E5, 210B-H, 210B-H5, 220A, 220A-5, 220B, 220B-5, 610A-E5, 610A-H5 | 20 | |
| 60CA | 5 | Corresponde aos pinos 7~10 do HHB |
| 60CB, 60WA, 60WB, 60DB, 60PA, 60PC, 60PE, 70CA, 70CB, 70CB-5, 71SA, 710SA, 720SA, 600WA, 610WA-H, 610WB-H, 6GA-E, 21GA-E, 72BA, 720BA | 20 | Produtos novos |
Pr2024~Pr2027FabricanteNúmero do I inicial (bits consecutivos) para MPG
Continued I-Bit no. for MPG · Volante manual (MPG)
- Faixa
- [0~254]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do I inicial (bits consecutivos) para MPG
Continued I-Bit no. for MPG · Volante manual (MPG)
- Faixa
- [0~254]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Deixa ligar o 4º ao 7º volante (MPG) em duas entradas digitais I consecutivas em vez de uma porta de MPG. Você informa o I menor e o comando pega o seguinte. Em 0 o volante fica desligado; se o parâmetro nem aparece na tela, o modelo do comando não tem essa função.
Em 0, o MPG (volante manual) fica desligado.
São necessários dois pontos I consecutivos como fonte do sinal. Ao ajustar, informe a entrada (Input) de número menor; o sistema captura automaticamente a entrada seguinte.
Exemplo: Pr2024 = 5 indica que I005 e I006 são as fontes de sinal do 4º MPG.
Os bits I suportados por cada modelo estão em Pr5 (tipo de I/O).
Se os parâmetros de MPG Pr2024~Pr2027 não aparecem na página de parâmetros, o modelo não suporta esta função. Esta função não é suportada por todos os simuladores.
Os produtos abaixo suportam esta função. O manual separa os modelos por tipo de máquina (Mill, Lathe, eHMC, Robot, FC, CT, GG, WOOD, Print, Bending); a extração do PDF não preservou essa divisão com segurança, então os modelos ficam agrupados pela quantidade de MPGs suportados:
- 4 MPGs: 6A, 6B, 6D, 11A, 21A, 21B, 3A, 3S, 8A, 8B, 10A, 10B, 12A, 12B, 15A, 15B, 81R-SCARA, 81R-Delta, 81R-Artic, 81R-Gantry, 60B.
- Conforme o ajuste de Pr9 (M2: 4; M3: 1; EtherCAT/RTEX: 1): 6D-H, 21A-H, 21B-H, 210A-H, 210A-H5, 210B-H, 210B-H5, 610A-H5, 70B, 70B-5, 610A-H, 610B-H.
- Quantidade de MPGs não legível na extração (linha dos modelos -E e similares): 6A-E, 6B-E, 6D-E, 7A, 21A-E, 21B-E, 22A, 22B, 210A-E, 210A-E5, 210B-E, 210B-E5, 220A, 220A-5, 220B, 220B-5, 610A-E5, 8C, 8C-5, 8E, 10C, 10C-5, 10E, 15C, 15C-5, 15E, 80MI, 60A, 60-E, 60C, 60E, 72A, 720A.
Pr2031~Pr2040Eixo associado a cada MPG
MPG related axis ID · Volante manual (MPG)
- Faixa
- [0~18]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Eixo associado a cada MPG
MPG related axis ID · Volante manual (MPG)
- Faixa
- [0~18]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Qual eixo cada volante (MPG) move: 0 deixa o PLC escolher pelos flags C16~C19 (a chave seletora de eixo do painel); 1 a 18 prende o volante num eixo fixo. Com volante fixo num eixo, a chave de seleção do painel deixa de mudar esse volante.
Eixo associado ao MPG (volante manual):
- 0: eixo correspondente definido por C16~C19.
- 1~18: fixa o eixo controlado pelo MPG como 1º a 18º eixo; a relação não é afetada por C16~C19 nem por C215~C228.
Pr2041~Pr2050Resolução do MPG (pulsos por volta)
MPG resolution (Pulse/rev) · Volante manual (MPG)
- Faixa
- [100~2500000]
- Padrão
- 100
- Passa a valer
- Apertar Reset
Resolução do MPG (pulsos por volta)
MPG resolution (Pulse/rev) · Volante manual (MPG)
- Faixa
- [100~2500000]
- Padrão
- 100
- Passa a valer
- Apertar Reset
Quantos pulsos o volante (MPG) gera por volta. Para o volante padrão Syntec fica em 100. Errado, uma volta do volante move o eixo mais ou menos do que a escala indica.
Define a resolução de pulsos do MPG (volante manual). Para o MPG padrão Syntec, use o valor padrão 100.
Pr2051~Pr2060Fator de escala do MPG
MPG scaling factor · Volante manual (MPG)
- Faixa
- [1~4]
- Padrão
- 4
- Passa a valer
- Apertar Reset
Fator de escala do MPG
MPG scaling factor · Volante manual (MPG)
- Faixa
- [1~4]
- Padrão
- 4
- Passa a valer
- Apertar Reset
Multiplicador do pulso do volante (MPG): 1, 2 ou 4 (leitura simples, dupla ou quádrupla do encoder do volante). Errado, uma volta do volante move o eixo o dobro ou a metade do esperado.
Fator de escala do pulso do MPG (volante manual). O fator pode ser 1, 2 ou 4.
Pr2061~Pr2080Número de dentes do MPG, lado do fuso e lado do motor
MPG gear number at screw side, motor side · Volante manual (MPG)
- Faixa
- [1~999999999]
- Passa a valer
- Apertar Reset
Número de dentes do MPG, lado do fuso e lado do motor
MPG gear number at screw side, motor side · Volante manual (MPG)
- Faixa
- [1~999999999]
- Passa a valer
- Apertar Reset
Relação de engrenagem aplicada ao sinal do volante (MPG), como par de números de dentes do lado do motor e do lado do fuso. Normalmente 1:1. Errado, o deslocamento por pulso sai fora da escala.
Define a relação de engrenagem: informe o número de dentes necessário no lado do motor e no lado do fuso.
Pr2401~Pr2440Coordenada de cada eixo do limite de curso 1 (BLU)
Axial position coordinate of stroke limit 1 (BLU) · Limites de curso
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- -999999999 / 999999999
- Passa a valer
- Apertar Reset
Coordenada de cada eixo do limite de curso 1 (BLU)
Axial position coordinate of stroke limit 1 (BLU) · Limites de curso
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- -999999999 / 999999999
- Passa a valer
- Apertar Reset
Limite de curso por software 1 de cada eixo, em BLU (unidade básica do comando, normalmente 0,001 mm): a coordenada de máquina mínima e máxima que o eixo pode alcançar. O comando liga este limite sozinho depois da busca de home. Errado, o eixo bate no fim de curso físico ou para antes do fim da mesa.
Quando a busca de home termina depois de ligar o comando, o comando liga automaticamente o limite de curso 1 (1º limite de curso por software).
Pr2441~Pr2480Coordenada de cada eixo do limite de curso 3 (BLU)
Axial position coordinate of stroke limit 3 (BLU) · Limites de curso
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- -999999999 / 999999999
- Passa a valer
- Apertar Reset
Coordenada de cada eixo do limite de curso 3 (BLU)
Axial position coordinate of stroke limit 3 (BLU) · Limites de curso
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- -999999999 / 999999999
- Passa a valer
- Apertar Reset
Limite de curso por software 3 de cada eixo, em BLU: uma segunda área de trabalho menor que o PLC liga pelo flag C83 (por exemplo, para proteger um dispositivo montado na mesa). Nas versões antes de 10.116 este parâmetro se chamava limite de curso 2.
Quando a busca de home termina depois de ligar o comando, o C83 pode ligar o limite de curso 3 (3º limite de curso por software).
A partir da versão 10.116, o nome do parâmetro mudou para 'limite de curso por software 3'; antes de 10.116, o nome era 'limite de curso por software 2'.
Pr2481FabricantePersistência do limite de curso 3
Persistent of stroke limit 3 (0: No; 1: Reset; 2: Power Off) · Limites de curso
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Persistência do limite de curso 3
Persistent of stroke limit 3 (0: No; 1: Reset; 2: Power Off) · Limites de curso
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Define quando o comando relê o limite de curso por software 3 (Pr2441~Pr2480 e variáveis #1941~#1976): no Reset, só no próximo reboot, ou guardando o valor que o programa mudou. Errado, o limite que você mudou pelo programa some ou volta sem aviso.
O limite de curso por software 3 pode ser mudado dinamicamente pelas variáveis #1941~#1976, diferente dos outros limites de curso por software. Pr2481 define o tipo de persistência desse limite.
- 0: depois de ligar, o sistema lê o valor de limite de Pr2441~Pr2480 e grava em #1941~#1976. A partir daí, mudar #1941~#1976 dinamicamente vale; mudar Pr2441~Pr2480 só atualiza o parâmetro, sem efeito. Quando você aperta Reset, o sistema lê o parâmetro de novo e atualiza o limite de curso. A tabela de registro (Registry Table) volta ao estado não definido depois do Reset.
- 1: depois de ligar, o sistema lê o valor de limite de Pr2441~Pr2480 e grava em #1941~#1976. A partir daí, mudar #1941~#1976 dinamicamente vale; mudar Pr2441~Pr2480 só atualiza o parâmetro, sem efeito. Só no próximo reboot o sistema lê o parâmetro de novo e atualiza o limite de curso. A tabela de registro volta ao estado não definido depois do reboot.
- 2: depois de ligar, o sistema lê o valor de limite da tabela de registro e grava em #1941~#1976. Se a tabela de registro estiver não definida, lê Pr2441~Pr2480 e grava em #1941~#1976 e na tabela de registro. Daí em diante, mudar #1941~#1976 dinamicamente vale na hora e fica persistente. Mudar Pr2441~Pr2480 só atualiza o parâmetro, sem efeito.
A partir da versão 10.116 o nome do parâmetro mudou para "software stroke limit 3"; antes da 10.116 o nome era "software stroke limit 2".
Atenção: Sempre reinicie o comando depois de mudar este parâmetro, para não ficar com valor de limite de curso errado e causar problema.
Pr2482Faixa de proteção do limite de curso 3
Protect range of stroke limit 3 · Limites de curso
- Faixa
- [1~2]
- Passa a valer
- Apertar Reset
Faixa de proteção do limite de curso 3
Protect range of stroke limit 3 · Limites de curso
- Faixa
- [1~2]
- Passa a valer
- Apertar Reset
Escolhe se o limite de curso 3 protege o lado de fora ou o lado de dentro da faixa: alarme quando o eixo sai da faixa, ou alarme quando o eixo entra nela. Invertido, a máquina alarma onde deveria trabalhar e trabalha onde deveria parar.
- 1: dispara alarme quando a posição do eixo está fora da faixa do limite.
- 2: dispara alarme quando a posição do eixo está dentro da faixa do limite.
Vale a partir da versão 10.116.
Pr2501~Pr2540Coordenada de posição de cada eixo do limite de curso 2 (BLU)
Axial position coordinate of stroke limit 2 (BLU) · Limites de curso
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Coordenada de posição de cada eixo do limite de curso 2 (BLU)
Axial position coordinate of stroke limit 2 (BLU) · Limites de curso
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posição de cada eixo que delimita o limite de curso por software 2, o que o programa liga e desliga com G22/G23. BLU é a unidade básica do comando (normalmente 0,001 mm). Errado, o G22 protege a região errada da mesa.
Depois que a busca de home termina após ligar o comando, G22/G23 podem ativar o limite de curso 2 (segundo limite de curso por software).
Vale a partir da versão 10.116.
Pr2542Faixa de proteção do limite de curso 2
Protect range of stroke limit 2 · Limites de curso
- Faixa
- [1~2]
- Padrão
- 2
- Passa a valer
- Apertar Reset
Faixa de proteção do limite de curso 2
Protect range of stroke limit 2 · Limites de curso
- Faixa
- [1~2]
- Padrão
- 2
- Passa a valer
- Apertar Reset
Escolhe se o limite de curso 2 (G22/G23) alarma quando o eixo sai da faixa ou quando entra nela. O padrão 2 trata a faixa como área proibida: o eixo não pode entrar.
- 1: dispara alarme quando a posição do eixo está fora da faixa do limite.
- 2: dispara alarme quando a posição do eixo está dentro da faixa do limite.
Vale a partir da versão 10.116.
Pr2801~Pr2860Pontos de referência 2 a 4 de cada eixo (coordenada de máquina)
2nd~4th reference point · Limites de curso
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Pontos de referência 2 a 4 de cada eixo (coordenada de máquina)
2nd~4th reference point · Limites de curso
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posição em coordenada de máquina do segundo, terceiro e quarto ponto de referência de cada eixo, os pontos para onde o programa manda o eixo com G30 P2/P3/P4. Errado, a troca de ferramenta ou a posição de carga para no lugar errado.
| Parâmetro | Descrição | Faixa | Unidade | Padrão | Efetivo |
|---|---|---|---|---|---|
| Pr2801~Pr2820 | 2º ponto de referência (coordenada de máquina) | [-999999999~999999999] | BLU | 0 | Apertar Reset |
| Pr2821~Pr2840 | 3º ponto de referência (coordenada de máquina) | [-999999999~999999999] | BLU | 0 | Apertar Reset |
| Pr2841~Pr2860 | 4º ponto de referência (coordenada de máquina) | [-999999999~999999999] | BLU | 0 | Apertar Reset |
Pr2901~Pr2902FabricanteID da estação servo dos eixos mestre e escravo do acoplamento com controle de tensão
Servo station ID for master & slave axis of tension control couple axes · Usinagem e programa
- Faixa
- [0~16010]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
ID da estação servo dos eixos mestre e escravo do acoplamento com controle de tensão
Servo station ID for master & slave axis of tension control couple axes · Usinagem e programa
- Faixa
- [0~16010]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Diz ao comando qual porta de servo é o eixo mestre e qual é o escravo no acoplamento com controle de tensão (dois motores puxando a mesma cremalheira ou mesa, um contra o outro, para tirar folga). Errado, o par não se reconhece e a tensão não fecha.
| Parâmetro | Descrição | Faixa | Padrão | Efetivo |
|---|---|---|---|---|
| Pr2901 | ID da estação servo do eixo mestre do acoplamento com controle de tensão | [0~16010] | 0 | Reiniciar o comando |
| Pr2902 | ID da estação servo do eixo escravo do acoplamento com controle de tensão | [0~16010] | 0 | Reiniciar o comando |
Este parâmetro define o ID da porta do eixo mestre/escravo no acoplamento de eixos com controle de tensão.
Recomenda-se configurar o eixo escravo de Pr2902 como eixo oculto (como os eixos ficam sincronizados, a coordenada do eixo escravo não atualiza).
Descrição da ação quando Pr2903 > 0:
- Enquanto os eixos mestre e escravo não chegaram ao valor de tensão definido em Pr2903, e Pr2903 é positivo, o eixo escravo se move primeiro no sentido positivo. Nesse momento o torque do escravo Ts > 0.
- Continua movendo no sentido positivo. O escravo encosta na cremalheira, e a cremalheira cria um torque externo negativo no escravo. Para continuar movendo a cremalheira (mesa) no sentido positivo, o torque positivo aumenta.
- Quando a cremalheira (mesa) encosta no eixo mestre, cria um torque externo positivo no mestre. Para resistir a esse torque externo positivo, o torque do mestre aumenta no sentido negativo. No fim, quando Ts-Tm é igual a Pr2903, o controle de tensão está completo.
Descrição da ação quando Pr2903 < 0:
- Enquanto os eixos mestre e escravo não chegaram ao valor de tensão definido em Pr2903, e Pr2903 é negativo, o eixo escravo se move primeiro no sentido negativo. Nesse momento o torque do escravo Ts < 0.
- Continua movendo no sentido negativo. O escravo encosta na cremalheira, e a cremalheira cria um torque externo positivo no escravo. Para continuar movendo a cremalheira (mesa) no sentido negativo, o torque negativo aumenta.
- Quando a cremalheira bate no eixo escravo, ela aplica um torque externo negativo no eixo de acionamento. Para vencer esse torque externo negativo, o torque do escravo aumenta devagar no sentido positivo. No fim, Ts-Tm chega a Pr2903 e o controle de tensão termina.
- Quando a cremalheira (mesa) encosta no eixo mestre, cria um torque externo negativo no mestre. Para resistir a esse torque externo negativo, o torque do mestre aumenta no sentido positivo.
As figuras do manual (Pr2903 > 0) mostram o sentido de movimento e a carga do motor em três etapas: o escravo se move no sentido positivo enquanto Pr2903 - (Ts - Tm) > 0, até chegar em Pr2903 - (Ts - Tm) = 0. No fim, quando Ts-Tm é igual a Pr2903, o controle de tensão está completo.
Atenção: Esta função só funciona com eixos servo de barramento serial. Se a relação entre mestre e escravo for o contrário do descrito acima, o controle de tensão vira controle de pressão, e vice-versa. Para não danificar a mecânica, configure Pr2903 e Pr2904 com um valor menor e teste com feedrate (avanço) baixo; depois ajuste o parâmetro se precisar. Confira que a precisão de controle do comando e a relação de engrenagem eletrônica do driver estão corretas (recomenda-se relação eletrônica 1:1; em drivers mais novos com encoder de alta resolução, como o Yaskawa Sigma 7, não precisa usar relação de engrenagem eletrônica).
A operação detalhada está na função Tension Control (controle de tensão) do manual.
Pr2903Valor alvo de tensão do controle de tensão
Target Tension Value of Tesion Control · Usinagem e programa
- Faixa
- [-1000~1000]
- Unidade
- ‰ do torque nominal
- Padrão
- 0
- Passa a valer
- Apertar Reset
Valor alvo de tensão do controle de tensão
Target Tension Value of Tesion Control · Usinagem e programa
- Faixa
- [-1000~1000]
- Unidade
- ‰ do torque nominal
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto de diferença de carga o comando mantém entre o eixo escravo e o mestre no acoplamento com controle de tensão, em milésimos do torque nominal. Positivo estende o par, negativo comprime. Alto demais força a mecânica; zero não tira a folga.
O parâmetro representa a tensão alvo no controle de tensão. Quando C137 está ligado, o eixo escravo compensa o comando de posição até que [carga do eixo escravo – carga do eixo mestre = Pr2903].
Por exemplo, se Pr2903=100, quando a carga do eixo mestre é -2 (isto é, -2%), a carga do eixo escravo é 8 (isto é, 8%).
A unidade deste parâmetro é por mil (‰) do torque nominal. Ajuste este parâmetro para casar os motores, de modo que a estrutura receba o mesmo nível de carga.
Se Pr2903 é positivo, a máquina estende para compensar a folga (backlash); ao contrário, a máquina comprime para compensar a folga.
A operação detalhada está na função Tension Control (controle de tensão) do manual. A figura do manual para Pr2903 < 0 mostra o escravo movendo no sentido negativo nas etapas até fechar a tensão.
Pr2904Ganho proporcional do controle de tensão
Proportional Gain of Tension Control · Usinagem e programa
- Faixa
- [0~1000]
- Unidade
- 0.01 RPM por ‰ do torque nominal
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ganho proporcional do controle de tensão
Proportional Gain of Tension Control · Usinagem e programa
- Faixa
- [0~1000]
- Unidade
- 0.01 RPM por ‰ do torque nominal
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quão rápido o eixo escravo corrige quando a carga dele difere da carga do mestre no controle de tensão. Alto demais, o escravo oscila; baixo demais, demora para fechar a tensão.
Este parâmetro define a taxa de compensação do eixo escravo quando as cargas dos eixos mestre e escravo são diferentes.
Exemplo: carga do eixo escravo – carga do eixo mestre = 75 ‰, com Pr2903=100 e Pr2904=30. O eixo escravo recebe um movimento adicional de 0.01*(100-75)*30 = 7.5 RPM além do comando original.
A operação detalhada está na função Tension Control (controle de tensão) do manual.
Pr2921~Pr2940Método de compensação de pico de quadrante (quad-peak) de cada eixo
Axial quad-peak compensation method · Folga, passo e compensações
- Faixa
- [-1~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Método de compensação de pico de quadrante (quad-peak) de cada eixo
Axial quad-peak compensation method · Folga, passo e compensações
- Faixa
- [-1~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Escolhe como o comando compensa o pico de quadrante (quad-peak: a marca que aparece no círculo quando o eixo inverte o sentido): por posição, por velocidade ou por torque no driver Syntec. O significado de cada valor mudou entre versões de software; confira a sua versão antes de mexer.
Este parâmetro decide qual método de compensação de pico de quadrante o sistema usa:
- -1: desligado.
- 0: compensação de pico de quadrante por posição. Usa os valores de Pr1361~, Pr1381~, Pr1441~, Pr1461~ para dar um comando de posição adicional quando o movimento inverte.
- 1: compensação de pico de quadrante por velocidade. Dá um comando de velocidade adicional quando o movimento inverte. Pode ser ajustada na tela de ajuste de quad-peak do comando.
- 2: compensação de pico de quadrante por torque. Dá um comando de torque adicional quando o movimento inverte. O comando ativa a compensação de pico de quadrante por torque do driver Syntec (Pn290).
Mudanças do parâmetro:
Versões 10.116.54D, 10.118.0B, 10.118.2 e posteriores:
- -1: desligado.
- 0: compensação de pico de quadrante por velocidade. Dá um comando de posição adicional quando o movimento inverte. Pode ser ajustada na tela de ajuste de quad-peak do comando.
- 1: compensação de pico de quadrante por torque. Dá um comando de torque adicional quando o movimento inverte. Esta compensação não é ajustável pelo comando.
Versões 10.116.54L, 10.118.0G, 10.118.7 e posteriores: a descrição de Pr2921~= 0 foi corrigida para "pico de quadrante por velocidade", e o método de compensação de Pr2921~= 1 mudou.
- -1: desligado.
- 0: compensação de pico de quadrante por posição. Usa os valores de Pr1361~, Pr1381~, Pr1441~, Pr1461~ para dar um comando de posição adicional quando o movimento inverte.
- 1: compensação de pico de quadrante por velocidade. Dá um comando de velocidade adicional quando o movimento inverte. Pode ser ajustada na tela de ajuste de quad-peak do comando.
Versões 10.118.22A, 10.118.23 e posteriores: Pr2921~ passa a estar ligado à compensação de pico de quadrante por torque do driver Syntec (com o parâmetro serial Pn290).
- -1: desligado. Desativa todos os métodos de compensação de pico de quadrante, inclusive o do driver Syntec (Pn290).
- 0: compensação de pico de quadrante por posição. Usa os valores de Pr1361~, Pr1381~, Pr1441~, Pr1461~ para dar um comando de posição adicional quando o movimento inverte. O comando desativa a compensação por torque do driver Syntec (Pn290).
- 1: compensação de pico de quadrante por velocidade. Dá um comando de velocidade adicional quando o movimento inverte. Pode ser ajustada na tela de ajuste de quad-peak do comando. O comando desativa a compensação por torque do driver Syntec (Pn290).
- 2: compensação de pico de quadrante por torque. Dá um comando de torque adicional quando o movimento inverte. Esta compensação não é ajustável pelo comando. O comando ativa a compensação de pico de quadrante por torque do driver Syntec (Pn290).
Pr3201FabricanteTipo de máquina
Machine type · Sistema, tela e idioma
- Faixa
- [0~255]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de máquina
Machine type · Sistema, tela e idioma
- Faixa
- [0~255]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Diz ao comando que tipo de máquina ele controla (fresadora, torno tipo A/B/C, automação, EDM, mola, robô). Isso muda a interface, o estilo de programa e quais parâmetros aparecem. Errado, a tela e os ciclos não batem com a máquina.
Define o tipo de máquina do grupo de eixos (caminho) do sistema.
Se o tipo de máquina é torno, ajuste Pr3201 conforme o estilo de programa do torno. Pr3201 = 1 corresponde ao programa de torno tipo C. Pr3201 = 2 corresponde ao programa de torno tipo A (Lathe Machine Program Manual (A Type)). Subprogramas MACRO só podem usar o tipo C.
Depois de ajustar Pr3201 e reiniciar, os parâmetros específicos do tipo de máquina correspondente aparecem na página de parâmetros do usuário.
A descrição deste parâmetro é a mesma para todos os tipos de máquina (diferente da descrição em chinês tradicional).
| Pr3201 | Tipo de máquina |
|---|---|
| 0 | Interface geral de fresadora |
| 1 | Interface geral de torno, programa tipo C |
| 2 | Interface geral de torno, programa tipo A |
| 3 | Interface geral de torno, programa tipo B |
| 10 | Automação |
| 11 | EDM (eletroerosão) |
| 12 | Máquina de mola |
| 101~255 | Ver Robot Types and Specification (tipos e especificação de robô) |
Em comandos de robô, a descrição do parâmetro é "Robot Type" (tipo de robô).
Faixa de valores do parâmetro para cada tipo de máquina:
| CPU | Tipo | Valor inicial | Faixa | Tipo de máquina padrão |
|---|---|---|---|---|
| ARM | Mill (fora da série Super) | 0 | [0~0] | 0: interface geral de torno |
| ARM | Mill (série Super) | 0 | [0~20] | 0: interface geral de torno |
| ARM | Cutting, Drill, FC, GlassGrind, Print, Scanning, WOOD | 0 | [0~0] | 0: interface geral de torno |
| ARM | Lathe (fora da série Super) | 1 | [1~3] | 1: torno tipo C |
| ARM | Lathe (série Super) | 1 | [0~20] | 1: torno tipo C |
| ARM | HC | 10 | [10~10] | 10: automação |
| ARM | SCARA | 101 | [101~255] | 101~255: ver Robot Type and Specification |
| ARM | ARTIC | 116 | [101~255] | — |
| ARM | DELTA | 121 | [101~255] | — |
| ARM | GANTRY | 251 | [101~255] | — |
| x86 | Mill | 0 | [0~20] | 0: interface geral de fresadora |
| x86 | Lathe | 1 | [0~20] | 1: torno tipo C |
Pr3202Tempo de varredura de I/O
I/O scan time · Sistema, tela e idioma
- Faixa
- [100~5000]
- Unidade
- ms
- Padrão
- 3000
- Passa a valer
- Reiniciar o comando
Tempo de varredura de I/O
I/O scan time · Sistema, tela e idioma
- Faixa
- [100~5000]
- Unidade
- ms
- Padrão
- 3000
- Passa a valer
- Reiniciar o comando
De quanto em quanto tempo o núcleo do sistema lê as placas de I/O (entradas e saídas). O valor real é arredondado para um múltiplo inteiro do tempo de interpolação. Não afeta a leitura do I/O do painel de operação.
Este parâmetro define o intervalo de tempo em que o núcleo do sistema lê as placas de I/O (I/O Terminal Boards) depois de ligar.
O intervalo real depende do tempo de interpolação (System Data 4): o sistema usa o múltiplo inteiro do tempo de interpolação mais próximo do valor de Pr3202.
Exemplo: Pr3202 é 5000 e System Data 4 é 3000, então a razão é 1.67. O múltiplo inteiro mais próximo de Pr3202 é 2, portanto o intervalo real de varredura de I/O é 6000 (unidade 0.001ms).
Este parâmetro não tem relação com o intervalo de leitura do I/O do painel de operação.
Pr3203FabricanteIntervalo de tempo de interpolação
Interpolation time interval · Sistema, tela e idioma
- Faixa
- [500~200000]
- Unidade
- ms
- Padrão
- 2000
- Passa a valer
- Reiniciar o comando
Intervalo de tempo de interpolação
Interpolation time interval · Sistema, tela e idioma
- Faixa
- [500~200000]
- Unidade
- ms
- Padrão
- 2000
- Passa a valer
- Reiniciar o comando
De quanto em quanto tempo o comando manda um novo comando de movimento para os servos. Define quantos eixos o barramento (M2, M3, RTEX, EtherCAT) consegue atender. Fora do que o driver aceita, o eixo não comunica ou dispara o aviso OP-83.
Este parâmetro define o intervalo de tempo entre cada comando de movimento enviado depois que o sistema liga. O intervalo real, porém, depende da interrupção de hardware (ISR).
- Comando SUPER: cerca de Pr3203/1000*983.
- Comandos série 10 e série EZ: cerca de Pr3203/1000*819.
- Outros comandos: igual a Pr3203, ou use diretamente System Data 4 como referência.
Em comandos de dois núcleos (dual-core), o mínimo é 2000 (2ms). Se o valor for < 2000, o comando usa 2000 como tempo de interpolação para a comunicação e mostra o aviso OP-83 "Interpolation time must ≥ 2ms".
Número máximo de eixos com M2 e tempo de interpolação (incluindo eixos CNC comuns + eixos PLC seriais + eixos ROT):
| Pr3203 | Número de eixos |
|---|---|
| 1000 | 8 |
| 2000~4000 | 16 |
Restrição: com drivers M2, Pr3203 tem que ser múltiplo inteiro de 500. Por exemplo: 1000, 1500, 2000, ..., até no máximo 4000.
Número máximo de eixos com M3 e tempo de interpolação (incluindo eixos CNC comuns + eixos PLC seriais + eixos ROT + M3-IO + eixos ATC + eixos NC seriais):
| Pr3203 | Número de eixos |
|---|---|
| 1000 | 8 |
| 2000 | 16 |
| 3000 | 24 |
| 4000 | 48 |
Restrição: com drivers M3, Pr3203 tem que ser múltiplo inteiro de 500. Por exemplo: 1000, 1500, 2000, ..., até no máximo 4000.
Número máximo de eixos com RTEX e tempo de interpolação (eixos CNC comuns):
| Pr3203 | Número de eixos |
|---|---|
| 1000 | 8 |
| 2000 | 16 |
Restrição: com drivers RTEX, Pr3203 só pode ser 1000 ou 2000.
Número máximo de eixos com EtherCAT e tempo de interpolação. Versões 10.118.28I, 10.118.33 e anteriores: número máximo sugerido de eixos: 9. Versões 10.118.28J, 10.118.34 e posteriores (eixos CNC comuns):
| Hardware | Pr3203 | Número de eixos | Observação |
|---|---|---|---|
| I.MX6 Dual Core | 2000 | 16 | Número máximo de eixos suportado: 16. |
| I.MX6 Single Core | 2000 | 16 | Número máximo sugerido: 16, conforme o desempenho do comando (BPT, interface homem-máquina...). |
| AM3354 Single Core | 2000 | 8 | Número máximo sugerido: 8, conforme o desempenho do comando (BPT, interface homem-máquina...). |
| AM3354 Single Core | 3000~4000 | 16 | Número máximo sugerido: 16, conforme o desempenho do comando (BPT, interface homem-máquina...). |
Faixa de ajuste de Pr3203 para cada marca de servo driver:
| Pr3203 | Delta | Panasonic | Mitsubishi | Servotronix |
|---|---|---|---|---|
| 1000 | O | O | O | O |
| 2000 | O | O | O | O |
| 3000 | O | X | X | O |
| 4000 | O | O | O* | O |
* Versão de driver suportada: 2.03.01 e acima.
Pr3204FabricanteTempo de varredura do PLC
PLC scan time · Sistema, tela e idioma
- Faixa
- [500~200000]
- Unidade
- 0.001ms
- Padrão
- 10000
- Passa a valer
- Reiniciar o comando
Tempo de varredura do PLC
PLC scan time · Sistema, tela e idioma
- Faixa
- [500~200000]
- Unidade
- 0.001ms
- Padrão
- 10000
- Passa a valer
- Reiniciar o comando
De quanto em quanto tempo o PLC roda uma varredura completa da lógica. O valor real é arredondado para um múltiplo inteiro do tempo de interpolação. Muito alto, botões e sensores respondem com atraso.
Este parâmetro define o intervalo de tempo entre cada varredura do PLC.
O intervalo real depende do tempo de interpolação (System Data 4): o sistema usa o múltiplo inteiro do tempo de interpolação mais próximo do valor de Pr3204.
Exemplo: Pr3204 é 10000 e System Data 4 é 3000, então a razão é 3.33. O múltiplo inteiro mais próximo de Pr3204 é 3, portanto o intervalo real de varredura é 9000 (unidade 0.001ms).
Pr3205FabricanteTipo de teclas de função
Function key type · Sistema, tela e idioma
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de teclas de função
Function key type · Sistema, tela e idioma
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quantas teclas de função (F1, F2...) o comando desenha na parte de baixo da tela: 5, 8 ou 10, conforme o painel físico. Errado, as teclas da tela não batem com os botões abaixo do monitor.
Os comandos Syntec têm três configurações de teclas de função abaixo do monitor LED: 5 teclas, 8 teclas e 10 teclas. Este parâmetro define o modo de exibição das teclas de função (softkeys) na parte de baixo da tela.
- 0: 5 teclas.
- 1: 8 teclas.
- 2: 10 teclas (nota: por enquanto só para as séries 22 e 220).
Nas versões 10.116.54E, 10.118.0C, 10.118.3 e posteriores, os tipos de máquina e modelos abaixo ficam limitados a um número fixo de teclas, então o parâmetro não pode ser mudado e também não aparece.
| Limitado a | Tipo de máquina | Modelos |
|---|---|---|
| 5 teclas | Torno | 6D-H, 7A |
| 5 teclas | Fresadora | 6D, 6D-H, 7A |
| 8 teclas | Torno | 11A, 11A-X, 11B, 11B-X, 220B, 22A, 22B |
| 8 teclas | Fresadora | 11A, 11A-X, 11B, 11B-X, 200A-X, 200A-X5, 200B-X, 200B-X5, 220A, 220A-5, 220B, 220B-5, 22A |
| 8 teclas | eHMC | 80MI |
| 8 teclas | Cutting | 70A |
| 8 teclas | 60B, 60C |
Pr3207FabricanteNúmero de versão da interface C/S
C/S interface version number · Sistema, tela e idioma
- Faixa
- [1~2]
- Padrão
- 2
- Passa a valer
- Reiniciar o comando
Número de versão da interface C/S
C/S interface version number · Sistema, tela e idioma
- Faixa
- [1~2]
- Padrão
- 2
- Passa a valer
- Reiniciar o comando
Define se os registradores de override (spindle, avanço, JOG, G00) guardam porcentagem (-200% a +200%) ou nível (1 a 20). Trocar sem ajustar o PLC faz a chave de override mandar valor errado.
Este parâmetro define o tipo de valor dos registradores de override:
- 1: override em porcentagem, faixa -200% ~ +200% (máquina industrial).
- 2: override em níveis, faixa 1~20 (torno e fresadora).
Este ajuste afeta vários overrides, entre eles:
- Override do spindle: R15.
- Override do feedrate (avanço): R16, R533, R543, R553.
- Override do JOG: R17.
- Override do deslocamento rápido (G00): R18, R534, R544, R554.
Pr3209FabricanteIdioma
Language · Sistema, tela e idioma
- Faixa
- [0~233]
- Passa a valer
- Imediato
Idioma
Language · Sistema, tela e idioma
- Faixa
- [0~233]
- Passa a valer
- Imediato
Idioma da interface do comando. Para português do Brasil, o código é 182 (PTB) no sistema WinCE, desde que o pacote de strings desse idioma esteja instalado. A partir da versão 10.116.24 a troca vale sem reiniciar.
Este parâmetro define o idioma mostrado na interface da máquina.
O sistema DOS suporta os seguintes idiomas:
| Número | Idioma | Arquivo de strings | Observação |
|---|---|---|---|
| 0 | Inglês | cncloc.str | — |
| 1 | Chinês tradicional | cncloc.str | — |
| 2 | Idioma local | cncloc.str | Só suporta caracteres do inglês |
| 3 | Chinês simplificado | nenhum | Traduzido do chinês tradicional |
Idiomas padrão do sistema WinCE:
| Número | Idioma | Código | Observação |
|---|---|---|---|
| 0 | Idioma padrão | COM | O idioma padrão é inglês |
| 1 | Chinês tradicional | CHT | — |
| 119 | Chinês simplificado | CHS | — |
| 176 | Coreano | KOR | A partir da 10.118.26. Nota: a fonte coreana vem embutida a partir do BSP 9.21 para i.MX6; no AM335x é preciso instalar o arquivo de fonte |
| 194 | Turco | TRK | — |
Compatibilidade: versão 10.116.24 e posteriores suportam troca dinâmica de idioma, sem precisar reiniciar depois de mudar o parâmetro. Na primeira troca de idioma é normal travar por 1~2 segundos.
Para criar idiomas personalizados no sistema WinCE:
- Entre em contato com o suporte técnico para receber o pacote de instalação de strings de idioma.
- Mude o ajuste de fonte no MMIConfig.
- Personalize o arquivo de strings correspondente conforme a tabela de códigos de idioma abaixo.
- Ajuste Pr3209 conforme a tabela de códigos de idioma abaixo.
O manual original traz a tabela completa de códigos de idioma, com o 0 (recursos comuns a todos os países) e os códigos 100 a 233 (do árabe da Arábia Saudita ao konkani da Índia, passando por todas as variantes regionais de inglês, espanhol, francês, alemão, chinês e as línguas da Índia). Abaixo ficam só os códigos que interessam a quem opera a máquina no Brasil ou lida com fornecedor estrangeiro:
| Número | Idioma | Região | Código | Observação |
|---|---|---|---|---|
| 0 | Pasta de recursos independentes de país | Local | COM/Common | Padrão em inglês |
| 100 | Chinês tradicional | Taiwan | CHT | — |
| 118 | Chinês tradicional | Taiwan | CHT | — |
| 119 | Chinês simplificado | RPC | CHS | — |
| 125 | Alemão | Alemanha | GER | — |
| 131 | Inglês | Estados Unidos | USA | — |
| 132 | Inglês | Reino Unido | ENG | — |
| 143 | Espanhol | Espanha | ESP | — |
| 144 | Espanhol | México | ESM | — |
| 153 | Espanhol | Argentina | ESS | — |
| 164 | Francês | França | FRA | — |
| 173 | Italiano | Itália | ITA | — |
| 175 | Japonês | Japão | JPN | — |
| 176 | Coreano (Wansung estendido) | Coreia | KOR | — |
| 182 | Português | Brasil | PTB | — |
| 183 | Português | Portugal | PTG | — |
| 185 | Russo | Rússia | RUS | — |
| 194 | Turco | Turquia | TRK | — |
Pr3211FabricanteTipo de display
Display type · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de display
Display type · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Diz se o monitor é colorido ou monocromático. Só o monitor CRT Syntec de 9" é monocromático; em qualquer máquina atual fica em 0.
Define o tipo de display:
- 0: display colorido.
- 1: display monocromático (só o monitor CRT Syntec de 9" é monocromático).
Pr3213Unidade externa inicial (Floppy Name)
Floppy Name · Sistema, tela e idioma
- Faixa
- [0~7]
- Passa a valer
- Reiniciar o comando
Unidade externa inicial (Floppy Name)
Floppy Name · Sistema, tela e idioma
- Faixa
- [0~7]
- Passa a valer
- Reiniciar o comando
Qual unidade de armazenamento externo o comando abre por padrão no gerenciador de arquivos: pendrive USB1, USB2, DiskA ou pasta de rede. Errado, o operador abre a pasta de arquivos e cai na unidade errada.
Este parâmetro decide a posição inicial (padrão) do disco de armazenamento externo acessível.
No sistema CE, o código inicial da unidade de disco externa é:
- 1: porta USB1.
- 2: DiskA.
- 3: pasta de rede.
- 4: porta USB2.
No sistema DOS, o código inicial da unidade de disco externa é:
- 0: disquete 1.44MB.
- 1: disquete 1.44MB.
- 2: segundo cartão CF.
- 3: pasta de rede.
- 4: cartão CF frontal (comandos embarcados).
- 5: porta USB1 frontal (comandos embarcados).
- 6: porta USB2 traseira (comandos embarcados).
- 7: porta USB3 traseira (comandos embarcados).
Pr3215FabricanteModo de chamada do código T
Enable T code call mode · PLC e macros
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Modo de chamada do código T
Enable T code call mode · PLC e macros
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Define o que acontece quando o programa executa um T (troca de ferramenta): o PLC resolve sozinho, ou o comando chama o programa T0000 como subprograma ou como macro. Errado, a troca de ferramenta não roda ou o M03 na mesma linha some.
Este parâmetro define o modo de chamada ao executar um código T.
| Valor | Modo | Argumentos |
|---|---|---|
| 0 | Executa no PLC | Não chama T0000 |
| 1 | Chama T0000 como subprograma | Não ocupa argumentos |
| 2 | Chama T0000 como MACRO | Lê e ocupa os argumentos |
Em sistemas de torno, se Pr3215 está em zero, o sistema muda sozinho para o modo Pr3215=1, porque o torno usa MACRO de código T por padrão.
Tanto no modo MACRO quanto no modo subprograma, não dá para chamar outra MACRO de código M dentro de T0000. Em vez disso, os dispositivos do PLC são acionados diretamente.
Exemplo:
| Pr3215 | Programa | Efeito |
|---|---|---|
| 1 | T01 M03 S1000 | A máquina troca a ferramenta primeiro e depois liga o spindle no sentido horário. |
| 2 | T01 M03 S1000 | Se #13 e #19 são usados em T0000, o código M e o código S não têm efeito. Portanto a máquina só troca a ferramenta. |
Pr3217FabricanteTipo de painel de controle
Control panel type · Sistema, tela e idioma
- Faixa
- [0~200]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de painel de controle
Control panel type · Sistema, tela e idioma
- Faixa
- [0~200]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Diz ao comando qual teclado está ligado nele (painel 8.4", 10.4", 15", VK/HK-900, teclado de PC), o que define quantas funções cada tecla de texto tem. Errado, as teclas de letra e número digitam o caractere errado ou não respondem.
Este parâmetro define o tipo de teclado do painel de controle; consulte a tabela abaixo. O manual original traz uma foto de cada hardware ao lado de cada linha; aqui ficam só o código e a descrição.
| Ajuste | Tipo de hardware | Observações |
|---|---|---|
| 1 | Monitor 8.4" TFT900; série SK; série EZ | Cada tecla de texto tem duas definições. |
| 2 | Monitor 10.4" TFT900; teclado VK-900; teclado HK-900; painel de operação 15" | Cada tecla de texto tem uma definição. |
| 4 | Monitor 10.4" TFT940; monitor 8.4" TFT940 | Cada tecla de texto tem três definições. |
| 13 | Teclado VK8-900; teclado VK tipo separado 10"; séries 6/21/22/210/220 | Cada tecla de texto tem duas definições. |
| 14 | 11A-940 (igual ao 960); teclado 960 da série 6C | Cada tecla de texto tem três definições. |
| 15 | Teclado VK15; monitor 15" das séries 22/220 | As teclas da coluna da direita (G1~G8) funcionam quando Pr3217=15. Com Pr3217=15 e teclado de PC: as setas do teclado numérico movem o cursor; as teclas ←, ↑, →, ↓, Pg Up, Pg Dn, Home e End do teclado de PC correspondem às teclas da coluna da direita (G1~G8), respectivamente; não dá para acionar S-bits pelo teclado de PC. |
| 9 | Teclado de PC | Não aciona S-bits. |
| 0 | Teclado de PC | Não usa símbolos especiais, ex.: ~!@#$ etc. |
Pr3219FabricanteConfiguração do sistema (local dos arquivos NC e do registro)
System configuration · Sistema, tela e idioma
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Configuração do sistema (local dos arquivos NC e do registro)
System configuration · Sistema, tela e idioma
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Em qual disco o comando guarda os programas NC (NcFile/GNcFile) e o registro (Registry): cartão de sistema, cartão de arquivos ou pasta de rede (valor 4). Errado, os programas somem da lista ou o comando não consegue editar.
Este parâmetro define o local onde GNcFile/NcFile e o registro (Registry) ficam gravados em cada sistema; a MACRO não é afetada por este parâmetro. O caminho no sistema DOS é C:\CNC\EXE; no sistema CE é DiskC:\OpenCnc\MACRO.
O local de gravação de NcFile(GNcFile) e do Registry muda conforme o ajuste deste parâmetro:
| Pr3219 | DOS | WinCE |
|---|---|---|
| 0 | NcFile(GNcFile) → C:\CNC\NcFile(GNcFile); Registry → C:\CNC\USER | NcFile(GNcFile) → DiskC2:\OpenCnc\NcFile(GNcFile); Registry → DiskC2:\OpenCnc\USER |
| 1 | NcFile(GNcFile) → A:\CNC\NcFile(GNcFile); Registry → A:\CNC\USER | NcFile(GNcFile) → DiskC2:\OpenCnc\NcFile(GNcFile); Registry → DiskC2:\OpenCnc\USER |
| 2 | NcFile(GNcFile) → D:\CNC\NcFile(GNcFile); Registry → A:\CNC\USER | NcFile(GNcFile) → DiskC:\OpenCnc\NcFile(GNcFile); Registry → DiskC:\OpenCnc\USER |
| 3 | NcFile(GNcFile) → D:\CNC\NcFile(GNcFile); Registry → D:\CNC\USER | NcFile(GNcFile) → DiskA:\OpenCnc\NcFile(GNcFile); Registry → DiskA:\OpenCnc\USER |
| 4 | Não disponível | NcFile(GNcFile) → N:\CNC\NcFiles(GNcFile); Registry → DiskA:\OpenCnc\USER |
Notas:
- DOS: C: é o primeiro cartão CF (cartão de sistema); D: é o segundo cartão CF (cartão de arquivos); A é a SRAM (hardware antigo, não se usa mais). Quando o parâmetro é 3 mas não há cartão de arquivos, os arquivos vão automaticamente para a 2ª partição do cartão de sistema.
- WinCE: DiskC é o primeiro cartão CF (cartão de sistema); DiskA é o segundo cartão CF (cartão de arquivos). DiskC2 é a 2ª partição, inacessível, do cartão de sistema. N é a pasta de rede.
Pr3219 = 4: o caminho dos arquivos NC é uma pasta de rede. Comprimento de ferramenta e posição de home continuam gravados em DiskA.
Passos (10.118.28G, 10.118.32 e anteriores):
- PC: crie uma pasta compartilhada de rede com o nome CNC.
- Comando: configure a pasta compartilhada de rede e a conexão entre o PC e o comando.
Passos (10.118.28H, 10.118.33 e posteriores):
- PC: use o SyntecFS para criar uma pasta compartilhada de rede com o nome CNC.
- Comando: configure a pasta compartilhada de rede e a conexão entre o PC e o comando.
- Nota 1: consulte o SyntecFS Server Manual para usar o SyntecFS.
- Nota 2: sistema de dois núcleos (dual core) tem que usar o SyntecFS para criar a conexão; sistema de um núcleo pode usar o método antigo, mas recomenda-se usar o SyntecFS nas versões novas.
- Nota 3: versões validadas para sistema de dois núcleos. Faixa 1: 10.118.28H, 10.118.33 ~ 10.118.28W, 10.118.29W, 10.118.40C, com imagem versão 9.22 e posterior. Faixa 2: 10.118.40K, 10.118.41K ~ 10.118.44D, com imagem versão 9.22 e posterior.
Atenção: Com Pr3219 = 4, se a conexão de rede não for bem-sucedida, o CNC não consegue fazer as seguintes ações: edição de programa, gerenciamento de arquivos e edição em MDI.
Pr3220Limitação do caminho de pasta
Folder Path Limitation · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Limitação do caminho de pasta
Folder Path Limitation · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Define se os programas que não são do sistema principal (eixo PLC, programas auxiliares de antes e depois da usinagem) só podem buscar arquivos na pasta Macro. Ligado, um arquivo de mesmo nome na pasta NcFiles não é permitido.
Este parâmetro define se "sistema não principal, eixo PLC, programa auxiliar de antes e depois da usinagem" só podem buscar arquivos na pasta Macro.
- 0: desligado.
- 1: ligado. "Sistema não principal, eixo PLC, programa auxiliar de antes e depois da usinagem" só podem buscar arquivos na pasta Macro.
Quando Pr3220 = 1, o nome de arquivo aberto em "sistema não principal, eixo PLC, programa auxiliar de antes e depois da usinagem" não pode ter um arquivo de mesmo nome na pasta NcFiles.
Quando Pr3221 = 1 ou 2 (Pr3221 ligado), este parâmetro não vale (equivale a Pr3220 = 0).
Fresadora, torno e máquina de mola não suportam este parâmetro.
Pr3221Nível de depuração (debug) de macro
Debug level · Sistema, tela e idioma
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Nível de depuração (debug) de macro
Debug level · Sistema, tela e idioma
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Faz o bloco a bloco (single block, C40) parar também dentro de subprogramas (Oxxxx) ou macros (Gxxxx), para conferir a sintaxe de macro. Deixado ligado depois da depuração, o cursor da tela Monitor fica fora de sincronia com a execução do programa.
O nível de depuração é a função de conferir a sintaxe de MACRO. Com o flag de bloco a bloco (single block, C40) ligado e esta função desligada, se houver no programa um bloco com comando de sintaxe de MACRO, ele não entra na parada de bloco a bloco. Com o flag de bloco a bloco (C40) ligado e esta função ligada, se houver um bloco com sintaxe de MACRO no subprograma ou na macro, ele também entra na parada de bloco a bloco.
- 0: função de depuração desligada.
- 1: depuração ligada no subprograma (Oxxxx).
- 2: depuração ligada na macro (Gxxxx).
Com o nível de depuração ajustado, o flag de bloco a bloco (C40) precisa ser ligado antes de iniciar o programa. Não tem efeito se o flag for ligado durante a execução.
A macro ou o subprograma em depuração deve ficar na pasta Ncfiles, para que o cursor do programa e a simulação apareçam corretamente na tela Monitor.
Atenção: Desligue esta função quando terminar a depuração. Se ficar ligada, o cursor da tela Monitor pode ficar fora de sincronia com a execução do programa.
O Pr3215 decide se o código T é tratado como subprograma ou como macro.
A variável de MACRO #1502 só vale com Pr3221 = 0. Nos outros valores de Pr3221, para depurar a sintaxe de MACRO, mesmo com o bit 0 de #1502 em 1 o comando ainda entra na parada de bloco a bloco.
Pr3223FabricanteHabilitação do gerenciador do sistema (System Admin)
Enable System Manager · Sistema, tela e idioma
- Faixa
- [0~1]
- Passa a valer
- Reiniciar o comando
Habilitação do gerenciador do sistema (System Admin)
Enable System Manager · Sistema, tela e idioma
- Faixa
- [0~1]
- Passa a valer
- Reiniciar o comando
Decide se a tecla de função 'System Admin' aparece na tela. Em 0, o operador não acessa o gerenciador do sistema.
Este parâmetro define se 'System Admin' é exibido ou não.
- 0: tecla de função desligada.
- 1: tecla de função ligada.
Vale a partir das versões 10.116.36E, 10.116.39 e posteriores.
Pr3224Exibição da posição (ângulo) do spindle
Spindle Position Display · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Exibição da posição (ângulo) do spindle
Spindle Position Display · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Decide se a tela mostra o ângulo do spindle (eixo-árvore) em modo spindle. A rotação em RPM aparece na tela principal de qualquer jeito; em modo eixo C o que aparece é o ângulo do eixo C.
Define se o ângulo do spindle é exibido ou não:
- 0: não exibe o ângulo do spindle (padrão).
- 1: exibe o ângulo do spindle.
Modo spindle, ou seja, C63 desligado (Type0~3): com Pr3224 = 0 o ângulo do spindle não aparece; com Pr3224 = 1 o ângulo aparece. Seja qual for o Pr3224, a tela principal mostra o spindle em rotação (RPM). A rotação do spindle não entra no cálculo do feedrate (avanço).
Modo eixo C, ou seja, C63 ligado (Type1~3): a tela principal mostra o ângulo do eixo C. A rotação do spindle aparece como 0 RPM. A velocidade de rotação do eixo C entra no cálculo do feedrate.
Pr3225Tempo de espera do protetor de tela
Screen saver time latency · Sistema, tela e idioma
- Faixa
- [1~99]
- Unidade
- min
- Padrão
- 5
- Passa a valer
- Apertar Reset
Tempo de espera do protetor de tela
Screen saver time latency · Sistema, tela e idioma
- Faixa
- [1~99]
- Unidade
- min
- Padrão
- 5
- Passa a valer
- Apertar Reset
Minutos sem o operador mexer no comando até o monitor desligar, para prolongar a vida da tela. Só existe no sistema CE.
Este parâmetro ativa o protetor de tela para prolongar a vida do monitor.
- 1~99: quanto tempo depois de o usuário parar de operar o monitor desliga.
A partir de 10.114.53, 10.115.55, 10.114.50C, existe o C088 para o monitor sair do modo de protetor de tela (não desliga a função de protetor de tela).
Só no sistema CE.
Pr3227FabricanteResolução da tela
Screen resolution · Sistema, tela e idioma
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Resolução da tela
Screen resolution · Sistema, tela e idioma
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Resolução do monitor do comando (640X480, 800X600, 1024X768 ou tela cheia, conforme o sistema). Nos comandos ARM (séries 6/11/21/FC) tem que bater com a resolução do LCD ajustada no SA; nos x86 este parâmetro não muda a resolução.
Define a resolução da tela do monitor do comando:
DOS:
- 0: 640X480 pixels.
- 1: 800X600 pixels.
WinCE:
- 0: tela cheia.
- 1: 800X600 pixels.
- 2: 1024X768 pixels.
Simulador PC CE:
- 0: tela cheia.
- 1: 800X600 pixels.
- 2: 1024X768 pixels.
Nos comandos ARM (por exemplo séries 6/11/21/FC), ajuste o mesmo valor na resolução do LCD dentro do SA para a resolução ficar correta. A partir de 10.118.11, o SA não tem mais a função 'Change LCD Resolution'.
Comandos X86 não mudam a resolução da tela por este parâmetro.
Pr3228FabricanteHabilitação do gerenciador de ferramentas (vida útil)
Enable tool manager · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Habilitação do gerenciador de ferramentas (vida útil)
Enable tool manager · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Liga a tela 'Tool Life Management' (gerenciamento de vida útil das ferramentas) dentro de 'Offset/Setting'. Em 0, a função não aparece.
- 0: 'Tool Life Management' desligado em 'Offset/Setting'.
- 1: 'Tool Life Management' ligado.
Vale a partir das versões 10.116.36E, 10.116.39 e posteriores.
Pr3229FabricanteDesativação da tela de coordenada da peça
Disable workpiece coordinate · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Desativação da tela de coordenada da peça
Disable workpiece coordinate · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Esconde a tela de ajuste da coordenada da peça (zero peça). Em 1, o operador não consegue ajustar a coordenada da peça pela tela.
Define se a tela de ajuste da coordenada da peça é exibida ou não.
- 0: habilitada.
- 1: desabilitada.
Vale a partir das versões 10.116.36E, 10.116.39 e posteriores.
Pr3230FabricanteDesativação da tela de comprimento de ferramenta do torno
Disable lathe tool length setting screen · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Desativação da tela de comprimento de ferramenta do torno
Disable lathe tool length setting screen · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Esconde as teclas de função da tela de ajuste de comprimento de ferramenta do torno. Em 1, a tecla não aparece e o atalho 'Offset/Setting' não pula mais para essa tela.
Define se a tela de ajuste de comprimento de ferramenta do torno fica desabilitada:
- 0: teclas de função habilitadas.
- 1: teclas de função desabilitadas.
Atenção: Nas versões posteriores a 10.116.36E, 10.116.39, ao desabilitar a tela de comprimento de ferramenta do torno, a tecla de função de comprimento de ferramenta não é exibida. Nas versões posteriores a 10.116.38F, 10.116.54D, 10.118.0B, 10.118.2, ao desabilitar essa tela, a tecla de atalho 'Offset/Setting' do torno não pula para a tela de ajuste de comprimento de ferramenta.
Pr3231FabricanteDispositivo remoto na porta COM1
COM1 Remote Device · Comunicação e DNC
- Faixa
- [0~9]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Dispositivo remoto na porta COM1
COM1 Remote Device · Comunicação e DNC
- Faixa
- [0~9]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de dispositivo ligado na COM1 (IHM FX2 ou FX2-V2). Define como os registradores D da IHM se espelham nos registradores R do comando; errado, a IHM não enxerga os dados do comando.
Este parâmetro define o tipo de dispositivo remoto na COM1:
- 0: desligado.
- 1: IHM FX2.
- 3: IHM FX2-V2. Este ajuste dá acesso a 4056 registradores.
Com Pr3231 = 1, os D0~D511 da IHM FX2 correspondem aos R0~R255 do comando.
Com Pr3231 = 3, os registradores do comando correspondentes aos D0~D511 da IHM FX2 estão na tabela abaixo. A relação entre R0~R3999 e D0~D399 da FX2 é trocada pelo R4055 do comando (D510 da FX2); já a correspondência entre R4000~R4055 do comando e D400~D511 da FX2 é fixa.
| Ajuste de R4055 | Registrador D da FX2 | Registrador R do CNC |
|---|---|---|
| R4055(D510)=0 | D000~D399 | R0000~R0199 |
| R4055(D510)=1 | D000~D399 | R0200~R0399 |
| … | … | … |
| R4055(D510)=19 | D000~D399 | R3800~R3999 |
| X (fixo) | D400, D401 | R4000 |
| X (fixo) | D402, D403 | R4001 |
| X (fixo) | … | … |
| X (fixo) | D510, D511 | R4055 |
Atenção: Os registradores do comando são de 32 bits. Os registradores D da FX2 são de 16 bits.
Pr3232FabricanteDispositivo remoto na porta COM2
COM2 Remote Device · Comunicação e DNC
- Faixa
- [0~9]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Dispositivo remoto na porta COM2
COM2 Remote Device · Comunicação e DNC
- Faixa
- [0~9]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de dispositivo ligado na COM2 (IHM FX2 ou FX2-V2), com a mesma lógica de registradores do Pr3231.
Este parâmetro define o tipo de dispositivo remoto na COM1 (sic, conforme o manual; trata-se da COM2):
- 0: desligado.
- 1: IHM FX2.
- 3: IHM FX2-V2. Este ajuste dá acesso a 4056 registradores.
Veja o Pr3231 (COM1 Remote Device) para os detalhes.
Pr3234FabricantePorta do Modbus escravo (slave)
Open Modbus Slave · Sistema, tela e idioma
- Faixa
- [0~3]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Porta do Modbus escravo (slave)
Open Modbus Slave · Sistema, tela e idioma
- Faixa
- [0~3]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Em qual porta o comando responde como escravo (slave) Modbus: COM1~COM3 por RS485 ou LAN1 por Modbus TCP. Em 0, o comando não responde a nenhum mestre Modbus.
Este parâmetro define em qual porta a função Modbus Slave fica habilitada.
- 0: desligado.
- 1: COM1.
- 2: COM2 (comandos da série ARM, exceto a série 81R).
- 3: COM3 (SUPER/10/20/200).
- 9: LAN (LAN1), válido a partir das versões 10.116.54F, 10.118.0D, 10.118.4.
Atenção: Descrição do ajuste: as COM1~3 usam Modbus RS485; a LAN (LAN1) usa Modbus TCP. Ao usar o servidor (slave) Modbus TCP: servidor (slave) e cliente (master) precisam estar no mesmo domínio. Depois de conectado, se o mestre for um PC ou outro dispositivo que não seja comando, e o cliente (master) ficar mais de 10 segundos sem mandar comando (pacote), o servidor encerra a conexão com o cliente (observação 1). Os comandos ARM da série 81R não têm esta função.
Observação 1: se o mestre for um comando, ele fica conectado ao escravo.
Pr3235FabricanteID da estação do Modbus escravo
Modbus Slave Station ID · Sistema, tela e idioma
- Faixa
- [0~255]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
ID da estação do Modbus escravo
Modbus Slave Station ID · Sistema, tela e idioma
- Faixa
- [0~255]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Endereço (station ID) com que o comando responde na rede Modbus como escravo. O mestre precisa chamar exatamente este número.
Define o ID da estação do Modbus Slave:
- 0~255: ID da estação do Modbus Slave.
Pr3236FabricanteID da estação de rede (NetPLC)
Network Station ID · Sistema, tela e idioma
- Faixa
- [0~31]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
ID da estação de rede (NetPLC)
Network Station ID · Sistema, tela e idioma
- Faixa
- [0~31]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número da estação do comando na rede NetPLC. O dígito das centenas é o grupo: só estações do mesmo grupo se conectam, e o número x01 de cada grupo é o servidor. Em 0, a rede fica fechada.
Define o número da estação de rede:
- 0: desligado.
- 1~31: número do CNC na rede.
Este parâmetro define o número da estação de rede NetPLC:
| Número | Função |
|---|---|
| 0 ou qualquer valor não listado | Fechado. |
| 1~31, 101~131, 201~231 … 9801~9831, 9901~9931 | Número da estação de rede NetPLC. O dígito das centenas (≥100) é o ID do grupo; só estações do mesmo grupo se conectam entre si. Hoje são suportados 100 grupos. |
- 1~31 → grupo 0. Servidor do grupo 0: estação 1. Clientes do grupo 0: estações 2~31.
- 101~131 → grupo 1. Servidor do grupo 1: estação 101. Clientes do grupo 1: estações 102~131.
- 201~231 → grupo 2. Servidor do grupo 2: estação 201. Clientes do grupo 2: estações 202~231.
- … e assim por diante.
- 9901~9931 → grupo 99. Servidor do grupo 99: estação 9901. Clientes do grupo 99: estações 9902~9931.
Versão em que vale o ID da estação de rede:
| Versão | Faixa do parâmetro |
|---|---|
| 10.116.52, 10.117.52 e anteriores | Só um grupo NetPLC de número de estação; faixa do parâmetro [0~31]. |
| 10.116.53, 10.117.53 e posteriores | Vários grupos NetPLC de número de estação; faixa do parâmetro [0~9931]. |
Pr3237FabricanteRegistrador R inicial do quadro branco (whiteboard) de rede
Network whiteboard R register start number · Sistema, tela e idioma
- Faixa
- [1024~4096]
- Padrão
- 1024
- Passa a valer
- Reiniciar o comando
Registrador R inicial do quadro branco (whiteboard) de rede
Network whiteboard R register start number · Sistema, tela e idioma
- Faixa
- [1024~4096]
- Padrão
- 1024
- Passa a valer
- Reiniciar o comando
Primeiro registrador R da área compartilhada (whiteboard) entre os comandos da rede NetPLC. O manual não traz descrição além da tabela padrão.
O manual não traz descrição para este parâmetro além da tabela padrão (faixa, padrão e quando vale).
Pr3238FabricanteQuantidade de registradores R do quadro branco (whiteboard) de rede
Network whiteboard R register length · Sistema, tela e idioma
- Faixa
- [0~3072]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quantidade de registradores R do quadro branco (whiteboard) de rede
Network whiteboard R register length · Sistema, tela e idioma
- Faixa
- [0~3072]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quantos registradores R, a partir do Pr3237, formam a área compartilhada (whiteboard) da rede NetPLC. O manual não traz descrição além da tabela padrão.
O manual não traz descrição para este parâmetro além da tabela padrão (faixa, padrão e quando vale).
Pr3241FabricanteTipo de ponto decimal no programa NC
Decimal point type · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de ponto decimal no programa NC
Decimal point type · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Como o comando lê um número sem ponto decimal no programa: em 0, vale a menor unidade de Pr17 (X100 = 0.1 mm com precisão 0.001); em 1, vale a unidade inteira (X100 = 100 mm). Trocar este parâmetro pode multiplicar ou dividir o comando por 100 e bater a máquina.
Este parâmetro define o tipo de ponto decimal da posição e do tempo digitados nos arquivos NC. O valor padrão é 0:
| Unidade | Pr17 | Unidade de entrada sem ponto decimal |
|---|---|---|
| mm, deg, sec | 2 | 0.01 |
| mm, deg, sec | 3 | 0.001 |
| mm, deg, sec | (ilegível na extração) | 0.0001 |
| inch | 2 | 0.001 |
| inch | 3 | 0.0001 |
| inch | (ilegível na extração) | 0.00001 |
Parâmetro em 1: não depende do Pr17 (precisão de controle). Sem ponto decimal, 1 unidade vale 1 mm, 1 deg, 1 inch ou 1 sec.
Atenção: Mudar este parâmetro pode reduzir ou aumentar o comando em 100 vezes. Confira se a unidade do programa NC está correta.
Exemplo em métrico (comando de movimento G00 X100):
- Pr3241 = 0: G00 X100 anda 1 (mm) ou 0.1 (mm), conforme a unidade de entrada dada por Pr17 (0.01 ou 0.001).
- Pr3241 = 1: G00 X100 anda 100 (mm), seja qual for o Pr17.
- G00 X100. (com ponto decimal): anda 100 (mm) em qualquer ajuste.
Observação: na tabela do manual, '-' significa que o parâmetro não influi. Todos os valores são válidos.
Pr3243FabricanteProcessamento do Reset do teclado pelo PLC
Keyboard reset process by PLC · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Processamento do Reset do teclado pelo PLC
Keyboard reset process by PLC · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quem trata a tecla Reset do painel (S32): a interface (MMI) direto para o kernel, ou o PLC, que então dispara o C37. Em 1 sem o ladder tratar o S32, o Reset não funciona.
Este parâmetro decide como o sinal de reset é processado quando o botão Reset do painel é apertado (S32 ligado).
- 0: a MMI processa o S32 e avisa o kernel diretamente.
- 1: o PLC lê o S32 e a lógica ladder dispara o C37 para avisar o kernel.
Pr3245Incremento máximo de entrada da compensação de desgaste da ferramenta
Max increment value of input for tool wear compensation(BLU) · Usinagem e programa
- Faixa
- [1~200000]
- Unidade
- BLU
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Incremento máximo de entrada da compensação de desgaste da ferramenta
Max increment value of input for tool wear compensation(BLU) · Usinagem e programa
- Faixa
- [1~200000]
- Unidade
- BLU
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Maior valor que o operador consegue somar de uma vez no desgaste da ferramenta (em BLU, a unidade básica do comando, normalmente 0,001 mm). Limita erro de digitação que faria a ferramenta bater na peça ou na máquina.
Este parâmetro limita o incremento máximo que o operador pode ajustar no desgaste da ferramenta, para evitar entrada exagerada que cause interferência mecânica.
Pr3247Unidade de exibição do avanço (feedrate)
Feedrate display method · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Unidade de exibição do avanço (feedrate)
Feedrate display method · Sistema, tela e idioma
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Se a tela mostra o feedrate (avanço) em mm/min ou m/min. Só vale em sistemas DOS; o sistema CE não tem este parâmetro.
Define a unidade de exibição do feedrate (avanço):
- 0: mm/min.
- 1: m/min.
Só vale em sistemas DOS; os sistemas CE não têm este parâmetro.
Pr3249FabricanteExpansão da quantidade de alarmes do MLC
MLC Alarm ID Expansion · Sistema, tela e idioma
- Faixa
- [0~63]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Expansão da quantidade de alarmes do MLC
MLC Alarm ID Expansion · Sistema, tela e idioma
- Faixa
- [0~63]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Faz o comando tratar os bits 16~31 dos registradores R44~R49 como alarmes de PLC (MLC 315~410), dobrando a quantidade de alarmes personalizados. O valor é a soma binária: cada bit de Pr3249 libera um registrador.
Informação básica: este parâmetro faz o comando tratar os bits 16~31 de R44~R49 como alarmes de PLC, para atender à demanda por mais alarmes personalizados.
Explicação do parâmetro: este parâmetro faz o comando tratar os bits 16~31 de R44~R49 como alarmes de PLC, que ficam gravados no histórico de alarmes. Tratado como alarme de PLC, o ID do alarme não muda.
Ajustar o Pr3249 é como ligar bits binários: ligando determinado bit de R, o ID de alarme correspondente passa a ser tratado como alarme de PLC. Embora o ajuste seja feito como bits binários, o valor que se grava é o decimal correspondente ao binário. Os detalhes do ajuste de Pr3249 estão na tabela abaixo.
| bit | Diagrama | Valor de Pr3249 | Resultado do ajuste | Observações |
|---|---|---|---|---|
| bit 0 | 0000 0001 | +1 | Bits 16~31 de R44 tratados como alarmes de PLC. | Bits 0~15 de R44 correspondem a MLC 65~80; bits 16~31 de R44 correspondem a MLC 315~330. |
| bit 1 | 0000 0010 | +2 | Bits 16~31 de R45 tratados como alarmes de PLC. | Bits 0~15 de R45 correspondem a MLC 81~96; bits 16~31 de R45 correspondem a MLC 331~346. |
| bit 2 | 0000 0100 | +4 | Bits 16~31 de R46 tratados como alarmes de PLC. | Bits 0~15 de R46 correspondem a MLC 97~112; bits 16~31 de R46 correspondem a MLC 347~362. |
| bit 3 | 0000 1000 | +8 | Bits 16~31 de R47 tratados como alarmes de PLC. | Bits 0~15 de R47 correspondem a MLC 113~128; bits 16~31 de R47 correspondem a MLC 363~378. |
| bit 4 | 0001 0000 | +16 | Bits 16~31 de R48 tratados como alarmes de PLC. | Bits 0~15 de R48 correspondem a MLC 129~144; bits 16~31 de R48 correspondem a MLC 379~394. |
| bit 5 | 0010 0000 | +32 | Bits 16~31 de R49 tratados como alarmes de PLC. | Bits 0~15 de R49 correspondem a MLC 145~160; bits 16~31 de R49 correspondem a MLC 395~410. |
O valor real é a combinação dos ajustes acima. Por exemplo, para tratar os bits 16~31 de R45 e R47 como alarmes de PLC, o diagrama fica 0000 1010. O valor a gravar é o decimal de 0000 1010, ou seja, 10.
Versão: este parâmetro só existe nas versões 10.118.40E, 10.118.43 e posteriores.
Pr3251FabricanteTipo de tela touch
Touch · Placas, I/O e hardware
- Faixa
- [0~9]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo de tela touch
Touch · Placas, I/O e hardware
- Faixa
- [0~9]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual tela touch (marca, modelo e porta) está ligada no comando, ou se mostra o cursor do mouse (9). Errado, o toque não responde; a calibração (Screen Adjust) só aparece com o tipo certo ajustado.
Este parâmetro define o tipo de tela touch, ou decide se o cursor é exibido ou não. O manual original traz duas tabelas completas (x86 e ARM) com todas as versões de software e de imagem por placa-mãe; abaixo estão condensadas, com as observações encurtadas.
Comandos x86 (séries Super, 10F, 30 e 200):
| Valor | Marca/modelo | Porta (comando/tela) | Observação |
|---|---|---|---|
| 0 | Nenhuma | - | - |
| 1 | PenMount 9000 resistiva/capacitiva | COM4/RS232 | Hardware padrão da Syntec. |
| 2 | Elo TouchKit resistiva/capacitiva | COM1/RS232 | - |
| 3 | PenMount 9000 resistiva/capacitiva | COM1/RS232 | - |
| 4 | PenMount 6000 resistiva/capacitiva | COM1/RS232 | - |
| 9 | - | USB ou PS2 | Cursor exibido. |
Comandos ARM (séries 6, 11, 21, 22, 60, 70, 80, 220, eHMC, FC e -X):
| Valor | Marca/modelo | Porta (comando/tela) | Observação |
|---|---|---|---|
| 0 | Nenhuma | - | - |
| 1 | PenMount 6000 resistiva/capacitiva | USB | Hardware padrão da Syntec. Versões de software posteriores a 10.118.66L, 10.118.70F, 10.118.75; placa-mãe I.MX6 suportada a partir da imagem 10.1. |
| 2 | EETI resistiva/capacitiva | USB | Hardware padrão da Syntec. Versões de software posteriores a 10.118.66L, 10.118.70F, 10.118.75; placa-mãe I.MX6 suportada a partir da imagem 10.1. |
| 3 | PenMount 9000 resistiva/capacitiva | COM1/RS232 | Comandos da série -X com porta COM1 (RS232). Versões de software posteriores a 10.116.26H, 10.116.36V, 10.116.50, 10.117.37 (notas 1 e 2); I.MX6 a partir da imagem 9.7; AM3354 a partir da imagem 7.50; AM3517 não suportada. Também versões posteriores a 10.118.66L, 10.118.70F, 10.118.75 com I.MX6 a partir da imagem 10.1. Suporta tela touch 800*480. |
| 4 | PenMount 9000 resistiva/capacitiva | COM2/RS232 | Comandos fora da série -X, só com COM2 (Option IO ou SRI, com pinos RS485 ou SRI+RS485): precisa de adaptador RS232/RS485, veja a nota 7. Versões de software posteriores a 10.116.26H, 10.116.36V, 10.116.50, 10.117.37 (notas 1 e 2); I.MX6 a partir da imagem 9.7; AM3354 a partir da imagem 7.50; AM3517 não suportada. Suporta tela touch 800*480. |
| 5 | Elo TouchKit resistiva/capacitiva | COM1/RS232 | Comandos da série -X com porta COM1 (RS232). |
| 6 | EETI PCAP capacitiva projetada | USB | Hardware padrão da Syntec (comandos das séries 22 e 220 com tela touch de 15 polegadas), não precisa de ajuste. Versões de software posteriores a 10.118.12I, 10.118.17 (nota 4); I.MX6 a partir da imagem 9.13; AM335x a partir da imagem 7.71. |
| 7 | PenMount 6000 resistiva/capacitiva | COM1/RS232 | Comandos da série -X com porta COM1 (RS232). |
| 9 | Mouse | USB ou PS2 | Cursor exibido. Na placa-mãe I.MX6 (imagem posterior a 10.1) o software ainda não exibe o cursor. |
Notas para o ajuste nos comandos ARM:
- Com o parâmetro em 3 ou 4 (driver touch PenMount 9000 RS232): suportado a partir das versões de software 10.116.24V, 10.116.36B, 10.116.37, 10.117.37. Placa-mãe AM335x (imagem posterior a 7.45); placa-mãe i.MX6 (imagem posterior a 9.7); AM3517 não suportada.
- Imagem posterior a 7.49A tem que ser usada com software 10.116.26H, 10.116.36V, 10.116.50 ou posterior; senão a tela touch não funciona.
- Software 10.116.54W, 10.118.12E, 10.118.15 e posteriores suportam o valor 5 (tela touch Elo TouchKit). Placas-mãe e imagens compatíveis: AM335x (imagem posterior a 7.45); i.MX6 (imagem posterior a 9.6); AM3517 não suportada.
- Software 10.118.12I, 10.118.17 e posteriores suportam o valor 6 (tela touch EETI PCAP), e tem que usar imagem posterior a i.MX6_9.13, AM335x_7.71.0.
- Software 10.116.56M, 10.118.12U, 10.118.22C, 10.118.24 e posteriores suportam o valor 7 (tela touch PM6000 na COM1), e tem que usar imagem posterior a 9.13.
- Com o parâmetro em 9, o teclado de tela: nas versões 10.114.56N, 10.116.0J, 10.116.6C, 10.116.8, 10.117.8 e posteriores, o teclado de tela aparece sempre; nas versões 10.118.12R, 10.118.22 e posteriores, não aparece mais.
- Ligação do adaptador RS232/RS485 (referência: 'Connect FC controller and touch screen display', em chinês): os adaptadores comuns são de 9 pinos (DB9) e 25 pinos (DB25). O mais comum é a ligação a três fios: terra, recepção de dados e transmissão de dados. Os pinos 2 e 3 da porta RS232 do adaptador ligam nos pinos 3 e 2 da porta RS232 da tela; ou seja, a ligação correta é 2 com 3, 3 com 2 e 5 com 5 (GND). Os pinos D+ e D- da porta RS485 do adaptador ligam nos pinos RS485_D+ e RS485_D- da porta SRI ou da porta Option IO do comando, e GND com GND.
- A calibração da tela touch (Screen Adjust) só existe com o parâmetro em 1~4 no x86 ou em 1, 2, 3, 4, 5, 7 no ARM. Confira se a tela está ligada corretamente. Caminho da tecla de calibração: CNC (fresadora ou torno): F5 Maintain → F5 System Setting → F1 Screen Adjust. Automação: F1 Electronic Module → F1 → Maintain → F10 Next → F3 Screen Adjust.
- Com tela touch fornecida pela FIEFDOM depois de 2020/9/1, comandos com placa-mãe 3354 ou I.MX6 conseguem se comunicar com EETI (Pr3251 = 2) e EETI PCAP (Pr3251 = 6). Com software posterior a 10.116.24P, 10.116.34, 10.117.34 e imagem posterior a 9.13, o comando suporta EETI (Pr3251 = 2). Se a placa-mãe for I.MX6, com software posterior a 10.118.12I, 10.118.17 e imagem posterior a 9.13, o comando suporta EETI PCAP (Pr3251 = 6).
- Placas-mãe I.MX6 (imagem 10.1 e posterior) só suportam os valores 1, 2 e 4; não suportam 3, 5, 6 e 7.
Pr3252~Pr3255FabricanteDescontinuadoBordas da tela touch para calibração
Touch Screen side · Placas, I/O e hardware
- Faixa
- [1~9999]
- Padrão
- 25
- Passa a valer
- Reiniciar o comando
Bordas da tela touch para calibração
Touch Screen side · Placas, I/O e hardware
- Faixa
- [1~9999]
- Padrão
- 25
- Passa a valer
- Reiniciar o comando
Limites Xmin, Xmax, Ymin e Ymax da área da tela touch usados na calibração. Não existe mais a partir das versões 10.116.38B, 10.116.54 e 10.118.0.
Define a faixa das bordas da tela touch (Xmin, Xmax, Ymin, Ymax) na calibração.
A partir das versões 10.116.38B, 10.116.54, 10.118.0 e posteriores, este parâmetro não é mais suportado.
Pr3261~Pr3263FabricanteNúmero da estação M3-IO (1ª a 3ª)
M3-IO Station No · Placas, I/O e hardware
- Faixa
- [0~16010]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número da estação M3-IO (1ª a 3ª)
M3-IO Station No · Placas, I/O e hardware
- Faixa
- [0~16010]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número de estação de cada placa de I/O remota no barramento serial M3 (formato MMnnn: estação primária do drive + estação secundária). Diferente de 0 liga a comunicação de I/O digital; cada estação ocupa 64 entradas e 64 saídas a partir de I320/O320.
| Pr | Nome |
|---|---|
| Pr3261 | Número da 1ª estação M3-IO |
| Pr3262 | Número da 2ª estação M3-IO |
| Pr3263 | Número da 3ª estação M3-IO |
- Para usar esta função, confira que o Pr5 (tipo de I/O) não está em 9 (I/O virtual).
- Os números de estação ajustados em Pr3261~Pr3263 (o manual escreve 'Pr3261~3226') devem ficar em ordem crescente (pensando na compatibilidade com a detecção automática no futuro).
- O comando precisa suportar comunicação serial M3 (veja o Pr9, tipo de placa de servo) para esta função. Exemplo: o Pr9 do comando 21-H deve ser 103.
- O número da estação M3 IO tem que ser único. Exemplo: Pr3261 = Pr3262 = 1005 não é permitido.
- Se o número da estação M3 IO ≠ 0, a comunicação de I/O digital fica ligada (10.116.24K, 10.116.30, 10.117.30).
- Os bits I da N-ésima estação são 320+(N-1)*64 ~ 320+N*64-1; os bits O correspondentes são 320+(N-1)*64 ~ 320+N*64-1. 1ª estação: I320~I383, O320~383. 2ª estação: I384~I447, O384~447. 3ª estação: I448~I511, O448~511.
- Se a estação de I/O tiver a função de MPG (volante manual) serial, os bits I do MPG correspondem a I56~I62 dessa estação. Por exemplo, se a 1ª estação de IO tiver MPG, os bits I do MPG são I376~I382. O desenho é igual ao do comando 21A, em que o I/O do MPG usa as 8 entradas seguintes.
Com drive multieixo, este parâmetro é ajustado como MMnnn, onde: MM é o número da estação primária (1~16); o ajuste segue os Pr21~Pr40 (porta da placa de eixo de cada eixo). nnn é o número da estação secundária (000~010); o ajuste depende da especificação de estação secundária do drive.
Para drive multieixo 380V:
- 1000, 1001, 1002 correspondem aos eixos 1~3 de um drive multieixo.
- 1003 corresponde só ao drive do spindle. O drive de três eixos tem só dois eixos de avanço e deve ser ajustado em 1000, 1001 e 1003.
- 1004 corresponde só à placa adicional (add-on card). Este valor fica reservado mesmo sem placa adicional instalada; por isso a placa M3 IO não pode ser ajustada em 1004.
- 1005, 1006 correspondem à primeira e à segunda placa M3 IO.
Exemplo: o ajuste de um drive M3 de quatro eixos: 1ª IO de extensão: estação secundária 5 (n005); 2ª IO de extensão: estação secundária 6 (n006). Se a chave DIP do drive definir a estação primária como 1, os parâmetros do comando podem ficar assim:
| Parâmetro | Valor |
|---|---|
| Pr3261 | 1005 |
| Pr3262 | 1006 |
Ou seja, a primeira estação M3 IO corresponde à 1ª IO de extensão, e a segunda estação M3 IO corresponde à 2ª IO de extensão.
Pr3266~Pr3267Sinal do drive a monitorar (1º e 2º conjunto)
Select the drive signal to be monitored · Placas, I/O e hardware
- Faixa
- [1~5]
- Passa a valer
- Apertar Reset
Sinal do drive a monitorar (1º e 2º conjunto)
Select the drive signal to be monitored · Placas, I/O e hardware
- Faixa
- [1~5]
- Passa a valer
- Apertar Reset
Qual sinal interno do drive (limite de torque, entrada de latch externo, freio, limite de curso por software positivo ou negativo) aparece nos registradores R30 (1º conjunto) e R5291 (2º conjunto) para o PLC ler.
- Pr3266: seleciona o primeiro conjunto de sinal do drive a monitorar. Faixa [1~5]; o valor padrão não ficou legível na extração do manual.
- Pr3267: seleciona o segundo conjunto de sinal do drive a monitorar. Faixa [1~5], padrão 2.
Definição dos valores do parâmetro:
- 1: sinal de limite de torque do drive atingido.
- 2: entrada de latch externo 1 do drive.
- 3: sinal de freio do drive.
- 4: limite de curso positivo por software do drive (P-SOT).
- 5: limite de curso negativo por software do drive (N-SOT).
O R30 mostra o primeiro conjunto de sinal; o R5291 mostra o segundo. Explicação dos registradores: veja PLC Interface, R Register Interface.
Versões suportadas: o manual traz uma tabela por drive (Yaskawa M2/M3, Syntec M2, Syntec M3, Panasonic RTEX, EtherCAT) que ficou parcialmente ilegível na extração. O que dá para ler: 1 (T_LIM) e 2 (EXT1) nas versões 10.116.36Y, 10.116.51, 10.118.0 e posteriores para os drives M2/M3; para EtherCAT, consulte o EtherCAT Driver Application Manual (ENG); 4 (P-SOT) e 5 (N-SOT) a partir de 10.118.27, com drive versão 2.14.0 e posterior.
Pr3270FabricanteTempo tolerado de desconexão do painel portátil sem fio
Tolerated time when Wireless portable box disconnects · Placas, I/O e hardware
- Faixa
- [0~3000]
- Unidade
- ms
- Padrão
- 3000
- Passa a valer
- Reiniciar o comando
Tempo tolerado de desconexão do painel portátil sem fio
Tolerated time when Wireless portable box disconnects · Placas, I/O e hardware
- Faixa
- [0~3000]
- Unidade
- ms
- Padrão
- 3000
- Passa a valer
- Reiniciar o comando
Quanto tempo o painel portátil sem fio (wireless portable box) pode ficar sem comunicação antes de o comando soltar o alarme OP-67. Muito curto, qualquer oscilação de sinal para a máquina.
Se o painel portátil sem fio ficar desconectado por mais que o tempo ajustado, o comando dispara o alarme 'OP-67 Wireless portable box status abnormal' (estado anormal do painel portátil sem fio).
Pr3271FabricanteHabilitação do SRI na tabela de mapeamento de I/O
Enables SRI in IO mapping table · Placas, I/O e hardware
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Habilitação do SRI na tabela de mapeamento de I/O
Enables SRI in IO mapping table · Placas, I/O e hardware
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Com tabela de I/O personalizada (Pr5 = 100), decide se a interface SRI entra no mapeamento de I/O. Em 1, a tabela muda conforme os parâmetros do SRI; trocou o dispositivo SRI, tem que sincronizar e salvar na tela de parâmetros do SRI.
O parâmetro só vale com o Pr5 (tipo de I/O) em 100.
Em 0, o SRI fica desligado ao usar a tabela de I/O personalizada; em 1, o SRI fica ligado.
Ao ligar o SRI na tabela de I/O personalizada, o conteúdo da tabela de mapeamento de I/O muda conforme os parâmetros do SRI (veja SRI Parameter Setting). Se o dispositivo SRI mudou, é obrigatório executar 'automatic synchronize and parameter save' (sincronizar automaticamente e salvar parâmetros) na tela de parâmetros do SRI.
Pr3281~Pr3288FabricanteNúmero da estação EtherCAT-IO (1ª a 8ª)
EtherCAT-IO Station No · Placas, I/O e hardware
- Faixa
- [0~16]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número da estação EtherCAT-IO (1ª a 8ª)
EtherCAT-IO Station No · Placas, I/O e hardware
- Faixa
- [0~16]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número de estação de cada módulo de I/O remoto EtherCAT (até 8). Precisa de Pr5 = 100 e comando com EtherCAT (Pr9). Número repetido ou igual à porta de um eixo dá o alarme OP-018.
| Pr | Nome |
|---|---|
| Pr3281 | Número da 1ª estação EtherCAT IO |
| Pr3282 | Número da 2ª estação EtherCAT IO |
| Pr3283 | Número da 3ª estação EtherCAT IO |
| Pr3284 | Número da 4ª estação EtherCAT IO |
| Pr3285 | Número da 5ª estação EtherCAT IO |
| Pr3286 | Número da 6ª estação EtherCAT IO |
| Pr3287 | Número da 7ª estação EtherCAT IO |
| Pr3288 | Número da 8ª estação EtherCAT IO |
O valor do parâmetro é o número de estação do dispositivo de IO.
- 0: não corresponde a nenhum dispositivo de IO.
- 1~16: número de estação do dispositivo de IO correspondente.
- Para usar esta função, confira que o Pr5 (tipo de I/O) está em 100 (Customized I/O Chart Manual).
- O comando precisa suportar comunicação serial EtherCAT (veja o Pr9, tipo de placa de servo) para esta função. Exemplo: o Pr9 do comando 21MA-H deve ser 110.
- O número da estação EtherCAT IO tem que ser único.
- O número da estação EtherCAT IO não pode conflitar com o número de porta dos eixos (Pr21~Pr40, porta da placa de eixo de cada eixo; Pr1621~Pr1630, ID do eixo ou número de porta do spindle).
Atenção: Quando o número de estação se repete ou conflita com a porta de um eixo (pontos 4 e 5 acima), o comando gera o alarme OP-018 Port configuration error (erro de configuração de porta).
Pr3401~Pr3460Registradores de parâmetro do MLC
MLC Register parameter · PLC e macros
- Faixa
- [0~32767]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Registradores de parâmetro do MLC
MLC Register parameter · PLC e macros
- Faixa
- [0~32767]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Sessenta valores que o PLC (MLC, o ladder do comando) lê como parâmetros, para o fabricante da máquina ajustar o ladder sem recompilar. O que cada um faz depende do ladder de cada máquina.
O manual não traz descrição para este parâmetro além da tabela padrão (faixa, padrão e quando vale).
Pr3581~Pr3588Pré-programa e pós-programa dos grupos em modo independente
Pre/Post-program of the independent mode group · PLC e macros
- Faixa
- [1~999999]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Pré-programa e pós-programa dos grupos em modo independente
Pre/Post-program of the independent mode group · PLC e macros
- Faixa
- [1~999999]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Número do programa Oxxxx que roda automaticamente antes (pré) e depois (pós) do programa principal em cada um dos quatro grupos de eixos em modo independente. Em 0, nada roda.
| Pr | Nome |
|---|---|
| Pr3581~Pr3587 (ímpares) | Pré-programa do grupo em modo independente |
| Pr3582~Pr3588 (pares) | Pós-programa do grupo em modo independente |
- Pr3581~Pr3587 (ímpares) são o pré-programa do primeiro ao quarto grupo em modo independente.
- Pr3582~Pr3588 (pares) são o pós-programa do primeiro ao quarto grupo em modo independente.
- O parâmetro passa a valer depois de um reset de todo o sistema: C36 (reset depois de parada de emergência) ou C37 (reset de todo o sistema).
- O parâmetro passa a valer com o Pr732 ajustado em 2.
- Com o valor em 0, o pré/pós-programa não é executado.
- Com o valor acima de 0, ele é o número do pré/pós-programa.
- Com o valor ajustado com sucesso, o pré-programa roda antes do programa principal e o pós-programa roda depois do programa principal.
- O primeiro caractere do nome do pré/pós-programa deve ser O.
- Se o nome do pré/pós-programa tiver menos de 4 dígitos, o comando completa para 4 dígitos automaticamente.
- Se o nome tiver mais de 4 e menos de 6 dígitos, o comando completa para 6 dígitos automaticamente.
Exemplos: Pr3585 = 123 significa que o pré-programa do terceiro grupo em modo independente é O0123. Pr3588 = 12345 significa que o pós-programa do quarto grupo em modo independente é O012345.
No modelo 81RG, o Pr3581 fica restrito a 211 e o Pr3582 a 221.
Pr3599FabricanteCódigo M do modo look-ahead avançado
Register M code for Advanced Look-Ahead mode · PLC e macros
- Faixa
- [0 ~9999]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Código M do modo look-ahead avançado
Register M code for Advanced Look-Ahead mode · PLC e macros
- Faixa
- [0 ~9999]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual código M liga o modo look-ahead avançado (leitura antecipada de blocos). Em 0, o modo fica desligado. Não pode repetir um M já usado pelo sistema ou por outra função.
Com este parâmetro em 0, o modo look-ahead avançado fica desligado.
Os códigos M a seguir já são usados pelo sistema e não podem ser usados para o modo look-ahead avançado: M0, M1, M2, M30, M98, M99, M198.
Códigos M usados em outras funções não podem ser reaproveitados para o modo look-ahead avançado. Por exemplo: Pr3600 (código M de interrupção), Pr3601~3610 (macro por código M).
Versão em que vale: 10.116.36K, 10.116.43, 10.117.43 e posteriores.
Pr3600FabricanteCódigo M de interrupção por macro personalizada
Register custom Macro interrupt M code · PLC e macros
- Faixa
- [0 ~9998]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Código M de interrupção por macro personalizada
Register custom Macro interrupt M code · PLC e macros
- Faixa
- [0 ~9998]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Código M(n) que liga a chamada de macro por interrupção; M(n+1) desliga. Em 0, a função de macro de interrupção fica desligada.
Com o parâmetro em 0, a função de macro de interrupção fica desligada.
Com o parâmetro em n (n≠0): M(n) liga a função de chamada de macro por interrupção; M(n+1) desliga a função de chamada de macro por interrupção.
Versão em que vale: 10.116.24Y, 10.116.36E, 10.116.39, 10.117.39 e posteriores.
Pr3601~Pr3610FabricanteRegistro de chamada de macro por código M
M code Macro call registry · PLC e macros
- Faixa
- [0~ 999999999]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Registro de chamada de macro por código M
M code Macro call registry · PLC e macros
- Faixa
- [0~ 999999999]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Até dez códigos M que, em vez de disparar o flag do PLC direto, chamam primeiro uma macro Mxxxx. Serve para o fabricante criar ciclos próprios (troca de ferramenta, aspiração) por M. Não pode usar M do sistema (M00, M01, M02, M30, M96~M99).
Este parâmetro define a regra de chamada do código M:
- 0: não chama a macro Mxxxx e dispara os flags do PLC diretamente.
- 1: chama Mxxxx primeiro e depois, conforme o contato da macro, usa ou não o PLC. xxxx é o valor de Pr3601~Pr3610.
Códigos M padrão do sistema não podem ser usados: M00, M01, M02, M30, M96, M97, M98, M99.
Atenção: Dentro das macros de código M definidas por Pr3601~, não é possível chamar outras macros de código M ou T: elas disparam os flags do PLC diretamente.
Pr3701~Pr3710FabricanteRegistro de macro chamada por código G
G code Macro call registry · PLC e macros
- Faixa
- [-1~11]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Registro de macro chamada por código G
G code Macro call registry · PLC e macros
- Faixa
- [-1~11]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Cada Pr3701~Pr3710 registra um código G padrão (G00, G01, G02, G03, G53, G40, G41, G42, G43, G44, G49, G04) que passa a ser substituído por uma macro sua. Com o valor errado, o comando executa a macro no lugar de um G que você não queria trocar, ou não acha o arquivo da macro.
O comando Syntec deixa uma macro personalizada substituir os códigos G padrão G00/G01/G02/G03/G53/G40/G41/G42/G43/G44/G49/G04. O valor do parâmetro diz qual código G fica registrado:
| Valor | Código G |
|---|---|
| 0 | N/A (nenhum) |
| -1 | G00 |
| 1 | G01 |
| 2 | G02 |
| 3 | G03 |
| 4 | G53 |
| 5 | G40 |
| 6 | G41 |
| 7 | G42 |
| 8 | G43 |
| 9 | G44 |
| 10 | G49 |
| 11 | G04 |
O manual chama esses códigos G personalizáveis de códigos G registrados.
Nome do arquivo da macro: cada código G registrado procura um arquivo de macro com nome fixo.
| Código G | Nome do arquivo da macro do G registrado |
|---|---|
| N/A | N/A |
| G00 | G0000 |
| G01 | G0001 |
| G02 | G0002 |
| G03 | G0003 |
| G53 | G0053 |
| G40 | G0040 |
| G41 | G0041 |
| G42 | G0042 |
| G43 | G0043 |
| G44 | G0044 |
| G49 | G0049 |
| G04 | G0004 |
Chamar o código G padrão de dentro da macro: para usar o código G padrão dentro da macro do G registrado (por exemplo, usar o G01 padrão dentro da macro G0001), siga a especificação da tabela abaixo. Usar G900001 continua aceito depois da versão 10.114.49, mas o manual sugere usar G01, que é mais intuitivo.
| Código G | Versão | Comando dentro da macro, antes da versão | Comando dentro da macro, depois da versão |
|---|---|---|---|
| G00 | 10.114.49 | G900000 | G00 |
| G01 | 10.114.49 | G900001 | G01 |
| G02 | 10.114.49 | G900002 | G02 |
| G03 | 10.114.49 | G900003 | G03 |
| G53 | 10.116.16A / 10.116.17 | Não suportado | G53 |
| G40 | 10.118.22F / 10.118.26 | Não suportado | G40 |
| G41 | 10.118.22F / 10.118.26 | Não suportado | G41 |
| G42 | 10.118.22F / 10.118.26 | Não suportado | G42 |
| G43 | 10.118.42S / 10.118.45 | Não suportado | G43 |
| G44 | 10.118.42S / 10.118.45 | Não suportado | G44 |
| G49 | 10.118.42S / 10.118.45 | Não suportado | G49 |
| G04 | 10.118.52D / 10.118.54 | Não suportado | G04 |
Desde quando cada G registrado existe: G53 registrado a partir de 10.116.16A e 10.116.17. G40, G41 e G42 registrados a partir de 10.118.22F e 10.118.26. G43, G44 e G49 registrados a partir de 10.118.42S e 10.118.45. G04 registrado a partir de 10.118.52D e 10.118.54.
Atenção: Para usar o código G personalizado no lugar de G40/G41/G42 e de G43/G44/G49, o código G padrão precisa estar habilitado (em alguns modelos o código G padrão depende de opção).
Pr3721~Pr3722FabricanteEixos da 1ª troca de eixo
Axis of 1st axis exchange · Troca de eixo, rotativos e inclinados
- Faixa
- [0,20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Eixos da 1ª troca de eixo
Axis of 1st axis exchange · Troca de eixo, rotativos e inclinados
- Faixa
- [0,20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Os dois eixos que trocam de lugar na 1ª troca de eixo (axis exchange), ligada pelo bit C133 do PLC. Com um eixo desabilitado ou errado aqui, a troca não funciona ou troca o eixo errado.
| Pr | Nome | Faixa | Padrão | Vale após |
|---|---|---|---|---|
| Pr3721 | Eixo 1 da 1ª troca de eixo | [0,20] | 0 | Reiniciar o comando |
| Pr3722 | Eixo 2 da 1ª troca de eixo | [0,20] | 0 | Reiniciar o comando |
Define os eixos [Pr21~Pr35] que serão trocados. A função é ligada quando C133 está ON.
Limitação: o eixo [Pr21~35] precisa estar habilitado.
Pr3723~Pr3724Offset da 1ª troca de eixo
Offset of 1st axis exchange · Troca de eixo, rotativos e inclinados
- Faixa
- [0~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset da 1ª troca de eixo
Offset of 1st axis exchange · Troca de eixo, rotativos e inclinados
- Faixa
- [0~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Distância entre a origem de programa de um eixo e a do outro na 1ª troca de eixo. Errado, o eixo que assume o lugar do outro trabalha deslocado da origem da peça.
| Pr | Nome | Faixa | Unidade | Padrão | Vale após |
|---|---|---|---|---|---|
| Pr3723 | Offset 1 da 1ª troca de eixo | [0~999999999] | BLU | 0 | Apertar Reset |
| Pr3724 | Offset 2 da 1ª troca de eixo | [0~999999999] | BLU | 0 | Apertar Reset |
- Pr3723: offset da origem de programa do segundo eixo até a origem de programa do primeiro eixo.
- Pr3724: offset da origem de programa do primeiro eixo até a origem de programa do segundo eixo.
Exemplo de cálculo do parâmetro:
- Pr3723 = -300: o offset da origem de programa do segundo eixo até a origem de programa do primeiro eixo. Porque $2 precisa andar no sentido -X para chegar à origem de programa de $1.
- Pr3724 = 300: a distância de movimento da origem de programa do primeiro eixo até a origem de programa do segundo eixo. Porque $1 precisa andar no sentido +X para chegar à origem de programa de $2.
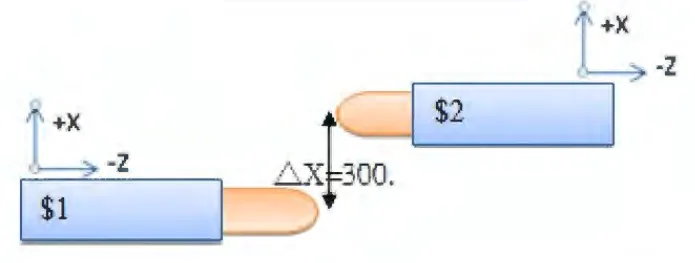
Pr3725FabricanteEspelho da 1ª troca de eixo
Mirror of 1st axis exchange · Troca de eixo, rotativos e inclinados
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Espelho da 1ª troca de eixo
Mirror of 1st axis exchange · Troca de eixo, rotativos e inclinados
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga o espelhamento quando o eixo que troca e o eixo trocado andam em sentidos opostos. Sem isso, o eixo que assume o lugar do outro anda ao contrário.
Ligue esta função se o eixo que troca e o eixo trocado se movem em sentido oposto.
Pr3726~3740FabricanteParâmetros da 2ª à 4ª troca de eixo
2nd~4th axis exchange parameters · Troca de eixo, rotativos e inclinados
- Padrão
- 0
- Passa a valer
- Ver os parâmetros da 1ª troca de eixo
Parâmetros da 2ª à 4ª troca de eixo
2nd~4th axis exchange parameters · Troca de eixo, rotativos e inclinados
- Padrão
- 0
- Passa a valer
- Ver os parâmetros da 1ª troca de eixo
Mesmos cinco parâmetros da 1ª troca de eixo (Pr3721~Pr3725), repetidos para o 2º, 3º e 4º grupo de troca. Cada grupo tem seu bit C de liga e seu bit S de estado no PLC.
Define os parâmetros do 2º ao 4º grupo de troca de eixo. A especificação é a mesma da 1ª troca.
- Pr3721~3725: 1ª troca de eixo.
- Pr3726~3730: 2ª troca de eixo.
- Pr3731~3735: 3ª troca de eixo.
- Pr3736~3740: 4ª troca de eixo.
A chave de liga e o flag de estado de cada grupo de troca de eixo são:
| Grupo | Chave de troca de eixo | Flag de troca de eixo |
|---|---|---|
| 1º grupo de troca de eixo | C133 | S133 |
| 2º grupo de troca de eixo | C134 | S134 |
| 3º grupo de troca de eixo | C135 | S135 |
| 4º grupo de troca de eixo | C136 | S136 |
Pr3741FabricanteNúmero do eixo do 1º freio auxiliar de eixo rotativo
Axis ID of 1st rotary axis auxiliary brake · Troca de eixo, rotativos e inclinados
- Faixa
- [0,20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do eixo do 1º freio auxiliar de eixo rotativo
Axis ID of 1st rotary axis auxiliary brake · Troca de eixo, rotativos e inclinados
- Faixa
- [0,20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual eixo rotativo recebe o 1º freio auxiliar (o freio que trava a mesa ou o cabeçote rotativo). Apontar um eixo que não é rotativo não funciona.
Define o número do eixo do 1º freio auxiliar de eixo rotativo.
O tipo do eixo escolhido precisa ser rotativo.
O freio auxiliar do eixo rotativo é ligado pelo comando G10 L1500. Mais detalhes: G10L1500 Freio Auxiliar de Eixo Rotativo.
Pr3742FabricanteCódigo M do 1º freio auxiliar de eixo rotativo
M code of 1st rotary axis auxiliary brake · Troca de eixo, rotativos e inclinados
- Faixa
- [0,99999999]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Código M do 1º freio auxiliar de eixo rotativo
M code of 1st rotary axis auxiliary brake · Troca de eixo, rotativos e inclinados
- Faixa
- [0,99999999]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
O número n do código M que trava (M(n)) e destrava (M(n+1)) o 1º freio auxiliar do eixo rotativo. Zero desliga a função. Se bater com um M do sistema ou de outro parâmetro, dispara o alarme OP-020.
Quando o parâmetro é 0, a função de freio auxiliar do eixo rotativo fica desligada.
Quando o valor é n (n≠0): M(n) é o código M que trava (clamp) o 1º freio; M(n+1) é o código M que destrava (unclamp) o 1º freio.
Atenção: Os códigos M a seguir já são usados pelo sistema: M00, M01, M02, M30, M98, M99 e M198. M(n) e M(n+1) não podem usar esses códigos, senão dispara o alarme OP-020【O nome do arquivo NC é diferente do nome do backup, recalibre antes de usinar】.
Atenção: O código M não pode conflitar com Pr3599 *Registro do código M do modo Look-Ahead avançado, Pr3600 *Registro do código M de interrupção de macro personalizada e Pr3804 Código M de contagem de peças.
O freio auxiliar do eixo rotativo é ligado pelo comando G10 L1500. Mais detalhes: G10L1500 Freio Auxiliar de Eixo Rotativo.
Pr3743~Pr3744FabricanteParâmetros do 2º freio auxiliar de eixo rotativo
Parameters of 2nd rotary axis auxiliary brake · Troca de eixo, rotativos e inclinados
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Parâmetros do 2º freio auxiliar de eixo rotativo
Parameters of 2nd rotary axis auxiliary brake · Troca de eixo, rotativos e inclinados
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do eixo e código M do 2º freio auxiliar de eixo rotativo, com a mesma regra de Pr3741 e Pr3742.
Consulte Pr3741~Pr3742, parâmetros do 1º freio auxiliar de eixo rotativo.
Pr3751FabricanteNúmero do eixo ortogonal do controle de eixo inclinado
Orthogonal axis ID of inclined Axes control · Troca de eixo, rotativos e inclinados
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do eixo ortogonal do controle de eixo inclinado
Orthogonal axis ID of inclined Axes control · Troca de eixo, rotativos e inclinados
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual eixo é o eixo ortogonal (o eixo reto) no controle de eixo inclinado, usado em máquina com um eixo montado fora de esquadro. Configuração que não atende as regras dispara o alarme OP-104 ou simplesmente não liga a função.
Define o número do eixo ortogonal do controle de eixo inclinado.
A função de controle de eixo inclinado precisa ser habilitada pela Option54.
Restrições de ajuste:
- Pr3751 e Pr3752 ambos em 0 significa que o controle de eixo inclinado está desligado.
- Pr3751 e Pr3752 não podem ter o mesmo valor, senão o controle de eixo inclinado não liga.
- Nenhum dos dois (Pr3751 e Pr3752) pode apontar um número de eixo inválido, senão o controle de eixo inclinado não liga.
Atenção: A configuração do eixo ortogonal e do eixo inclinado tem as restrições abaixo. Se não forem atendidas, dispara o alarme de operação OP-104: os dois eixos precisam ser do tipo linear; não podem ser configurados como spindle; só um sistema de coordenadas pode usar o controle de eixo inclinado; controle de eixo pelo PLC, troca de eixo, eixo itinerante (roaming) e acoplamento de eixo são proibidos nesses eixos.
Pr3752FabricanteNúmero do eixo inclinado do controle de eixo inclinado
Incline axis ID of inclined Axes control · Troca de eixo, rotativos e inclinados
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do eixo inclinado do controle de eixo inclinado
Incline axis ID of inclined Axes control · Troca de eixo, rotativos e inclinados
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual eixo é o eixo inclinado (o eixo físico montado fora de esquadro) no controle de eixo inclinado. Vale a mesma regra de Pr3751: configuração errada dispara OP-104 ou não liga a função.
Define o número do eixo inclinado do controle de eixo inclinado.
A função de controle de eixo inclinado precisa ser habilitada pela Option54.
Restrições de ajuste:
- Pr3751 e Pr3752 ambos em 0 significa que o controle de eixo inclinado está desligado.
- Pr3751 e Pr3752 não podem ter o mesmo valor, senão o controle de eixo inclinado não liga.
- Nenhum dos dois (Pr3751 e Pr3752) pode apontar um número de eixo inválido, senão o controle de eixo inclinado não liga.
Atenção: A configuração do eixo ortogonal e do eixo inclinado tem as restrições abaixo. Se não forem atendidas, dispara o alarme de operação OP-104: os dois eixos precisam ser do tipo linear; não podem ser configurados como spindle; só um sistema de coordenadas pode usar o controle de eixo inclinado; controle de eixo pelo PLC, troca de eixo, eixo itinerante (roaming) e acoplamento de eixo são proibidos nesses eixos.
Pr3753FabricanteÂngulo de inclinação do controle de eixo inclinado
Inclined angle of inclined Axes control · Troca de eixo, rotativos e inclinados
- Faixa
- [-85000~85000]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Ângulo de inclinação do controle de eixo inclinado
Inclined angle of inclined Axes control · Troca de eixo, rotativos e inclinados
- Faixa
- [-85000~85000]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
O ângulo que o eixo inclinado físico faz em relação ao eixo hipotético (o eixo reto que o programa enxerga), com sinal. Errado, o comando compensa a inclinação no valor ou no sentido errado e a peça sai fora de esquadro.
Define o ângulo de inclinação do controle de eixo inclinado.
A função de controle de eixo inclinado precisa ser habilitada pela Option54.
Passos para definir o ângulo:
- Quando o ângulo entre o sentido positivo do eixo inclinado físico e o sentido positivo do eixo hipotético for obtuso, inverta o sentido de movimento do eixo inclinado físico, para que o ângulo entre ele e o eixo hipotético fique agudo.
- Calcule o ângulo de inclinação pela conversão do ângulo da mecânica e defina o sinal (positivo ou negativo) pelo ângulo entre o eixo inclinado físico e o eixo ortogonal.
- Se o ângulo entre o eixo inclinado físico e o eixo ortogonal for menor que 90 graus, o ângulo de inclinação é 90 graus menos o ângulo da mecânica.
- Se o ângulo entre o eixo inclinado físico e o eixo ortogonal for maior que 90 graus, o ângulo de inclinação é -(90 graus menos o ângulo da mecânica).
O manual traz um diagrama de referência com os dois casos: ângulo de inclinação positivo e ângulo de inclinação negativo.
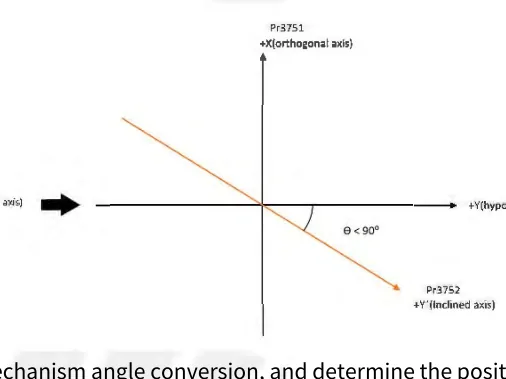
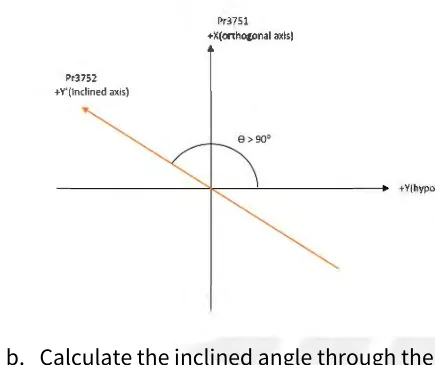
Pr3761FabricanteNúmero do eixo indexador
Indexing axis ID · Troca de eixo, rotativos e inclinados
- Faixa
- [0~18]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do eixo indexador
Indexing axis ID · Troca de eixo, rotativos e inclinados
- Faixa
- [0~18]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual eixo é a mesa indexadora (eixo rotativo que só para em posições fixas). Zero desliga a função. Se o eixo não atender as condições na partida, dispara o alarme OP-105.
Depois de definir o número do eixo indexador, o comando precisa ser reiniciado para a função de mesa indexadora ligar.
Quando o número do eixo indexador é zero, a função de mesa indexadora fica desligada.
Na partida do comando, as condições abaixo são verificadas para ativar a função de mesa indexadora. Se a verificação falhar, dispara o alarme OP-105 Falha na configuração do eixo indexador.
- O Pr221~ Tipo de eixo correspondente ao eixo indexador precisa ser eixo rotativo tipo A ou tipo B.
- O Pr701~ Grupo de eixos correspondente ao eixo indexador precisa ser o primeiro grupo.
- Pr1621~ Número do eixo do spindle precisa apontar um eixo que não seja o indexador.
- Pr3721~ Número do eixo da troca de eixo precisa apontar um eixo que não seja o indexador.
- Pr3821~ Eixo de acoplamento precisa apontar um eixo que não seja o indexador.
Atenção: Não use PLC Run ou Move para operar o eixo indexador, senão dispara o alarme MOT-089 Não é permitido o eixo PLC controlar o eixo indexador.
Atenção: Não use G52.1/G52.2 para remover ou emprestar o eixo indexador, senão dispara o alarme COR-363 Função de remoção/empréstimo de eixo inválida.
Atenção: Não use G10L901 para transformar o eixo indexador em eixo de acoplamento, senão dispara o alarme COR-105 Falha na configuração do eixo indexador.
Pr3762Função do eixo indexador
Function of Indexing Axis · Troca de eixo, rotativos e inclinados
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Função do eixo indexador
Function of Indexing Axis · Troca de eixo, rotativos e inclinados
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
O que o comando faz quando o programa manda o eixo indexador para um ângulo que não é múltiplo do ângulo mínimo de posicionamento: corrige para o ângulo inteiro mais próximo ou dispara alarme.
Ajuste:
- 1: correção do programa (automaticamente pega o ângulo inteiro mais próximo).
- 2: verificação do programa (confere o programa de usinagem; se o movimento do eixo indexador não for múltiplo inteiro do ângulo mínimo de posicionamento, dispara alarme).
Pr3763Ângulo mínimo de precisão do eixo indexador
Minimum Precision Angle of Indexing Axis · Troca de eixo, rotativos e inclinados
- Faixa
- [1~99999999]
- Passa a valer
- Apertar Reset
Ângulo mínimo de precisão do eixo indexador
Minimum Precision Angle of Indexing Axis · Troca de eixo, rotativos e inclinados
- Faixa
- [1~99999999]
- Passa a valer
- Apertar Reset
O menor passo de ângulo em que a mesa indexadora consegue parar. Todo movimento do eixo indexador precisa ser múltiplo deste valor; é a base da correção ou do alarme de Pr3762.
Define o ângulo mínimo de precisão do eixo indexador.
Pr3764Código M de freio do eixo indexador
Braking M code of Indexing Axis · Troca de eixo, rotativos e inclinados
- Faixa
- [1~99999999]
- Passa a valer
- Apertar Reset
Código M de freio do eixo indexador
Braking M code of Indexing Axis · Troca de eixo, rotativos e inclinados
- Faixa
- [1~99999999]
- Passa a valer
- Apertar Reset
O número n do código M que trava (M(n)) e destrava (M(n+1)) o freio da mesa indexadora. Zero desliga só o freio; o indexamento de posição continua. Conflito com M do sistema ou de outro parâmetro dispara OP-020.
Define o código M de freio do eixo indexador.
Quando o parâmetro é 0, a função de freio do eixo indexador fica desligada, mas a função de indexamento de posição continua ativa.
Quando o valor é n (n≠0): M(n) é o código M que trava (clamp) o 1º freio; M(n+1) é o código M que destrava (unclamp) o 1º freio.
Atenção: Os códigos M a seguir já são usados pelo sistema: M00, M01, M02, M30, M98, M99 e M198. M(n) e M(n+1) não podem usar esses códigos, senão dispara o alarme OP-020【O nome do arquivo NC é diferente do nome do backup, recalibre antes de usinar】.
Atenção: O código M não pode conflitar com Pr3599 *Registro do código M do modo Look-Ahead avançado, Pr3600 *Registro do código M de interrupção de macro personalizada e Pr3804 Código M de contagem de peças. Senão dispara OP-020【O nome do arquivo NC é diferente do nome do backup, recalibre antes de usinar】.
Pr3801Avanço acoplado à posição do spindle em G95
Feed tight couple with spindle position under G95 · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Avanço acoplado à posição do spindle em G95
Feed tight couple with spindle position under G95 · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Em G95 (avanço por rotação), define se o eixo servo segue a posição real do spindle (acoplamento rígido, só com encoder no spindle) ou só a velocidade dele (acoplamento solto). Também muda a unidade do G04 em G95: segundos ou voltas do spindle.
Com o parâmetro em 1, o feedrate (avanço) do eixo servo em modo G95 usa o método de acoplamento rígido (tight coupling): o avanço do eixo servo segue a posição do spindle. Este método só vale para spindle com encoder instalado.
Com o parâmetro em 0, o avanço do eixo servo em modo G95 usa o método de acoplamento solto (loose coupling): o avanço do eixo servo segue o comando de velocidade do spindle ou a realimentação, conforme o spindle tem encoder ou não. Se Pr1711 é 0, o eixo servo segue o valor de comando do spindle; se Pr1711 é 1, o eixo servo segue a realimentação de velocidade do encoder do spindle.
Em modo G95, este parâmetro muda a definição do G04:
- 0: a unidade do dwell (pausa) é segundo.
- 1: a unidade do dwell é rotações do spindle.
Pr3802Modo padrão de controle de avanço
Default feedrate control mode · Usinagem e programa
- Faixa
- [0~3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo padrão de controle de avanço
Default feedrate control mode · Usinagem e programa
- Faixa
- [0~3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Qual modo de alta precisão (G64, G62 ou HPCC) o comando assume ao ligar, quando o programa não diz. Em várias versões 10.114.x o parâmetro foi retirado e G64 é o padrão fixo; voltou a valer em 10.116.x.
Este parâmetro define o modo padrão de controle de alta precisão. Com a Option 11 (controle de contorno de alta precisão, HPCC) desligada, os valores são:
- 0: G64.
- 1: G62.
Com a Option 11 (HPCC) ligada, os valores são:
- 0: G64.
- 1: G62.
- 2: HPCC.
Nas versões 10.114.26E, 10.114.33G, 10.114.38M, 10.114.50B, 10.114.52 e posteriores, este parâmetro deixou de ser suportado. G64 é o modo padrão de controle de alta precisão.
Na versão 10.116.x e posteriores, este parâmetro voltou a ser suportado.
Atenção: Nem todo tipo de máquina suporta G64; consulte o fabricante da máquina.
Pr3804Código M de contagem de peças
Part count M code · Usinagem e programa
- Faixa
- [1~999999]
- Padrão
- 99
- Passa a valer
- Apertar Reset
Código M de contagem de peças
Part count M code · Usinagem e programa
- Faixa
- [1~999999]
- Padrão
- 99
- Passa a valer
- Apertar Reset
O código M que, quando executado, soma 1 no contador de peças e zera o tempo de usinagem da peça. Padrão 99 (M99). Com M00, M01, M98 ou M198 aqui, a contagem não funciona; com M30, a máquina não para ao atingir a meta.
O código M de contagem de peças. Quando este código M é executado, o contador de peças soma 1 e o tempo de usinagem da peça volta a 0. A máquina para em pausa quando a contagem de peças atinge a meta.
O valor padrão é 99, ou seja, ao executar M99 o contador de peças soma 1 e o tempo de usinagem volta a 0.
- Se a contagem for por M30, a máquina não fica em pausa, porque o M30 reseta o programa.
- Se a contagem for por M30, o tempo de usinagem da peça volta a 0 depois do Cycle Start.
- Se a contagem for por M99, a soma de 1 na contagem é disparada pelo M99 do grupo de eixos de menor número no sistema principal do CNC.
Com a função de grupos de eixos independentes desligada:
- Só o 1º canal MST tem função de tempo e de contagem de peças.
- Ou seja, só os grupos de eixos ligados ao 1º canal MST ativam a contagem de peças descrita acima ao receber este código M. (Parâmetros relacionados: Pr721~Pr730 Número do canal MST do grupo de eixos.)
Com a função de grupos de eixos independentes ligada (Pr732 = 2):
- Todo canal MST tem função de tempo e de contagem de peças.
- Ou seja, os grupos de eixos ligados a cada canal MST ativam a contagem de peças descrita acima ao receber este código M. (Parâmetro relacionado: Pr732 *Regras de canal MST em multiprograma.)
Atenção: Códigos M de função especial não podem ser definidos como contagem de peças: M00, M01, M98, M198. A contagem de peças não funciona quando esses códigos são usados como código M de contagem.
Atenção: M96/M97 podem ser definidos como código M de contagem em Pr3804, mas aí M96/M97 deixam de ligar o subprograma de interrupção.
Atenção: Quando o pedido de parada pelo código M de contagem (C39 ON) ou o pedido de contagem atingida (S34 ON) causa feed hold, o tempo de usinagem da peça volta a 0 depois do Cycle Start.
Atenção: A contagem de peças e o C39 não valem quando o código M de contagem é executado em modo MDI. (Versões suportadas: 10.118.29Z, 10.118.40F, 10.118.44 e posteriores.)
Dados relacionados: C39, S34, S35.
Pr3805Tempo limite do erro estático de realimentação dupla
Static dual feedback error timeout · Configuração dos eixos
- Faixa
- [2~60000]
- Unidade
- ms
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Tempo limite do erro estático de realimentação dupla
Static dual feedback error timeout · Configuração dos eixos
- Faixa
- [2~60000]
- Unidade
- ms
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Quanto tempo o comando espera, depois de parar de mandar comando, para considerar o eixo em estado estático e checar o erro entre encoder do motor e régua óptica (dual feedback). Em 0, a verificação de erro de realimentação dupla fica desligada.
Este parâmetro define o tempo de espera antes de o comando passar ao estado estático, contado a partir do momento em que ele para de enviar comando.
Quando este parâmetro é 0, a função de verificação de erro de realimentação dupla (dual feedback) fica desligada.
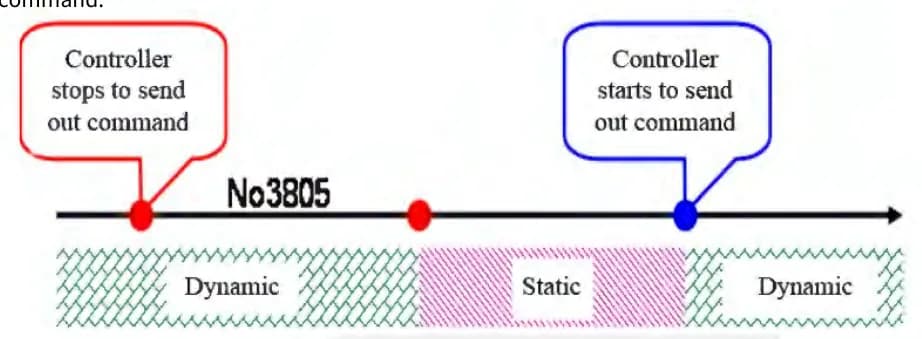
Pr3806Segundo código auxiliar
Second auxiliary code · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Segundo código auxiliar
Second auxiliary code · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Faz o código B do programa virar código de processo do PLC em vez de comando de eixo B. Ligado, todo B no programa vai para o PLC pelo S53 e R5, só no 1º canal MST.
Chave do segundo código auxiliar (código B):
- 0: desligado.
- 1: ligado. Todos os códigos B são tratados como código de processo do PLC, não como comando de eixo. Só o primeiro canal MST suporta executar código B no PLC (ver Pr721~730).
Interface do PLC:
- S53: strobe do código B.
- R5: valor do código B.
Pr3807Janela de verificação de destino fora do arco
Destination not on arc check window · Usinagem e programa
- Faixa
- [0~10000]
- Unidade
- BLU
- Padrão
- 5
- Passa a valer
- Apertar Reset
Janela de verificação de destino fora do arco
Destination not on arc check window · Usinagem e programa
- Faixa
- [0~10000]
- Unidade
- BLU
- Padrão
- 5
- Passa a valer
- Apertar Reset
Erro de raio tolerado entre o ponto inicial e o ponto final de um arco (G02/G03). Se o programa CAM gerar um arco cujo fim não fecha no raio além deste valor, o comando dispara alarme.
Este parâmetro define o erro de raio permitido entre o ponto inicial e o ponto final do arco. Se o erro passar do parâmetro, dispara um alarme.
Pr3808Suavidade de alta precisão (SPA)
High Precision Smoothness(SPA) · Avanço, aceleração e precisão
- Faixa
- [0~5]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Suavidade de alta precisão (SPA)
High Precision Smoothness(SPA) · Avanço, aceleração e precisão
- Faixa
- [0~5]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Nível da função SPA (Smooth Precision Advanced), que compensa o erro de contorno causado pelo atraso do servo no drive. 0 desliga; 1 a 5 são níveis de compensação; 6 a 9 são para motor linear em altíssima velocidade e não servem para fuso de esferas comum.
A função SPA (Smooth Precision Advanced) compensa o erro de contorno de usinagem causado pelo atraso do servo nos drives dos motores.
- 0: desligado.
- 1~5: ligado, com níveis diferentes de compensação.
- 6~9: aplicação especial para usinagem em velocidade extremamente alta (normalmente motor linear); não recomendado para eixos comuns de fuso de esferas.
Consulte o documento de aplicação de compensação feed-forward para os detalhes e as restrições de ativação de cada versão do SPA (SPA 1.0/SPA 2.0/SPA 3.0).
Pr3809FabricanteUVW como comando incremental de XYZ
Are UVW incremental command of XYZ axes · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
UVW como comando incremental de XYZ
Are UVW incremental command of XYZ axes · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Define se U, V e W no programa são eixos próprios ou movimento incremental de X, Y e Z. Em torno é sempre 1. Errado, um programa com U/V/W move eixos que não existem ou é lido como incremental sem querer.
Este parâmetro define a lógica dos comandos UVW no programa NC:
- 0: UVW é comando dos eixos U, V e W.
- 1: UVW é comando incremental dos eixos X, Y e Z.
Em sistema de torno, UVWH são comandos incrementais dos eixos XYZC.
Em sistema de fresadora, UVW são comandos incrementais dos eixos XYZ. O comando H é usado para correção de comprimento da ferramenta e não pode ser comando incremental.
No sistema de torno este parâmetro é sempre 1.
Para a correspondência entre o eixo real e o nome do eixo no programa, consulte Pr321~Pr340 Nome do eixo.
Pr3810FabricanteExecução paralela de vários códigos M no mesmo bloco
Paralleled executing multiple M code in one block. · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Execução paralela de vários códigos M no mesmo bloco
Paralleled executing multiple M code in one block. · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quando um bloco tem mais de um código M, define se o comando manda um por vez ao PLC (espera o C38) ou manda até cinco de uma vez. Em 1, o PLC precisa estar escrito para ler os registradores de cada posição, e o sistema toma registradores que antes eram do usuário.
Quando existem vários códigos M em um bloco, este parâmetro define se eles são executados em paralelo.
- 0: não. Manda um código M por vez ao PLC. O próximo código M só é executado quando o C38 liga.
- 1: sim. Manda ao PLC, ao mesmo tempo, os cinco códigos M do bloco.
Com o parâmetro em 1, bits S e registradores diferentes são usados conforme a ordem do código M; veja a tabela abaixo.
Atenção: Qualquer "registrador definido pelo usuário" listado abaixo passa a ser tomado pelo sistema. Fique atento a isso.
| Ordem | Leitura do código M | Código M (00~99) | Fim do código M |
|---|---|---|---|
| 1º | S29, S11, S12, S13, S14 | R2050(R1), R2051, R2052, R2053, R2054 | C38 |
| 2º | R615.24(R615.2), R615.25, R615.26, R615.27, R615.28 | R2060(R616), R2061, R2062, R2063, R2064 | R615.0 |
| 3º | R619.24(R619.2), R619.25, R619.26, R619.27, R619.28 | R2070(R620), R2071, R2072, R2073, R2074 | R619.0 |
| 4º | R623.24(R623.2), R623.25, R623.26, R623.27, R623.28 | R2080(R624), R2081, R2082, R2083, R2084 | R623.0 |
Pr3811FabricanteEndereço inicial das variáveis globais persistentes
Start address of persist working global variable · Usinagem e programa
- Faixa
- [0~400]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Endereço inicial das variáveis globais persistentes
Start address of persist working global variable · Usinagem e programa
- Faixa
- [0~400]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
A partir de qual variável global @n (até @400) o valor é guardado ao desligar o comando. Em 0, nenhuma é guardada; uma macro que conta peças ou guarda offset em @ perde o valor ao desligar.
Este parâmetro decide se as variáveis globais @1~@400 são preservadas ou não depois de desligar.
- 0: não preserva.
- 1~400: endereço inicial das variáveis globais persistentes.
Exemplo: com o parâmetro em 100, os dados de @100~@400 ficam guardados depois de desligar.
Pr3812Modo de salto opcional de bloco
Optional skip mode selection · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de salto opcional de bloco
Optional skip mode selection · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Como o comando trata o salto opcional de bloco (a barra "/" no programa, ligada pelo C41): em 0 o C41 vale na hora mas o eixo desacelera a zero em cada "/"; em 1 o look-ahead não desacelera, mas o C41 só vale alguns blocos depois.
- 0: o sinal C41 vale imediatamente, mas o eixo desacelera a zero ao executar um "/".
- 1: o look-ahead não desacelera, mas o C41 não vale imediatamente.
Atenção: A função de look-ahead sem desaceleração vale a partir de: 10.116.24N, 10.116.33, 10.117.33 (só torno e fresa).
Atenção: Com o parâmetro em 0, se a compensação de raio da ferramenta (G41/G42) estiver ligada, o C41 não vale imediatamente depois de acionado.
Atenção: O C41 precisa ser acionado pelo menos 8 blocos antes para valer, dependendo do look-ahead do programa.
Pr3813FabricanteQuantidade de variáveis globais estendidas
Number of extended global variables · Usinagem e programa
- Faixa
- [0~20000]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quantidade de variáveis globais estendidas
Number of extended global variables · Usinagem e programa
- Faixa
- [0~20000]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quantas variáveis globais estendidas (@60000 em diante) ficam habilitadas. Em 0, nenhuma existe e uma macro que usa @60000~@79999 dá erro.
Este parâmetro define a quantidade de variáveis globais estendidas.
Faixa: @60000 ~ @79999.
- 0: nenhuma variável global desta faixa fica habilitada.
- 1000: @60000 ~ @60999 ficam habilitadas.
Pr3814Modo de compensação no deslocamento rápido (G00)
Rapid traverse compensation mode. · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de compensação no deslocamento rápido (G00)
Rapid traverse compensation mode. · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Como a compensação de raio da ferramenta trata o bloco de deslocamento rápido (G00): igual ao G01 sem checar overcut, igual ao G01 checando overcut, ou com o caminho do G00 ajustado para entrar e sair da compensação nos pontos certos.
Vale a partir das versões 10.116.26C, 10.116.36M e posteriores.
Este parâmetro define a compensação de ferramenta no comando de deslocamento rápido (G00).
- Pr3814 = 0: o bloco G00 não verifica overcut (corte a mais) e usa o mesmo método de compensação de raio da ferramenta do G01.
- Pr3814 = 1: o bloco G00 verifica overcut e usa o mesmo método de compensação de raio da ferramenta do G01.
- Pr3814 = 2: o bloco G00 verifica overcut e ajusta o método de compensação de raio da ferramenta no G00.
Com Pr3814 = 2, o ajuste da compensação de raio no G00 é assim:
- Onde um G01/G02/G03 é seguido de G00, o ponto de junção vai para o ponto final compensado do bloco anterior (G01/G02/G03).
- Onde um G00 é seguido de G01/G02/G03, o ponto de junção vai para o ponto inicial compensado do bloco seguinte (G01/G02/G03).
- Onde um G00 é seguido de G00, o ponto de junção cancela a compensação de raio e vai para o ponto final do caminho original do bloco G00.
Diagrama de especificação (no manual): preto é o caminho original; vermelho é o caminho compensado; linha cheia é G01; linha pontilhada é G00.
| Item | Pr3814 = 0 | Pr3814 = 1 | Pr3814 = 2 |
|---|---|---|---|
| Verificação de overcut | G00 não verifica overcut. | Pr3819 = 1: dispara alarme. Pr3819 = 2: corrige o caminho como na figura. | Mesma verificação de overcut de Pr3814 = 1. |
| Caminho de compensação | O caminho de compensação do G00 é igual ao do G01. | Mesmo caminho de compensação de Pr3814 = 0. | G01 (G02/G03) seguido de G00 vai para o ponto final compensado do bloco anterior (sem considerar o G00). G00 seguido de G00 cancela a compensação. G00 seguido de G01 (G02/G03) vai para o ponto inicial compensado do bloco seguinte (sem considerar o G00). |
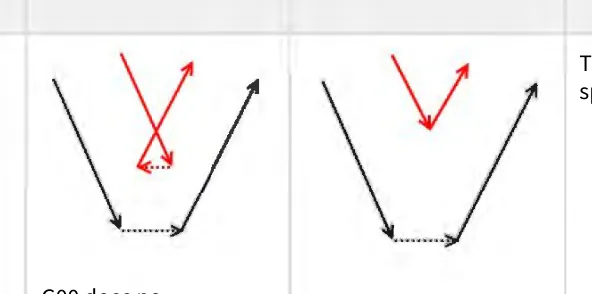
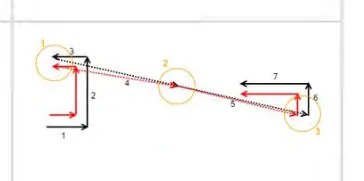
Pr3815Modo de compensação de raio da ferramenta
Tool radius compensation mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de compensação de raio da ferramenta
Tool radius compensation mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Em qual bloco a compensação de raio da ferramenta (G41/G42) começa e em qual termina (G40): tipo B começa no bloco de movimento do G41/G42 ou no seguinte; tipo A em modo prévia começa já no G00/G01 anterior ao G41/G42. Muda onde a fresa entra na peça no primeiro bloco.
Este parâmetro define o bloco inicial e o bloco final da compensação de raio da ferramenta:
- 0: tipo B (modo normal). A compensação de raio começa no bloco de movimento do G41/G42 ou no bloco de movimento seguinte, e termina no bloco de movimento do G40 ou no bloco de movimento seguinte.
- 1: tipo A (modo prévia). A compensação de raio começa no bloco G00 ou G01 mais próximo antes do G41/G42, e termina no bloco de movimento do G40 ou no bloco de movimento seguinte.
- 2: tipo A (modo normal). A compensação de raio começa no bloco de movimento do G41/G42 ou no bloco de movimento seguinte, e termina no bloco de movimento do G40 ou no bloco de movimento seguinte.
Exemplo com 2: tipo A (modo normal). Programa de início da compensação:
- G00 X0. Y0. Z0.
- G41 D1 // D = 2,5 mm
- G01 Y10. // bloco de partida.
- G01 X10. Y0. // a compensação começa no início deste bloco.
Programa de fim da compensação:
- G00 X10. Y0. Z0.
- G40
- G01 X0 Y10. // a compensação termina no fim deste bloco.
- G01 X0. Y0. // bloco de cancelamento.
Início da compensação: no começo do segundo bloco. O primeiro bloco anda até o ponto inicial compensado do segundo bloco. Fim da compensação: no fim do penúltimo bloco. A compensação fica ligada até o fim do penúltimo bloco; aí cancela e anda até o fim do último bloco.
Exemplo com 0: tipo B (modo normal). Programa de início da compensação:
- G00 X0. Y0. Z0.
- G41 D1 // D = 2,5 mm
- G01 Y10. // bloco de partida. A compensação começa no fim deste bloco.
- G01 X10. Y0.
Programa de fim da compensação:
- G00 X10. Y0. Z0.
- G40
- G01 X0 Y10.
- G01 X0. Y0. // bloco de cancelamento. A compensação termina no começo deste bloco.
Início da compensação: no fim do primeiro bloco. Anda direto até o ponto final do primeiro bloco e só depois a compensação liga. Fim da compensação: no começo do último bloco. A compensação fica ligada até o começo do último bloco; aí cancela e anda até o fim do último bloco.
Nas figuras do manual, linha cheia é o caminho original e linha pontilhada é o caminho compensado.
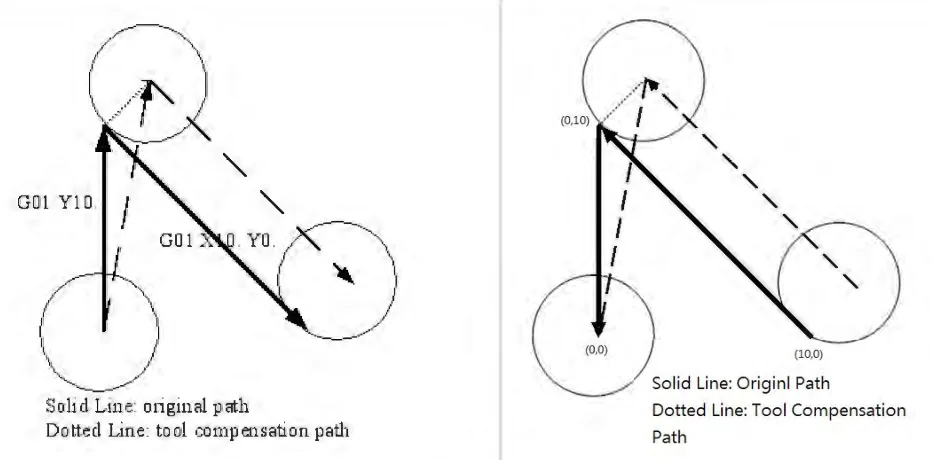
Pr3816FabricanteModo de compensação de comprimento da ferramenta
Tool length compensation mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Modo de compensação de comprimento da ferramenta
Tool length compensation mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Em qual eixo a compensação de comprimento da ferramenta (G43/G44, código H) atua: só no Z, no eixo perpendicular ao plano de trabalho, ou em vários eixos. Trocar este parâmetro zera todas as compensações de comprimento no próximo reinício (alarme OP-74).
Este parâmetro define o modo de compensação de comprimento da ferramenta:
- 0: só no eixo Z.
- 1: compensação em um eixo só, perpendicular ao plano de trabalho.
- 2: compensação em vários eixos, perpendicular ao plano de trabalho.
- 3: o código H é offset de comprimento de ferramenta multieixo. Versão suportada: 10.118.11 e posteriores.
Modo de compensação por comando (nas figuras do manual, linha cheia é o caminho original e linha pontilhada é o caminho compensado):
| Comando | Pr3816 = 0 | Pr3816 = 1 | Pr3816 = 2 | Pr3816 = 3 |
|---|---|---|---|---|
| H_ | Eixo Z | Eixo perpendicular ao plano de trabalho | Eixo perpendicular ao plano de trabalho | 1º ao 12º eixo linear, pertencente ao grupo de eixos da ferramenta |
| G10 L1050 X_ Y_ Z_ | Não suportado | Não suportado | 1º ao 6º eixo linear, pertencente ao grupo de eixos da ferramenta | 1º ao 6º eixo linear, pertencente ao grupo de eixos da ferramenta |
| G10 L1051 P_ | Não suportado | Não suportado | 1º ao 12º eixo linear, pertencente ao grupo de eixos da ferramenta | 1º ao 12º eixo linear, pertencente ao grupo de eixos da ferramenta |
As versões de software 10.116.33, 10.117.33 e anteriores só suportam compensação de ferramenta do 1º ao 6º eixo linear. As versões 10.116.34, 10.117.34 e posteriores suportam compensação de ferramenta do 1º ao 12º eixo linear.
Instruções do G10 L1050/L1051: Manual de Aplicação de Máquinas Industriais. Referência das variáveis de compensação de ferramenta: Variáveis de Macro.
Este parâmetro não vale para o sistema de torno; no torno é sempre 2 (eixo perpendicular ao plano de trabalho).
Atenção: Regra de reset da compensação: ao trocar o modo de compensação, o sistema zera automaticamente os valores de compensação. Quando o parâmetro é alterado, aparece o aviso [Pr3816 foi alterado. As compensações de ferramenta serão apagadas depois do reinício.]. Ao reiniciar o sistema depois de alterar Pr3816, o sistema zera os valores de compensação e dispara OP-74 [As compensações de ferramenta foram apagadas. Reajuste os valores de compensação.].
Pr3817Erro fatal de realimentação dupla
Fatal dual feedback error · Configuração dos eixos
- Faixa
- [0~100000]
- Unidade
- BLU
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Erro fatal de realimentação dupla
Fatal dual feedback error · Configuração dos eixos
- Faixa
- [0~100000]
- Unidade
- BLU
- Padrão
- 10000
- Passa a valer
- Apertar Reset
Máximo erro tolerado, com o eixo em movimento, entre a posição do encoder do motor e a da régua óptica (dual feedback). Passou disso, o comando dá alarme. Em 0, a verificação fica desligada.
Este parâmetro define o erro máximo permitido de realimentação dupla (dual feedback) entre o encoder do motor e o sinal da régua óptica em estado dinâmico.
Com o valor em 0, a função de verificação de erro de realimentação dupla fica desligada.
Pr3818Erro de autoverificação da realimentação dupla (pulsos)
Dual feedback self-detect error (pulse) · Configuração dos eixos
- Faixa
- [0~50]
- Unidade
- Pulse
- Padrão
- 0
- Passa a valer
- Apertar Reset
Erro de autoverificação da realimentação dupla (pulsos)
Dual feedback self-detect error (pulse) · Configuração dos eixos
- Faixa
- [0~50]
- Unidade
- Pulse
- Padrão
- 0
- Passa a valer
- Apertar Reset
Diferença tolerada, em pulsos, na contagem A/B entre dois índices (marcas de referência) consecutivos da régua óptica. Passou disso, dispara MOT-40. Serve para pegar régua suja ou leitor com falha. Em 0, a autoverificação fica desligada.
Com a realimentação dupla (dual feedback) ativa, o comando grava a quantidade de pulsos A/B entre dois índices e confere a cada índice da régua óptica. Se a diferença passar do valor deste parâmetro, o comando dispara MOT-40 "Erro de autoverificação da realimentação dupla excedido".
Com o valor em 0, a função de autoverificação fica desligada.
Vale para régua óptica comum de índices equidistantes e para régua óptica de código de distância.
Atenção: Restrições: esta função só liga depois de o eixo completar a busca de home. Quando há problema, o sistema só dispara o alarme ao receber o 5º índice; ou seja, se o curso de movimento fica dentro de 4 índices, a verificação não atua. A largura padrão do índice é 5 pulsos.
Pr3819Modo de verificação de overcut
Overcut check mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de verificação de overcut
Overcut check mode · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
O que o comando faz quando a compensação de raio da ferramenta (G41/G42) gera um caminho que corta a mais (overcut), como em canto interno menor que a fresa: ignora, dá alarme, ou corrige o caminho sem alarme.
Este parâmetro define a lógica de verificação de overcut (corte a mais) com a compensação de raio da ferramenta ligada:
- 0: não verifica o caminho.
- 1: verifica o caminho depois da compensação de raio. O sistema dispara alarme se detectar overcut.
- 2: verifica o caminho depois da compensação de raio. O sistema corrige o caminho da ferramenta quando detecta overcut e não dispara alarme.
Pr3820Razão mínima de desaceleração no corte circular interno
Minimal deceleration ratio for inner circular cutting · Usinagem e programa
- Faixa
- [1~100]
- Unidade
- %
- Padrão
- 2
- Passa a valer
- Apertar Reset
Razão mínima de desaceleração no corte circular interno
Minimal deceleration ratio for inner circular cutting · Usinagem e programa
- Faixa
- [1~100]
- Unidade
- %
- Padrão
- 2
- Passa a valer
- Apertar Reset
Em arco interno com compensação de raio, o comando reduz o avanço na proporção entre o raio do caminho de corte e o raio do caminho da ferramenta, para manter a velocidade de superfície. Este parâmetro limita até que porcentagem do avanço programado o comando pode baixar.
Para manter o controle de velocidade de superfície constante, depois da compensação de raio da ferramenta o sistema recalcula o avanço da ferramenta com base na razão entre o raio do caminho de corte R e o raio do caminho da ferramenta r. O manual traz a fórmula e a figura com R e r.
Este parâmetro (Pr3820) limita a porcentagem mínima de...
Pr3821~Pr3822FabricanteNúmero do eixo mestre/escravo do 1º acoplamento
1st coupling master/slave axis number · Acoplamento mestre-escravo
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do eixo mestre/escravo do 1º acoplamento
1st coupling master/slave axis number · Acoplamento mestre-escravo
- Faixa
- [0~20]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Quais eixos formam o 1º acoplamento: o escravo (Pr3822) segue o movimento do mestre (Pr3821) na razão de Pr3823 e Pr3824. É a base de gantry e de eixos que precisam andar juntos.
| Pr | Nome | Faixa | Padrão | Vale após |
|---|---|---|---|---|
| Pr3821 | Número do eixo mestre do 1º acoplamento | [0~20] | 0 | Reiniciar o comando |
| Pr3822 | Número do eixo escravo do 1º acoplamento | [0~20] | 0 | Reiniciar o comando |
Pr3821 e Pr3822 definem o número do eixo mestre e do eixo escravo do acoplamento.
Exemplo: com Pr3821 = 1 (eixo X) e Pr3822 = 2 (eixo Y), o eixo Y segue o movimento do eixo X, e a razão de movimento muda conforme Pr3823 e Pr3824.
Atenção: O ajuste dinâmico do eixo de acoplamento é suportado pelo G10 L901 P_ Q_ I_ R_ J_ K_; consulte G10 Entrada Programável de Dados.
Pr3823~Pr3824FabricanteFator de razão do eixo mestre/escravo do 1º acoplamento
1st coupling master/slave axis ratio factor · Acoplamento mestre-escravo
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Fator de razão do eixo mestre/escravo do 1º acoplamento
1st coupling master/slave axis ratio factor · Acoplamento mestre-escravo
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
A proporção de movimento entre mestre e escravo no 1º acoplamento: o escravo anda Pr3824/Pr3823 vezes o que o mestre anda. Errado, o escravo anda mais ou menos que o mestre e um gantry empena.
| Pr | Nome | Faixa | Padrão | Vale após |
|---|---|---|---|---|
| Pr3823 | Fator de razão do eixo mestre do 1º acoplamento | [1~999999] | 0 | Reiniciar o comando |
| Pr3824 | Fator de razão do eixo escravo do 1º acoplamento | [-999999999~999999999] | 0 | Reiniciar o comando |
Pr3823 e Pr3824 definem a razão de movimento para o movimento sincronizado dos eixos acoplados.
Exemplo: com Pr3823 = 1 e Pr3824 = 2, se o eixo mestre anda 1 mm, o eixo escravo anda 2 mm.
Atenção: O ajuste dinâmico do eixo de acoplamento é suportado pelo G10 L901 P_ Q_ I_ R_ J_ K_; consulte G10 Entrada Programável de Dados.
Pr3825FabricanteTipo do 1º acoplamento
1st coupling type · Acoplamento mestre-escravo
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Tipo do 1º acoplamento
1st coupling type · Acoplamento mestre-escravo
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Define quando os dois eixos do 1º acoplamento ficam acoplados e como o eixo escravo segue o mestre: nunca, sempre (acoplamento de máquina), sincronizado entre pares, sobreposto, mestre-escravo, um-para-muitos ou por realimentação. Tipo errado e o escravo não acompanha o mestre como esperado, ou nem aceita comando.
Pr3825 define o momento em que os dois eixos acoplados entram em acoplamento.
- 0: cancela o acoplamento.
- 1: acoplamento de máquina. O acoplamento liga quando o comando está em "Ready" e não pode ser desligado. O parâmetro de tempo de acoplamento não vale; cada eixo se move pela relação de acoplamento. Os dados de sistema (System Data) do eixo escravo não são exibidos.
- 2: acoplamento síncrono entre pares (peer). Liga quando o comando está em "Ready" e C46 está ON; com C46 OFF, desliga. Tanto o eixo escravo quanto o mestre podem receber comando de posição, mas não é permitido alternar comandos entre eles. O comando de movimento do outro eixo é calculado pela relação de acoplamento. A compensação de passo do escravo e a do mestre são independentes.
- 3: acoplamento por sobreposição. Liga quando o comando está em "Ready" e C46 está ON; com C46 OFF, desliga. Sobreposição quer dizer que o eixo escravo se sobrepõe ao eixo mestre: quando um comando para o mestre é executado, os dois eixos se movem. Quando um comando para o escravo é executado, o escravo se move em relação à posição do mestre.
- 4: acoplamento síncrono mestre-escravo. Liga quando o comando está em "Ready" e C46 está ON; com C46 OFF, desliga. Nesse modo o comando só processa o comando do eixo mestre e o executa nos dois eixos. Comando de movimento só para o escravo não vale: nenhum dos dois eixos se move. A compensação de passo do escravo e a do mestre são independentes.
- 5: acoplamento um-para-muitos. Liga quando o comando está em "Ready" e C46 está ON; com C46 OFF, desliga. Parecido com o síncrono entre pares: o mestre e os escravos podem receber comando de posição, mas não é permitido alternar comandos. Os comandos de movimento dos outros eixos são calculados pela relação de acoplamento. A escolha dos eixos escravos é feita por bits de registrador; um eixo fica acoplado quando o bit correspondente está ON: bit 1: eixo X, igual a 2 em decimal; bit 2: eixo Y, igual a 4; bit 3: eixo Z, igual a 8; bit 4: 4º eixo, igual a 16, e assim por diante. Com Pr3822 = 28 (28 = 4 + 8 + 16), os escravos acoplados são o eixo Y, o eixo Z e o 4º eixo. Nota: no um-para-muitos a relação de engrenagem entre mestre e escravos é sempre 1:1; Pr3823 e Pr3824 não têm efeito nesse modo.
- 6: acoplamento por realimentação (feedback). Liga quando o comando está em "Ready" e C46 está ON; com C46 OFF, desliga. O comando usa a realimentação do eixo mestre e os parâmetros de relação mestre/escravo para calcular o movimento do escravo. Comando de movimento para o escravo não vale. A compensação de passo do escravo e a do mestre são independentes.
Atenção: No acoplamento por realimentação (6): o comando tem atraso de 2 ticks da placa de eixos e o sistema servo também tem atraso; por isso é normal o eixo escravo ficar atrás do mestre nesse modo. A função de acoplamento precisa dos eixos mestre/escravo definidos (Pr3821/Pr3822); se um spindle por inversor for usado como mestre do acoplamento por realimentação, o ladder do PLC precisa ser alterado para acionar o modo de monitoramento do spindle.
Atenção: Se a chave de acoplamento do ajuste de gantry (Gantry Tuning Couple Switch) ainda não foi configurada, o estado de acoplamento é definido por C046 e R614. Com essa chave ligada, a função de acoplamento liga e o estado pode ser definido por C046 e R614. Com a chave desligada, a função de acoplamento desliga e, aí, C046 e R614 não conseguem ligar o acoplamento. Reset restaura o estado de acoplamento definido por C046.
Pr3826~Pr3827Tempo de acoplar e de desacoplar do 1º acoplamento
1st coupling couple/decouple time · Acoplamento mestre-escravo
- Faixa
- [0~60000]
- Unidade
- ms
- Passa a valer
- Apertar Reset
Tempo de acoplar e de desacoplar do 1º acoplamento
1st coupling couple/decouple time · Acoplamento mestre-escravo
- Faixa
- [0~60000]
- Unidade
- ms
- Passa a valer
- Apertar Reset
Tempo, em ms, que o comando leva para acoplar (Pr3826) e para desacoplar (Pr3827) os eixos do 1º acoplamento. Muito curto, o escravo engata com solavanco; muito longo, demora para entrar e sair do acoplamento.
| Parâmetro | Descrição |
|---|---|
| Pr3826 | Tempo de acoplar do 1º acoplamento (ms) |
| Pr3827 | Tempo de desacoplar do 1º acoplamento (ms) |
Atenção: O ajuste dinâmico do eixo de acoplamento é suportado com G10 L901 P_ Q_ I_ R_ J_ K_; veja G10 Programmable Data Input (entrada programável de dados) no documento de aplicação.
Pr3829FabricanteSuporte a compensação de comprimento de ferramenta por grupo de eixos
Support multi-axis group tool length compensation · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Suporte a compensação de comprimento de ferramenta por grupo de eixos
Support multi-axis group tool length compensation · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Liga a compensação de comprimento de ferramenta independente para cada grupo de eixos: a tabela de ferramentas é dividida entre os grupos abertos. Ligado sem necessidade, cada grupo passa a enxergar só uma parte das ferramentas.
- 0: a função de compensação de comprimento de ferramenta independente por grupo de eixos fica desligada.
- 1: a função de compensação de comprimento de ferramenta independente por grupo de eixos fica ligada.
O número de grupos de eixos abertos define quantas ferramentas cada grupo pode usar. Exemplo com 96 ferramentas:
- 2 grupos de eixos abertos: 48 ferramentas por grupo.
- 3 grupos de eixos abertos: 32 ferramentas por grupo.
- 4 grupos de eixos abertos: 24 ferramentas por grupo.
O comando precisa ter a "função de compensação de ferramenta" para usar este recurso.
Atenção: As funções afetadas são G43 (G44) H_, G10 L10~L15, G10 L1050, G10 L1051, #10000~#15999 e #30000~#39999. Depois de abrir a tabela de ferramentas por grupo de eixos, essas funções passam a corresponder a cada grupo de eixos.
Modelos suportados: Mill, Lathe, WOOD, Drill, Cutting, GlassGrind.
Pr3831FabricanteResolução de descarga
Discharge resolution · Usinagem e programa
- Faixa
- [1~ 999999999]
- Unidade
- ns
- Padrão
- 1000
- Passa a valer
- Reiniciar o comando
Resolução de descarga
Discharge resolution · Usinagem e programa
- Faixa
- [1~ 999999999]
- Unidade
- ns
- Padrão
- 1000
- Passa a valer
- Reiniciar o comando
Resolução de tempo da descarga em máquina de eletroerosão (EDM), em nanossegundos. Parâmetro do fabricante; não se aplica a router de madeira.
O manual original traz só a tabela deste parâmetro, sem texto de descrição.
Pr3832FabricanteAtraso de ignição da descarga
Discharge ignition delay · Usinagem e programa
- Faixa
- [0~ 999999999]
- Unidade
- ns
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Atraso de ignição da descarga
Discharge ignition delay · Usinagem e programa
- Faixa
- [0~ 999999999]
- Unidade
- ns
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Atraso, em nanossegundos, entre o comando e a ignição da descarga em máquina de eletroerosão (EDM). Parâmetro do fabricante; não se aplica a router de madeira.
O manual original traz só a tabela deste parâmetro, sem texto de descrição.
Pr3835Condição de usinagem inicial
Initial Machining Condition · Usinagem e programa
- Faixa
- [0~9]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Condição de usinagem inicial
Initial Machining Condition · Usinagem e programa
- Faixa
- [0~9]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Qual condição de usinagem (conjunto de ajustes de precisão e suavidade) o comando assume ao apertar Reset. G120.1 troca a condição durante o programa, mas o Reset sempre volta para a definida aqui.
O usuário ainda pode usar G120.1 para trocar a condição de usinagem atual; ao apertar Reset, a condição de usinagem atual volta para a condição de usinagem inicial.
Referência para a nova versão de multicondição de usinagem (onde fica na tela):
- Painel 10+8 teclas: G4 (Monitor) → Next → F7 (Machining Condition).
- Painel 8 teclas: F4 (Monitor) → Next → F7 (Machining Condition).
- Painel 5 teclas: F4 (Monitor) → Next → Next → F4 (Machining Condition).
Pr3836FabricanteModo de avanço inicial
Initial Feed Mode (0:default;1: per min; 2: per rev) · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Modo de avanço inicial
Initial Feed Mode (0:default;1: per min; 2: per rev) · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Se o avanço (feedrate) começa em mm por minuto (G94) ou mm por rotação (G95) quando o comando liga. Errado, o F do programa vale coisa muito diferente do que o programador quis.
- 0: padrão do tipo de máquina.
- 1: por minuto.
- 2: por rotação.
Valor padrão: em torno é 2 (G95, mm por rotação); em fresadora é 1 (G94, mm por minuto).
Pr3837FabricanteModo de comando inicial
Initial Command Mode (0:default; 1: G90; 2: G91) · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Modo de comando inicial
Initial Command Mode (0:default; 1: G90; 2: G91) · Usinagem e programa
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Se o comando parte em coordenada absoluta (G90) ou incremental (G91) ao ligar. Programa sem G90/G91 no cabeçalho depende deste valor para andar certo.
- 0: padrão.
- 1: G90.
- 2: G91.
O padrão é G90.
Pr3838FabricanteModo inicial do 2º limite de curso
Initial Mode of 2nd Stroke limit (1:G22, 2: G23) · Usinagem e programa
- Faixa
- [1~2]
- Passa a valer
- Reiniciar o comando
Modo inicial do 2º limite de curso
Initial Mode of 2nd Stroke limit (1:G22, 2: G23) · Usinagem e programa
- Faixa
- [1~2]
- Passa a valer
- Reiniciar o comando
Se o 2º limite de curso por software já fica ativo depois da busca de home (referência da máquina) ou só quando o programa executa G22. Com 1, a área protegida vale desde o home; com 2, a proteção depende do programa.
- 1: o 2º limite de curso por software fica ativo depois que a busca de home termina.
- 2: o limite de curso só fica ativo quando o programa executa G22.
Vale a partir da versão 10.116.
Pr3841~Pr3844Posição da superfície de contato do apalpador de ferramenta
Contact surface position of tool probe · Usinagem e programa
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posição da superfície de contato do apalpador de ferramenta
Contact surface position of tool probe · Usinagem e programa
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Coordenada de máquina, em BLU (unidade básica do comando, normalmente 0,001 mm), das quatro faces de contato do apalpador de medição de ferramenta: Z+, Z-, X+ e X-. Errada, a medição automática da ferramenta sai com o comprimento ou o raio deslocado.
| Parâmetro | Descrição | Faixa | Unidade | Padrão | Vale quando |
|---|---|---|---|---|---|
| Pr3841 | Posição da superfície de contato Z+ | [-999999999~999999999] | BLU | 0 | Apertar Reset |
| Pr3842 | Posição da superfície de contato Z- | [-999999999~999999999] | BLU | 0 | Apertar Reset |
| Pr3843 | Posição da superfície de contato X+ | [-999999999~999999999] | BLU | 0 | Apertar Reset |
| Pr3844 | Posição da superfície de contato X- | [-999999999~999999999] | BLU | 0 | Apertar Reset |
Pr3850FabricanteSeleção da compensação feed-forward (SPA2.0 ou SPA3.0)
Feedforward compensation selection ( 0: SPA2.0, 1: SPA3.0 ) · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Seleção da compensação feed-forward (SPA2.0 ou SPA3.0)
Feedforward compensation selection ( 0: SPA2.0, 1: SPA3.0 ) · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Escolhe qual compensação feed-forward (antecipação do comando de posição) o comando usa: SPA2.0 (ZPEC) ou SPA3.0, a versão avançada que só funciona com driver Syntec. Ligar SPA3.0 com driver que não suporta gera o aviso OP-103.
- 0: SPA2.0 (ZPEC). É o padrão.
- 1: SPA3.0 (Syntec Advanced Feedforward Compensation).
SPA3.0, chamada de "Syntec Advanced Feedforward Compensation", chega a alta precisão com suavidade combinando o comando Syntec com o driver Syntec, e tem bom desempenho em canto e em curva.
Requisitos: precisa de pelo menos um driver Syntec conectado com versão de software 4.4.0, 5.2.2 ou superior. Senão, o aviso de operação OP-103 "Drivers connected don't support SPA3.0" aparece para lembrar o usuário de desligar Pr3850. Recomenda-se ligar o parâmetro do driver 【Pn-833】 Host pos cmd interpo mode; senão o controle feed-forward de torque do driver não é ativado, só o feed-forward de velocidade.
Especificação: a suavidade é definida em Pr3808 tanto no SPA2.0 quanto no SPA3.0. Com Pr3850 = 0, veja a especificação de Pr3808 High Precision Smoothness (SPA); com Pr3850 = 1, o significado do valor de Pr3808 muda conforme a tabela abaixo. Quanto maior o valor escolhido, melhor a precisão e pior a suavidade: a máquina pode oscilar mais.
| Pr3808 | Pr3850 = 0: SPA2.0 (ZPEC) | Pr3850 = 1: eixo com suporte a Syntec Advanced Feedforward | Pr3850 = 1: eixo sem suporte a Syntec Advanced Feedforward |
|---|---|---|---|
| 0 | Nenhuma compensação ligada | Nenhuma compensação ligada | Nenhuma compensação ligada |
| (valores intermediários; o rótulo desta linha não saiu na extração do PDF) | Mesma especificação de Pr3808 High Precision Smoothness (SPA) | Precisão: boa. Suavidade: boa | Precisão: média. Suavidade: boa |
| 9 | Mesma especificação de Pr3808 High Precision Smoothness (SPA) | Precisão: excelente. Suavidade: média | Precisão: média. Suavidade: média |
Seja qual for o valor de Pr3808, depois que o SPA3.0 é ativado o comando ignora o limite de Pr3972 (Enable driver delay compensation) e força a compensação de atraso do driver ligada. A sincronia do movimento dos drivers piora depois de ativar a compensação, exceto nos drivers abaixo:
- Barramento serial Yaskawa: M2, M3 Sigma5, Sigma7 e série SigmaM.
- Barramento serial Syntec: todas as séries de driver M2 e M3.
A variável de estado do dispositivo de eixo J204 mostra qual tipo de compensação feed-forward está trabalhando no momento; veja HMI Variable.
Versões suportadas: SPA3.0 existe nas versões 10.118.60P, 10.118.66J, 10.118.70D, 10.118.73 ou superiores.
Pr3851Número do programa de tratamento de quebra de ferramenta
Tool break handle program No. · Usinagem e programa
- Faixa
- [0~999999]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Número do programa de tratamento de quebra de ferramenta
Tool break handle program No. · Usinagem e programa
- Faixa
- [0~999999]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Qual programa o comando roda antes de retomar a usinagem numa linha escolhida (retorno do ponto de quebra de ferramenta): 0 pula direto, 888800/999900/999901 usam os programas embutidos e outro número chama um programa seu. Com 0, os códigos MSTG não são restaurados e o operador precisa garantir o estado da máquina.
Quando usar:
- A ferramenta quebrou durante a usinagem e o usuário precisa trocá-la (nessa hora, normalmente é preciso dar Reset na máquina).
- A máquina precisou reiniciar por falta de energia.
- Sem dar Reset, o usuário quer inspecionar a peça ou fazer um offset em estado de feedhold (pausa de avanço): nesse caso pode usar a função de retorno ao ponto de parada, Pr3852.
Descrição: este parâmetro define o número do programa de tratamento de quebra de ferramenta:
- 0: o sistema pula direto para a linha indicada, sem executar programa de quebra de ferramenta.
- 1~999999: o sistema executa primeiro o programa de tratamento de quebra de ferramenta e depois a linha indicada. Com Pr3851 = 888800/999900/999901, o sistema executa o programa embutido O888800/O999900/O999901; com Pr3851 ≠ 888800/999900/999901, por exemplo 12345, o usuário precisa criar um programa de quebra de ferramenta próprio, O012345.
Com Pr3851 = 0: o trecho do programa antes da linha indicada não é executado. O usuário precisa garantir que os códigos MSTG estão no estado certo para esse bloco; o MDI pode ser usado para restabelecer o modo inicial. Quando o bloco de partida (da quebra de ferramenta) começa, o sistema executa o bloco indicado direto com G90 G01 F1000. É o modo mais rápido.
Com Pr3851 = 888800 e tipo de máquina Mill, WOOD ou GlassGrind: o sistema varre o programa NC desde a linha 1, então todos os códigos MSTG ficam registrados por completo em O888800. Só o modo absoluto (G90) é suportado; o incremental (G91) não. Também não aceita nome de eixo com número, como X1 ou C2. O que é registrado:
- número da ferramenta / função auxiliar / RPM do spindle (MST);
- comprimento da ferramenta (G43/G44/G49);
- raio da ferramenta (G40/G41/G42);
- modo de interpolação (G00/01/02/03/33/34);
- coordenada de peça (G54…);
- comando de espelhamento (G51.1/G50.1);
- modo de avanço (G94/G95) e feedrate;
- plano de trabalho (G17/G18/G19);
- unidades (G70/G71).
Se, antes de O888800 chegar à linha de quebra indicada, o programa estiver em modo incremental (G91), dispara o alarme MAR-453 "In tool break handler program O888800, G91 incremental mode is not supported" e O888800 pausa.
Ao partir do ponto de quebra, o sistema executa O888800 primeiro: a máquina move XY com G00 até a posição anterior à linha indicada, depois move o eixo Z com G01 F1000 até a posição anterior à linha indicada e, por fim, executa a linha indicada do programa.
Esse modo só usa o módulo MMI para varrer o programa; o kernel não processa os valores. Por isso é mais lento que Pr3851 = 0 e mais rápido que Pr3851 = 999900. Atenção: (1) a restauração de código M só suporta M3/M4/M5, e mesmo que nenhum código M seja encontrado antes da linha de quebra o sistema executa M3; (2) se nenhum código G de interpolação (G00/01/02/03/33/34) for encontrado antes da linha de quebra, a posição de retorno não é atualizada e o sistema usa a posição de partida do último ponto de quebra.
Com Pr3851 = 999900, ou Pr3851 = 888800 ou 999901 em máquina que não é Mill, WOOD nem GlassGrind: o kernel varre o programa desde a linha 1 em modo mudo (mute mode: interpreta sem enviar comando), então número da ferramenta / função auxiliar / RPM do spindle (MST), absoluto/incremental, comprimento da ferramenta, modo de interpolação (G00/01/02/03), coordenadas de peça (G54…), tipo de avanço, feedrate, plano de trabalho (G17/G18/G19), unidades (G70/G71) etc.: todos os códigos MSTG são atualizados.
Ao partir do ponto de quebra, o sistema executa O999900: primeiro desliga o modo mudo, depois move XY com G00 até a posição anterior à linha indicada, move Z com G01 F1000 até a posição anterior à linha indicada e, por fim, executa a linha indicada do programa.
Esse modo usa o kernel para varrer o programa por completo e processar os valores, mas nenhum comando é enviado antes da linha indicada; por isso é o mais lento.
Com ATC (trocador automático) e vários comandos de troca de ferramenta no mesmo arquivo de usinagem, se o usuário usar o retorno de quebra de ferramenta, pela especificação de O999900 o kernel entra em modo mudo, varre o programa desde o início e restaura o último estado antes da linha chamada. Quando um código T é lido em modo mudo, o sistema executa T0000. A ferramenta real no spindle não muda; porém, se a macro T0000 tiver @502:=#1036 para atualizar o número da ferramenta do spindle, ao executar T0000 esse número é reescrito com a última ferramenta antes da linha chamada e acontece troca da ferramenta errada. Para evitar ferramenta errada, o usuário deve acrescentar a checagem de modo mudo no início de T0000.
Exemplo de T0000 sem e com checagem de modo mudo. Sem a checagem: com a ferramenta T3 no spindle, ao digitar N2 na caixa de entrada do retorno de quebra e executar o retorno, a torre gira para T1 e o spindle tenta devolver T3 no bolso de T1: número de ferramenta errado. Com a checagem: a torre gira para T3, o spindle devolve T3 no bolso de T3, a torre gira para T2, o spindle pega T2 do bolso e continua executando o programa de N2. A versão com checagem acrescenta estas linhas no início de T0000:
- % @MACRO
- WAIT();
- IF #1820=1 THEN // se estiver em modo mudo, sai de T0000
- M99;
- END_IF;
Corpo da macro T0000 do exemplo (igual nas duas versões):
- % @MACRO
- WAIT();
- IF ( @502 = #1036 OR 0 = #1036 OR @489 < #1036 ) THEN
- M99;
- END_IF;
- @460:=1;
- M05;
- @104:=#1036; // guarda o número da ferramenta alvo do código T do arquivo NC
- @103:=#1004;
- WAIT();
- T@502;
- G90 G53 Z#26023;
- M19;
- M52;
- M50;
- WAIT();
- G04X0.5;
- G90 G53 Z0;
- WAIT();
- T@104;
- WAIT();
- G90 G53 Z#26023;
- M51;
- G04X0.5;
- @502:=@104; // atualiza o número da ferramenta do spindle para o atual
- M53;
- M05;
- WAIT();
- G@103;
- @460:=0;
- M99;
Programa de usinagem do exemplo: T1 / N1 G0X-20.Z-10 / T2 / N2 G0Y15. / T3 / N3 G0Y10. Z20. / M30.
Com Pr3851 = 999901 e tipo de máquina Mill, WOOD ou GlassGrind (versão após 10.118.39): liga o modo inteligente de escolha da linha de retorno no meio do programa.
- O sistema varre o programa desde a linha 1 em modo mudo. Se a linha anterior à linha indicada inicialmente for um bloco não confiável, a posição de programa dessa linha anterior não pode ser usada como referência pelo programa de tratamento de quebra. Nesse caso o sistema continua em modo mudo e procura um bloco de posicionamento confiável para substituir automaticamente a linha indicada.
- Se a linha anterior à linha indicada inicialmente for um bloco confiável, o movimento da máquina fica igual ao de Pr3851 = 999900.
- Alguns comandos tornam a posição de programa não confiável, por exemplo: comandos de compensação de mecanismo (G43 H_, G43.4, G49, ...) e comandos de sistema de coordenadas (G54, G68.2, ...).
- Regra de busca do comando de posicionamento confiável: o sistema verifica se as duas condições abaixo são atendidas ao mesmo tempo; se não, continua varrendo e checando as linhas seguintes até atender. (1) A posição de programa da linha anterior é confiável. (2) A linha anterior é um comando de movimento aceito para retorno no meio do programa (só G00, G01, G02, G03, G02.4, G03.4, G33, G34).
- Quando as condições são atendidas, o sistema executa O999901.
- Duas variáveis de sistema são fornecidas: #1111, número da linha de retorno indicada inicialmente no modo inteligente; #1112, número da linha do comando de posicionamento escolhido no modo inteligente.
- Se o número da linha mudou, o O999901 padrão coloca o sistema em parada de bloco (block stop) e avisa o usuário que a linha mudou. Depois de conferir a linha nova, o usuário aperta Cycle Start para continuar o programa de retorno (recomenda-se simulação por MPG, o volante manual).
- Depois que o programa de retorno termina, o sistema executa a linha nova escolhida.
Exemplo de O999901 (esqueleto como o manual mostra; as linhas com // são comentários):
- O999901
- %@MACRO
- // guarda o estado modal: feedrate comandado, G94/G95, G90/G91, G00/G01/G02/G03...
- // desliga o modo mudo
- G10 L1100 P1820 R0;
- // a linha de retorno foi adiada para um bloco posterior
- IF #1111 <> #1112 THEN
- // abre macro, conforme o idioma configurado, para criar a mensagem
- #51 := PARAM(3209);
- CASE #51 OF
- 0: M198 P"MSG999901_common";
- 1: M198 P"MSG999901_cht";
- 119: M198 P"MSG999901_chs";
- ELSE M198 P"MSG999901_common";
- END_CASE;
- M00;
- WAIT();
- END_IF;
- // restaura: compensação de comprimento de ferramenta, comando M e S do spindle
- // restaura: códigos M pela tabela de grupos de M
- // move até o ponto de quebra
- G90 G00 X#11 Y#12 C#16; // deslocamento rápido até (x, y, c)
- G94 G01 Z#13 F1000.; // movimento de corte até (z)
- // restaura o modo modal
- M99;
P.S.: o aviso de número de linha pode ser omitido para simplificar o programa de retorno. Exemplo sem aviso de linha:
- // a linha de retorno foi adiada para um bloco posterior
- IF #1111 <> #1112 THEN
- MSG("Break point was delayed to latter line.");
- M00;
- WAIT();
- END_IF;
Com Pr3851 > 0 mas ≠ 888800/999900: igual a Pr3851 = 999900, o kernel varre o programa NC desde a linha 1 em modo mudo; todos os códigos MSTG são atualizados e a velocidade de execução é a mesma. Ao partir do ponto de quebra, o sistema executa primeiro o programa de quebra de ferramenta do usuário e depois a linha indicada do programa.
Atenção: O programa de quebra de ferramenta do usuário precisa incluir o comando G10 L1100 P1820 R0 para sair do modo mudo e voltar ao modo normal. Senão o sistema fica em modo mudo, que só interpreta o programa e não envia comandos.
Avisos:
- O888800 não pode ser personalizado. Quando o tratamento de quebra de ferramenta é usado, a HMI atualiza O888800 automaticamente depois da varredura.
- O O999900 padrão está no pacote de instalação do software ou no simulador, dentro do arquivo zip sysmacro.res, no diretório OpenCNC/Res. Descompacte o arquivo *.res para obter O999900.
- O O999900 padrão só trata as ações dos três eixos XYZ. Se precisar de mais eixos, personalize O999900 conforme a estrutura da máquina. O O999900 personalizado deve ficar na pasta Macro.
- Se várias ferramentas correspondem a vários blocos N, escreva o número da ferramenta (Tn) em um bloco antes do número do bloco (Nn): quando o bloco Nn for chamado, Tn é restaurado. Exemplo: a ferramenta atual no spindle é T3 e o usuário quer chamar T2 e executar N2.
| Forma de escrever Nn e Tn | Ação esperada no retorno de quebra de ferramenta |
|---|---|
| N1 T1 G0X-20.Z-10 / N2 T2 G0Y15. / N3 T3 G0Y10. Z20. / M30 | Ao digitar N2 na caixa de retorno, o kernel restaura o estado anterior a N2, troca para T1, completa o retorno ao ponto de quebra e dá Cycle Start. Ao partir, o sistema troca T1 por T2: se a ferramenta alvo é T2, precisa de uma troca a mais. |
| T1 / N1 G0X-20.Z-10 / T2 / N2 G0Y15. / T3 / N3 G0Y10. Z20. / M30 | Ao digitar N2 na caixa de retorno, o kernel restaura o estado anterior a N2, troca para T2, completa o retorno ao ponto de quebra e dá Cycle Start. |
Recursos adicionais: a partir da versão 10.116.24T/10.116.36, a função de ponto de quebra de ferramenta suporta registro de grupos de código M. Detalhes:
- São 10 grupos de código M; cada grupo registra até 5 códigos M. Eles são gravados em #1101~#1110 na ordem em que aparecem no programa durante a varredura. Por padrão a função está desligada; só liga quando um grupo é configurado.
- #1101~#1110 gravam em ordem, e os códigos M do mesmo grupo são gravados uma vez só. Exemplo: 3 grupos configurados como 1-"M3/M4/M5", 2-"M7/M8" e 3-"M9/M10" (a ordem dentro da configuração do grupo não afeta o resultado). Supondo que os M lidos no programa sejam M3 → M7 → M9 → M4 → M8 → M10 → M7 → M5, o registro final é #1101 = 10, #1102 = 7, #1103 = 5.
- Trecho acrescentado ao programa de ponto de quebra O999900 para a função de grupos de M: durante o tratamento de quebra, o sistema executa os M gravados em #1101~#1110 na ordem da usinagem.
- // restore M code by M code group table
- FOR #31 := 1 TO 10 BY 1 DO
- #32 := #[1100+#31];
- IF #32 <> #0 THEN
- M#32;
- END_IF;
- END_FOR;
- Se O999900 não for usado, o usuário pode usar #1101~#1110 para personalizar o programa.
- Se um código M de macro for lido, só o M da macro é gravado; os códigos M dentro da macro não são gravados.
- Como dito acima, se o código T for macro, os códigos M dentro da macro T0000 também não são gravados.
Pr3852FabricanteHabilitação do retorno ao ponto de parada
Enable halted point return · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Habilitação do retorno ao ponto de parada
Enable halted point return · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Se, depois de um feedhold (pausa de avanço) e de mover a máquina por MPG ou JOG, o Cycle Start primeiro leva a ferramenta de volta ao ponto onde parou (macro O888801) antes de continuar o programa. Desligado, o comando compensa o deslocamento de outro jeito, que muda conforme a versão.
Este parâmetro liga o retorno ao ponto de parada.
- 1: liga o retorno ao ponto de parada. Quando o sistema está em Feedhold/B-stop (parada de bloco) e recebe Cycle Start de novo, executa a macro de retorno ao ponto de parada (O888801) para levar a máquina de volta à posição de parada e então continua o restante do programa NC.
- 0: desliga o retorno ao ponto de parada.
Exemplo: N1 e N2 são dois blocos de movimento do programa; o caminho vai de A, passando por B, até C. Em modo Auto/MDI, aperte Feedhold num ponto D qualquer enquanto a máquina vai de A para B. Mude para MPG/JOG e mova até E. Volte para Auto/MDI e aperte Cycle Start:
- Pr3852 = 0, versão 10.114.x: o sistema executa direto o restante do programa NC até a ferramenta chegar em F (ou alguns blocos a mais, conforme a aplicação real) e então insere um bloco de movimento para compensar o deslocamento feito por MPG/JOG.
- Pr3852 = 0, versão 10.116.x: o sistema insere um bloco de movimento para compensar o deslocamento por MPG/JOG até a ferramenta chegar em D e então continua o restante do programa NC. Assim a posição final de N1 tem que ser o ponto B.
- Pr3852 = 1: o sistema executa a macro embutida (O888801) para mover XY até o ponto de parada (posição XY de D no programa) com F1000, depois move Z até o ponto de parada (posição Z de D no programa) e então continua o restante do programa NC. Assim a posição final de N1 tem que ser o ponto B.
Uma macro de retorno ao ponto de parada personalizada (O888801) pode ser usada para acrescentar movimentos especiais de retorno.
Restrições: a macro de retorno personalizada não aceita a maioria dos comandos; só suporta:
- Códigos G de movimento de eixo: G00, G01.
- Código M do 1º canal MST (nota: se Pr732 habilita multicanal MST, código M não vale aqui).
- #1461~#1476, distância de compensação para o retorno ao ponto de parada.
Com a função de multigrupo de eixos ligada:
- Com o retorno personalizado ligado, cada grupo de eixos precisa pausar antes de acionar Cycle Start para executar a função de retorno.
- Ao executar o retorno, a ação personalizada roda primeiro e depois a ação padrão de retorno ao ponto de parada.
Trecho da macro embutida O888801 (só para fresadoras):
- %@MACRO
- // O888801 HALTED POINT RETURN FUNCTION
- G91 G01 X#1461 Y#1462 F1000;
- Z#1463;
Pr3853Habilitação da verificação de erro do programa NC
Enable NC program error examination (0:No;1:Yes) · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Habilitação da verificação de erro do programa NC
Enable NC program error examination (0:No;1:Yes) · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Faz o comando conferir, ao interpretar o programa, se o programa principal termina com M02/M30/M99 (alarme COR-343) e se há trecho sem sentido no arquivo (alarme COR-344). Ligado, pega arquivo truncado ou corrompido antes de a máquina fazer movimento inesperado.
Com a verificação de erro de programa NC ligada, o comando acrescenta as checagens abaixo ao interpretar o programa NC:
Checagem do código M de fim do programa principal: quando o comando termina de interpretar o programa NC, se o programa principal não tem código M de fim (M02/M30/M99), ele considera o programa incompleto. Para evitar ação inesperada, dispara o alarme "COR-343 Main Program Exit without Finishing M Code". Nota: esta função só checa o fim do programa principal (padrão: desligada); a checagem de fim de subprograma está sempre ligada.
Checagem de trecho inválido no programa: enquanto o comando interpreta o programa NC, se encontra um trecho inválido (sem informação depois de interpretado; pode ser caractere ilegível, linha em branco ou anotação), ele considera que o arquivo pode estar danificado. Para evitar ação inesperada, dispara o alarme "COR-344 There is meaningless paragraph in program.". Nota: esta função vale no programa principal e no subprograma.
A verificação suporta os seguintes casos de interpretação:
- Interpretação do caminho de processo: com o parâmetro ligado, a função só vale em modo Auto. Quando um alarme dispara, o comando entra em Feedhold e pausa a usinagem. Versão: 10.116.56J, 10.118.12R, 10.118.22.
- Simulação gráfica: com o parâmetro ligado, a função vale imediatamente e dispara alarme quando encontra erro. Versão: 10.118.12R, 10.118.22.
Atenção: Não suporta checagem de erro de "Background element".
Pr3854Velocidade de retração da ferramenta em G10.6
G10.6 Tool Retract speed · Usinagem e programa
- Faixa
- [1 ~999999999]
- Unidade
- mm/min
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Velocidade de retração da ferramenta em G10.6
G10.6 Tool Retract speed · Usinagem e programa
- Faixa
- [1 ~999999999]
- Unidade
- mm/min
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Avanço usado quando G10.6 (retração e reposicionamento da ferramenta) é executado sem F no comando. Com F no G10.6, vale o F; sem, vale este valor.
Este parâmetro define a velocidade de retração da ferramenta em G10.6.
Quando G10.6 tem argumento de feedrate, a ferramenta retrai, retorna e reposiciona com o feedrate especificado; se o feedrate não for especificado, o comando usa Pr3854 como velocidade de retração.
A versão 10.118.27 e posteriores fornecem este parâmetro para definir a velocidade de retração da ferramenta em G10.6.
Pr3855Velocidade de retração e reposicionamento da ferramenta em G10.6
G10.6 Tool Retraction and repositioning speed · Usinagem e programa
- Faixa
- [1 ~999999999]
- Unidade
- mm/min
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Velocidade de retração e reposicionamento da ferramenta em G10.6
G10.6 Tool Retraction and repositioning speed · Usinagem e programa
- Faixa
- [1 ~999999999]
- Unidade
- mm/min
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Avanço de retração e de reposicionamento em G10.6 quando o comando não traz F. Com F no G10.6, vale o F; sem, vale este valor.
Este parâmetro define a velocidade de retração e reposicionamento da ferramenta em G10.6.
Quando G10.6 tem argumento de feedrate, a ferramenta retrai, retorna e reposiciona com o feedrate especificado; se o feedrate não for especificado, o comando usa Pr3855 como velocidade de retração e reposicionamento.
A versão 10.118.27 e posteriores fornecem este parâmetro para definir a velocidade de retração e reposicionamento da ferramenta em G10.6.
Pr3858FabricantePlanejamento de movimento no modo mestre-escravo
Motion setting of Master-Slave mode · Acoplamento mestre-escravo
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Planejamento de movimento no modo mestre-escravo
Motion setting of Master-Slave mode · Acoplamento mestre-escravo
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
No modo mestre-escravo (G10 L1100 P1002), decide se a curva de velocidade suavizada é planejada na direção de todos os eixos (0) ou só na direção dos eixos de avanço indicados pelo comando (1). Com 1, o eixo de avanço mantém a velocidade programada e os outros seguem na proporção.
Este parâmetro decide o planejamento de movimento do modo mestre-escravo (G10 L1100 P1002):
- 0: planeja o movimento na direção de todos os eixos com curva de velocidade suavizada.
- 1: planeja o movimento na direção dos eixos de avanço especificados pelo comando G10 L1100 P1002 R_ com curva de velocidade suavizada. Para mais detalhes, veja G10 L1100 - Real-time Attributes Setting (ajuste de atributos em tempo real).
Só vale no grupo de eixos do sistema CNC principal. Não é suportado em grupo de eixos de sistema que não seja o CNC principal, no grupo de eixos do loader nem no grupo de eixos da etiquetadora de madeira.
Diferença de planejamento de velocidade entre os dois ajustes (exemplo): G10 L1100 P1002 R4 é usado para definir o terceiro eixo (Z, Pr323 = 300) como eixo de avanço. O arquivo NC do exemplo é: G10 L1100 P1002 R4 (define Z como eixo de avanço); G91; G01 Z80. F5000; G01 X40. Z80.; G01 Z80.; G01 X40. Z80. A figura do manual compara os diagramas V-t: com Pr3858 = 0 e com Pr3858 = 1, o eixo X (que não é de avanço) chega a 2500 mm/min e o eixo Z (de avanço) a 5000 mm/min, na proporção eixo sem avanço : eixo de avanço = 1:2.
| Versões válidas | Modelos suportados |
|---|---|
| 10.118.28F, 10.118.32 e posteriores | Série HC (inclusive 80GM), série FC, 71SA, 70SB, 70CA, 70CB, 70CB-5 |
| 10.118.60J, 10.118.66D, 10.118.68 e posteriores | 210A-E5, 210B-E5, 210A-H5, 210B-H5, 220A-5, 220B-5, 610A-E5, 610A-H5 |
Atenção: A velocidade de canto cai se o feedrate de referência máximo de canto de cada eixo (Pr601~) for baixo demais. O perfil de velocidade dos eixos de avanço é limitado se o feedrate máximo de corte do eixo que não é de avanço for baixo demais.
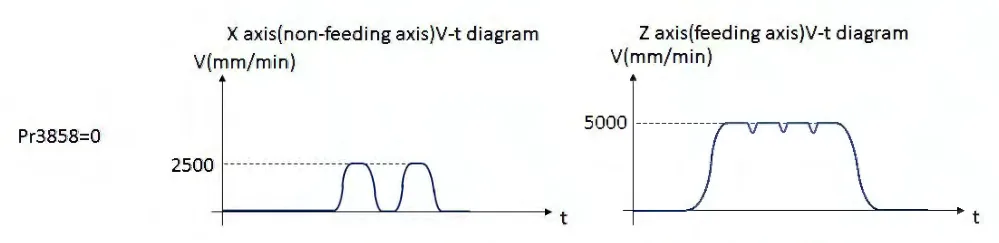
Pr3859FabricanteCompensação de erro de passo de alta precisão
High Precision Pitch Error Compensation · Folga, passo e compensações
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Compensação de erro de passo de alta precisão
High Precision Pitch Error Compensation · Folga, passo e compensações
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Liga a compensação de erro de passo de alta precisão: sobe o número máximo de pontos de compensação de 100 para 2000 por eixo e estende a compensação aos eixos 11 a 18. Desligado, os eixos 11~18 ficam sem compensação de passo.
- 0: desliga a compensação de erro de passo de alta precisão. Eixos 1~10: o número máximo de pontos compensados é 100. Eixos 11~18: sem compensação.
- 1: liga a compensação de erro de passo de alta precisão. Eixos 1~18: o número máximo de pontos compensados é 2000.
A relação entre Pr1301~Pr1320 e Pr3859 é a seguinte:
| Eixo | Pr1301~Pr1320 | Pr3859 = 0 | Pr3859 = 1 |
|---|---|---|---|
| Eixos 1~10 | 0 | Sem compensação | Sem compensação |
| Eixos 1~10 | 1 | Compensação unidirecional | Compensação unidirecional de alta precisão |
| Eixos 1~10 | 2 | Compensação bidirecional | Compensação bidirecional de alta precisão |
| Eixos 11~18 | 0 | Sem compensação | Sem compensação |
| Eixos 11~18 | 1 | Sem compensação | Compensação unidirecional de alta precisão |
| Eixos 11~18 | 2 | Sem compensação | Compensação bidirecional de alta precisão |
Vale a partir das versões 10.118.52G, 10.118.56A, 10.118.57 ou superiores.
Pr3861~Pr3890FabricanteParâmetros de ajuste do 2º ao 4º acoplamento
2nd~4th axis coupling setting parameter · Acoplamento mestre-escravo
- Passa a valer
- Reiniciar o comando
Parâmetros de ajuste do 2º ao 4º acoplamento
2nd~4th axis coupling setting parameter · Acoplamento mestre-escravo
- Passa a valer
- Reiniciar o comando
Mesmos ajustes do 1º acoplamento (Pr3821~Pr3827), repetidos para o 2º, 3º e 4º acoplamento. O que muda é a chave de acoplar e o flag de estado de cada um no PLC.
Pr3861~Pr3890 são os parâmetros de ajuste do 2º ao 4º acoplamento; a definição é a mesma do 1º acoplamento.
Chave de acoplar/desacoplar e flag de estado de cada acoplamento:
| Acoplamento | Chave de acoplar | Flag de estado do acoplamento |
|---|---|---|
| 1º acoplamento | C46 | R609.1 |
| 2º acoplamento | R614.2 | R609.2 |
| 3º acoplamento | R614.3 | R609.3 |
| 4º acoplamento | R614.4 | R609.4 |
Pr3901Papel no protocolo DC
DC protocol role · Comunicação e DNC
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Papel no protocolo DC
DC protocol role · Comunicação e DNC
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Diz quem é o comando (CNC) e quem é o dispositivo ou PC na comunicação serial com controle de fluxo Xon/Xoff (Pr3927 = 2). Com os dois lados no mesmo papel, a transferência não anda.
Este parâmetro define o papel no modo de controle de fluxo. Por isso só tem efeito quando Pr3927 = 2.
Ajuste 0 do lado do comando (CNC) e 1 do lado do PC (dispositivo ou PC).
- 0: CNC.
- 1: dispositivo ou PC.
Pr3903Número da porta de transferência de arquivo
File transfer port number · Comunicação e DNC
- Faixa
- [1~2]
- Passa a valer
- Apertar Reset
Número da porta de transferência de arquivo
File transfer port number · Comunicação e DNC
- Faixa
- [1~2]
- Passa a valer
- Apertar Reset
Qual porta serial (COM1 ou COM2) o comando usa para transferir arquivo de programa. Porta errada, a transferência falha.
Define o número da porta usada na transferência de arquivo; ajuste errado faz a transferência falhar. Outra causa de falha na transferência pode ser problema na ligação do cabo. O ajuste padrão é 1 (COM1).
- 1: COM1.
- 2: COM2.
Pr3905Número da porta do programa macro
Macro program port number · Comunicação e DNC
- Faixa
- [1~2]
- Passa a valer
- Apertar Reset
Número da porta do programa macro
Macro program port number · Comunicação e DNC
- Faixa
- [1~2]
- Passa a valer
- Apertar Reset
Qual porta serial (COM1 ou COM2) recebe a saída do comando PRINT dentro de um programa macro. Porta errada, o PRINT não chega no outro lado.
Define o número da porta RS232/RS485 usada pelo comando PRINT no programa macro. Ajuste errado faz a transferência de arquivo falhar. Outra causa de falha na transferência pode ser problema na ligação do cabo. O ajuste padrão é 2 (COM2).
- 1: COM1.
- 2: COM2.
Pr3921Velocidade (baud rate) da COM1
COM1 baud · Comunicação e DNC
- Faixa
- [0~6]
- Unidade
- bit/s
- Padrão
- 3
- Passa a valer
- Apertar Reset
Velocidade (baud rate) da COM1
COM1 baud · Comunicação e DNC
- Faixa
- [0~6]
- Unidade
- bit/s
- Padrão
- 3
- Passa a valer
- Apertar Reset
Velocidade da transferência serial pela COM1, em bits por segundo, escolhida por código (0 a 9). Tem que ser igual à do outro lado; diferente, chega texto embaralhado.
Velocidade da transferência de arquivo (baud rate). O parâmetro afeta tanto o envio quanto o recebimento de arquivo e precisa ser igual ao ajuste do outro lado. Baud rate diferente pode gerar dados embaralhados. O ajuste padrão é 2 (9600).
Só comandos especiais suportam baud rate acima de 230400.
- 0: 2400.
- 1: 4800.
- 2: 9600.
- 3: 19200.
- 4: 38400.
- 5: 57600.
- 6: 115200.
- 7: 230400.
- 8: 460800.
- 9: 921600.
Pr3922Número de bits de dados da COM1
COM1 data bit number · Comunicação e DNC
- Faixa
- [7~8]
- Unidade
- bit
- Padrão
- 7
- Passa a valer
- Apertar Reset
Número de bits de dados da COM1
COM1 data bit number · Comunicação e DNC
- Faixa
- [7~8]
- Unidade
- bit
- Padrão
- 7
- Passa a valer
- Apertar Reset
Quantos bits de dados tem cada caractere na COM1 (7 ou 8). Tem que ser igual ao do outro lado; diferente, chega texto embaralhado.
Comprimento do dado transferido. O parâmetro afeta tanto o envio quanto o recebimento de dados e precisa ser igual ao ajuste do outro lado. Número de bits diferente pode gerar dados embaralhados. O ajuste padrão é 8 (8 bits).
- 7: 7 bits.
- 8: 8 bits.
Pr3923Tipo de codificação da COM1
COM1 exchange code type · Comunicação e DNC
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tipo de codificação da COM1
COM1 exchange code type · Comunicação e DNC
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Codificação dos caracteres na troca de dados pela COM1: ASCII, EIA ou ISO. Tem que ser igual à do outro lado; diferente, chega texto embaralhado.
Tipo de codificação da troca de dados da COM1. O parâmetro afeta tanto o envio quanto o recebimento de dados e precisa ser igual ao ajuste do outro lado. Codificação diferente pode gerar dados embaralhados. O ajuste padrão é 0 (ASCII).
- 0: ASCII.
- 1: EIA.
- 2: ISO.
Pr3924Código de controle da COM1
COM1 control code · Comunicação e DNC
- Faixa
- [0~3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Código de controle da COM1
COM1 control code · Comunicação e DNC
- Faixa
- [0~3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Se o comando manda os códigos DC2 e DC4 no começo e no fim dos dados para ligar e desligar um dispositivo RS232 externo (leitora ou perfuradora de fita, por exemplo). Ajuste errado liga e desliga o dispositivo fora de hora.
O parâmetro define o controle do dispositivo RS232. Ele afeta a transferência de dados RS232 e deve ser ajustado conforme o que o dispositivo externo exige. Ajuste errado pode fazer o dispositivo externo ligar ou desligar de forma anormal. O ajuste padrão é 0 (sem dispositivo RS232).
- 0: não.
- 1: DC2 no começo dos dados.
- 2: DC4 no fim dos dados.
- 3: DC2 no começo dos dados + DC4 no fim dos dados.
Pr3925Código de saída de fim de bloco da COM1
COM1 end-of-block output code · Comunicação e DNC
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Código de saída de fim de bloco da COM1
COM1 end-of-block output code · Comunicação e DNC
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Se o comando manda só o EOB (fim de bloco) ou um CR (retorno de carro) antes do EOB no fim de cada linha de programa enviada pela COM1. Errado, os blocos chegam fora de ordem no outro lado.
Define o formato do código de fim de bloco que a COM1 envia: se acrescenta <Return> no fim de cada sinal de fim de bloco (EOB). Este parâmetro só afeta a saída de dados e depende do que o receptor do outro lado exige. Ajuste errado pode fazer os blocos transferidos chegarem em ordem errada. O ajuste padrão é 0.
- 0: EOB.
- 1: acrescenta CR antes do EOB.
Pr3926Paridade do código de controle DC3 da COM1
COM1 DC3 control code parity · Comunicação e DNC
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Paridade do código de controle DC3 da COM1
COM1 DC3 control code parity · Comunicação e DNC
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Qual código ASCII o comando usa como DC3 (Xoff) no controle de fluxo por software: 13H ou 93H. Só vale com Pr3927 = 2. Diferente do software do outro lado, some texto na transferência.
Define o formato do código DC3 do controle de fluxo. O DC3 controla o fluxo por software e só tem efeito quando o método de controle de fluxo em Pr3927 está em 2: controle de fluxo por software. Com Pr3926 em 0, o código DC3 corresponde ao ASCII 13H; com Pr3926 em 1, o DC3 corresponde ao ASCII 93H. Este parâmetro afeta tanto a saída quanto a entrada de dados e precisa ser igual ao software de transmissão do outro lado. Ajuste errado pode fazer faltar texto. O ajuste padrão é 0 (usar ASCII 13H como código de controle DC3).
- 0: desligado.
- 1: ligado.
Pr3927Controle de fluxo da COM1
COM1 flow control · Comunicação e DNC
- Faixa
- [0~3]
- Passa a valer
- Apertar Reset
Controle de fluxo da COM1
COM1 flow control · Comunicação e DNC
- Faixa
- [0~3]
- Passa a valer
- Apertar Reset
Como a COM1 faz o handshake (aperto de mão) para não perder dados: sem controle, CTS/RTS por hardware, Xon/Xoff por software ou RS485. Diferente do outro lado, some texto na transferência.
Define o formato de handshake do controle de fluxo da COM1. Pr3927 = 1: o protocolo CTS/RTS é o mais rápido, mas precisa de cabo com CTS/RTS. Pr3927 = 2: Xon/Xoff usa os códigos DC1/DC3 como controle de fluxo; é mais lento, mas precisa só de 3 fios (GND/REC/TRA). Pr3927 = 0: para aplicações com IHM externa, porque o protocolo delas já tem controle de fluxo embutido.
Este parâmetro afeta tanto a entrada quanto a saída de dados e precisa ser igual ao software de transmissão do outro lado. Ajuste errado pode fazer faltar texto. O ajuste padrão é 2 (handshake por software Xon/Xoff).
- 0: não.
- 1: protocolo CTS/RTS.
- 2: protocolo por software Xon/Xoff.
- 3: RS485.
Pr3928Verificação de paridade da COM1
COM1 parity check · Comunicação e DNC
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Verificação de paridade da COM1
COM1 parity check · Comunicação e DNC
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Se a COM1 usa bit de paridade para conferir cada caractere e se ele é ímpar ou par. Diferente do outro lado, chega texto embaralhado.
Define o método de verificação de paridade da COM1. Este parâmetro afeta tanto a entrada quanto a saída de dados e precisa ser igual ao software de transmissão do outro lado. Ajuste errado pode gerar texto embaralhado. O ajuste padrão é 0 (Odd).
- 0: não.
- 1: paridade ímpar (Odd).
- 2: paridade par (Even).
Pr3929Número de stop bits da COM1
COM1 stop bit number · Comunicação e DNC
- Faixa
- [1~2]
- Unidade
- bit
- Passa a valer
- Apertar Reset
Número de stop bits da COM1
COM1 stop bit number · Comunicação e DNC
- Faixa
- [1~2]
- Unidade
- bit
- Passa a valer
- Apertar Reset
Quantos bits de parada (stop bits) fecham cada caractere na COM1: 1 ou 2. Diferente do outro lado, chega texto embaralhado.
Define o número de stop bits da COM1. Este parâmetro afeta tanto a entrada quanto a saída de dados e precisa ser igual ao software de transmissão do outro lado. Ajuste errado pode gerar texto embaralhado. O ajuste padrão é 1 (1 bit).
- 1: 1 bit.
- 2: 2 bits.
Pr3930Tempo limite de erro de comunicação da COM1 (ms)
COM1 communicate error timeout(ms) · Comunicação e DNC
- Faixa
- [10~1000]
- Unidade
- ms
- Padrão
- 10
- Passa a valer
- Apertar Reset
Tempo limite de erro de comunicação da COM1 (ms)
COM1 communicate error timeout(ms) · Comunicação e DNC
- Faixa
- [10~1000]
- Unidade
- ms
- Padrão
- 10
- Passa a valer
- Apertar Reset
Quanto tempo o comando espera a resposta de um dispositivo Modbus na COM1 (comandos MODR, MODW, MODRS) antes de reenviar. Depois de 10 tentativas sem resposta, marca timeout em R5039 = 250 e levanta o erro R608.31.
Ao executar os comandos MODR, MODW e MODRS, se nenhum dado de resposta chegar dentro do tempo definido por este parâmetro no modo de recepção, o sistema tenta enviar o comando de novo. Se depois de 10 tentativas ainda não houver resposta, o sistema grava R5039 = 250 para indicar TimeOut e aciona R608.31 como flag de erro.
Pr3941~Pr3949Comunicação da COM2
COM2 communication · Comunicação e DNC
- Passa a valer
- Apertar Reset
Comunicação da COM2
COM2 communication · Comunicação e DNC
- Passa a valer
- Apertar Reset
Os mesmos ajustes da COM1 (baud rate, bits de dados, codificação, controle de fluxo, paridade, stop bits, timeout), só que para a porta COM2.
Veja Pr3921~Pr3930, comunicação da COM1.
Pr3951Número do eixo de chopping
Axis no. for chopping axis · Usinagem e programa
- Faixa
- [0~18]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Número do eixo de chopping
Axis no. for chopping axis · Usinagem e programa
- Faixa
- [0~18]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Qual eixo faz o chopping (oscilação do eixo entre um ponto morto superior e um inferior, usado em retífica). Só existe nas versões antigas do software listadas abaixo.
Versão válida para fresadora: 10.118.19 e anteriores.
Versão válida para máquina que não é fresadora: 10.116.56E, 10.118.12M, 10.118.19 e anteriores.
Pr3952Posição de máquina de referência do chopping
Chopping reference machine position · Usinagem e programa
- Faixa
- [-999999999~ 999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posição de máquina de referência do chopping
Chopping reference machine position · Usinagem e programa
- Faixa
- [-999999999~ 999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Coordenada de máquina, em BLU (unidade básica do comando, normalmente 0,001 mm), do ponto de referência do chopping (oscilação do eixo). Só existe nas versões antigas do software listadas abaixo.
Versão válida para fresadora: 10.118.19 e anteriores.
Versão válida para máquina que não é fresadora: 10.116.56E, 10.118.12M, 10.118.19 e anteriores.
Pr3953Posição de máquina do ponto morto superior do chopping
Chopping upper dead machine position · Usinagem e programa
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posição de máquina do ponto morto superior do chopping
Chopping upper dead machine position · Usinagem e programa
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Coordenada de máquina, em BLU, do ponto mais alto da oscilação de chopping. Só existe nas versões antigas do software listadas abaixo.
Versão válida para fresadora: 10.118.19 e anteriores.
Versão válida para máquina que não é fresadora: 10.116.56E, 10.118.12M, 10.118.19 e anteriores.
Pr3954Posição de máquina do ponto morto inferior do chopping
Chopping lower dead machine position · Usinagem e programa
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posição de máquina do ponto morto inferior do chopping
Chopping lower dead machine position · Usinagem e programa
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Coordenada de máquina, em BLU, do ponto mais baixo da oscilação de chopping. Só existe nas versões antigas do software listadas abaixo.
Versão válida para fresadora: 10.118.19 e anteriores.
Versão válida para máquina que não é fresadora: 10.116.56E, 10.118.12M, 10.118.19 e anteriores.
Pr3955Avanço (feedrate) do chopping
Chopping feedrate · Usinagem e programa
- Faixa
- [1~320000]
- Unidade
- mm/min
- Padrão
- 0
- Passa a valer
- Apertar Reset
Avanço (feedrate) do chopping
Chopping feedrate · Usinagem e programa
- Faixa
- [1~320000]
- Unidade
- mm/min
- Padrão
- 0
- Passa a valer
- Apertar Reset
Velocidade, em mm/min, com que o eixo oscila no chopping. Só existe nas versões antigas do software listadas abaixo.
Versão válida para fresadora: 10.118.19 e anteriores.
Versão válida para máquina que não é fresadora: 10.116.56E, 10.118.12M, 10.118.19 e anteriores.
Pr3956Fator de compensação do chopping
Chopping compensation factor · Usinagem e programa
- Faixa
- [0~200]
- Unidade
- %
- Padrão
- 100
- Passa a valer
- Apertar Reset
Fator de compensação do chopping
Chopping compensation factor · Usinagem e programa
- Faixa
- [0~200]
- Unidade
- %
- Padrão
- 100
- Passa a valer
- Apertar Reset
Quanto o comando corrige a velocidade do eixo de chopping para o motor acompanhar melhor o comando e reduzir o erro do servo. Valor maior, erro menor, mas a máquina pode entrar em ressonância.
O comando usa o valor do parâmetro para ajustar o comando de velocidade e melhorar o acompanhamento do comando pelo motor, reduzindo assim o erro do servo. Quanto maior o valor, menor o erro; mas atenção: pode fazer a máquina entrar em ressonância.
Versão válida para fresadora: 10.118.19 e anteriores.
Versão válida para máquina que não é fresadora: 10.116.56E, 10.118.12M, 10.118.19 e anteriores.
Pr3957FabricantePosição de parada do chopping avançado de alta precisão
High precision advanced chopping stopping position · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Posição de parada do chopping avançado de alta precisão
High precision advanced chopping stopping position · Usinagem e programa
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Onde o eixo para quando o chopping do G81.2 é interrompido por Reset, feedhold, desligamento do chopping ou alarme: no ponto R ou na hora, onde estiver.
O comando usa o valor do parâmetro para decidir a posição de parada do chopping do G81.2 depois de Reset (C1 ligado), feedhold (C37 ligado), desligamento do chopping ou alarme (exceto os alarmes que levam o sistema ao estado Servo Off).
- 0: para no ponto R.
- 1: para imediatamente.
Pr3961~Pr3970Comunicação da COM3
COM3 communication · Comunicação e DNC
- Passa a valer
- Apertar Reset
Comunicação da COM3
COM3 communication · Comunicação e DNC
- Passa a valer
- Apertar Reset
Os mesmos ajustes da COM1 (baud rate, bits de dados, codificação, controle de fluxo, paridade, stop bits, timeout), só que para a porta COM3.
Veja Pr3921~Pr3930, comunicação da COM1.
Pr3971Tempo limite de erro de comunicação Modbus TCP
Modbus TCP Communication Error Timeout · Comunicação e DNC
- Faixa
- [10~1000]
- Unidade
- ms
- Padrão
- 100
- Passa a valer
- Apertar Reset
Tempo limite de erro de comunicação Modbus TCP
Modbus TCP Communication Error Timeout · Comunicação e DNC
- Faixa
- [10~1000]
- Unidade
- ms
- Padrão
- 100
- Passa a valer
- Apertar Reset
Quanto tempo o comando espera a resposta de um dispositivo Modbus TCP (comandos MODR, MODW, MODRS) antes de reenviar. Depois de 10 tentativas sem resposta, marca timeout em R5039 = 250 e levanta o erro R608.31. Só vale com R5040 = 9.
Este parâmetro tem efeito quando R5040 é 9: função Modbus TCP.
Ao executar os comandos MODR, MODW e MODRS, se nenhum dado de resposta chegar dentro do tempo definido por este parâmetro no modo de recepção, o sistema tenta enviar o comando de novo. Se depois de 10 tentativas ainda não houver resposta, o sistema grava R5039 = 250 para indicar TimeOut e aciona R608.31 como flag de erro.
Pr3972Habilitação da compensação de atraso do driver
Enable driver delay compensation · Comunicação e DNC
- Faixa
- [ -1~0 ]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Habilitação da compensação de atraso do driver
Enable driver delay compensation · Comunicação e DNC
- Faixa
- [ -1~0 ]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Liga a compensação do atraso de comunicação e de realimentação entre servo drivers diferentes no mesmo barramento serial (M2/M3), para que eixos que se movem juntos fiquem sincronizados. Sem ela, drivers com Pn-833 diferentes recebem o comando em tempos diferentes e a sincronização cai.
Esta função resolve dois problemas de quando se usam servo drivers diferentes:
- Comando dessincronizado por causa de tempos de atraso de comunicação diferentes.
- Compensação de realimentação (feedback) incorreta por causa de tempos de realimentação diferentes.
| Versão do comando | Valores |
|---|---|
| ~10.118.40F, 10.118.43 | 0: desligado; 1: ligado |
| 10.118.40G, 10.118.44~ | -1: desligado; 0: ligado |
Tipos de servo driver suportados:
- Barramento serial Yaskawa: M2, M3 das séries Sigma5, Sigma7 e SigmaM.
- Barramento serial Syntec: todas as séries de driver M2 e M3.
Versões suportadas:
| Servo driver | Versão do comando |
|---|---|
| Yaskawa M2, M3 Sigma5, Sigma7, Sigma M | 10.118.13, 10.118.12B, 10.116.26M e posteriores |
| Drivers Syntec M3 | 10.118.12Z, 10.118.22K, 10.118.28 e posteriores |
| Drivers Syntec M2 | 10.118.12Z e posteriores |
O tempo de atraso do comando dos motores fica diferente quando o ajuste Pn-833 do driver varia de um eixo para outro. Isso leva a uma sincronização baixa. Ativar esta função compensa esse problema.
Se algum dos eixos do movimento sincronizado usa um modelo de atraso que o comando não suporta, a compensação de atraso do driver não é habilitada.
Com a compensação do driver habilitada, o driver Syntec passa a suportar o modelo de atraso por spline cúbico.
Pr3980FabricanteOrdem do modelo da realimentação simulada
Simulation feedback order setting · Usinagem e programa
- Faixa
- [0~1]
- Passa a valer
- Reiniciar o comando
Ordem do modelo da realimentação simulada
Simulation feedback order setting · Usinagem e programa
- Faixa
- [0~1]
- Passa a valer
- Reiniciar o comando
Se o comando calcula a realimentação simulada (simulation feedback) com um modelo de motor de 1ª ordem ou de ordem alta. A compensação mecânica usa essa simulação; trocar a ordem muda um pouco o valor compensado.
- 0: usa modelo de motor de 1ª ordem para calcular a realimentação simulada.
- 1: usa modelo de motor de ordem alta para calcular a realimentação simulada.
Atenção: Como a realimentação simulada é usada pela compensação mecânica, se este parâmetro for alterado, a simulação de 1ª ordem e a de ordem alta diferem na faixa de alta frequência. Por isso a quantidade de compensação mecânica terá uma pequena diferença.
Pr3981Nível de suavização do filtro pós-aceleração do comando de corte
Smooth level of post-accelerated filter of the cutting command · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Nível de suavização do filtro pós-aceleração do comando de corte
Smooth level of post-accelerated filter of the cutting command · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Escolhe o tipo do filtro pós-aceleração do corte (cujo tempo é o Pr404): média móvel simples ou média móvel múltipla. A múltipla suaviza mais o comando e segura melhor a vibração (ondulação em canto, textura de vibração na peça), mas perde mais precisão no canto.
- 0: filtro de média móvel simples.
- 1: filtro de média móvel múltipla.
Operação: este ajuste só afeta o filtro pós-aceleração do comando de corte (o tempo de pós-aceleração é o valor ajustado em Pr404).
Com o parâmetro em 0, o comando aplica o filtro de média móvel simples. Com o parâmetro em 1, aplica o filtro de média móvel múltipla.
O filtro de média móvel múltipla serve para resolver problemas de usinagem como ondulação (ripple) no canto e textura de vibração na peça, e para os casos em que a suavidade importa mais do que a precisão nos cantos.
Comparado ao filtro de média móvel simples com o mesmo Pr404, o filtro de média móvel múltipla dá um comando mais suave, mais eficiente para suprimir vibração. Em compensação, reduz mais a precisão no canto.
Quando Pr404 é pequeno demais, o filtro de média móvel múltipla pode não ter efeito. Para mais detalhes, veja a tabela de conversão entre constante de tempo e largura de banda abaixo.
Versões de software do comando suportadas: 10.118.28E, 10.118.32 e posteriores.
Tabela de conversão entre constante de tempo (Pr404) e ganho: a tabela mostra a largura de banda, em Hz, que cada Pr404 produz para os limiares de ganho de -10 dB (vibração reduzida a 32%), -20 dB (reduzida a 10%) e -30 dB (reduzida a 3%), com Pr3981 = 0 e Pr3981 = 1. No manual original a tabela ocupa 28 páginas: Pr404 de 1 a 100, cada um com quatro valores de Pr3203 (0,5 ms, 1 ms, 2 ms e 3 ms). Aqui ficam só algumas linhas representativas, na coluna Pr3203 = 0,5 ms. Onde o manual escreve "Inf" (Pr404 pequeno com Pr3203 de 2 ou 3 ms), o filtro não alcança aquela atenuação.
| Pr404 | -10 dB, Pr3981 = 0 | -10 dB, Pr3981 = 1 | -20 dB, Pr3981 = 0 | -20 dB, Pr3981 = 1 | -30 dB, Pr3981 = 0 | -30 dB, Pr3981 = 1 |
|---|---|---|---|---|---|---|
| 4 | 185.4 | 209 | 227.5 | 285.6 | 242.6 | 337.5 |
| 10 | 73.9 | 81.6 | 90.9 | 111.9 | 97 | 132.6 |
| 20 | 37 | 40.7 | 45.5 | 55.9 | 48.5 | 66.2 |
| 30 | 24.7 | 27.1 | 30.3 | 37.2 | 32.4 | 44.1 |
| 36 | 20.6 | 22.6 | 25.3 | 31.1 | 27 | 36.8 |
| 40 | 18.5 | 20.4 | 22.7 | 28 | 24.3 | 33.1 |
| 50 | 14.8 | 16.3 | 18.2 | 22.4 | 19.4 | 26.5 |
| 60 | 12.4 | 13.6 | 15.2 | 18.7 | 16.2 | 22.1 |
| 78 | 9.5 | 10.5 | 11.7 | 14.4 | 12.5 | 17 |
| 96 | 7.7 | 8.5 | 9.5 | 11.7 | 10.1 | 13.8 |
Exemplo do manual, com Pr3203 = 3000: para suprimir uma ressonância de 25 Hz a -20 dB (10%) com o filtro de média móvel simples (Pr3981 = 0), Pr404 deve ser 36, conforme a tabela. Para suprimir uma ressonância de 17 Hz a -30 dB (3%) com o filtro de média móvel múltipla (Pr3981 = 1), Pr404 deve ser 78, conforme a tabela.
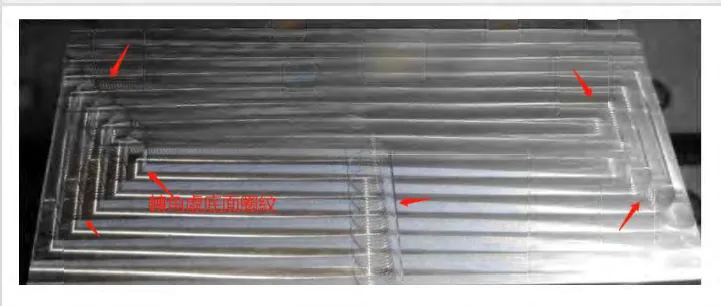
Pr3983Tempo de pós-aceleração comum ao deslocamento rápido (G00) e aos comandos de corte
Common to rapid traverse (G00) and cutting commands post acceleration time(ms) · Avanço, aceleração e precisão
- Faixa
- [0~100]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tempo de pós-aceleração comum ao deslocamento rápido (G00) e aos comandos de corte
Common to rapid traverse (G00) and cutting commands post acceleration time(ms) · Avanço, aceleração e precisão
- Faixa
- [0~100]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Filtro que suaviza o perfil de velocidade do deslocamento rápido (G00) e dos comandos de corte depois do planejamento de aceleração e desaceleração. Em 0 o filtro fica desligado; valor alto demais arredonda o comando e aumenta o erro de contorno.
Este parâmetro suaviza o perfil de velocidade planejado pela aceleração e desaceleração, tanto do deslocamento rápido quanto dos comandos de corte, para reduzir a oscilação do comando de velocidade e a vibração da máquina.
Se o tempo de pós-aceleração/desaceleração for zero, a função fica desligada. Se o valor for maior que zero, a curva do comando é suavizada conforme o tempo especificado. Por exemplo: com Pr3983 em 5 ms, o comando é adiantado 5 ms e depois é feita a média.
Se o Pr404 (tempo de pós-aceleração em forma de sino) e o Pr3983 forem ajustados ao mesmo tempo, o comando enviado ao servo fica ainda mais suave.
No modo automático, só os comandos G00, G01, G02, G03, G02.4, G03.4 e G06.2 usam este parâmetro. O movimento em modo manual (jog contínuo, jog incremental, busca de home) não é afetado por ele.
Versões de software 10.118.60.x, 10.118.66.x, 10.118.70.x, 10.118.x (inclusive) e posteriores: alterar este parâmetro também altera o Pn-131 do driver; se Pr3983 for menor que 8 ms, o Pn-131 é ajustado em 8 ms.
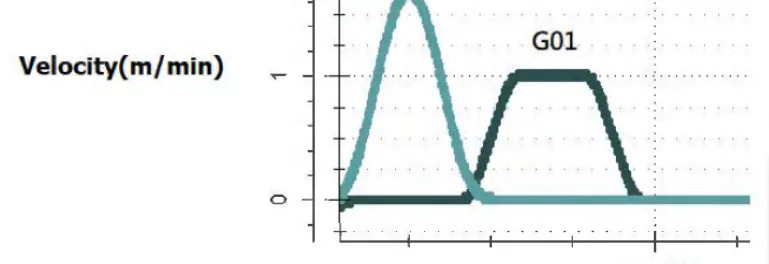
Pr3984Tempo de pós-aceleração dos comandos de deslocamento rápido (G00)
Rapid traverse (G00) commands post acceleration time(ms) · Avanço, aceleração e precisão
- Faixa
- [0~100]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tempo de pós-aceleração dos comandos de deslocamento rápido (G00)
Rapid traverse (G00) commands post acceleration time(ms) · Avanço, aceleração e precisão
- Faixa
- [0~100]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Filtro que suaviza só o perfil de velocidade do deslocamento rápido (G00) depois do planejamento de aceleração e desaceleração. Em 0 fica desligado; serve para tirar o tranco da máquina no G00 sem mexer no corte.
Este parâmetro suaviza o perfil de velocidade do deslocamento rápido planejado pela aceleração e desaceleração, para reduzir a oscilação do comando de velocidade e a vibração da máquina.
Se o tempo de pós-aceleração/desaceleração for zero, a função fica desligada. Se o valor for maior que zero, a curva do comando é suavizada conforme o tempo especificado. Por exemplo: com Pr3984 em 5 ms, o comando é adiantado 5 ms e depois é feita a média.
Se o Pr3983 (tempo de pós-aceleração comum ao deslocamento rápido e aos comandos de corte) for ajustado ao mesmo tempo, o comando enviado ao servo fica ainda mais suave.
No modo automático, só os comandos G00 usam este parâmetro. O movimento em modo manual (jog contínuo, jog incremental, busca de home) não é afetado por ele.
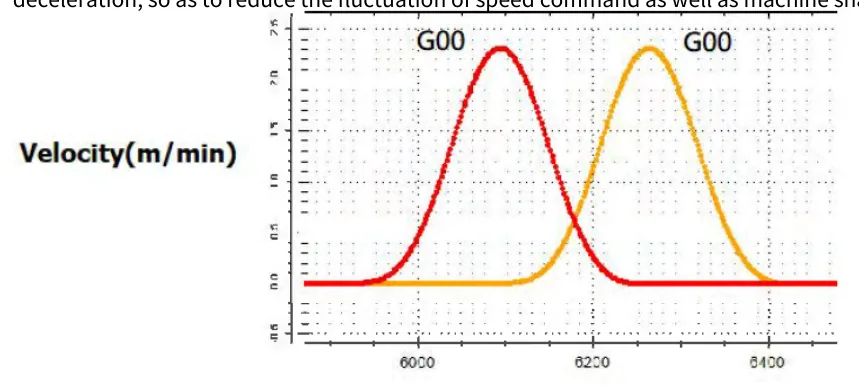
Pr3985FabricanteChave de troca do conjunto de parâmetros de controle do driver por eixo
Axis enable control parameters switch ( 0:Disable;1:Enable ) · Configuração dos eixos
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Chave de troca do conjunto de parâmetros de controle do driver por eixo
Axis enable control parameters switch ( 0:Disable;1:Enable ) · Configuração dos eixos
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Faz cada eixo trocar o conjunto de parâmetros de controle do driver (ganhos Pn-100~Pn-102 ou Pn-104~Pn-106) conforme o movimento: um conjunto para G00/G53 e outro para o resto. Só funciona com driver Syntec em comunicação M3.
Este parâmetro liga ou desliga a troca do conjunto de parâmetros de controle do driver conforme o movimento do eixo.
- 0: desligado.
- 1: ligado.
Com o parâmetro ligado, todos os eixos trocam seu próprio conjunto de parâmetros de controle do driver conforme a situação mostrada na tabela abaixo.
O driver é considerado compatível quando é um driver Syntec e a comunicação em uso é M3.
Recomenda-se ligar a compensação avançada de feed-forward da Syntec (Pr3850 = 1) junto com este parâmetro, para melhor desempenho da máquina.
O spindle usado como eixo C NÃO é afetado por este parâmetro: o conjunto de parâmetros de controle do driver não é trocado quando um spindle em modo eixo C executa instruções G00.
Em modo manual, o comando troca para o 2º conjunto de parâmetros de controle quando R13 = 4, 5, 6 e 7.
Versão de software disponível: 10.118.60P, 10.118.66J, 10.118.70D e posteriores. Versão do driver disponível: 4.4 e posteriores.
| Pr3985 | Situação | Conjunto de parâmetros de controle do driver usado no eixo |
|---|---|---|
| Pr3985 = 0 | Todas as situações | 1º conjunto (Pn-100, Pn-101, Pn-102) |
| Pr3985 = 1 | Executando instruções que não sejam G00 e G53 | 1º conjunto (Pn-100, Pn-101, Pn-102) |
| Pr3985 = 1 | Executando instruções G00 e G53 | 2º conjunto (Pn-104, Pn-105, Pn-106) |
Pr3986Chave do controle inteligente de erro de contorno
Switch of the intelligent contour error control · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Chave do controle inteligente de erro de contorno
Switch of the intelligent contour error control · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga ou desliga o controle inteligente de erro de contorno, que segura o desvio da trajetória dentro da tolerância do Pr3987 quando o Pr404 (pós-aceleração em sino) está ativo. Desligado, o arredondamento de canto do Pr404 passa a valer sem limite de erro.
Este parâmetro define se o controle inteligente de erro de contorno é usado ou não. Os valores são:
- 0: desliga o controle inteligente de erro de contorno.
- 1: liga o controle inteligente de erro de contorno.
O usuário pode usar o comando G10 L1350 P_ no programa para sobrescrever o ajuste do Pr3986.
Para a descrição detalhada da função, veja Pr3987 (tolerância do controle inteligente de erro de contorno) e o comando G10 L1350 (controle inteligente de erro de contorno).
A chave do controle inteligente de erro de contorno existe a partir das versões 10.118.66L, 10.118.70F e 10.118.75.
Pr3987Tolerância do controle inteligente de erro de contorno
Tolerance of intelligent contour error control(um) · Avanço, aceleração e precisão
- Faixa
- [0~1000]
- Unidade
- um
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tolerância do controle inteligente de erro de contorno
Tolerance of intelligent contour error control(um) · Avanço, aceleração e precisão
- Faixa
- [0~1000]
- Unidade
- um
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto a trajetória usinada pode se afastar do contorno programado (em µm) quando o Pr404 (pós-aceleração em sino) está ligado. Tolerância maior corta mais rápido; menor dá mais precisão. Em 0 a função fica desligada.
Este parâmetro define a tolerância padrão do controle inteligente de erro de contorno depois que o Pr404 (tempo de pós-aceleração em forma de sino) é ligado.
O controle inteligente de erro de contorno só atua em blocos G01/G02/G03/G02.4/G03.4. Para mais informações sobre a função, veja o comando G10 L1350 (controle inteligente de erro de contorno).
O usuário pode colocar o comando G10 L1350 E_ no programa NC para especificar a tolerância do controle inteligente de erro de contorno; isso sobrescreve a tolerância do Pr3987, como no exemplo a seguir.
- // Pr3986=1, Pr3987=100: tolerância de 100 um definida por parâmetro
- N001 G90 G71 G01 X10. F5000.;
- N002 Y10.;
- N003 G10 L1350 E0.01; // controla o erro de contorno em cerca de 0,01 mm
- N004 X0.;
- N005 Y0.;
- N006 M30;
Para cancelar o controle inteligente de erro de contorno, ajuste Pr3986 = 0.
Se a tolerância foi definida pelo comando G10 L1350 E_, depois de Reset ou M30 ela volta ao valor do Pr3987, e o uso ou não do controle inteligente de erro de contorno volta a depender do Pr3986.
Recomenda-se ajustar a tolerância conforme a tolerância do CAM. Se o que importa é menor tempo de usinagem, o usuário pode aumentar a tolerância; se o que importa é maior precisão, pode diminuir.
Há um limite para a aproximação da tolerância. Quanto menor o ângulo entre dois blocos ou maior o Pr404, maior fica o menor erro de contorno alcançável. A figura do manual mostra a tendência do menor erro de contorno alcançável para certo ajuste dos parâmetros de movimento. Essa tendência fica mais branda com jerk menor (isto é, Pr402 e Pr641~ maiores).
Como dito acima, se for preciso um erro de contorno menor, até perto de 0, pode-se usar movimento com G09.
Se houver um defeito no programa NC, o controle inteligente de erro de contorno fará o resultado da usinagem parecido com o defeito original, dentro da tolerância especificada. Se o usuário quiser eliminar o defeito da usinagem, pode usar funções de suavização como G05 e G05.1; depois disso, o controle inteligente de erro de contorno vai se aproximar do contorno suavizado.
O erro de contorno causado por outras funções de pós-aceleração, como Pr3981 e Pr3983, não entra na conta do controle inteligente de erro de contorno. Por isso o erro de contorno pode aumentar quando Pr3981≠0 ou Pr3983≠0.
Como dito acima, esta função também não trata o erro de contorno causado pelo atraso do servo. Para tratar esse erro, pode-se ligar o feed-forward do servo; para mais detalhes, veja Pr3808.
Precisão do controle de erro de contorno:
- Pr3987 = 0 ou G10 L1350 E0.0 significa não usar o controle inteligente de erro de contorno.
- Ao definir a tolerância pelo Pr3987, o mínimo da tolerância do controle de erro de contorno pode ser 1 um.
- Ao definir a tolerância pelo comando G10 L1350 E_, o mínimo da tolerância pode ser 0,1 um. Além disso, só há mudança no efeito de controle quando o valor de E_ difere em pelo menos 0,1 um do último valor informado.
O controle inteligente de erro de contorno existe a partir das versões 10.118.66L, 10.118.70F e 10.118.75.
Nas versões 10.118.66M, 10.118.70I, 10.118.78 e posteriores, o usuário pode desligar o controle inteligente de erro de contorno ajustando Pr3986 em 0, sem mexer no Pr3987.
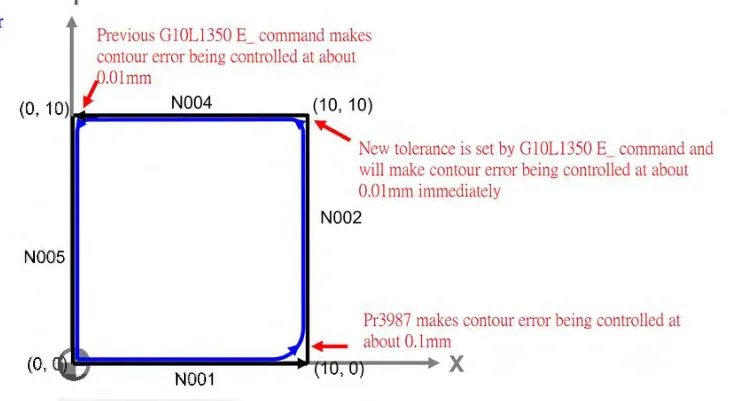
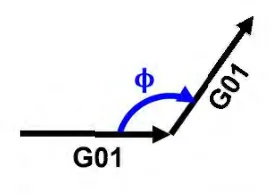
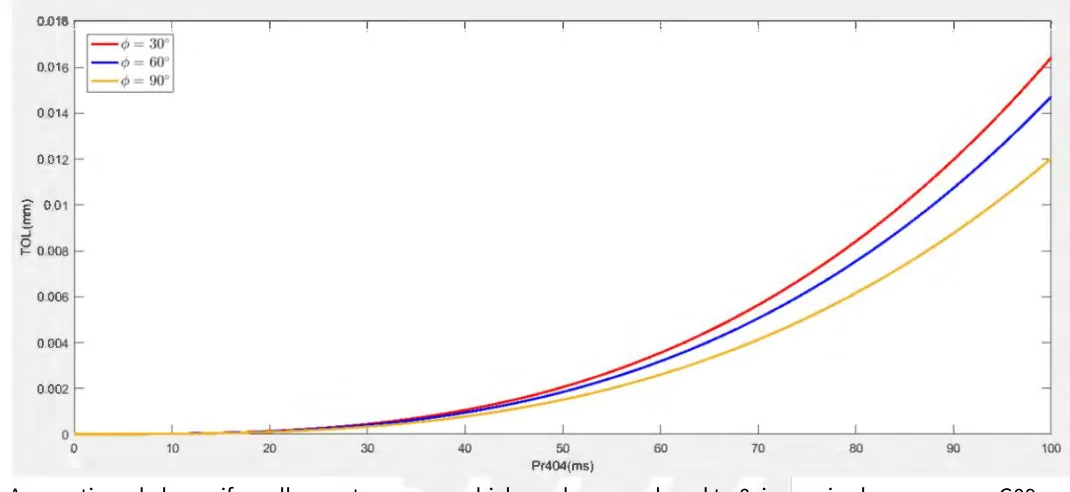
Pr3989Estratégia de planejamento da trajetória de deslocamento rápido do eixo
Axial rapid travel trajectory planning strategy · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Estratégia de planejamento da trajetória de deslocamento rápido do eixo
Axial rapid travel trajectory planning strategy · Avanço, aceleração e precisão
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Escolhe como o comando planeja o deslocamento rápido: voltado a eficiência (bloco no menor tempo) ou com aceleração balanceada (bloco mais lento, menos vibração). Em 1, a aceleração vira igual à desaceleração e os Pr1521~Pr1540 param de valer.
Este parâmetro é uma chave entre duas estratégias de planejamento de trajetória.
- 0: voltada a eficiência.
- 1: aceleração balanceada.
A estratégia voltada a eficiência termina os blocos no menor tempo possível.
Com a estratégia de aceleração balanceada, o tempo de execução de cada bloco fica maior, para suprimir vibração desnecessária.
Os Pr1521~Pr1540 não são suportados na estratégia de aceleração balanceada. Ou seja, com Pr3989 igual a 1, o tempo de aceleração tem que ser igual ao tempo de desaceleração; os Pr1521~Pr1540 ficam desativados.
A figura do manual mostra a diferença entre as estratégias num deslocamento rápido que vai de A, passa por B e chega em C: voltada a eficiência (Pr3989 = 0) e aceleração balanceada (Pr3989 = 1).
Se necessário, a estratégia de aceleração balanceada limita automaticamente o feedrate (avanço) máximo quando a aceleração e a desaceleração se alternam com frequência; com isso, o tempo de execução fica maior.
Versão de software do comando suportada: 10.118.70I, 10.118.78 e posteriores.
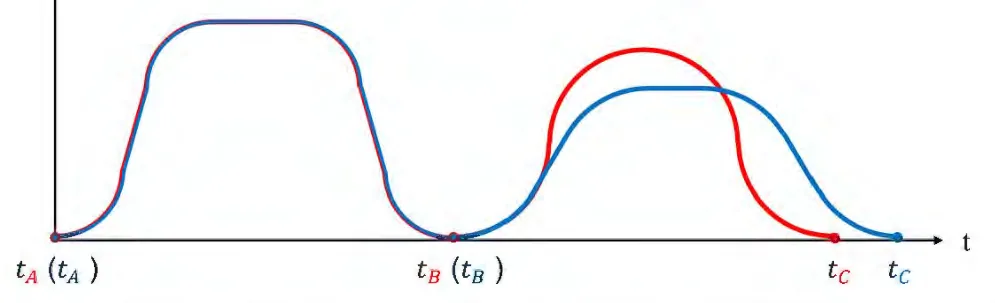
Pr5001~Pr5500Parâmetros do usuário
User parameter · Usinagem e programa
- Faixa
- [-99999999~99999999]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Parâmetros do usuário
User parameter · Usinagem e programa
- Faixa
- [-99999999~99999999]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quinhentos parâmetros livres que o usuário ajusta na tela do comando e que viram as variáveis locais #5001~#5500 (e os registradores R8001~R8500) para uso em macro personalizada.
Deixa o usuário alterar o valor das variáveis locais #5001~#5500 pelos Pr5001~Pr5500 com o comando ligado.
Os valores de #5001~#5500 são para macro personalizada.
Correspondem a R8001~R8500. Versões suportadas: 10.118.24B, 10.118.25B, 10.118.28O, 10.118.38 e posteriores.
A descrição de uso está no Extension Parameter Application Manual (manual de aplicação de parâmetros estendidos).
Pr6001~Pr6640Limites de curso por software estendidos (grupos 1 a 64)
Extended software stroke limit parameter(1~64 group) · Limites de curso
- Padrão
- 0
- Passa a valer
- Apertar Reset
Limites de curso por software estendidos (grupos 1 a 64)
Extended software stroke limit parameter(1~64 group) · Limites de curso
- Padrão
- 0
- Passa a valer
- Apertar Reset
Até 64 grupos de limite de curso por software, cada um com até três eixos e seus limites positivo e negativo em BLU, ligados e desligados por registrador (R956, R958). Limite positivo menor ou igual ao negativo, ou eixo 0, desativa a proteção do grupo.
Um grupo de limite de curso por software tem nove parâmetros. Tomando o primeiro grupo como exemplo:
| Pr | Descrição | Faixa | Unidade | Padrão | Efetivo |
|---|---|---|---|---|---|
| 6001 | Número do 1º eixo do 1º limite de curso estendido | [0~18] | - | 0 | Apertar Reset |
| 6002 | Coordenada positiva do 1º eixo do 1º limite de curso estendido | [-999,999,999~999,999,999] | BLU | 0 | Apertar Reset |
| 6003 | Coordenada negativa do 1º eixo do 1º limite de curso estendido | [-999,999,999~999,999,999] | BLU | 0 | Apertar Reset |
| 6004 | Número do 2º eixo do 1º limite de curso estendido | [0~18] | - | 0 | Apertar Reset |
| 6005 | Coordenada positiva do 2º eixo do 1º limite de curso estendido | [-999,999,999~999,999,999] | BLU | 0 | Apertar Reset |
| 6006 | Coordenada negativa do 2º eixo do 1º limite de curso estendido | [-999,999,999~999,999,999] | BLU | 0 | Apertar Reset |
| 6007 | Número do 3º eixo do 1º limite de curso estendido | [0~18] | - | 0 | Apertar Reset |
| 6008 | Coordenada positiva do 3º eixo do 1º limite de curso estendido | [-999,999,999~999,999,999] | BLU | 0 | Apertar Reset |
| 6009 | Coordenada negativa do 3º eixo do 1º limite de curso estendido | [-999,999,999~999,999,999] | BLU | 0 | Apertar Reset |
O segundo grupo é Pr6011~6019, e assim por diante, até Pr6631~6639. São 64 grupos de limite de curso por software estendido no total.
Cada grupo de proteção de curso pode ser ligado ou desligado de forma independente por registrador:
- R956.0~R956.31 ligam a proteção dos grupos 01~32.
- R958.0~R958.31 ligam a proteção dos grupos 33~64.
Os ajustes abaixo são considerados erro de configuração ou desativação da proteção de curso do eixo; nesses casos a proteção de curso fica desativada:
- Limite positivo menor que o limite negativo (acompanhado do aviso de erro de parâmetro EXTSTROKELIMIT-002).
- Limite positivo igual ao limite negativo.
- Número do eixo ajustado em 0.
Informações de versão: a função de limite de curso por software estendido é suportada a partir das versões 10.118.12J e 10.118.18.
Especificação de ajuste dos parâmetros:
- Versão 118.12J: o número do eixo só aceita 1~18; não aceita o valor 0.
- Versões 118.12K, 10.118.18 ou mais novas: o número do eixo aceita 0~18. 0 significa desativar a proteção do eixo especificado.
- Versões 10.118.22D, 10.118.25 ou mais novas: o limite de curso por software estendido passa a valer depois de apertar Reset.
- Antes das versões 10.118.24S, 10.118.30H, 10.118.32H, 10.118.40L, 10.118.41L e 10.118.47, a função só suportava a série 81RG.
- Nas versões 10.118.24S, 10.118.30H, 10.118.32H, 10.118.40L, 10.118.41L, 10.118.47 e posteriores, os modelos suportados são os da tabela abaixo.
| Máquina | Modelo |
|---|---|
| GANTRY | 81RG |
| HC | HC-8A / HC-10A / HC-7C / HC-8C / HC-10C / HC-15C / HC-8E / HC-10E / HC-15E / HC-8S |
| FC | FC-A / FC-B / FC-C |
Aviso de erro de parâmetro EXTSTROKELIMIT-002: aviso novo, acrescentado a partir das versões 10.118.12S, 10.118.22A e 10.118.23. Nas versões 10.118.22D, 10.118.25 ou mais novas, o aviso não tem efeito quando o número do eixo especificado é 0.
Para a descrição detalhada, veja o Software Stroke Limitation Application Manual (manual de aplicação de limite de curso por software).
Pr7001~Pr7025Posições do eixo móvel para compensação de retilineidade (pontos a~e)
Straightness offset moving axis position · Folga, passo e compensações
- Faixa
- [0~100]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Posições do eixo móvel para compensação de retilineidade (pontos a~e)
Straightness offset moving axis position · Folga, passo e compensações
- Faixa
- [0~100]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Cinco pontos (a~e) na tabela de erro de passo do eixo móvel onde o comando aplica a compensação de retilineidade de outro eixo. Os valores têm que ser crescentes ou iguais; fora de ordem, dá o alarme OP-16 e a compensação não atua.
Pr7001~Pr7025 definem as posições da compensação de retilineidade por meio de pontos de referência na tabela de erro de passo do eixo móvel. Podem ser definidas 5 posições de compensação para cada eixo móvel.
O índice da tabela de erro de passo que corresponde à posição de home (referência da máquina) do eixo é definido em Pr1341~Pr1360 (índice da tabela de erro de passo do eixo no ponto de referência).
A distância entre cada ponto de compensação de erro de passo é definida em Pr1321~Pr1326 (intervalo de compensação de erro de passo do eixo, em BLU).
O valor da compensação de retilineidade em cada ponto de referência é ajustado em Pr7026~Pr7050 (valor de compensação nas posições do eixo móvel).
Informe cinco posições de compensação em ordem não decrescente, do ponto a ao ponto e.
Atenção: Ajuste errado da compensação de retilineidade dispara o alarme OP-16 (erro de ajuste dos parâmetros de compensação de retilineidade), e a compensação de retilineidade não atua.
Como na figura do manual, com a, b, c, d, e ajustados em 52, 55, 57, 58 e 62, a área afetada pela compensação de retilineidade vai da posição correspondente ao ponto 52 até a do ponto 62 na tabela de erro de passo do eixo móvel.
Nas versões 10.118.52G, 10.118.56A, 10.118.57 ou posteriores, a faixa foi ampliada para 2000 no modo de erro de passo de alta precisão.
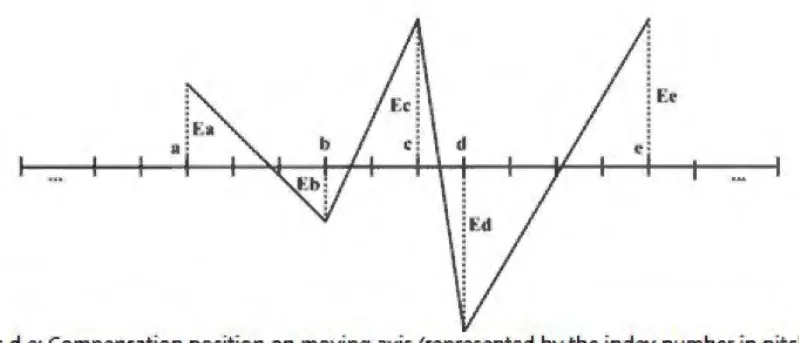
Pr7026~Pr7050Valor de compensação de retilineidade nas posições do eixo móvel (pontos a~e)
Straightness offset moving axis position compensation amount · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Valor de compensação de retilineidade nas posições do eixo móvel (pontos a~e)
Straightness offset moving axis position compensation amount · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto o eixo de compensação se desloca em cada um dos cinco pontos (a~e) definidos em Pr7001~Pr7025, para corrigir a falta de retilineidade do eixo móvel.
O manual não traz descrição própria para este parâmetro. Pela descrição de Pr7001~Pr7025: é o valor da compensação de retilineidade em cada ponto de referência (a~e) definido em Pr7001~Pr7025, na tabela de erro de passo do eixo móvel.
Pr7051~Pr7125Posições do eixo móvel para compensação de retilineidade (pontos f~t)
Straightness offset moving axis position · Folga, passo e compensações
- Faixa
- [0, 100]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Posições do eixo móvel para compensação de retilineidade (pontos f~t)
Straightness offset moving axis position · Folga, passo e compensações
- Faixa
- [0, 100]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Ampliação da compensação de retilineidade de 5 para 20 pontos por eixo móvel: Pr7051~Pr7125 definem os pontos f~t, somados aos pontos a~e de Pr7001~Pr7025. Mínimo 2 e máximo 20 pontos, sempre em ordem crescente, senão dá o alarme OP-16.
Ampliação da função de compensação linear bidimensional (retilineidade).
Na figura do manual: a, b, c, d, e são as posições de compensação no eixo móvel (representadas pelo índice na tabela de erro de passo); Ea, Eb, Ec, Ed, Ee são os valores de compensação no eixo de compensação para cada posição de compensação do eixo móvel.
Só as versões posteriores a 118.12.E e 118.15 em diante suportam a função ampliada de compensação linear bidimensional (retilineidade), com 20 pontos no total.
São 5 grupos de parâmetros de compensação linear bidimensional; cada grupo de eixo móvel tem 20 posições de compensação no total:
- Na compensação de retilineidade, Pr7001~Pr7025 definem as posições dos pontos de compensação (a~e) de cada grupo na tabela de compensação de erro de passo do eixo.
- Na compensação de retilineidade, Pr7051~Pr7125 definem as posições dos pontos de compensação (f~t) de cada grupo na tabela de compensação de erro de passo do eixo. O total é de 20 pontos (a~t).
Para ter ajuste de posição mais flexível, informe os pontos de a até t em ordem crescente. Número de pontos: mínimo 2, máximo 20, e não pode ser em ordem decrescente.
Atenção: Ajuste errado da compensação de retilineidade dispara o alarme OP-16 (erro de ajuste dos parâmetros de compensação de retilineidade), e a compensação de retilineidade não é desativada.
Nas versões 10.118.52G, 10.118.56A, 10.118.57 ou posteriores, a faixa foi ampliada para 2000 no modo de erro de passo de alta precisão.
Pr7126~Pr7200Valor de compensação de retilineidade nas posições do eixo móvel (pontos f~t)
Straightness offset moving axis position compensation amount · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Valor de compensação de retilineidade nas posições do eixo móvel (pontos f~t)
Straightness offset moving axis position compensation amount · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto o eixo de compensação se desloca em cada um dos pontos f~t definidos em Pr7051~Pr7125, na ampliação da compensação de retilineidade para 20 pontos.
O manual não traz descrição própria para este parâmetro. Pela descrição de Pr7051~Pr7125: é o valor da compensação de retilineidade em cada ponto de compensação (f~t) definido em Pr7051~Pr7125, na tabela de erro de passo do eixo móvel.
Pr8001~Pr10000Tabela de erro de passo absoluta de cada eixo, sentidos positivo e negativo
Axis positive/negative absolute compensation pitch error table · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tabela de erro de passo absoluta de cada eixo, sentidos positivo e negativo
Axis positive/negative absolute compensation pitch error table · Folga, passo e compensações
- Faixa
- [-999999~999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tabela de compensação de erro de passo em valor absoluto: cada ponto guarda a diferença entre a posição comandada e a posição real, independente dos outros pontos. Sinal trocado faz o erro dobrar em vez de sumir.
Parâmetros da compensação de erro de passo em valor absoluto; os pontos são independentes entre si. Valor de compensação = posição comandada - posição real.
Exemplo:
- Valor comandado 20000 um e posição real 20002 um: o valor de compensação é -2.
- Valor comandado 40000 um e posição da máquina 39999 um: o valor de compensação é 1.
- Valor comandado -20000 um e posição da máquina -20002 um: o valor de compensação é 2.
- Valor comandado -40000 um e posição da máquina -39999 um: o valor de compensação é -1.
Na versão 10.114.15 e anteriores, suporta só 6 eixos; na 10.114.16 e posteriores, suporta até 10 eixos.
Pr4001Modo de furação pica-pau
Drilling mode · Ciclos de torno
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de furação pica-pau
Drilling mode · Ciclos de torno
- Faixa
- [0~2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Define para onde a broca recua entre uma bicada e outra nos ciclos de furação G83/G87: ponto R, só uma distância d ou o ponto inicial. Errado, o ciclo perde tempo recuando demais ou não limpa o cavaco do furo.
- 0: furação pica-pau comum. Ao executar o ciclo, a ferramenta tem que voltar ao ponto R e furar de novo; equivale a G83.3/G87.3.
- 1: furação pica-pau de alta velocidade. Ao executar o ciclo, a ferramenta só precisa recuar uma distância d (Pr4002) e furar de novo; equivale a G83.1/G87.1.
- 2: furação pica-pau de furo profundo. Ao executar o ciclo, a ferramenta tem que voltar ao ponto inicial e furar de novo; equivale a G83.2/G87.2.
Para G83/G87, veja "G83/G87 - Ciclo de furação frontal/lateral" no manual de programação de torno.
Pr4002Distância de recuo na furação
Retraction distance of drilling · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Distância de recuo na furação
Retraction distance of drilling · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Quanto a broca recua entre uma bicada e outra na furação pica-pau (o incremento d do desenho do manual). Pequeno demais, o cavaco não sai; grande demais, o ciclo demora.
É a quantidade de recuo durante a furação, mostrada como o incremento d no desenho do manual.
Para a descrição detalhada de G83, G83.1~G83.3, G87 e G87.1~G87.3, veja a explicação gráfica de G83, G83.1~G83.3, G87 e G87.1~G87.3 no manual de programação de torno.
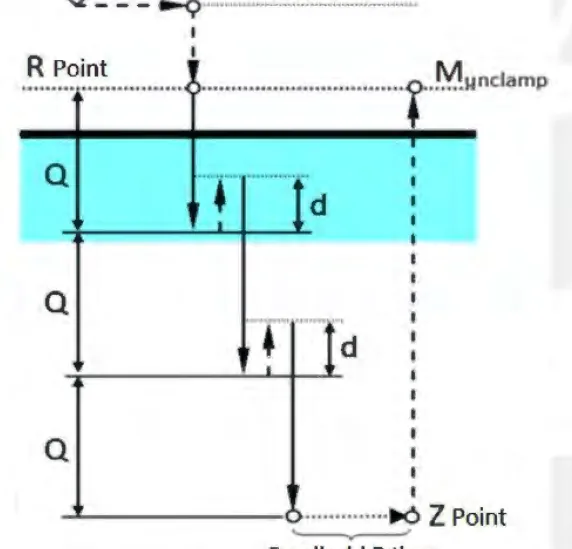
Pr4003Tempo de espera (dwell) no nível do ponto R
Dwell time at point R level · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tempo de espera (dwell) no nível do ponto R
Dwell time at point R level · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- ms
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto tempo a ferramenta espera no ponto R depois de inverter e recuar durante o rosqueamento. Serve para o spindle estabilizar antes do próximo passe.
Durante o rosqueamento, a ferramenta inverte, recua até o ponto R e espera. Este parâmetro define o tempo de espera no ponto R, como mostra o diagrama do manual.
Para G83/G84/G85/G87/G88/G89, veja a explicação gráfica de G83/G84/G85/G87/G88/G89 no manual de programação de torno.
Pr4004Modo de rosqueamento pica-pau
Peck tapping mode · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de rosqueamento pica-pau
Peck tapping mode · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Define se o macho volta até o ponto R entre um passe e outro (modo comum) ou só recua a distância d de Pr4005 (alta velocidade) nos ciclos G84/G88.
- 0: rosqueamento pica-pau comum. Ao executar o ciclo, a ferramenta tem que recuar até o ponto R para rosquear de novo.
- 1: rosqueamento de alta velocidade. Ao executar o ciclo, a ferramenta só recua a quantidade de recuo d (Pr4005).
Para G84/G88, veja o TYPE II e o TYPE III de G84/G88 no manual de programação de torno.
Pr4005Distância de recuo no rosqueamento
Retraction distance of tapping · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Distância de recuo no rosqueamento
Retraction distance of tapping · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Quanto o macho recua entre um passe e outro no rosqueamento pica-pau (o incremento d do desenho do manual).
É a quantidade de recuo ao fazer rosqueamento pica-pau, mostrada como o incremento d na figura do manual.
Para a explicação detalhada de G84, G84.1, G88 e G88.1, veja G84, G84.1, G88 e G88.1 no manual de programação de torno.
Pr4006Velocidade de recuo do ciclo de rosqueamento (%)
Tapping cycle retrace speed (%) · Ciclos de torno
- Faixa
- [100~300]
- Unidade
- %
- Padrão
- 100
- Passa a valer
- Apertar Reset
Velocidade de recuo do ciclo de rosqueamento (%)
Tapping cycle retrace speed (%) · Ciclos de torno
- Faixa
- [100~300]
- Unidade
- %
- Padrão
- 100
- Passa a valer
- Apertar Reset
Velocidade de saída do macho, em porcentagem da velocidade de entrada. Na saída a ferramenta não corta, só acompanha o filete, então pode ser mais rápida. Acima do limite do eixo (Pr405 ou velocidade do eixo do plano), o comando trava no limite.
Quando a ferramenta recua durante o rosqueamento, como ela não está cortando e só precisa manter a forma do filete, a velocidade de recuo pode ser maior que a velocidade de corte na entrada. A velocidade de recuo é definida como porcentagem da velocidade de corte na entrada.
Velocidade de recuo = velocidade de entrada * Pr4006.
A velocidade interna de recuo é limitada por Pr405: quando a velocidade de recuo calculada passa de Pr405, o sistema a limita a Pr405.
A velocidade de recuo também é limitada pela velocidade especificada do eixo. O usuário precisa confirmar que a velocidade de recuo não passa do limite de velocidade do eixo conforme o plano de trabalho (o plano G17 é limitado pela velocidade do eixo Z, o plano G18 pela velocidade do eixo Y e o plano G19 pela velocidade do eixo X).
Pr4007Parada orientada do spindle antes do rosqueamento (spindle serial)
Spindle orientation stop before tapping for serial spindle · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Parada orientada do spindle antes do rosqueamento (spindle serial)
Spindle orientation stop before tapping for serial spindle · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga a parada orientada (orientation stop) do spindle antes de cada rosqueamento: o spindle vai primeiro para a posição de origem (Pr1771~Pr1780) e só depois rosqueia. Só vale para spindle serial, não para spindle por trem de pulsos.
- 0: desliga a função de parada orientada antes do rosqueamento do spindle.
- 1: liga a função de parada orientada antes do rosqueamento do spindle. O sistema primeiro posiciona com base no offset de origem do spindle (Pr1771~Pr1780) e, terminada a parada orientada, faz o rosqueamento.
Válido a partir da versão 10.116.16, mas não vale para spindle por trem de pulsos (pulse-train).
Pr4008Modo de furação/rosqueamento de alta velocidade
High speed drilling/tapping mode · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de furação/rosqueamento de alta velocidade
High speed drilling/tapping mode · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga a sobreposição (overlapping) de movimentos nos ciclos de furação e rosqueamento, com base nos argumentos I e J do ciclo, para ganhar tempo entre um furo e outro.
- 0: desliga a função de furação/rosqueamento de alta velocidade.
- 1: liga a função de furação/rosqueamento de alta velocidade. O sistema dispara a ação de sobreposição (overlapping) com base nos argumentos I e J.
Para detalhes, veja a descrição do diagrama de G83/G84/G87/G88 no manual de programação de torno.
Versão válida: 10.116.53 e posteriores.
Pr4011Recuo do sistema em G76/G77
System return amount of G76/G77 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 2000
- Passa a valer
- Apertar Reset
Recuo do sistema em G76/G77
System return amount of G76/G77 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 2000
- Passa a valer
- Apertar Reset
Distância que a ferramenta recua a cada bicada nos ciclos de corte pica-pau de face (G76/G76.1) e lateral (G77/G77.1), em valor de raio.
Define a distância de recuo nos ciclos de corte pica-pau de face (G76/G76.1) ou lateral (G77/G77.1), como o incremento e (valor de posicionamento em raio) do diagrama do manual. Veja a descrição de G76/G76.1 ou G77/G77.1 no manual de programação de torno.
Pr4012Recuo (escape) em G73/G74
Escaping amount of G73/G74 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Recuo (escape) em G73/G74
Escaping amount of G73/G74 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Quanto a ferramenta afasta da peça no fim de cada passe de desbaste lateral (G73/G73.1) ou radial (G74/G74.1), em valor de raio. Pequeno demais, a ferramenta arrasta no retorno.
É a quantidade de recuo no ciclo de desbaste lateral (G73/G73.1) ou radial (G74/G74.1), expressa em posicionamento de raio, como o incremento e do diagrama do manual. Para detalhes, veja G73/G73.1 ou G74/G74.1 no manual de programação de torno.
Pr4013Profundidade de corte em G73/G74
Depth of Cut for G73/G74 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 3000
- Passa a valer
- Apertar Reset
Profundidade de corte em G73/G74
Depth of Cut for G73/G74 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 3000
- Passa a valer
- Apertar Reset
Quanto a ferramenta penetra a cada passe nos ciclos de desbaste lateral (G73/G73.1) e radial (G74/G74.1), em valor de raio. Grande demais, sobrecarrega a ferramenta; pequeno demais, o desbaste demora.
É a quantidade de penetração (infeed) no ciclo de desbaste lateral (G73/G73.1) ou radial (G74/G74.1), expressa em posicionamento de raio, como o incremento d do diagrama do manual. Para detalhes, veja G73/G73.1 ou G74/G74.1 no manual de programação de torno.
Pr4014Modo de corte em G73/G74
Mode of Cut for G73/G74 · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de corte em G73/G74
Mode of Cut for G73/G74 · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Escolhe como os ciclos de desbaste (G71/G72 tipo A, G73/G74 tipo C) checam a posição inicial, onde começam a tornear e por que caminho recuam. Com 0, o comando dá o alarme MAR-005 se o ponto inicial estiver dentro do contorno de acabamento; com 1, o tipo 1 não checa e recua com X e Z juntos em G0.
Descrição do parâmetro: a função de ciclo de desbaste do torno oferece o Pr4014 para o usuário escolher o modo de corte. O modo de corte define três especificações: a verificação do caminho (path check), o ponto de início do torneamento e o caminho de recuo.
O parâmetro afeta a especificação de caminho dos códigos G de ciclo de desbaste, incluindo G71/G72 (tipo A) e G73/G74 (tipo C).
Informação de fundo: leia os códigos G a seguir para o formato do comando, a ordem do caminho e demais detalhes, que não são cobertos aqui: G71 - Ciclo de desbaste lateral (superfície externa) (tipo A); G72 - Ciclo de desbaste radial (faceamento) (tipo A).
A nomenclatura está na tabela abaixo:
| # | Termo | Símbolo | Descrição |
|---|---|---|---|
| 1 | Ponto inicial | A | Posição do bloco anterior ao código G de ciclo de desbaste. Os códigos G de ciclo de desbaste incluem G71/G72 (tipo A) e G73/G74 (tipo C). |
| 2 | Ponto reservado | C | Para preservar o sobremetal de torneamento, há um offset (Δw, Δu/2) a partir do ponto inicial (A). Se nenhum sobremetal (Δw, Δu/2) for especificado, o ponto reservado (C) é igual ao ponto inicial (A). |
| 3 | Ponto de início do torneamento | D | Posição onde o ciclo de desbaste começa a tornear. |
| 4 | Caminho de acabamento | A' → B | Caminho de acabamento formado pelos blocos entre o número de sequência inicial (ns) e o número de sequência final (nf). |
| 5 | Ponto inicial do caminho de acabamento | A' | Posição do bloco com o número de sequência inicial (ns). |
| 6 | Ponto final do caminho de acabamento | B | Posição do bloco com o número de sequência final (ns). |
| 7 | Ponto final do torneamento | E | Ponto final do contorno de desbaste, que é a posição final do ciclo de desbaste. Se nenhum sobremetal (Δw, Δu/2) for especificado, o ponto final do torneamento (E) é igual ao ponto final do caminho de acabamento (B). |
| 8 | Caminho de recuo | E → C | Caminho do ponto final do torneamento (E) até o ponto reservado (C). |
Desbaste lateral G71 (tipo A) / G73 (tipo C), com Pr4014 = 0:
- Verificação do caminho: se a posição do ponto inicial (A) na direção X estiver entre o caminho de acabamento (A' → B), o comando dispara o alarme [MAR-005 posição acima do ponto de início do ciclo].
- Início do torneamento (D): toma a posição do ponto final do acabamento (B) como referência para achar o ponto de início do torneamento (D).
- Caminho de recuo (E → C): move primeiro o eixo X e depois o eixo Z.
O manual ilustra esse caso com os desenhos Tipo 1 e Tipo 2 (ponto reservado C, ponto inicial A, ponto final do torneamento E, ponto de início do torneamento D, ponto final do acabamento B e ponto inicial do acabamento A', com Δu/2, Δw e Δd).
Desbaste lateral G71 (tipo A) / G73 (tipo C), com Pr4014 = 1: há duas especificações de caminho, para o Tipo 1 e o Tipo 2. Para a definição de Tipo 1 e Tipo 2, veja: G71 - Ciclo de desbaste lateral (superfície externa) (tipo A).
Tipo 1:
- Verificação do caminho: não é feita.
- Ponto de início do torneamento (D): toma a posição do ponto reservado (C) como ponto de início do torneamento.
- Caminho de recuo (E → C): os eixos X e Z movem juntos em G0.
Tipo 2:
- Verificação do caminho: se a posição do ponto inicial (A) na direção Z estiver dentro do caminho de acabamento (A' → B), o comando dispara o alarme [MAR-005 posição acima do ponto de início do ciclo].
- Ponto de início do torneamento (D): toma a posição do ponto reservado (C) como referência para achar o ponto de início do torneamento.
- Caminho de recuo (E → C): move primeiro o eixo X e depois o eixo Z.
Desbaste radial G72 (tipo A) / G74 (tipo C), com Pr4014 = 0:
- Verificação do caminho: se a posição do ponto inicial (A) na direção Z estiver entre o caminho de acabamento (A' → B), o comando dispara o alarme [MAR-005 posição acima do ponto de início do ciclo].
- Início do torneamento (D): toma a posição do ponto final do acabamento (B) como referência para achar o ponto de início do torneamento (D).
- Caminho de recuo (E → C): move primeiro o eixo Z e depois o eixo X.
O manual ilustra esse caso com os desenhos Tipo 1 e Tipo 2 (ponto reservado C, ponto inicial A, ponto de início do torneamento D, ponto final do acabamento B, ponto inicial do contorno de acabamento A', ponto final do torneamento E, com Δu/2, Δw e Δd).
Desbaste radial G72 (tipo A) / G74 (tipo C), com Pr4014 = 1: há duas especificações de caminho, para o Tipo 1 e o Tipo 2. Para a definição de Tipo 1 e Tipo 2, veja: G72 - Ciclo de desbaste radial (faceamento) (tipo A).
Tipo 1:
- Verificação do caminho: não é feita.
- Ponto de início do torneamento (D): toma a posição do ponto reservado (C) como referência para achar o ponto de início do torneamento (D).
- Caminho de recuo (E → C): os eixos X e Z movem juntos em G0.
Tipo 2:
- Verificação do caminho: se a posição do ponto inicial (A) na direção Z estiver dentro do caminho de acabamento (A' → B), o comando dispara o alarme [MAR-005 posição acima do ponto de início do ciclo].
- Ponto de início do torneamento (D): toma a posição do ponto reservado (C) como referência para achar o ponto de início do torneamento.
- Caminho de recuo (E → C): move primeiro o eixo Z e depois o eixo X.
Pr4015Penetração (relief) do eixo X em G75
X axis relife amount of G75 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Penetração (relief) do eixo X em G75
X axis relife amount of G75 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Quanto a ferramenta avança em X a cada bicada no ciclo de canal pica-pau G75/G75.1 (o incremento i do desenho do manual).
É a quantidade de penetração em X no ciclo de canal (G75/G75.1), como o incremento i do diagrama do manual. Para detalhes, veja "G75 - Ciclo de canal lateral pica-pau" no manual de programação de torno.
Pr4016Penetração (relief) do eixo Z em G75
Z axis relife amount of G75 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Penetração (relief) do eixo Z em G75
Z axis relife amount of G75 · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Quanto a ferramenta avança em Z a cada bicada no ciclo de canal pica-pau G75/G75.1 (o incremento K do desenho do manual).
É a quantidade de penetração em Z no ciclo de canal (G75/G75.1), como o incremento K do diagrama do manual. Para detalhes, veja "G75 - Ciclo de canal lateral pica-pau" no manual de programação de torno.
Pr4017Número de divisões em G75
The number of division of G75 · Ciclos de torno
- Faixa
- [1~999]
- Passa a valer
- Apertar Reset
Número de divisões em G75
The number of division of G75 · Ciclos de torno
- Faixa
- [1~999]
- Passa a valer
- Apertar Reset
Em quantos cortes repetidos o ciclo G75/G75.1 divide o canal.
Define o número de cortes repetidos no ciclo de desbaste (G75/G75.1).
Pr4018Ângulo de chanfro (saída) da rosca em G21
Chamfer angle of thread cutting G21 · Ciclos de torno
- Faixa
- [0~89]
- Unidade
- deg
- Padrão
- 45
- Passa a valer
- Apertar Reset
Ângulo de chanfro (saída) da rosca em G21
Chamfer angle of thread cutting G21 · Ciclos de torno
- Faixa
- [0~89]
- Unidade
- deg
- Padrão
- 45
- Passa a valer
- Apertar Reset
Ângulo com que a ferramenta sai da rosca no fim do passe nos ciclos G21/G21.2 (e G78/G78.2 em rosqueamento de alta velocidade). Deve ser maior que 90 menos metade do ângulo da ponta da ferramenta; menor que isso, a saída raspa o flanco do filete.
O parâmetro define o ângulo de recuo ao executar o ciclo de rosqueamento (G21/G21.2) do torno, como no diagrama do manual. Veja a ilustração de G21 no manual de programação de torno. Em geral, o ângulo de recuo (Pr4018) deve ser maior que (90 - 0,5 * ângulo da ferramenta). Por exemplo, se o ângulo da ponta da ferramenta é 60 graus, o ângulo de recuo (Pr4018) é 60 graus ou mais.
Quando Pr4040 é 2 (rosqueamento de velocidade extrema), o ângulo de recuo do ciclo composto de rosca (G78/G78.2) segue a mesma regra acima.
Quando o ângulo ajustado é menor que (altura da rosca / comprimento de recuo do chanfro), a ferramenta recua até a superfície da peça para evitar dano.
Pr4019Posicionamento do eixo Y nos ciclos de furação, rosqueamento e mandrilamento
Y axis is positioning instruction for Drilling/Tapping/Boring · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posicionamento do eixo Y nos ciclos de furação, rosqueamento e mandrilamento
Y axis is positioning instruction for Drilling/Tapping/Boring · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Define se os ciclos G83~G89 também controlam a posição do eixo Y (torno com eixo Y). Desligado, o Y fica fora do ciclo.
- 0: ao executar os comandos de ciclo G83~G89, o controle de posição do eixo Y não é habilitado.
- 1: ao executar os comandos de ciclo G83~G89, o controle de posição do eixo Y é habilitado.
Pr4020Tipo do eixo X em G12.1 (raio ou diâmetro)
Type of X axis under G12.1 · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tipo do eixo X em G12.1 (raio ou diâmetro)
Type of X axis under G12.1 · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Define se, dentro de G12.1 (interpolação em coordenadas polares), o X é programado em raio ou em diâmetro. Errado, as cotas em X saem na metade ou no dobro.
Até a versão 10.114.51, o comando G12.1 do torno só suportava posicionamento em raio. A partir da 10.114.51, a escolha entre posicionamento em raio e em diâmetro é feita pelo Pr4020.
- 0: posicionamento em raio.
- 1: posicionamento em diâmetro.
Pr4021FabricanteNúmero do 1º spindle base na sincronização de spindles
Spindle synchronization, 1st basic spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do 1º spindle base na sincronização de spindles
Spindle synchronization, 1st basic spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual spindle é o base (mestre) quando dois spindles giram sincronizados, no primeiro par de sincronização.
Define o número do spindle base quando dois spindles estão sincronizando. Para detalhes da função de sincronização de spindles, veja G51.2/G114.1 no manual de programação de torno.
Pr4022FabricanteNúmero do 1º spindle sincronizado na sincronização de spindles
Spindle synchronization, 1st synchronous spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do 1º spindle sincronizado na sincronização de spindles
Spindle synchronization, 1st synchronous spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual spindle acompanha o base (escravo) quando dois spindles giram sincronizados, no primeiro par de sincronização.
Define o número do spindle sincronizado quando dois spindles estão sincronizando. Para detalhes da função de sincronização de spindles, veja G51.2/G114.1 no manual de programação de torno.
Pr4023FabricanteNúmero do 2º spindle base na sincronização de spindles
Spindle synchronization, 2nd basic spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do 2º spindle base na sincronização de spindles
Spindle synchronization, 2nd basic spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual spindle é o base (mestre) no segundo par de sincronização de spindles.
Define o número do spindle base quando dois spindles estão sincronizando. Para detalhes da função de sincronização de spindles, veja G51.2/G114.1 no manual de programação de torno.
Este parâmetro só vale nas versões 10.116.24M, 10.116.32 e posteriores.
Pr4024FabricanteNúmero do 2º spindle sincronizado na sincronização de spindles
Spindle synchronization, 2nd synchronous spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do 2º spindle sincronizado na sincronização de spindles
Spindle synchronization, 2nd synchronous spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual spindle acompanha o base (escravo) no segundo par de sincronização de spindles.
Define o número do spindle sincronizado quando dois spindles estão sincronizando. Para detalhes da função de sincronização de spindles, veja G51.2/G114.1 no manual de programação de torno.
Este parâmetro só vale nas versões 10.116.24M, 10.116.32 e posteriores.
Pr4025FabricanteNúmero do 3º spindle base na sincronização de spindles
Spindle synchronization, 3rd basic spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do 3º spindle base na sincronização de spindles
Spindle synchronization, 3rd basic spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual spindle é o base (mestre) no terceiro par de sincronização de spindles.
Define o número do spindle base quando dois spindles estão sincronizando. Para detalhes da função de sincronização de spindles, veja G51.2/G114.1 no manual de programação de torno.
Este parâmetro só vale nas versões 10.116.24M, 10.116.32 e posteriores.
Pr4026FabricanteNúmero do 3º spindle sincronizado na sincronização de spindles
Spindle synchronization, 3rd synchronous spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Número do 3º spindle sincronizado na sincronização de spindles
Spindle synchronization, 3rd synchronous spindle number · Ciclos de torno
- Faixa
- [0~6]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Qual spindle acompanha o base (escravo) no terceiro par de sincronização de spindles.
Define o número do spindle sincronizado quando dois spindles estão sincronizando. Para detalhes da função de sincronização de spindles, veja G51.2/G114.1 no manual de programação de torno.
Este parâmetro só vale nas versões 10.116.24M, 10.116.32 e posteriores.
Pr4040Modo de rosqueamento (threading)
Threading mode · Ciclos de torno
- Faixa
- [0~2]
- Passa a valer
- Apertar Reset
Modo de rosqueamento (threading)
Threading mode · Ciclos de torno
- Faixa
- [0~2]
- Passa a valer
- Apertar Reset
Escolhe o perfil de velocidade na saída (chanfro) da rosca em G21/G78: normal (spindle de 300 a 800 rpm), alta velocidade ou velocidade extrema (acima de 1000 rpm). Quanto mais rápido, menor o tempo e melhor o chanfro, mas pode aumentar a vibração da máquina.
- 0: rosqueamento normal.
- 1: rosqueamento de alta velocidade.
- 2: rosqueamento de velocidade extrema.
Tempo de processo: rosqueamento normal > rosqueamento de alta velocidade > rosqueamento de velocidade extrema.
Qualidade do recuo: rosqueamento normal < rosqueamento de alta velocidade ≦ rosqueamento de velocidade extrema.
- 1: rosqueamento de alta velocidade, usado quando a rotação do spindle passa de 1000 rpm.
- 0: rosqueamento normal, usado quando a rotação do spindle está entre 300 e 800 rpm.
O rosqueamento de alta velocidade tem o mesmo caminho do rosqueamento comum; a diferença está no perfil de velocidade no recuo do chanfro.
Comparado ao rosqueamento normal, o de alta velocidade tem velocidade de recuo maior, o que reduz o tempo que a ferramenta leva para sair da superfície da peça e reduz a chance de chanfro ruim na rosca (filete sobreposto); por isso tem processo mais rápido e chanfro de melhor qualidade. O manual traz o diagrama de caminho do rosqueamento normal e do de alta velocidade.
- 2: rosqueamento de velocidade extrema, usado quando a rotação do spindle passa de 1000 rpm.
Partindo do rosqueamento de alta velocidade, o de velocidade extrema acrescenta uma sobreposição (overlapping) entre o recuo da ferramenta e a entrada no próximo ciclo de corte, mostrada como a curva vermelha no diagrama do manual.
Isso reduz o tempo que G21 ou G78 levam para recuar e entrar na próxima rosca; quando os segmentos AB e DE são maiores, o efeito de redução do tempo de processo fica mais evidente.
Ele também considera o ângulo de chanfro Pr4018 para planejar o perfil do chanfro até recuar à superfície da peça, por isso o caminho é um pouco diferente dos outros modos. O rosqueamento de velocidade extrema tem tempo de processo menor e qualidade melhor que o de alta velocidade.
Atenção: Nas versões 10.116.16N, 10.116.24G e posteriores, o rosqueamento de velocidade extrema passou a ter a sobreposição só no trecho de entrada (in-feed), para reduzir a vibração da máquina. O tempo de processo aumentou, mas continua menor que o do rosqueamento de alta velocidade. Na versão 10.118.12D e posteriores, o G78 em velocidade extrema passou a usar o Pr4018 para calcular o planejamento do chanfro; a qualidade da rosca fica melhor que nos modos de alta velocidade e normal.
O manual traz o diagrama de caminho do rosqueamento de velocidade extrema (pontos A de partida, B, C, D e E, nos eixos X e Z). Se a vibração da máquina for grande demais, tente ajustar os seguintes parâmetros:
- Reduzir o ângulo de recuo (Pr4018).
- Aumentar o tempo de aceleração e desaceleração de corte (Pr409).
- Aumentar o comprimento do chanfro da rosca (Pr4043).
Pr4041Sobremetal de acabamento da rosca
Finishing allowance of threading · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Sobremetal de acabamento da rosca
Finishing allowance of threading · Ciclos de torno
- Faixa
- [0~ 999999999]
- Unidade
- LIU
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Quanto de material o ciclo composto de rosca G78/G78.2 deixa para os passes de acabamento (o d do desenho do manual).
Ao executar o corte composto de rosca (G78/G78.2), é a quantidade de sobremetal para o acabamento, mostrada como d no diagrama do manual. Para a operação completa, veja "G78 - Ciclo múltiplo de corte de rosca (tipo C)".
Pr4042Ângulo da ponta da ferramenta de rosca
Tip angle for threading · Ciclos de torno
- Faixa
- [0~80]
- Unidade
- deg
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ângulo da ponta da ferramenta de rosca
Tip angle for threading · Ciclos de torno
- Faixa
- [0~80]
- Unidade
- deg
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ângulo da ponta da ferramenta que o ciclo composto de rosca G78/G78.2 usa para calcular a entrada pelo flanco (o a do desenho do manual). Com 0, a entrada é radial.
Ao executar o corte composto de rosca (G78/G78.2), este parâmetro define o ângulo da ponta da ferramenta, mostrado como a na figura do manual. Para a operação completa, veja "G78 - Ciclo múltiplo de corte de rosca (tipo C)".
Pr4043Comprimento do chanfro da rosca
Chamfer amount for threading · Ciclos de torno
- Faixa
- [0~99]
- Unidade
- 0.1 lead
- Padrão
- 10
- Passa a valer
- Apertar Reset
Comprimento do chanfro da rosca
Chamfer amount for threading · Ciclos de torno
- Faixa
- [0~99]
- Unidade
- 0.1 lead
- Padrão
- 10
- Passa a valer
- Apertar Reset
Comprimento do trecho de saída da rosca em G21/G21.2 e G78/G78.2 (o r do desenho do manual), em décimos do passo. É o comprimento de rosca que fica inválido no fim do filete.
É a quantidade de recuo ao executar os ciclos de rosqueamento (G21/G21.2) e os ciclos fixos compostos de rosca (G78/G78.2): o comprimento de rosca inválida. Tomando G21 como exemplo, é o valor r do diagrama do manual. Para detalhes, veja G21/G21.2/G78/G78.2 no manual de programação de torno.
Pr4044Número de passes de acabamento da rosca
Repetitive count in finishing for threading · Ciclos de torno
- Faixa
- [0~99]
- Passa a valer
- Apertar Reset
Número de passes de acabamento da rosca
Repetitive count in finishing for threading · Ciclos de torno
- Faixa
- [0~99]
- Passa a valer
- Apertar Reset
Quantas vezes o ciclo composto de rosca G78/G78.2 repete o passe de acabamento.
Ao executar o corte composto de rosca (tipo C, G78/G78.2), define o número de vezes do acabamento (passes finos). Para a operação completa, veja "G70~G76 - Ciclo fixo complexo (tipo A)".
Pr4045Profundidade mínima de corte da rosca
Min. cutting depth for threading · Ciclos de torno
- Faixa
- [0~999999999]
- Unidade
- LIU
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Profundidade mínima de corte da rosca
Min. cutting depth for threading · Ciclos de torno
- Faixa
- [0~999999999]
- Unidade
- LIU
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Menor profundidade que um passe de desbaste de rosca pode ter em X nos ciclos G78/G78.2 (tipo C) e G76/G76.2 (tipo A). Quando a diferença calculada entre um passe e o anterior fica menor que isso, o comando usa este valor.
Ao executar os ciclos complexos de rosca (tipo C: G78/G78.2; tipo A: G76/G76.2), o parâmetro define a profundidade mínima de corte na direção X. Como mostra o diagrama do manual, se a diferença entre a profundidade do passe n (∆d√n) e a do passe n-1 for menor que o valor do parâmetro, o passe n usa este valor. Para a operação completa, veja "G70~G76 - Ciclo fixo complexo (tipo A)" no manual de programação de torno.
Pr4046Avanço de entrada da rosca no meio da peça
Enter amount for threading · Ciclos de torno
- Faixa
- [0~999999999]
- Unidade
- LIU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Avanço de entrada da rosca no meio da peça
Enter amount for threading · Ciclos de torno
- Faixa
- [0~999999999]
- Unidade
- LIU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Distância de entrada (K) nos ciclos de rosca que começam no meio da peça (G21.2/G78.2, tipo C), em que a ferramenta entra em rampa até o diâmetro da rosca.
É a quantidade de avanço no ciclo de rosca no meio da peça (tipo C: G21.2/G78.2), como a distância K do diagrama do manual. Para detalhes, veja o formato de comando e a ilustração de G21.2/G78.2 no manual de programação de torno ("G92.2 - Ciclo de rosca no meio da peça (tipo A)" / "G76.2 - Ciclo complexo de rosca no meio da peça (tipo A)").
Pr4047Altura de entrada da rosca no meio da peça
Enter height for threading · Ciclos de torno
- Faixa
- [0~999999999]
- Unidade
- LIU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Altura de entrada da rosca no meio da peça
Enter height for threading · Ciclos de torno
- Faixa
- [0~999999999]
- Unidade
- LIU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Altura vertical de entrada (I) nos ciclos de rosca que começam no meio da peça (G21.2/G78.2, tipo C).
É a quantidade vertical ao executar o ciclo de rosca no meio da peça (tipo C: G21.2/G78.2), como a distância I do diagrama do manual. Para detalhes, veja o formato de comando e a ilustração de G21.2/G78.2 no manual de programação de torno ("G92.2 - Ciclo de rosca no meio da peça (tipo A)" / "G76.2 - Ciclo complexo de rosca no meio da peça (tipo A)").
Pr4051Tolerância de monotonicidade nos ciclos repetitivos múltiplos
In multiple repetitive cycle, error allowance for monotone properties · Ciclos de torno
- Faixa
- [0~999999999]
- Unidade
- LIU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tolerância de monotonicidade nos ciclos repetitivos múltiplos
In multiple repetitive cycle, error allowance for monotone properties · Ciclos de torno
- Faixa
- [0~999999999]
- Unidade
- LIU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Quanto o contorno dos ciclos de desbaste G73/G74 pode fugir da regra de só crescer ou só diminuir sem o comando mudar para o Type II. Com 0, qualquer recuo no contorno já conta como não monotônico.
Nos ciclos de desbaste do torno (tipo C: G73/G73.1/G74/G74.1), o contorno tem que crescer ou diminuir num sentido só, como no diagrama do manual.
O Pr4051 aumenta a tolerância de crescimento/diminuição (para quando o contorno não cumpre por completo a regra de crescimento/diminuição monotônica).
No ciclo de desbaste lateral (horizontal), se o erro de monotonicidade na direção X estiver dentro da faixa de Pr4051, o sistema não muda para o Type II (a partir de 10.116.54Z, 10.118.12H, 10.118.14 e posteriores).
No ciclo de desbaste radial (vertical), se o erro de monotonicidade na direção Z estiver dentro da faixa de Pr4051, o sistema não muda para o Type II (a partir de 10.116.54Z, 10.118.12H, 10.118.14 e posteriores).
Pr4052Método de penetração no ciclo múltiplo/complexo de rosca no meio da peça
Infeed Method Of Multiple / Complex Mid-Section Thread Cutting Cycle · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Método de penetração no ciclo múltiplo/complexo de rosca no meio da peça
Infeed Method Of Multiple / Complex Mid-Section Thread Cutting Cycle · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Escolhe como a ferramenta entra na rosca em G78/G78.2: pelo flanco (um lado só corta, desgaste rápido) ou incremental (alterna os flancos, desgaste parelho do inserto e cavaco melhor).
- 0: penetração pelo flanco (flank infeed).
- 1: penetração incremental (incremental infeed).
Vale para o ciclo múltiplo/complexo de corte de rosca no meio da peça (G78/G78.2).
A penetração pelo flanco (figura a do manual) é o método tradicional; porém, como o corte é só de um lado, a ferramenta desgasta rápido e a vida útil é curta.
Pelo ajuste do parâmetro 4052, o método de penetração pode mudar para incremental (figura b do manual), que se caracteriza por:
- Desgaste uniforme do inserto e a maior vida útil da ferramenta.
- Bom controle da saída de cavaco.
Para a descrição detalhada, veja a descrição e a ilustração de G78/G78.2 no manual de programação de torno (tipo C).
O método de penetração incremental (pelo parâmetro 4052) é suportado a partir da versão de comando 10.118.28E.
Pr4053Modo de corte de cavaco (quebra-cavaco)
Chip Cutting Mode · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de corte de cavaco (quebra-cavaco)
Chip Cutting Mode · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Escolhe entre priorizar o acabamento da superfície (oscilação de frequência maior e amplitude menor) ou a remoção do cavaco (frequência menor e amplitude maior) na função de quebra de cavaco. Se a máquina balança demais, use 1.
- 0: prioridade para a rugosidade da superfície. A frequência é maior e a amplitude é menor que em "prioridade para a remoção de cavaco".
- 1: prioridade para a remoção de cavaco. A frequência é menor e a amplitude é maior que em "prioridade para a rugosidade da superfície".
Consulte o fabricante original sobre o uso da função de remoção de cavaco.
O modo de corte é trocado pelo parâmetro 4053. Se o nível de oscilação (weaving) da máquina for muito severo, ajuste o Pr4053 para 1 (prioridade para a remoção de cavaco).
Esta função é suportada a partir da versão 10.118.28F.
Pr4080FabricanteDetecção de limite de curso por coordenada de posição durante a interpretação do programa
Enable/Disable position coordinate of stroke limit detection during file interpretation · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Detecção de limite de curso por coordenada de posição durante a interpretação do programa
Enable/Disable position coordinate of stroke limit detection during file interpretation · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Define se o comando checa os limites de curso 1, 2 e 3 já enquanto interpreta o programa (0) ou só na hora de mandar os comandos aos eixos (1). Desligado, o eixo desacelera mais tarde e para mais perto do limite; a proteção do limite em si continua ativa.
Este parâmetro habilita/desabilita a detecção de limite de curso por coordenada de posição durante a interpretação do programa.
- 0: habilitado.
- 1: desabilitado.
Vale para os limites de curso por coordenada de posição 1, 2 e 3.
Vale para todos os grupos de eixos.
Se desabilitado, a detecção de limite de curso é desligada só durante a interpretação do programa. Ela continua ativa na detecção e proteção de limite de curso.
Se desabilitado, ao atingir o limite de curso durante a usinagem, o eixo correspondente desacelera e para mais tarde do que com a detecção habilitada. Em outras palavras, a distância entre a posição de parada do eixo e a posição do limite de curso fica menor.
Obs.: se habilitado, o sistema consegue detectar o limite de curso durante a interpretação do programa, então o eixo desacelera e para mais cedo. Se desabilitado, o sistema só detecta o limite de curso ao enviar os comandos, o que causa desaceleração e parada mais tarde.
Pr4601FabricanteGerenciamento novo de vida útil de ferramenta (torno)
Enable New Tool Life Management(0:Original 1:New) (Lathe) · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Gerenciamento novo de vida útil de ferramenta (torno)
Enable New Tool Life Management(0:Original 1:New) (Lathe) · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Troca o gerenciamento de vida útil das ferramentas do torno entre a versão original e a nova.
- 0: gerenciamento de vida útil de ferramenta original.
- 1: gerenciamento de vida útil de ferramenta novo.
Versão válida: 10.118.28Q, 10.118.39 e posteriores.
Pr4602FabricanteLista de trabalho (working list) (torno)
Enable Working List(0:Disable 1:Enable) (Lathe) · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Lista de trabalho (working list) (torno)
Enable Working List(0:Disable 1:Enable) (Lathe) · Ciclos de torno
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Liga a função de lista de trabalho (working list) no torno: a fila de programas que o comando executa em sequência.
- 0: desabilitado.
- 1: habilitado.
Versão válida: 10.118.28Q, 10.118.39 até 10.118.29Y, 10.118.40E, 10.118.43.
Pr4001Modo de rosqueamento (tapping)
Tapping mode · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de rosqueamento (tapping)
Tapping mode · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Define se o ciclo de rosqueamento com macho (G84/G74) sobe até o ponto R a cada passada ou só recua a distância d do Pr4004. Em 0 o ciclo é mais lento, mas limpa o cavaco; em 1 é mais rápido.
- 0: rosqueamento com recuo (peck tapping). Durante o ciclo, a ferramenta tem que voltar até o ponto R e rosquear de novo.
- 1: alta velocidade. Durante o ciclo, a ferramenta só precisa recuar a distância de retração d (Pr4004).
Para G84/G74, o movimento detalhado está na seção G84/G74 do manual de programação de fresadora.
Pr4002Distância de recuo do ciclo de furação
Drilling cycle retrace amount · Ciclos de fresadora
- Faixa
- [0~999999999]
- Unidade
- BLU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Distância de recuo do ciclo de furação
Drilling cycle retrace amount · Ciclos de fresadora
- Faixa
- [0~999999999]
- Unidade
- BLU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Quanto a broca recua a cada passada nos ciclos de furação com quebra de cavaco (G73/G83). Recuo curto demais não solta o cavaco; longo demais só gasta tempo de ciclo.
É a distância de retração na furação, o incremento d do diagrama do manual.
Para G73/G83, o movimento detalhado está na seção G73/G83 do manual de programação de fresadora.
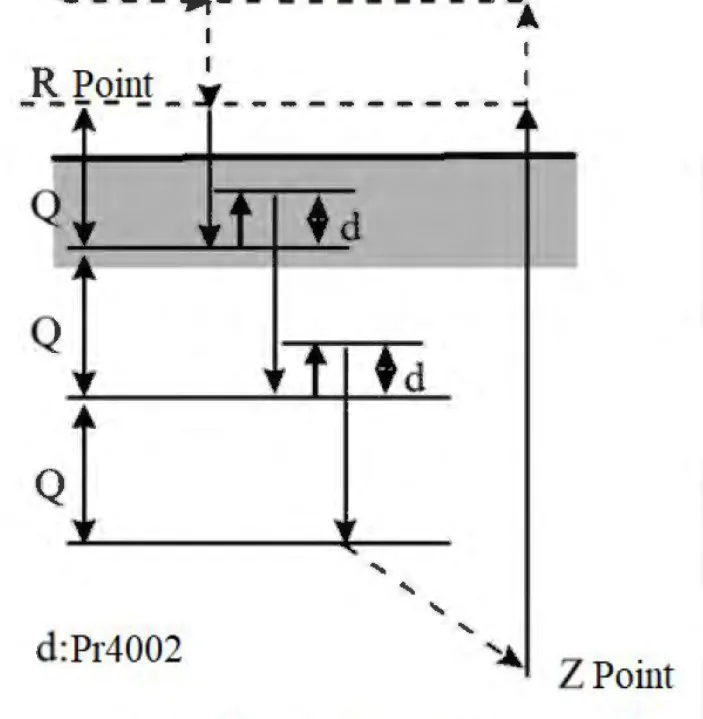
Pr4004Distância de recuo do ciclo de rosqueamento
Tapping cycle retrace amount · Ciclos de fresadora
- Faixa
- [0~999999999]
- Unidade
- BLU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Distância de recuo do ciclo de rosqueamento
Tapping cycle retrace amount · Ciclos de fresadora
- Faixa
- [0~999999999]
- Unidade
- BLU
- Padrão
- 5000
- Passa a valer
- Apertar Reset
Quanto o macho recua a cada passada no rosqueamento em alta velocidade (Pr4001 = 1), nos ciclos G74/G84. É o incremento d entre cada profundidade Q até o ponto Z.
É a distância de retração no rosqueamento, o incremento d do diagrama do manual.
Para G74/G84, o movimento detalhado está na seção G74/G84 do manual de programação de fresadora.
No diagrama do manual: a ferramenta parte do ponto inicial (X, Y), desce até o ponto R, avança em passos Q recuando d a cada passo (d = Pr4002 na furação, Pr4004 no rosqueamento) até o ponto Z, faz pausa de P segundos e inverte o spindle.
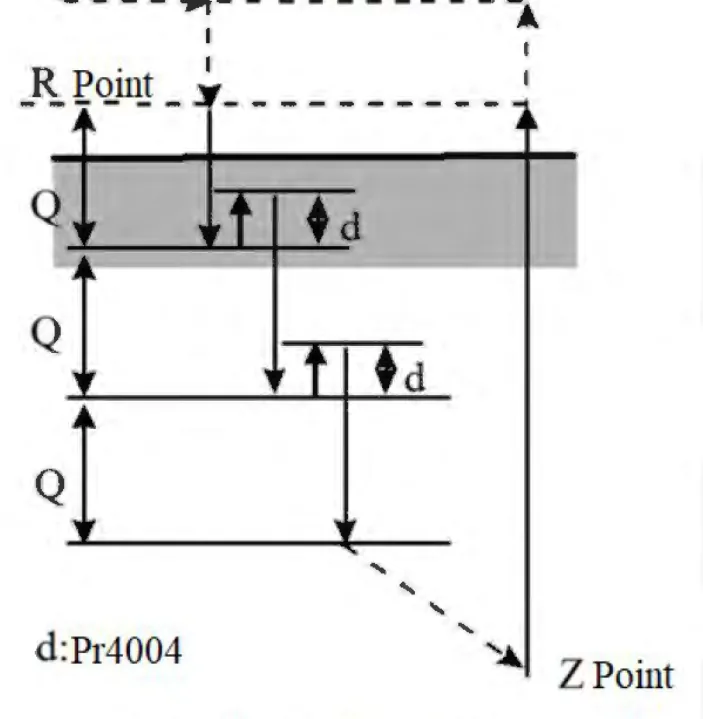
Pr4006Velocidade de recuo do ciclo de rosqueamento (%)
Tapping cycle retrace speed(%) · Ciclos de fresadora
- Faixa
- [100~300]
- Padrão
- 100
- Passa a valer
- Apertar Reset
Velocidade de recuo do ciclo de rosqueamento (%)
Tapping cycle retrace speed(%) · Ciclos de fresadora
- Faixa
- [100~300]
- Padrão
- 100
- Passa a valer
- Apertar Reset
Porcentagem do avanço de entrada que o macho usa para sair do furo. Na saída ele não corta, só acompanha o fio da rosca, então pode subir mais rápido. Se passar do limite de avanço do eixo (Pr405 ou o limite do eixo do plano), o comando trava no limite.
Quando a ferramenta recua durante o rosqueamento, ela não está cortando e só precisa manter a forma da rosca, então a velocidade de recuo pode ser maior que a velocidade de corte na entrada. A velocidade de recuo é definida como porcentagem da velocidade de corte na entrada.
Velocidade de recuo = velocidade de entrada * Pr4006.
A velocidade de recuo interna é limitada por Pr405: quando a velocidade de recuo calculada passa de Pr405, o sistema limita em Pr405.
Atenção: A velocidade de recuo também é limitada pela velocidade de cada eixo. O usuário tem que confirmar que a velocidade de recuo não passa do limite de velocidade do eixo conforme o plano de trabalho (no plano G17 o limite é a velocidade do eixo Z, no plano G18 é a do eixo Y e no plano G19 é a do eixo X).
No diagrama do manual: a ferramenta parte do ponto inicial (X, Y), desce até o ponto R, avança em passos Q recuando d (Pr4004) a cada passo até o ponto Z, faz pausa de P segundos e inverte o spindle.
Pr4007Parada orientada do spindle antes do rosqueamento (spindle serial)
Spindle orientation stop before tapping for serial spindle (Mill) · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Parada orientada do spindle antes do rosqueamento (spindle serial)
Spindle orientation stop before tapping for serial spindle (Mill) · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Com 1, o spindle faz parada orientada (para numa posição angular fixa, conforme Pr1771~Pr1780) antes de começar a rosquear. Serve para o macho entrar sempre na mesma posição angular, por exemplo ao repassar uma rosca já aberta. Só para spindle serial.
Na tabela do manual o nome aparece como "Serial spindle tapping positioning function" (função de posicionamento do spindle serial para rosqueamento).
- 0: desliga a parada orientada antes do rosqueamento.
- 1: liga a parada orientada antes do rosqueamento. O sistema primeiro posiciona o spindle com base no offset de origem do spindle (Pr1771~Pr1780) e, terminada a parada orientada, executa o rosqueamento.
Vale a partir da versão 10.116.16, mas não vale para spindle por trem de pulsos.
Pr4008Modo de furação/rosqueamento
setting for drilling/tapping mode · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de furação/rosqueamento
setting for drilling/tapping mode · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Em G81, escolhe entre furação normal (aceita feedhold, reset, override) e furação rápida (só parada de emergência interrompe, override fixo em 100%, fundo do furo mais preciso). Em G84/G74, liga ou desliga a sobreposição (overlapping) de movimentos.
Furação G81
- 0: furação normal. Durante a furação, são aceitos feedhold, reset, simulação por MPG (volante manual) e mudança do override de G01.
- 1: furação rápida. Durante a furação, NÃO são aceitos feedhold, reset, simulação por MPG nem mudança do override de G01. Só a parada de emergência interrompe o ciclo de furação. O override de G01 tem que estar fixo em 100% antes de começar a furar para entrar no modo de furação rápida. Comparado com a furação normal, tem melhor precisão no fundo do furo. Quando a função de sobreposição (overlapping) está ligada, as distâncias de sobreposição Q e D são consideradas nesta função. Detalhes na descrição do G81 no manual de programação de fresadora.
Atenção: Se Pr4008 = 1, ainda assim o comando pode voltar ao modo normal durante a furação de vários furos. O override de G01 tem que ficar fixo até terminar a furação.
Para a descrição detalhada do G81, consulte o manual de programação de fresadora.
Rosqueamento G84/G74
- 0: liga a função de sobreposição (overlapping).
- 1: desliga a função de sobreposição.
A sobreposição é executada considerando o valor das distâncias de sobreposição I e J. Detalhes na descrição do G84/G74 no manual de programação de fresadora.
Pr4010Porcentagem de avanço do ciclo de faceamento no plano X/Y
Facing cycle X/Y plane milling stepover percent · Ciclos de fresadora
- Faixa
- [1~100]
- Padrão
- 50
- Passa a valer
- Apertar Reset
Porcentagem de avanço do ciclo de faceamento no plano X/Y
Facing cycle X/Y plane milling stepover percent · Ciclos de fresadora
- Faixa
- [1~100]
- Padrão
- 50
- Passa a valer
- Apertar Reset
Porcentagem de avanço (feedrate) usada nos ciclos fixos de faceamento e fresamento G161~G164 e G173~G178.
Porcentagem de avanço (feedrate) ao executar ciclos fixos como G161~G164 e G173~G178.
Pr4020Direção da parada orientada (OSS) no ciclo de mandrilamento
OSS direction of boring cycle · Ciclos de fresadora
- Faixa
- [0~5]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Direção da parada orientada (OSS) no ciclo de mandrilamento
OSS direction of boring cycle · Ciclos de fresadora
- Faixa
- [0~5]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Para onde a ferramenta se afasta da parede do furo depois da parada orientada do spindle (OSS) nos ciclos de mandrilamento G76/G87. Errado, a ponta da ferramenta risca o furo na saída.
Usado em G76/G87, define o ângulo da parada orientada do spindle (OSS, orientation stop of spindle).
- 0: X+.
- 1: X-.
- 2: Y+.
- 3: Y-.
- 4: Z+.
- 5: Z-.
Pr4055Distância R de medição de ferramenta por código G
G code tool measurement distance R · Ciclos de fresadora
- Faixa
- [0~999999999]
- Unidade
- BLU
- Padrão
- 100000
- Passa a valer
- Apertar Reset
Distância R de medição de ferramenta por código G
G code tool measurement distance R · Ciclos de fresadora
- Faixa
- [0~999999999]
- Unidade
- BLU
- Padrão
- 100000
- Passa a valer
- Apertar Reset
Distância que a ferramenta desce apalpando na medição automática de ferramenta (G37/G37.2/G37.3), o R do diagrama do manual. Curta demais, a ferramenta não chega ao sensor e a medição falha.
É a distância de apalpamento ao executar a medição automática de ferramenta (G37/G37.2/G37.3), mostrada como R no diagrama do manual.
Vale a partir das versões 10.116.16P e 10.116.24J. Para a especificação detalhada, consulte o "Manual de programação de fresadora (G37/G37.2/G37.3)".
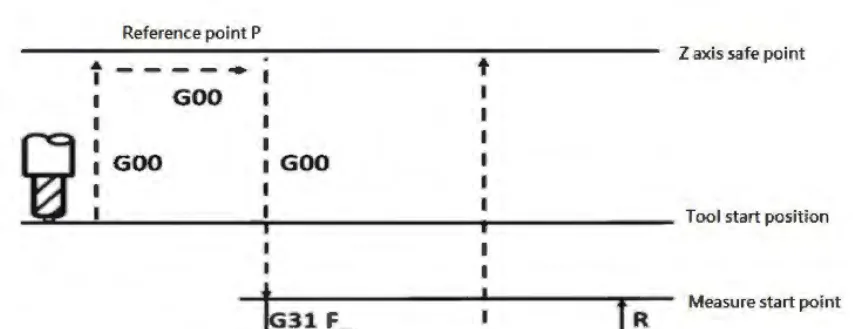
Pr4056Distância D de tolerância da medição de ferramenta por código G
G code tool measurement allowed distance D · Ciclos de fresadora
- Faixa
- [0~1000]
- Unidade
- BLU
- Padrão
- 20
- Passa a valer
- Apertar Reset
Distância D de tolerância da medição de ferramenta por código G
G code tool measurement allowed distance D · Ciclos de fresadora
- Faixa
- [0~1000]
- Unidade
- BLU
- Padrão
- 20
- Passa a valer
- Apertar Reset
Faixa em torno do ponto esperado dentro da qual o sinal do sensor de medição pode disparar na medição automática de ferramenta (G37), o D do diagrama. Se o sensor disparar fora dessa faixa, a medição é rejeitada.
É a distância permitida para o disparo do sinal ao executar a medição automática de ferramenta (G37), mostrada como D no diagrama do manual.
Para a especificação detalhada, consulte o "Manual de programação de fresadora (G37)".
No diagrama do manual: a ferramenta vai em G00 do ponto de referência P até o ponto seguro do eixo Z e a posição inicial da ferramenta, desce R até o ponto de início da medição, apalpa em G31 com avanço F e em G31 F50 nos 3 mm finais até o ponto de disparo do sinal. O ponto de disparo tem que ficar dentro da tolerância de medição (D) em torno da posição de medição Z. O manual mostra os dois casos: posição inicial acima e abaixo do ponto de início da medição.
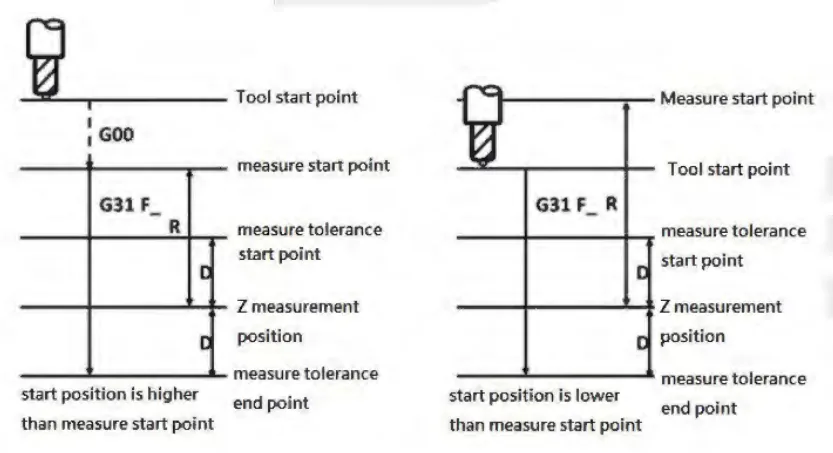
Pr4057Avanço F da medição de ferramenta por código G
G code tool measurement feedrate F · Ciclos de fresadora
- Faixa
- [0~999999999]
- Unidade
- mm/min
- Padrão
- 100
- Passa a valer
- Apertar Reset
Avanço F da medição de ferramenta por código G
G code tool measurement feedrate F · Ciclos de fresadora
- Faixa
- [0~999999999]
- Unidade
- mm/min
- Padrão
- 100
- Passa a valer
- Apertar Reset
Velocidade de avanço (feedrate) com que a ferramenta desce apalpando na medição automática de ferramenta (G37/G37.2/G37.3), o F do diagrama. Rápido demais, a ferramenta passa do sensor antes de o comando ler o sinal e a medida sai errada.
Define a velocidade de medição ao executar a medição automática de ferramenta (G37/G37.2/G37.3), mostrada como F no diagrama do manual.
Vale a partir das versões 10.116.16P e 10.116.24J. Para a especificação detalhada, consulte o "Manual de programação de fresadora (G37/G37.2/G37.3)".
Pr4058Ponto de referência P da medição de ferramenta por código G
G code tool measurement reference point P · Ciclos de fresadora
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ponto de referência P da medição de ferramenta por código G
G code tool measurement reference point P · Ciclos de fresadora
- Faixa
- [0~4]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Qual ponto de referência (1º ao 4º, Pr2801~Pr2860) a máquina usa como posição XY do sensor na medição automática de ferramenta (G37/G37.2/G37.3). Com 0, nenhum ponto de referência é especificado.
É o ponto de referência na direção dos eixos XY ao executar a medição automática de ferramenta (G37/G37.2/G37.3). 0 significa ponto de referência não especificado; 1~4 são o 1º ao 4º ponto de referência dos parâmetros (Pr2801~Pr2860).
Vale a partir das versões 10.116.16P e 10.116.24J. Para a especificação detalhada, consulte o "Manual de programação de fresadora (G37/G37.2/G37.3)".
No diagrama do manual: a ferramenta vai em G00 do ponto de referência P até o ponto seguro do eixo Z e a posição inicial da ferramenta, desce R até o ponto de início da medição, apalpa em G31 com avanço F e em G31 F50 nos 3 mm finais até o ponto de disparo do sinal, na posição de medição Z.
Pr4059Posição Z de medição em coordenada de máquina (código G)
G code measuring position in mechanical coordinate Z · Ciclos de fresadora
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posição Z de medição em coordenada de máquina (código G)
G code measuring position in mechanical coordinate Z · Ciclos de fresadora
- Faixa
- [-999999999~999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Altura Z, em coordenada de máquina, onde fica a superfície do sensor de medição de ferramenta usada por G37.2/G37.3. É a posição de medição Z do diagrama. Errada, o comprimento medido da ferramenta sai deslocado.
É a posição da medição ao executar a medição automática de ferramenta (G37.2/G37.3), mostrada como posição Z no diagrama do manual.
Vale a partir das versões 10.116.16P e 10.116.24J. Para a especificação detalhada, consulte o "Manual de programação de fresadora (G37.2/G37.3)".
No diagrama do manual: a ferramenta vai em G00 do ponto de referência P até o ponto seguro do eixo Z e a posição inicial da ferramenta, desce R até o ponto de início da medição, apalpa em G31 com avanço F e em G31 F50 nos 3 mm finais até o ponto de disparo do sinal, na posição de medição Z.
Pr4060Tipo de compensação de atraso do servo (0: ZPEC; 1: SPA)
Servo compensation type · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Tipo de compensação de atraso do servo (0: ZPEC; 1: SPA)
Servo compensation type · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Escolhe qual função o comando usa para compensar o atraso do servo: ZPEC (compensação de erro de fase zero, padrão) ou SPA (suavização de alta precisão). O nível da compensação vem de Pr3808; com Pr3808 = 0 não há compensação, seja qual for o valor aqui.
Na tabela do manual o nome aparece como "Servo backward compensation function (0: ZPEC; 1: SPA)".
Este parâmetro existe a partir da versão 10.116.36. Valor padrão recomendado: 0 (ZPEC).
Este parâmetro define o tipo da função de compensação de atraso do servo do comando.
- 0: usa ZPEC, compensação de erro de fase zero (zero phase error compensation), o padrão.
- 1: usa SPA (Smooth Precision Advanced), função de suavização de alta precisão.
O nível da compensação é definido por Pr3808. Se Pr3808 = 0, não há compensação de atraso do servo, seja qual for o valor de Pr4060. Para o efeito de cada nível e a comparação entre SPA e ZPEC, consulte a descrição de Pr3808.
A partir da versão 10.116.36, quando Pr3808 > 0 e o usuário está em G05 P10000 com argumento E diferente de zero ou com nível de suavização, a função de otimização de parâmetros só é ativada se Pr4060 = 1.
Pr4070Avanço de corte padrão
Default cutting feedrate · Ciclos de fresadora
- Faixa
- [6~3600000]
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Avanço de corte padrão
Default cutting feedrate · Ciclos de fresadora
- Faixa
- [6~3600000]
- Padrão
- 1000
- Passa a valer
- Apertar Reset
Avanço (feedrate) que o comando assume ao ligar e depois de cada reset, enquanto o programa não manda um F. Em G94 vale Pr4070 em mm/min; em G95 vale Pr4070/1000 em mm/rot. Limitado pelo avanço máximo de corte (Pr405 e Pr621~Pr640).
O avanço (feedrate) depois de ligar o sistema, conforme Pr3836, é:
- Padrão G94: avanço padrão é Pr4070, unidade mm/min (inch/min).
- Padrão G95: avanço padrão é Pr4070/1000, unidade mm/rev (inch/rev).
Depois de um reset, o avanço volta para este valor padrão.
O avanço de corte padrão é limitado por [Pr405 Avanço máximo de corte] e [Pr621~Pr640 Avanço máximo de corte de cada eixo]. Se passar desse limite, o avanço padrão fica igual ao avanço máximo de corte.
Vale a partir da versão 10.116.24.
Pr4601FabricanteGerenciamento de vida de ferramenta novo (0: original; 1: novo)
Enable New Tool Life Management(0:Original 1:New) · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Gerenciamento de vida de ferramenta novo (0: original; 1: novo)
Enable New Tool Life Management(0:Original 1:New) · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Troca o gerenciamento de vida de ferramenta (contagem de uso e troca automática por desgaste) do sistema original para o novo. Só funciona nos modelos e versões de software listados; parâmetro de fabricante.
- 0: gerenciamento de vida de ferramenta original.
- 1: gerenciamento de vida de ferramenta novo.
O manual traz uma tabela com os produtos que suportam esta função, por tipo de comando (Mill, Lathe, Glass, CT, WOOD). Os modelos listados são: 6A-E, 6B-E, 21A-E, 21B-E, 22A, 22B, 210A-E, 210A-E5, 210B-E, 210B-E5, 220A, 220A-5, 220B, 220B-5, 60A, 60B, 60E, 600A, 610A-H e 610B-H. A separação por coluna não ficou legível na extração; consulte a tabela completa no manual original.
Atenção: Versões suportadas: Mill, Lathe e Glass a partir de 10.118.28Q, 10.118.39 e posteriores. CT e WOOD a partir de 10.118.28T, 10.118.40 e posteriores.
Pr4602FabricanteLista de trabalho (working list) (0: desligada; 1: ligada)
Enable Working List(0:Disable 1:Enable) · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Lista de trabalho (working list) (0: desligada; 1: ligada)
Enable Working List(0:Disable 1:Enable) · Ciclos de fresadora
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Liga a lista de trabalho (working list), a fila de programas que o comando executa em sequência. Não vale para os modelos Wood, Print e Cutting; parâmetro de fabricante.
- 0: desligada.
- 1: ligada.
Versões válidas: 10.118.28Q, 10.118.39 a 10.118.29Y, 10.118.40E, 10.118.43.
Atenção: Não suportado nos modelos Wood, Print e Cutting.
Pr4501Compensação de sobrecorte e subcorte nos cantos
The compensation value for over-cutting and undercut · Madeira
- Faixa
- [-50~50]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Compensação de sobrecorte e subcorte nos cantos
The compensation value for over-cutting and undercut · Madeira
- Faixa
- [-50~50]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ajuste da máquina de madeira para corrigir canto que sai comido demais (sobrecorte) ou que fica com sobra (subcorte). Se a fresa está invadindo o canto, diminua o valor; se está deixando material, aumente.
É a função da usinagem de madeira para resolver o problema de sobrecorte (over-cutting) ou subcorte (undercut) em cantos específicos.
- Sobrecorte: diminua o valor deste parâmetro.
- Subcorte: aumente o valor deste parâmetro.
Pr4502Suavização de canto (0: desligada; 1: ligada)
Corner smoothing(0:disable;1:enable) · Madeira
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Suavização de canto (0: desligada; 1: ligada)
Corner smoothing(0:disable;1:enable) · Madeira
- Faixa
- [0~1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga ou desliga a suavização de canto na usinagem de madeira: a ferramenta arredonda a passagem pela quina em vez de parar e mudar de direção. O quanto arredonda vem de Pr4503.
Liga ou desliga a função de suavização de canto para usinagem de madeira.
Pr4503Nível de suavização de canto
Level of corner smoothing · Madeira
- Faixa
- [25~100]
- Padrão
- 50
- Passa a valer
- Apertar Reset
Nível de suavização de canto
Level of corner smoothing · Madeira
- Faixa
- [25~100]
- Padrão
- 50
- Passa a valer
- Apertar Reset
Quanto a ferramenta suaviza a passagem pelos cantos quando Pr4502 está ligado. Valor maior: movimento mais suave e rápido na quina, mas o canto perde precisão (fica mais arredondado).
O valor representa o nível de suavização de canto para usinagem de madeira.
Quanto maior o valor, mais suave a ferramenta passa pelo canto. Em compensação, a precisão no canto piora.
Pr4504Ângulo da ferramenta de moldura de canto
Corner moulding tool angle · Madeira
- Faixa
- [10000~170000]
- Unidade
- mdeg
- Padrão
- 120000
- Passa a valer
- Apertar Reset
Ângulo da ferramenta de moldura de canto
Corner moulding tool angle · Madeira
- Faixa
- [10000~170000]
- Unidade
- mdeg
- Padrão
- 120000
- Passa a valer
- Apertar Reset
Ângulo da ferramenta de moldura (moulding) usada nos cantos, em milésimos de grau: 120000 = 120°. Informe o ângulo real da ferramenta para o comando calcular o canto certo.
É o parâmetro do ângulo da ferramenta de moldura de canto para usinagem de madeira.
Pr3001FabricanteArranjo mecânico da máquina de 5 eixos (1ª configuração)
1st Organization for five axis machine · 5 eixos e RTCP
- Faixa
- [0,5]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Arranjo mecânico da máquina de 5 eixos (1ª configuração)
1st Organization for five axis machine · 5 eixos e RTCP
- Faixa
- [0,5]
- Padrão
- 0
- Passa a valer
- Reiniciar o comando
Diz ao comando onde ficam os eixos rotativos da máquina de 5 eixos: no cabeçote (spindle), na mesa ou um em cada (misto). É a base de toda a cadeia cinemática do RTCP (Pr3002 em diante); com 0 o comando trata a máquina como se não tivesse 5 eixos.
Este parâmetro define o arranjo mecânico da máquina de 5 eixos.
- 0: não é máquina de 5 eixos.
- 1: tipo spindle (Spindle Type).
- 2: tipo mesa (Table Type).
- 3: tipo misto (Mix Type).
- 4: tipo spindle simples (Single Spindle Type).
- 5: tipo mesa simples (Single Table Type).
Pr3002Direção da ferramenta (1ª configuração)
1st Direction of Tool · 5 eixos e RTCP
- Faixa
- [0,3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Direção da ferramenta (1ª configuração)
1st Direction of Tool · 5 eixos e RTCP
- Faixa
- [0,3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Em qual eixo (X, Y ou Z) a ferramenta aponta, da ponta para o porta-ferramenta, quando os eixos rotativos estão em 0. É a referência dos ângulos de correção RA e RB (Pr3003 e Pr3004) e do cálculo do RTCP.
Este parâmetro define a direção da ferramenta (da ponta da ferramenta ao porta-ferramenta) quando o ângulo do eixo rotativo é 0.
- 0: indefinido.
- 1: sentido positivo do eixo X.
- 2: sentido positivo do eixo Y.
- 3: sentido positivo do eixo Z.
Pr3003Ângulo de inclinação da direção da ferramenta, RA (1ª configuração)
1st Incline Angle of Direction of Tool(RA) · 5 eixos e RTCP
- Faixa
- [0,360000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ângulo de inclinação da direção da ferramenta, RA (1ª configuração)
1st Incline Angle of Direction of Tool(RA) · 5 eixos e RTCP
- Faixa
- [0,360000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Primeiro ângulo de correção (RA) para quando o spindle ou a ferramenta foi montado fora do alinhamento com o eixo definido em Pr3002. Com ele errado, o comando calcula a ponta da ferramenta em outro lugar e o RTCP corta fora de posição.
- Vetor da ferramenta: o vetor da ponta da ferramenta ao porta-ferramenta.
- Sentido de rotação: o ângulo deste parâmetro segue a regra da mão direita ao longo do eixo.
- Ordem de RA e RB: o vetor da ferramenta pode ser qualquer vetor no espaço, e esse vetor se obtém aplicando primeiro RA e depois RB a partir da direção padrão da ferramenta.
Descrição: este parâmetro corrige o erro de ângulo que vem da montagem do spindle ou da ferramenta.
- Com Pr3002 = 1: Pr3003 é o ângulo positivo entre a projeção da direção da ferramenta no plano XY e o sentido positivo do eixo X.
- Com Pr3002 = 2: Pr3003 é o ângulo positivo entre a projeção da direção da ferramenta no plano YZ e o sentido positivo do eixo Y.
- Com Pr3002 = 3: Pr3003 é o ângulo positivo entre a projeção da direção da ferramenta no plano ZX e o sentido positivo do eixo Z.
Tomando Pr3002 = 3 como exemplo, a definição de Pr3003 (RA) está na figura 9 do manual original.
Pr3004Ângulo de inclinação da direção da ferramenta, RB (1ª configuração)
1st Incline Angle of Direction of Tool(RB) · 5 eixos e RTCP
- Faixa
- [0,360000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ângulo de inclinação da direção da ferramenta, RB (1ª configuração)
1st Incline Angle of Direction of Tool(RB) · 5 eixos e RTCP
- Faixa
- [0,360000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Segundo ângulo de correção (RB), aplicado depois de RA (Pr3003), para alinhar a direção que o comando assume com o vetor real da ferramenta. Errado, o RTCP calcula a ponta da ferramenta fora do lugar.
- Vetor da ferramenta: o vetor da ponta da ferramenta ao porta-ferramenta.
- Sentido de rotação: o ângulo deste parâmetro segue a regra da mão direita ao longo do eixo.
- Ordem de RA e RB: o vetor da ferramenta pode ser qualquer vetor no espaço, e esse vetor se obtém aplicando primeiro RA e depois RB a partir da direção padrão da ferramenta.
Descrição: depois de definido RA, o resultado é usado para obter RB e, por fim, alinhar com o vetor real da ferramenta.
- Com Pr3002 = 1: Pr3004 é o ângulo positivo entre o vetor da ferramenta após RA e a projeção da direção da ferramenta no plano YZ.
- Com Pr3002 = 2: Pr3004 é o ângulo positivo entre o vetor da ferramenta após RA e a projeção da direção da ferramenta no plano ZX.
- Com Pr3002 = 3: Pr3004 é o ângulo positivo entre o vetor da ferramenta após RA e a projeção da direção da ferramenta no plano XY.
Tomando Pr3002 = 3 como exemplo, a definição de Pr3004 (RB) está na figura 10 do manual original: o vetor girado por RA é projetado no plano XY; depois esse vetor gira um ângulo RB em torno do sentido positivo de Z até alinhar com a projeção do vetor da ferramenta no plano XY.
Pr3005~Pr3006Eixo de rotação do 1º e do 2º eixo rotativo (1ª configuração)
1st First & Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [0,3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Eixo de rotação do 1º e do 2º eixo rotativo (1ª configuração)
1st First & Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [0,3]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Em torno de qual eixo linear (X, Y ou Z) gira cada um dos dois eixos rotativos. É o que o comando usa para montar a cadeia cinemática do RTCP; errado, os offsets de Pr3015 em diante são lidos no eixo errado.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3005 | 1st first rotation axis | Eixo de rotação do primeiro eixo rotativo |
| Pr3006 | 1st second rotation axis | Eixo de rotação do segundo eixo rotativo |
Este parâmetro define em torno de qual eixo de coordenadas o eixo rotativo gira (figura 11 do manual original).
- 0: indefinido.
- 1: gira em torno do eixo X.
- 2: gira em torno do eixo Y.
- 3: gira em torno do eixo Z.
Pr3007~Pr3008Sentido de rotação do 1º e do 2º eixo rotativo (1ª configuração)
1st Rotation Direction of First & Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [0,2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Sentido de rotação do 1º e do 2º eixo rotativo (1ª configuração)
1st Rotation Direction of First & Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [0,2]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Se cada eixo rotativo gira pela regra da mão direita ou da mão esquerda. Errado, o comando interpreta os ângulos ao contrário e a faixa de curso de Pr3009~Pr3012 dá alarme de faixa de ângulo.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3007 | 1st rotation direction of first rotation axis | Sentido de rotação do primeiro eixo rotativo |
| Pr3008 | 1st rotation direction of second rotation axis | Sentido de rotação do segundo eixo rotativo |
- 0: indefinido.
- 1: regra da mão direita.
- 2: regra da mão esquerda.
Como determinar: aponte o polegar no sentido positivo do eixo; os outros quatro dedos mostram o sentido positivo de rotação. Veja se o sentido de rotação do eixo rotativo bate com a regra da mão direita ou com a da mão esquerda.
Pela norma ISO-230, os dois eixos rotativos do tipo spindle devem seguir a regra da mão direita, e os do tipo mesa, a regra da mão esquerda (figura 12 do manual original). Mesmo assim, é mais seguro fazer essa verificação na própria máquina.
Pr3009~Pr3012Ângulo inicial e final do curso do 1º e do 2º eixo rotativo (1ª configuração)
1st Starting/Terminal Point of Rotation Angle of Rotation Axis · 5 eixos e RTCP
- Faixa
- [0,360000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Ângulo inicial e final do curso do 1º e do 2º eixo rotativo (1ª configuração)
1st Starting/Terminal Point of Rotation Angle of Rotation Axis · 5 eixos e RTCP
- Faixa
- [0,360000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Faixa de ângulos que cada eixo rotativo pode percorrer, em milésimos de grau (290 graus = 290000). Fora dessa faixa o comando dá alarme de faixa de ângulo; se o sentido em Pr3007/Pr3008 estiver errado, o alarme aparece mesmo dentro do curso real.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3009 | 1st starting point of rotation angle of first rotation axis | Ângulo inicial do primeiro eixo rotativo |
| Pr3010 | 1st terminal point of rotation angle of first rotation axis | Ângulo final do primeiro eixo rotativo |
| Pr3011 | 1st starting point of rotation angle of second rotation axis | Ângulo inicial do segundo eixo rotativo |
| Pr3012 | 1st terminal point of rotation angle of second rotation axis | Ângulo final do segundo eixo rotativo |
Descrição: o sentido deste parâmetro é determinado por Pr3007 e Pr3008. Se aparecer um alarme ligado à faixa de ângulo, confira se o sentido de rotação foi julgado corretamente.
Suponha a regra da mão direita e tome o eixo A como exemplo. Primeiro aponte o polegar direito no sentido positivo do eixo X e olhe do X positivo para o X negativo, como na figura 13 do manual original; os outros quatro dedos mostram o sentido positivo de rotação. Pelo sentido positivo e pelo ângulo real de trabalho do eixo rotativo, você define os parâmetros, como na figura 14.
- Se a área 1 é a faixa de trabalho do eixo rotativo: o ponto inicial é 290 graus, então Pr3011 = 290000; o ponto final é 70 graus, então Pr3012 = 70000.
- Se a área 2 é a faixa de trabalho do eixo rotativo: o ponto inicial é 70 graus, então Pr3011 = 70000; o ponto final é 290 graus, então Pr3012 = 290000.
Atenção: Com a regra da mão esquerda o sentido positivo inverte. Por exemplo, 90 graus na regra da mão direita viram 270 graus na regra da mão esquerda; 270 graus na mão direita viram 90 graus na mão esquerda.
Pr3013Offset do porta-ferramenta (1ª configuração)
1st Tool Holder Offset · 5 eixos e RTCP
- Faixa
- [0,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset do porta-ferramenta (1ª configuração)
1st Tool Holder Offset · 5 eixos e RTCP
- Faixa
- [0,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Distância do centro de giro do eixo rotativo do cabeçote (ponto de controle) até a ponta do spindle, sem a ferramenta. O comando soma essa distância ao comprimento da ferramenta para saber onde está a ponta; errada, o RTCP desloca a ponta ao girar o cabeçote.
Descrição: este parâmetro só vale quando há eixo rotativo do lado do spindle.
O offset do porta-ferramenta é a distância do ponto de controle (centro do eixo rotativo) até a ponta do spindle (sem contar a ferramenta).
Dá para medir com um procedimento simples; a definição exata de offset do porta-ferramenta e de comprimento da ferramenta está na figura 15 do manual original.
Pr3014Modo de persistência do sistema de coordenadas de feature
Feature coordinate persist mode · 5 eixos e RTCP
- Faixa
- [0,2]
- Passa a valer
- Apertar Reset
Modo de persistência do sistema de coordenadas de feature
Feature coordinate persist mode · 5 eixos e RTCP
- Faixa
- [0,2]
- Passa a valer
- Apertar Reset
Se o sistema de coordenadas de feature definido por G68.2/G68.3 continua ativo depois de um Reset ou de reiniciar o comando. Com 0, todo Reset derruba esse sistema e o programa precisa defini-lo de novo.
- 0: NÃO preserva o estado do sistema de coordenadas de feature definido por G68.2/G68.3 após Reset e reinicialização.
- 1: preserva o estado do sistema de coordenadas de feature definido por G68.2/G68.3 só após Reset.
- 2: preserva o estado do sistema de coordenadas de feature definido por G68.2/G68.3 após Reset e reinicialização.
Pr3015~Pr3020Componentes A/B/C do offset angular dos eixos rotativos (1ª configuração)
1st A/B/C Component of Offset for Rotation Axis · 5 eixos e RTCP
- Faixa
- [-360000,360000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Componentes A/B/C do offset angular dos eixos rotativos (1ª configuração)
1st A/B/C Component of Offset for Rotation Axis · 5 eixos e RTCP
- Faixa
- [-360000,360000]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Correção angular para eixo rotativo que não está perfeitamente ortogonal a X, Y e Z (componentes A, B e C de cada eixo rotativo, em milésimos de grau). Sem ela, o comando assume o eixo rotativo perfeitamente alinhado e a posição calculada da ponta da ferramenta sai errada.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3015 | 1st A-component of offset for first rotation axis | Componente A do offset do primeiro eixo rotativo |
| Pr3016 | 1st B-component of offset for first rotation axis | Componente B do offset do primeiro eixo rotativo |
| Pr3017 | 1st C-component of offset for first rotation axis | Componente C do offset do primeiro eixo rotativo |
| Pr3018 | 1st A-component of offset for second rotation axis | Componente A do offset do segundo eixo rotativo |
| Pr3019 | 1st B-component of offset for second rotation axis | Componente B do offset do segundo eixo rotativo |
| Pr3020 | 1st C-component of offset for second rotation axis | Componente C do offset do segundo eixo rotativo |
Descrição: Pr3015~Pr3020 compensam o erro quando os eixos rotativos não estão ortogonais aos eixos XYZ. Conforme Pr3005 e Pr3006, cada componente do offset deve ser medida e lançada em Pr3015~Pr3020.
Exemplo: se o primeiro eixo rotativo é o eixo C (Pr3005 = 3), então AOC, BOC e COC da figura 16 do manual original correspondem a Pr3015~Pr3017. Tomando o eixo C como exemplo para explicar o sinal do offset:
- O offset AOC é o ângulo entre a projeção do vetor do eixo C no plano YZ e o sentido positivo de Z. O sinal de AOC segue a regra da mão direita ao longo do eixo A; por isso, na figura 16, AOC é negativo.
- O offset BOC é o ângulo entre a projeção do vetor do eixo C no plano XZ e o sentido positivo de Z. O sinal de BOC segue a regra da mão direita ao longo do eixo B; por isso, na figura 16, BOC é positivo.
- O offset COC é o offset do ponto de origem, e o sinal de COC também segue a regra da mão direita.
Se esse offset existe, recomenda-se redefinir a origem do eixo rotativo, como na figura 17 do manual original.
Exemplo de ajuste: primeiro eixo rotativo C e segundo eixo rotativo B (Pr3005 = 3, Pr3006 = 2), ângulo COC = 50 graus, ângulo BOB = 30 graus. Componente C do primeiro eixo rotativo: Pr3017 = 50000 (BLU). Componente B do segundo eixo rotativo: Pr3019 = 30000 (BLU).
Pr3021~Pr3023Offset do porta-ferramenta ao 2º eixo rotativo, tipo spindle (1ª configuração)
1st Offset from Tool Holder to Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset do porta-ferramenta ao 2º eixo rotativo, tipo spindle (1ª configuração)
1st Offset from Tool Holder to Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Distâncias em X, Y e Z do porta-ferramenta até o segundo eixo rotativo, numa máquina com os dois eixos rotativos no cabeçote (tipo spindle). É um elo da cadeia cinemática; errado, o RTCP desloca a ponta da ferramenta ao girar o cabeçote.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3021 | 1st X-component of offset from tool holder to second rotation axis | Componente X do offset do porta-ferramenta ao segundo eixo rotativo |
| Pr3022 | 1st Y-component of offset from tool holder to second rotation axis | Componente Y do offset do porta-ferramenta ao segundo eixo rotativo |
| Pr3023 | 1st Z-component of offset from tool holder to second rotation axis | Componente Z do offset do porta-ferramenta ao segundo eixo rotativo |
Descrição: Pr3021~Pr3023 montam a cadeia cinemática da máquina de 5 eixos do tipo spindle (figura 19 do manual original). Se o vetor de offset do eixo da ferramenta ao segundo eixo rotativo é (a, b, c), então a é Pr3021, b é Pr3022 e c é Pr3023.
Ajuste recomendado: se o segundo eixo rotativo é:
- Eixo A: (a, b, c) = (0, componente Y do porta-ferramenta ao eixo A, componente Z do porta-ferramenta ao eixo A).
- Eixo B: (a, b, c) = (componente X do porta-ferramenta ao eixo B, 0, componente Z do porta-ferramenta ao eixo B).
Os detalhes de AOC, BOC e COC citados acima estão no capítulo 5 do manual original.
Pr3024~Pr3026Offset do 2º ao 1º eixo rotativo, tipo spindle (1ª configuração)
1st Offset from Second Rotation Axis to First Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset do 2º ao 1º eixo rotativo, tipo spindle (1ª configuração)
1st Offset from Second Rotation Axis to First Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Distâncias em X, Y e Z do segundo eixo rotativo até o primeiro, numa máquina com os dois eixos rotativos no cabeçote (tipo spindle). Fecha a cadeia cinemática começada em Pr3021~Pr3023; errado, o RTCP desloca a ponta da ferramenta ao girar o cabeçote.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3024 | 1st X-component of offset from second rotation axis to first rotation axis | Componente X do offset do segundo ao primeiro eixo rotativo |
| Pr3025 | 1st Y-component of offset from second rotation axis to first rotation axis | Componente Y do offset do segundo ao primeiro eixo rotativo |
| Pr3026 | 1st Z-component of offset from second rotation axis to first rotation axis | Componente Z do offset do segundo ao primeiro eixo rotativo |
Descrição: Pr3024~3026 montam a cadeia cinemática da máquina de 5 eixos do tipo spindle (figura 20 do manual original). Se o vetor de offset do segundo eixo rotativo ao primeiro eixo rotativo é (d, e, f), então d é Pr3024, e é Pr3025 e f é Pr3026.
Ajuste recomendado: seguindo as condições de Pr3021~Pr3023, o vetor de offset do segundo ao primeiro eixo rotativo é:
- 1º rotativo C + 2º rotativo A: (d, e, f) = (componente X do eixo A ao eixo C, componente Y do eixo A ao eixo C, 0).
- 1º rotativo C + 2º rotativo B: (d, e, f) = (componente X do eixo B ao eixo C, componente Y do eixo B ao eixo C, 0).
- 1º rotativo B + 2º rotativo A: (d, e, f) = (componente X do eixo A ao eixo B, 0, componente Z do eixo A ao eixo B).
- 1º rotativo A + 2º rotativo B: (d, e, f) = (0, componente Y do eixo B ao eixo A, componente Z do eixo B ao eixo A).
Pr3031~Pr3033Offset do 1º ao 2º eixo rotativo, tipo mesa (1ª configuração)
1st Offset from First Rotation Axis to Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset do 1º ao 2º eixo rotativo, tipo mesa (1ª configuração)
1st Offset from First Rotation Axis to Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Distâncias em X, Y e Z do primeiro eixo rotativo até o segundo, numa máquina com os dois eixos rotativos na mesa (tipo mesa). Com Pr3034~Pr3036 forma a cadeia cinemática da mesa; errado, a peça gira em torno de um ponto que não é o real e o RTCP corta fora de posição.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3031 | 1st X-component of offset from first rotation axis to second rotation axis | Componente X do offset do primeiro ao segundo eixo rotativo |
| Pr3032 | 1st Y-component of offset from first rotation axis to second rotation axis | Componente Y do offset do primeiro ao segundo eixo rotativo |
| Pr3033 | 1st Z-component of offset from first rotation axis to second rotation axis | Componente Z do offset do primeiro ao segundo eixo rotativo |
Descrição: Pr3031~3033 montam a cadeia cinemática da máquina de 5 eixos do tipo mesa (figura 21 do manual original). Se o vetor de offset do primeiro eixo rotativo ao segundo eixo rotativo é (a, b, c), então a é Pr3031, b é Pr3032 e c é Pr3033.
Ajuste recomendado: seguindo as condições de Pr3034~Pr3036, o vetor de offset do primeiro ao segundo eixo rotativo é:
- 1º rotativo A + 2º rotativo C: (a, b, c) = (componente X do eixo A ao eixo C, componente Y do eixo A ao eixo C, 0).
- 1º rotativo B + 2º rotativo C: (a, b, c) = (componente X do eixo B ao eixo C, componente Y do eixo B ao eixo C, 0).
- 1º rotativo A + 2º rotativo B: (a, b, c) = (componente X do eixo A ao eixo B, 0, componente Z do eixo A ao eixo B).
- 1º rotativo B + 2º rotativo A: (a, b, c) = (0, componente Y do eixo B ao eixo A, componente Z do eixo B ao eixo A).
Pr3034~Pr3036Offset da máquina ao 1º eixo rotativo, tipo mesa (1ª configuração)
1st Offset from Machine to First Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset da máquina ao 1º eixo rotativo, tipo mesa (1ª configuração)
1st Offset from Machine to First Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Coordenada de máquina (X, Y, Z) do centro do primeiro eixo rotativo da mesa, medida a partir da origem da máquina. É o início da cadeia cinemática do tipo mesa; errado, o comando gira a peça em torno de um ponto deslocado e o RTCP corta fora de posição.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3034 | 1st X-component of offset from machine to first rotation axis | Componente X do offset da máquina ao primeiro eixo rotativo |
| Pr3035 | 1st Y-component of offset from machine to first rotation axis | Componente Y do offset da máquina ao primeiro eixo rotativo |
| Pr3036 | 1st Z-component of offset from machine to first rotation axis | Componente Z do offset da máquina ao primeiro eixo rotativo |
Descrição: Pr3034~3036 montam a cadeia cinemática da máquina de 5 eixos do tipo mesa (figura 22 do manual original). Se o vetor de offset de um ponto qualquer da máquina ao primeiro eixo rotativo é (d, e, f), então d é Pr3034, e é Pr3035 e f é Pr3036.
Normalmente se escolhe a origem da máquina como ponto de referência; assim d, e, f são a coordenada de máquina do eixo rotativo.
Ajuste recomendado: se o primeiro eixo rotativo é:
- Eixo A: (d, e, f) = (0, componente Y da coordenada de máquina, componente Z da coordenada de máquina).
- Eixo B: (d, e, f) = (componente X da coordenada de máquina, 0, componente Z da coordenada de máquina).
Pr3041~Pr3043Offset do porta-ferramenta ao 1º eixo rotativo, tipo misto (1ª configuração)
1st Offset from Tool Holder to First Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset do porta-ferramenta ao 1º eixo rotativo, tipo misto (1ª configuração)
1st Offset from Tool Holder to First Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Distâncias em X, Y e Z do porta-ferramenta até o primeiro eixo rotativo, numa máquina com um eixo rotativo no cabeçote e outro na mesa (tipo misto). É o elo do cabeçote na cadeia cinemática; errado, o RTCP desloca a ponta da ferramenta ao girar o cabeçote.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3041 | 1st X-component of offset from tool holder to first rotation axis | Componente X do offset do porta-ferramenta ao primeiro eixo rotativo |
| Pr3042 | 1st Y-component of offset from tool holder to first rotation axis | Componente Y do offset do porta-ferramenta ao primeiro eixo rotativo |
| Pr3043 | 1st Z-component of offset from tool holder to first rotation axis | Componente Z do offset do porta-ferramenta ao primeiro eixo rotativo |
Descrição: Pr3041~3043 montam a cadeia cinemática da máquina de 5 eixos do tipo misto (figura 23 do manual original). Se o vetor de offset do porta-ferramenta ao primeiro eixo rotativo é (a, b, c), então a é Pr3041, b é Pr3042 e c é Pr3043.
Ajuste recomendado: se o primeiro eixo rotativo é:
- Eixo A: (a, b, c) = (0, componente Y do porta-ferramenta ao eixo A, componente Z do porta-ferramenta ao eixo A).
- Eixo B: (a, b, c) = (componente X do porta-ferramenta ao eixo B, 0, componente Z do porta-ferramenta ao eixo B).
Pr3044~Pr3046Offset da máquina ao 2º eixo rotativo, tipo misto (1ª configuração)
1st Offset from Machine to Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Offset da máquina ao 2º eixo rotativo, tipo misto (1ª configuração)
1st Offset from Machine to Second Rotation Axis · 5 eixos e RTCP
- Faixa
- [-999999999,999999999]
- Unidade
- BLU
- Padrão
- 0
- Passa a valer
- Apertar Reset
Coordenada de máquina (X, Y, Z) do centro do segundo eixo rotativo, o da mesa, numa máquina de tipo misto (um rotativo no cabeçote, outro na mesa). É o elo da mesa na cadeia cinemática; errado, o comando gira a peça em torno de um ponto deslocado e o RTCP corta fora de posição.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3044 | 1st X-component of offset from machine to second rotation axis | Componente X do offset da máquina ao segundo eixo rotativo |
| Pr3045 | 1st Y-component of offset from machine to second rotation axis | Componente Y do offset da máquina ao segundo eixo rotativo |
| Pr3046 | 1st Z-component of offset from machine to second rotation axis | Componente Z do offset da máquina ao segundo eixo rotativo |
Descrição: o manual original escreve que Pr3034~Pr3036 montam a cadeia cinemática da máquina de 5 eixos do tipo misto (figura 24) e que, se o vetor de offset da origem da máquina ao segundo eixo rotativo é (d, e, f), então d é Pr3034, e é Pr3035 e f é Pr3036. O texto está assim no manual, dentro da entrada de Pr3044~Pr3046.
Ajuste recomendado: se o segundo eixo rotativo é:
- Eixo A: (d, e, f) = (0, componente Y da coordenada de máquina, componente Z da coordenada de máquina).
- Eixo B: (d, e, f) = (componente X da coordenada de máquina, 0, componente Z da coordenada de máquina).
- Eixo C: (d, e, f) = (componente X da coordenada de máquina, componente Y da coordenada de máquina, 0).
Pr3051Habilitação do RTCP suave (STCP)
Enable smooth RTCP function (0:No;1:Yes) · 5 eixos e RTCP
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Habilitação do RTCP suave (STCP)
Enable smooth RTCP function (0:No;1:Yes) · 5 eixos e RTCP
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Liga o STCP (Smooth RTCP, o RTCP suavizado) de forma automática, sem precisar do argumento L no programa NC. Com 0, o STCP depende do argumento L em cada chamada.
- 0: desliga a função STCP (Smooth RTCP).
- 1: liga a função STCP (Smooth RTCP).
Com este parâmetro em 1, o usuário pode omitir o argumento L no programa NC e a função STCP entra automaticamente.
Pr3052~Pr3053Tolerância de suavização do 1º e do 2º eixo rotativo
Rotation Axis Smoothness Tolerance · 5 eixos e RTCP
- Faixa
- [1, 179999]
- Unidade
- 0.001 deg
- Padrão
- 500
- Passa a valer
- Apertar Reset
Tolerância de suavização do 1º e do 2º eixo rotativo
Rotation Axis Smoothness Tolerance · 5 eixos e RTCP
- Faixa
- [1, 179999]
- Unidade
- 0.001 deg
- Padrão
- 500
- Passa a valer
- Apertar Reset
Tolerância de suavização de cada eixo rotativo, em milésimos de grau (500 = 0,5 grau). O manual traz só a tabela de valores, sem descrição.
| Pr | Nome no manual | O que é |
|---|---|---|
| Pr3052 | First rotation axis smoothness tolerance (0.001deg) | Tolerância de suavização do primeiro eixo rotativo |
| Pr3053 | Second rotation axis smoothness tolerance (0.001deg) | Tolerância de suavização do segundo eixo rotativo |
Pr3054Modo de interpolação do RTCP (1ª configuração)
1st RTCP interpolation mode (0: Five axis simultaneously; 1: Tool vector) · 5 eixos e RTCP
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Modo de interpolação do RTCP (1ª configuração)
1st RTCP interpolation mode (0: Five axis simultaneously; 1: Tool vector) · 5 eixos e RTCP
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Como o comando interpola os eixos rotativos entre duas posturas da ferramenta com RTCP ligado: todos os eixos juntos (0) ou mantendo o vetor da ferramenta no plano entre a postura inicial e a final (1). Em 1, os eixos rotativos podem parar numa posição diferente da programada (A-10. C180. em vez de A10. C0.), porque as duas representam o mesmo vetor.
- 0: cinco eixos simultâneos (Five Axis Simultaneous).
- 1: vetor da ferramenta (Tool Vector).
Cinco eixos simultâneos: se a ferramenta vai do vetor V1 ao vetor V2, a direção e a postura da ferramenta não são consideradas; todos os eixos se movem ao mesmo tempo no modo normal de interpolação.
Vetor da ferramenta: se a ferramenta vai do vetor V1 ao vetor V2, a postura da ferramenta durante o movimento é considerada: o vetor da ferramenta tem que ficar no plano formado por V1 e V2.
Atenção: O modo de interpolação por vetor da ferramenta só vale para códigos G de corte, como G01, G02, G03, G02.4, G03.4. O movimento de eixo gerado por outros códigos G, como G00, não é afetado por este parâmetro.
Atenção: Com Pr3054 = 1, os blocos NC são interpretados como vetores da ferramenta. Por isso os eixos podem não chegar às posições programadas depois de executar um bloco, e o comportamento deles pode não seguir as regras do tipo de eixo (Pr221~). Exemplo: depois de executar o bloco "A10. C0.", os eixos podem parar em "A-10. C180.", porque esses dois pares de posição rotativa representam o mesmo vetor da ferramenta.
Exemplo 1:
| Bloco | O que faz |
|---|---|
| G43.4 H1 | Liga o RTCP |
| G90 G01 X0. Y0. Z0. B30. C0. | Postura inicial da ferramenta |
| G01 C-90. F1000 | Executa o comando de movimento |
| Cinco eixos simultâneos | Vetor da ferramenta |
|---|---|
| A postura da ferramenta muda durante o movimento. Como não há comando para o eixo B, ele fica parado; a postura da ferramenta sai um pouco do plano formado por V1 e V2. | A postura da ferramenta fica no mesmo plano. Para ficar no plano formado por V1 e V2 durante o movimento, o eixo B gira sem comando e no fim volta ao ângulo original. |
Exemplo 2:
| Bloco | O que faz |
|---|---|
| G90 G00 B30. C45. | Postura inicial da ferramenta |
| G43.4 H1 | Liga o RTCP |
| X0. Y0. Z0. | Posicionamento |
| G01 Y100. B60. C135. F1000 | Executa o comando de movimento |
| Cinco eixos simultâneos | Vetor da ferramenta |
|---|---|
| A postura da ferramenta muda durante o movimento. Como a postura não é considerada, os eixos B e C giram ao mesmo tempo; por isso a postura da ferramenta se desvia. | A postura da ferramenta fica no plano formado por V1 e V2 durante o movimento. B e C chegam à coordenada alvo ao mesmo tempo, mesmo sem girar simultaneamente. |
Pr3055Posição base do sistema de coordenadas da mesa (1ª configuração)
Basic position of table coordinate system · 5 eixos e RTCP
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Posição base do sistema de coordenadas da mesa (1ª configuração)
Basic position of table coordinate system · 5 eixos e RTCP
- Faixa
- [0,1]
- Padrão
- 0
- Passa a valer
- Apertar Reset
Onde fica o zero do eixo rotativo da mesa quando o RTCP liga: no ângulo em que a mesa está naquele momento (0) ou no zero do eixo na coordenada de peça, lançado no offset G54 (1). Define se você posiciona a mesa antes do G43.4 ou se lança o ângulo da peça no G54.
- 0: posição de início do RTCP.
- 1: posição zero da coordenada de peça.
Sistema de coordenadas da mesa: é um sistema de coordenadas de peça exclusivo do RTCP, que só existe enquanto o RTCP está ligado. Quando o RTCP liga, a coordenada da mesa é estabelecida sobre a mesa. Enquanto o RTCP está ligado, os comandos do programa NC são interpretados como comandos na coordenada da mesa.
Rotação do sistema de coordenadas da mesa: quando o RTCP liga, a posição zero do eixo rotativo na coordenada da mesa é fixada conforme Pr3055.
- Pr3055 = 0: a posição zero do eixo rotativo na coordenada da mesa é fixada na "coordenada de máquina atual do eixo rotativo".
- Pr3055 = 1: a posição zero do eixo rotativo na coordenada da mesa é fixada na "posição zero do eixo rotativo na coordenada de peça", seja qual for o ângulo atual do eixo rotativo.
Enquanto o RTCP está ligado, a coordenada da mesa gira junto com a mesa.
Diferença na aplicação: se Pr3055 é 0, o usuário deve posicionar o eixo rotativo no ângulo desejado antes de ligar o RTCP. Se Pr3055 é 1, o usuário deve lançar o ângulo desejado no offset de G54 antes de ligar o RTCP. Os exemplos abaixo explicam a especificação em detalhe.
Atenção: Se o parâmetro for alterado com o RTCP ligado, a mudança só vale na próxima vez que o RTCP for ligado. Este parâmetro só vale para os eixos rotativos do lado da mesa.
Exemplo: o objetivo dos exemplos a seguir é alinhar a coordenada da mesa ao ângulo da peça (que está em C15. na coordenada de máquina). Se Pr3055 é 0, como no exemplo A, o usuário precisa posicionar o eixo C em C15. antes de ligar o RTCP. Se Pr3055 é 1, como nos exemplos B e C, basta lançar C15. no offset de G54.
| Exemplo A | Exemplo B | Exemplo C | |
|---|---|---|---|
| Pr3055 | 0 | 1 | 1 |
| Offset G54 | nenhum | C+15. | C+15. |
| Comando NC | (posiciona o eixo C, depois liga o RTCP) G90 G49 G54 / N1 C15. (posiciona C) / N2 G43.4 H1 Z0. (liga o RTCP) / N3 X10. Y0. Z0. (a ponta da ferramenta se move) | (posiciona o eixo C, depois liga o RTCP) G90 G49 G54 / N1 C0. (posiciona C) / N2 G43.4 H1 Z0. (liga o RTCP) / N3 X10. Y0. Z0. (a ponta da ferramenta se move) | (liga o RTCP direto) G90 G49 G54 / N1 (não faz nada) / N2 G43.4 H1 Z0. (liga o RTCP) / N3 X10. Y0. Z0. (a ponta da ferramenta se move) |
| Observação | A coordenada de máquina do eixo C é 15. quando o RTCP liga. Por isso a posição zero do eixo C na coordenada da mesa fica em C15. na coordenada de máquina. | Seja qual for o ângulo do eixo C quando o RTCP liga, a posição zero do eixo C na coordenada da mesa é igual à posição zero do eixo C na coordenada de peça. | Seja qual for o ângulo do eixo C quando o RTCP liga, a posição zero do eixo C na coordenada da mesa é igual à posição zero do eixo C na coordenada de peça. |
Legenda das figuras do manual original (posição inicial, N1, N2 e N3 de cada exemplo): a rotação da mesa segue a regra da mão esquerda. Círculo amarelo: posição da ponta da ferramenta. Triângulo: posição zero do eixo C na coordenada de máquina. Quadrado: peça.
Mexeu num parâmetro e a máquina mudou de comportamento?
Restaure o backup ou volte o valor anotado. Se não resolver, exporte os alarmes e fale com quem instala e dá manutenção nas máquinas.